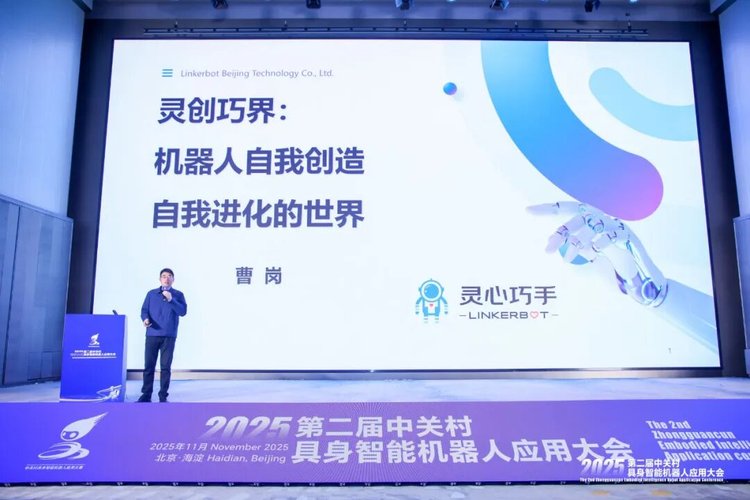
从「自我制造」到「自我进化」:灵心巧手发布「灵创巧界」战略,开启机器人新纪元
2025年11月19日,灵心巧手在中关村具身智能机器人应用大会上发布「灵创巧界」战略,提出机器人从「自我制造」迈向「自我进化」的技术路径,并披露其在同期大赛中斩获三项大奖。
这家公司成立两年,获8轮融资,美团、阿里云重仓押注
自变量机器人成立不足两年完成8轮融资,A+轮获阿里云、国科投资近10亿元领投。创始人王潜从量化基金转型,坚持端到端统一VLA大模型路线,近期发布轮式仿人形机器人"量子2号"并开源基础模型。
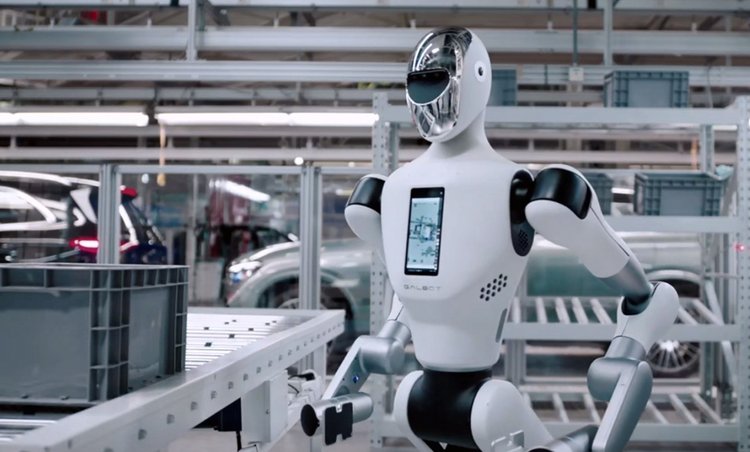
耐心资本助推中国人形机器人发展
摩根士丹利首席中国经济学家邢自强在2025年金融街论坛指出,中国凭借完整AI生态与耐心资本支持,正成为全球人形机器人技术突破与商业部署的领先力量。
以具身基础模型驱动产业生态发展,自变量机器人释放真实落地需求
2025世界制造业大会期间,自变量机器人与合肥签署战略合作,开源具身基础模型WALL-OSS,联合产业链打造从算法到场景的完整生态,推动具身智能规模化落地。
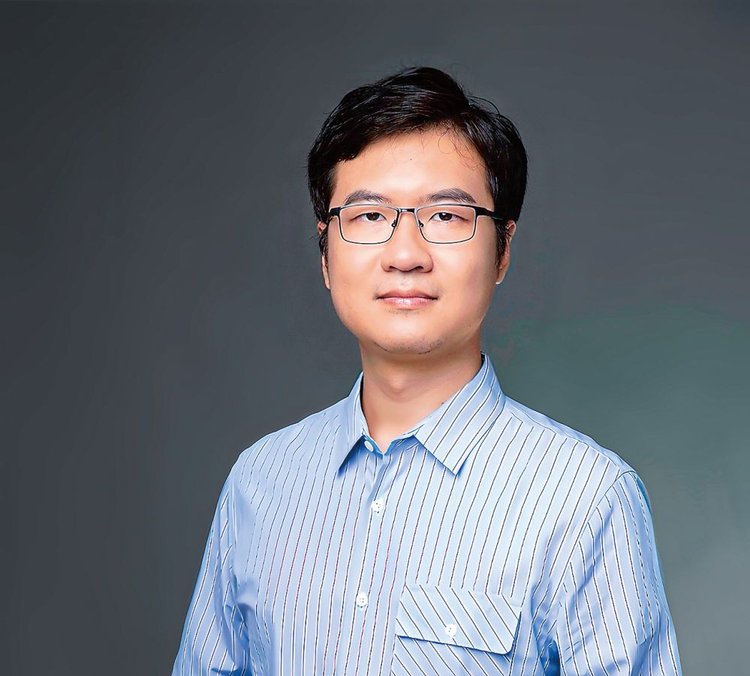
具身智能创新者王潜:改造“精密的废物”,须从“头”开始
自变量机器人创始人王潜接受访谈,阐述通用具身大模型WALL-A的技术路线,强调机器人进化关键在"大脑"而非四肢,并以"量子2号"等案例说明端到端模型在复杂操作中的泛化能力。
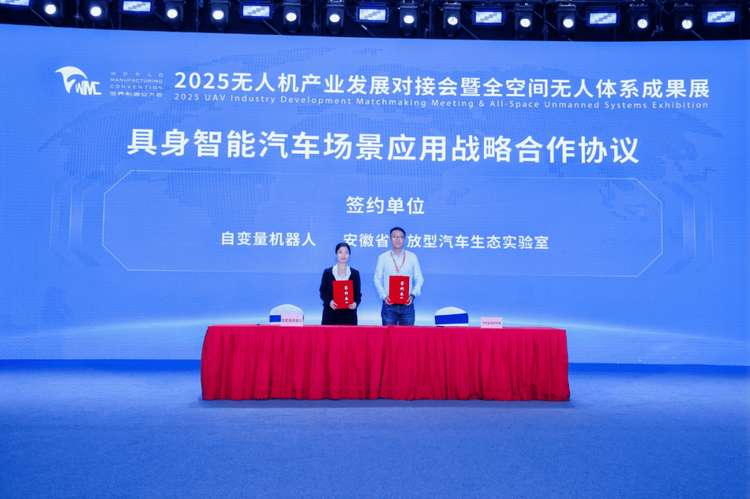
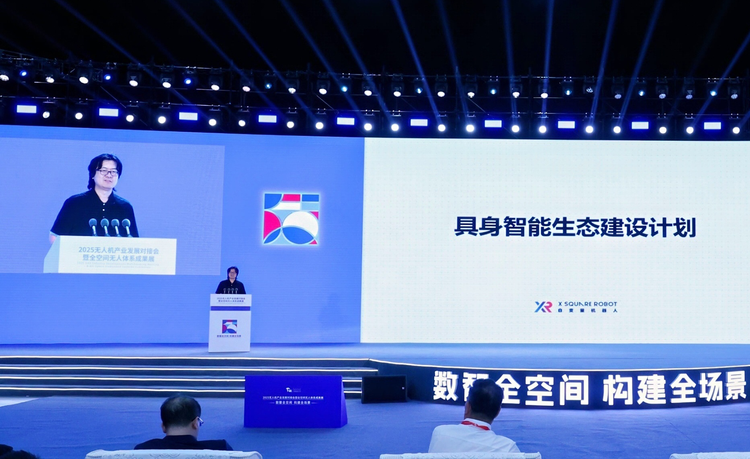
首个开源应用!合肥携手自变量,联合发布具身智能生态建设计划
9月20日,自变量机器人在合肥发布《具身智能生态建设计划》,开源端到端具身智能基础模型WALL-OSS,并与国先中心、高新区签署战略合作,共建城市级机器人试验场与产业核心枢纽。
自变量、PI相继开源,VLA SOTA模型发展到什么水平了?
自变量机器人与Physical Intelligence相继开源SOTA VLA模型,本文从技术架构、训练方法到实际效果,解析当前具身智能模型的核心突破与待解难题。
自变量与PI"英雄所见略同":开源促动产业前行,端到端VLA势不可挡
自变量机器人完成近10亿元A+轮融资,并开源具身基础模型WALL-OSS,与Physical Intelligence的π0.5形成技术路线趋同,推动具身智能"大脑"生态构建。
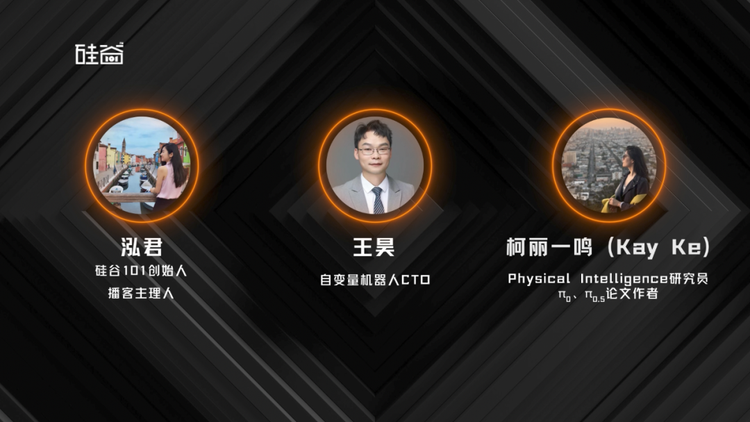
临近机器人GPT-3时刻,具身智能开源模型的加速演进
中美两家具身智能公司几乎同时开源机器人大模型,引发行业对"GPT-3时刻"的讨论。两位技术负责人谈及模型泛化、数据瓶颈与中美路径差异。
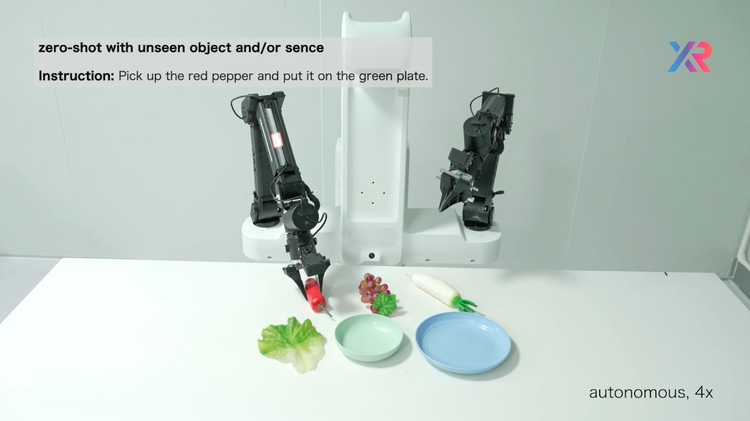
π0.5开源前,国内也开源了一个强大的端到端统一基础模型!具备强泛化和长程操作
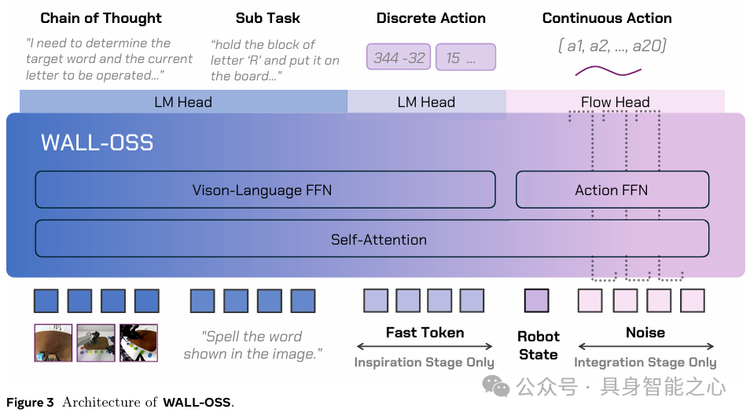
自变量机器人开源端到端具身智能基础模型WALL-OSS,提供完整可复现方案,采用紧耦合架构与统一跨层级思维链,在复杂长周期操控任务中展现强泛化与长程操作能力。