具身智能创新者王潜:改造“精密的废物”,须从“头”开始
声明:文档由AI根据原文生成。
从"动弹不了"到进厂入户:人形机器人的一年进化
去年夏天,不少人形机器人还"动弹不了"。到今年,多款产品已能走路、跑步、打拳、踢球,并开始像人一样在复杂真实环境中自主移动、感知、决策并灵巧操作物体。驱动这些变化的,是算法的进一步成熟和收敛。
这是自变量机器人创始人兼首席执行官王潜对行业变化的判断。9月15日《新华每日电讯》刊发的访谈中,王潜与主持人张漫子、王若辰就机器人"大脑"的技术路线展开讨论。
虚拟世界模型不够用,物理世界需要新"大脑"
当前机器人大脑的技术路线尚未统一:专用模型与通用模型并存,分层模型与端到端模型各有人采用。王潜指出,大语言模型、多模态模型或视觉语言大模型(VLM)+动作模块,都属于虚拟世界的基础模型,并非真正作用于物理世界。
"机器人涉及真实世界极为复杂的物理交互,处理的问题与虚拟数字世界截然不同。"他以三维重建为例:即便达到1:1复刻,0.1%的瑕疵也可能造成10%-20%的操作差池。物理世界的核心难点在于大量随机不可预测事件——仅"用手推门"这一动作,就因接触点、时长、力的方向大小、动摩擦因数等参数差异,产生极多随机可能。
传统分层模型如同"搭积木":视觉识别、推理规划、动作生成各用独立模型,信息传递像"传话游戏",前层微小差错易在后续环节累积放大,无法实现深层跨模态理解。
"一脑多用":边想边做的端到端方案
自变量的解法是将世界模型与端到端通用模型合二为一,把视觉、语言、触觉、动作等所有模态信息塞进同一架构统一处理。这与直接迁移自动驾驶模型,或给虚拟世界视觉语言模型加装运动模块的路径均有区别。
装上这一"大脑"的轮式双臂机器人"小量"和仿人形机器人"量子2号",已在2025世界机器人大会上展示其实力:"小量"灵活制作香囊,"量子2号"以7自由度手臂实现捏薯片不碎、360°无死角清洁等高难度操作。
王潜举例说明端到端模型的优势:完成"穿衣服"指令时,若遇衣服掉落、拉链变形等动态变化,传统分层模型需重新编程,端到端模型只需少量样本即可迁移学习;装载该模型的"小量"削苹果时,会先去厨房岛台找水果刀,若被告知"有小孩的家庭",便转而从更高处抽屉寻找——它在行动前完成了"防止小孩翻到受伤"的逻辑推理。
数据成核心竞争力,质量重于数量
训练这样的"大脑",决定性因素已从算法转向数据。自变量构建了全球最大的具身智能数据集,涵盖数万小时机器人操作视频、触觉反馈、空间定位等多模态数据。为加速积累,该公司自研物理准确性最高的视频生成大模型做数据增强,通过切换背景、环境、接触物理过程等,将一条真实数据扩展为成百上千条。"数据质量的重要程度高于数量,提升质量的一大途径在于扩大多元性。"王潜说。
运动能力与实用能力:匹配度不大,但各有价值
对于"除了跳舞翻跟头还能干什么"的调侃,王潜直言:跑步、跳舞、踢球、格斗中习得的能力,与机器人实际落地所需能力"匹配度不大"。通用机器人能力分运动、导航、交互、操作四个维度,操作才是进厂入户的关键。这也是自动驾驶模型无法直接迁移的原因——其难点在导航与运动,而机器人的最大难点在于复杂操作。
不过他补充,若机器人短期内无法成为实实在在的生产力,训练娱乐、体育能力也能为用户提供情绪价值,"首先要活下来"。
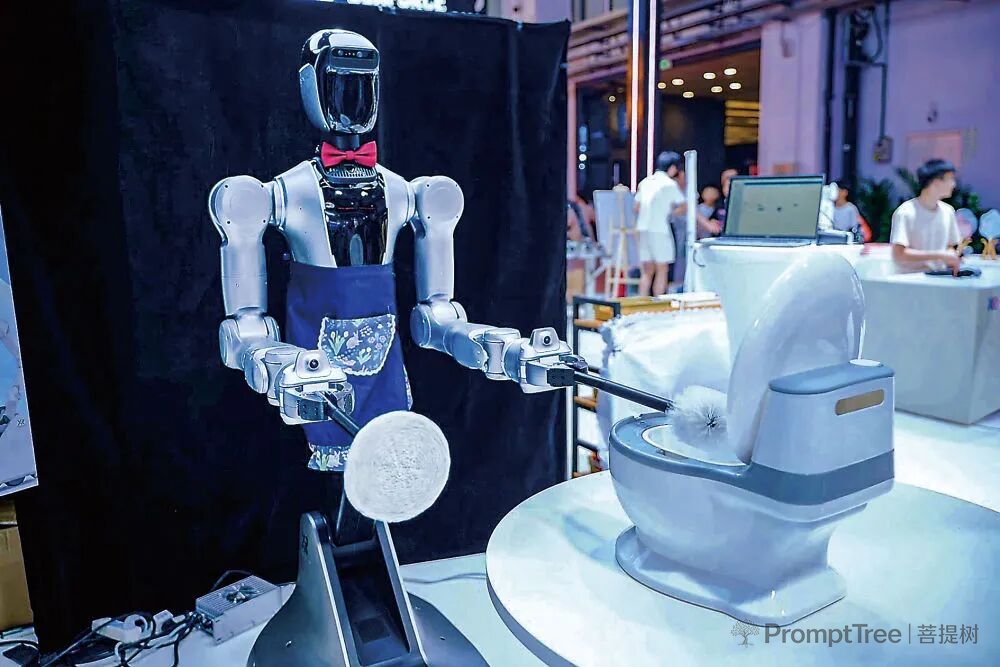
装配夹爪的"量子2号"机器人,在2025世界机器人大会展台演示使用清洁工具进行360度无死角全方位清洁。
自变量机器人创始人兼首席执行官王潜。