标签:VLA
共汇总 37 条相关内容,覆盖 3 个栏目
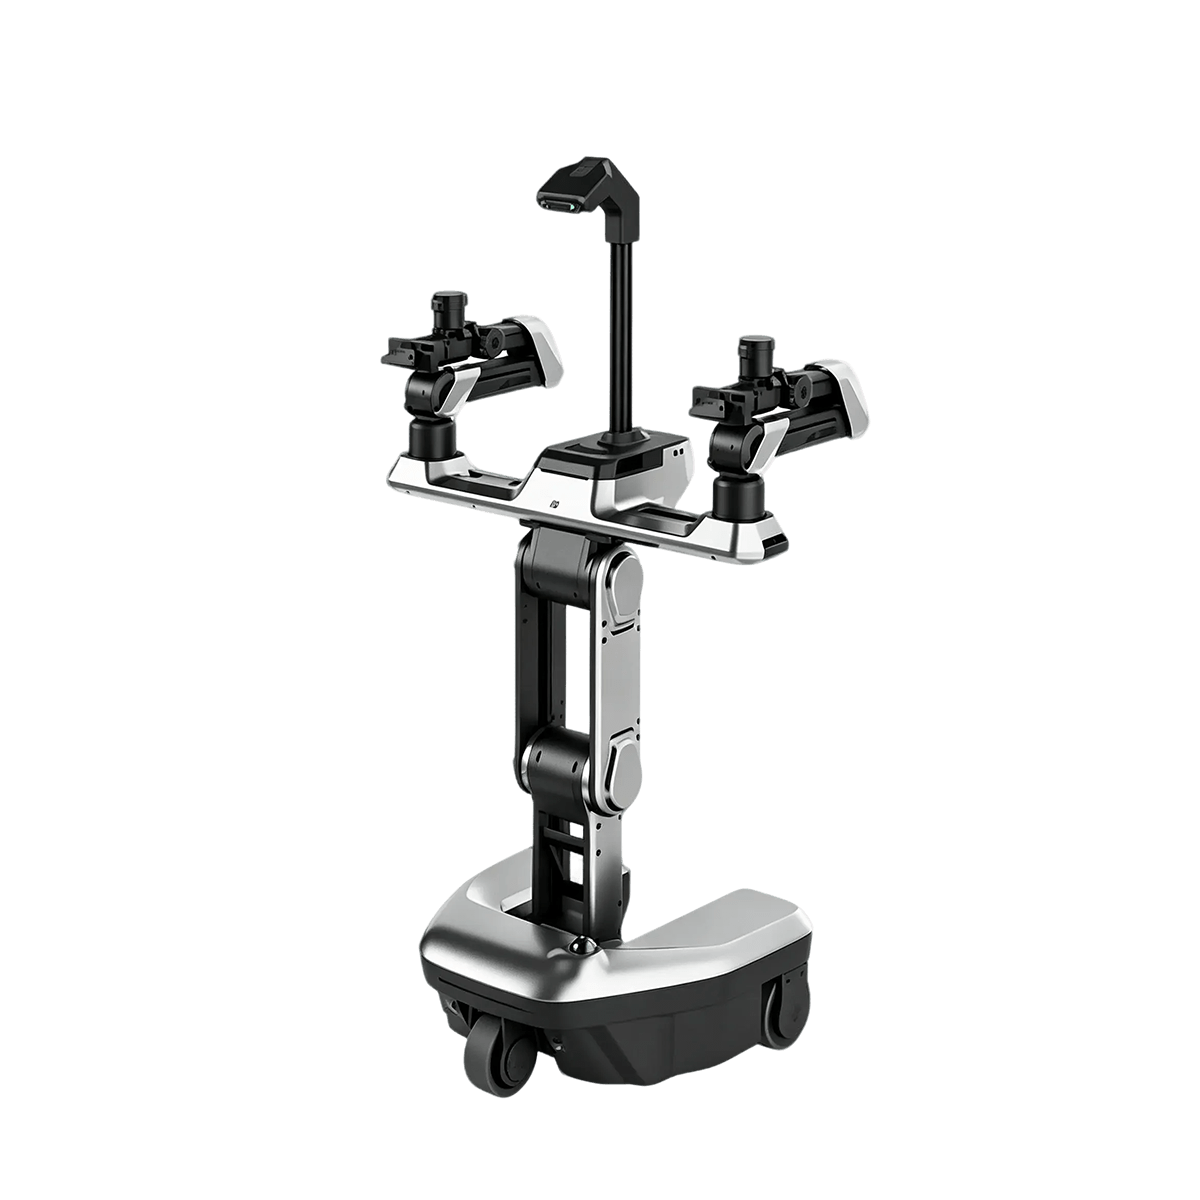
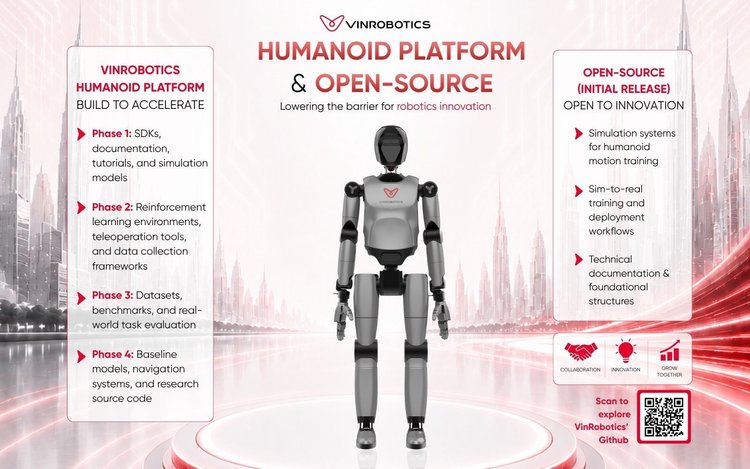
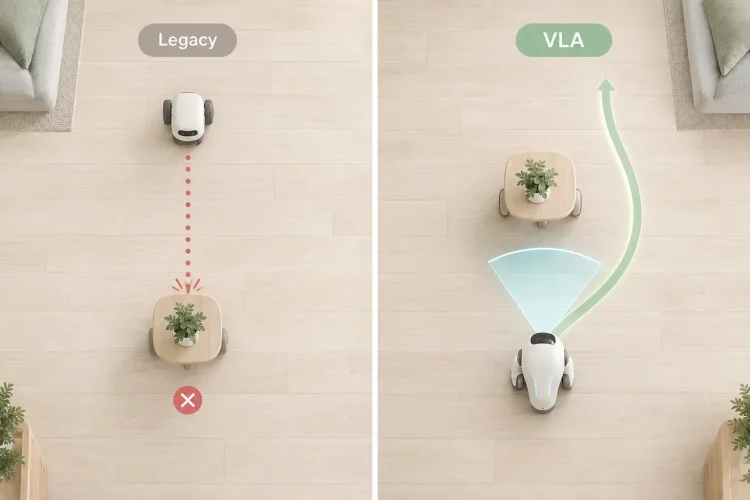
星尘智能发布 CoMind:两台机器人隔墙借眼,遮挡场景成功率从零到满星尘智能发布多机协同框架 CoMind,让机器人主动交换任务关键信息而非整段画面;隔墙拿笔成功率从 0 提升到 100%,盲盒置物准确率提升至 88.9%,通信量减少约八成。AI资讯2026-11-14VLAVLA一体机,开箱即用,集成R1 Lite双轮臂机器人、高性能计算主机与G0 Plus视觉语言动作模型,出厂即预调优。你只需说一句话,它就能看懂场景、理解意图并执行抓取,让具身智能…具身智能2026-08-20dexmal/dexboticDexbotic: Open-Source Vision-Language-Action ToolboxGitHub2026-10-11小鹏IRON端侧升级:每0.2秒重推理,预测约6秒内动作变化小鹏汽车10月22日宣布,第二代VLA大模型在时序理解与未来行为预测上升级,并端侧落地到人形机器人IRON:系统约每0.2秒依据画面重新推理,并预测约6秒内动作变化,以支撑握手、击…AI资讯2026-10-23dexmal/opendmAn Open-World Foundation Model for General-Purpose Embodied Intelligence.GitHub2026-10-11极智嘉发布Gravity Control:用自然语言在推理阶段纠偏具身策略极智嘉10月21日发布Gravity Control因果干预模型,宣称无需重训原始策略、无需新增示教数据,即可在推理阶段通过自然语言提示干预模型内部动作相关表征,实现运行时纠偏;在…AI资讯2026-10-22VinRobotics 正式发布人形机器人平台及开源生态VinRobotics 于10月9日发布其人形机器人平台,集成硬件、SDK 与开发工具,并开源 vla.cpp 运行时及模型量化方案,降低机器人 AI 部署门槛。AI资讯2026-10-16视觉语言动作模型如何让AI宠物机器人真正“活”起来2026年10月10日,企业动态消息显示,视觉语言动作模型(VLA)正推动AI宠物机器人从预设脚本转向实时自主运动。通过单次神经网络推理、20Hz闭环控制与边缘云端混合架构,机器人…AI资讯2026-10-14小鹏宣布年底实现人形机器人量产,2027年上半年开启交付小鹏宣布计划2026年底实现人形机器人量产、2027年上半年开启交付,率先落地门店与商场等商业场景,逐步拓展至工业与家庭场景;公司此前启用全球首条高阶人形机器人自动化产线,核心制程…AI资讯2026-10-13宇树|发布UnifoLM-WLA-1.0,单模型覆盖全身与桌面共64项任务宇树发布约6B参数的全身视觉-语言-动作基础模型UnifoLM-WLA-1.0,基于约两千五百小时真实机器人数据训练,单模型可在Unitree G1上协调桌面与全身共六十四项任务,…AI资讯2026-10-04逐际LandX|APXinf-robo推进Jetson侧VLA推理落地逐际动力社区LandX技术博客更新APXinf-robo相关实践,将工作站侧VLA策略模型的构建、测速与机器人接口链路拆到Jetson端侧,覆盖加载、预处理、量化、推理与动作反归一…AI资讯2026-10-01清华|联手无问芯穹与正行创新开源具身智能体基础设施RPent清华大学、无问芯穹、正行创新联合开源RPent,连接通用大模型规划、VLA执行与记忆接口;在LIBERO-PRO上报告约92.6%成功率,Flash Mode将端到端耗时压缩约7倍…AI资讯2026-09-22中国移动|开源Open-RAIL连接VLA/WAM模型与机器人本体9月16日中国移动开源Open-RAIL,定位连接VLA/WAM与异构机器人的异步推理中间件;解耦约5–10Hz推理与约200–500Hz控制,轨迹平滑与闭环采数,新模型接入约需5…AI资讯2026-09-17续:蚂蚁灵波|启动首届具身大模型挑战赛蚂蚁灵波联合魔搭社区与阿里云天池启动首届具身大模型挑战赛,以LingBot-VLA 2.0为基座;线上初赛至10月26日,决赛为11月13–15日上海真机黑客马拉松,可申请云端专项…AI资讯2026-09-15北京人形机器人创新中心|开源Robo-ValueRL毫米级VLA强化学习框架北京人形机器人创新中心联合人大高瓴开源Robo-ValueRL,以历史观测价值估计补强VLA,面向毫米级精密工业操作,并开放算法、工具链与案例。AI资讯2026-09-12