VinRobotics 正式发布人形机器人平台及开源生态
声明:文档由AI根据原文生成。
平台定位:从硬件到开发工具链
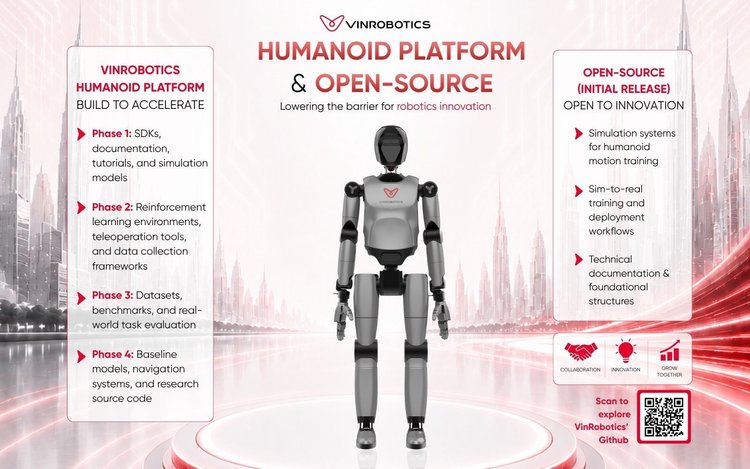
VinRobotics 于10月9日正式推出其人形机器人平台(VinRobotics Humanoid Platform)。该平台将商用双足机器人硬件与 SDK、API、技术文档、开发工具及开源代码库整合为一套完整系统,目标缩短从平台接入到真实场景部署的周期。
平台底层采用 ROS 2、MuJoCo、Isaac Lab、LeRobot 等开放标准,开发素材来源于越南制造环境的实际部署经验与运营数据。VinRobotics 方面称,这一设计思路意在实现灵活集成、快速部署与低成本开发,让人形机器人技术触达更多合作伙伴与机构。
首批开源内容:VLA 运行时与量化工具
随平台一同发布的还有两个开源仓库,聚焦机器人 AI 模型的优化与端侧部署。
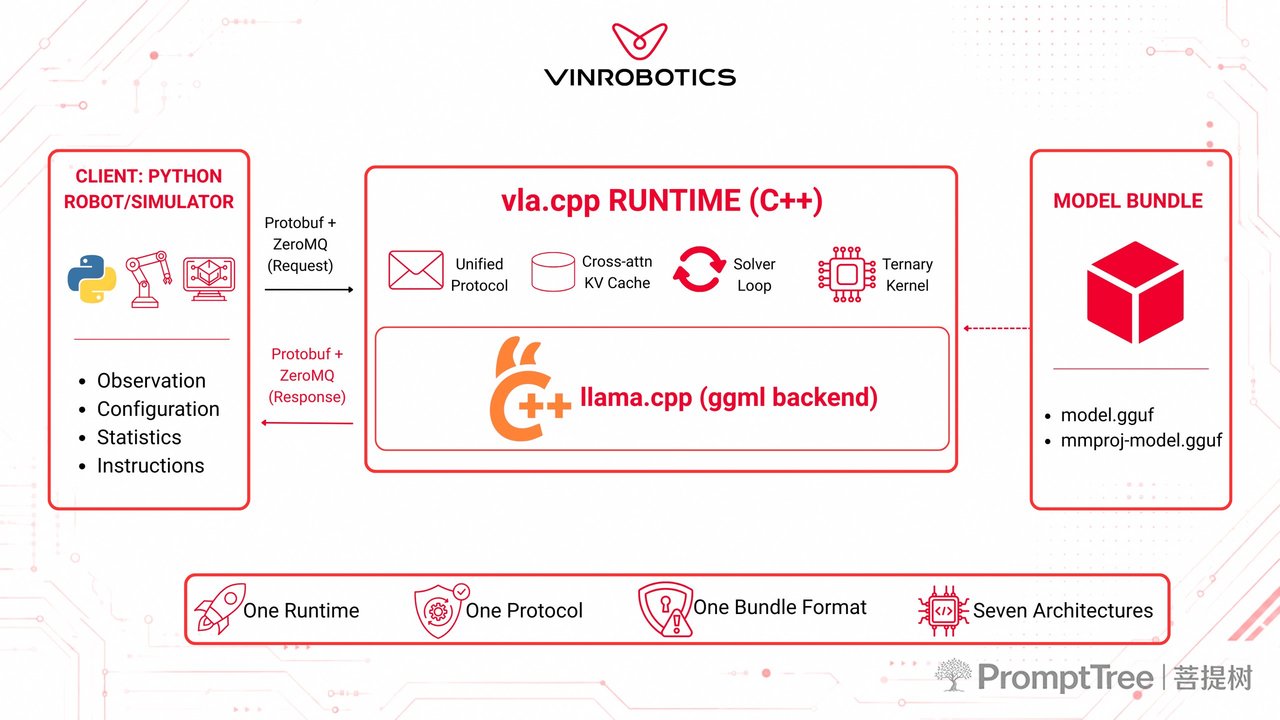
vla.cpp 是一款面向视觉-语言-动作(VLA)模型的轻量级端侧运行时。当前人形机器人依赖 VLA 模型理解环境、解析指令并生成动作,但这类模型受限于延迟与算力需求,在硬件上的高效部署仍是难点。vla.cpp 支持机器人直接在设备端低延迟运行模型,无需臃肿软件栈,以此提升机器人智能的响应速度与部署便捷性。
model-quantization-recipes 则提供了一套 VLA 及机器人策略模型的压缩工作流。大模型通常对内存和算力要求较高,这对硬件条件有限的研究者与开发者形成门槛。该仓库给出的方法可在保持性能的同时缩减模型体积与计算需求,让更强的机器人模型运行在更便宜、更易获取的硬件上。
此外,VinRobotics 还通过其 Hugging Face 组织发布了经优化的模型权重,供社区研究、实验与评估使用。
后续路线:训练管线与机器人模型将开源
VinRobotics 透露,未来数月还将陆续开源**强化学习训练管线(Reinforcement Learning Training Pipeline)**及 VR-M3 人形机器人的 URDF 模型,以支持训练、仿真与可复现研究,供开发者在平台上继续扩展人形机器人应用。
相关资源现已上线:
- github.com/VinRobotics/vla.cpp
- github.com/VinRobotics/model-quantization-recipes
- huggingface.co/vrfai
产品页面:vinrobotics.net/product