戴盟机器人Touch-R1入选NeurIPS 2026:首个触觉锚定物理推理模型
声明:文档由AI根据原文生成。
研究入选顶会:触觉推理获国际认可
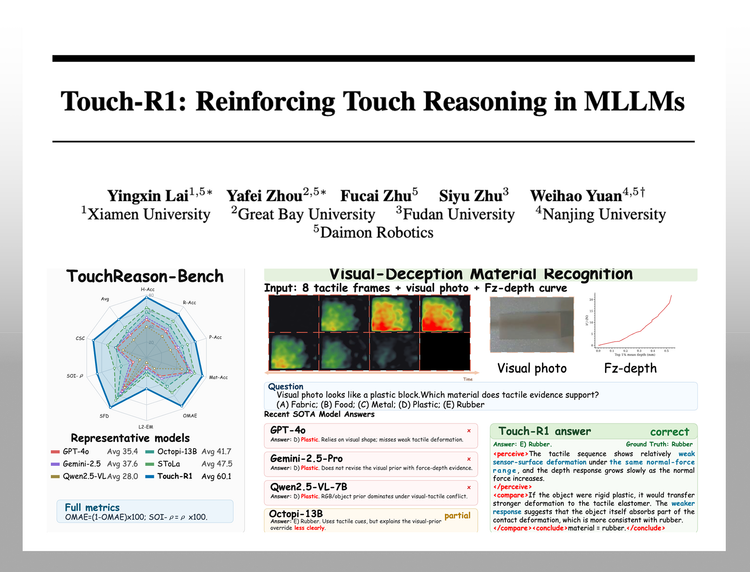
2026年11月9日,由戴盟机器人主导研发的触觉锚定物理推理模型Touch-R1获全球机器学习领域顶级学术会议NeurIPS 2026正式接收。该研究首次将强化学习系统性地引入触觉推理模型,并配套构建大规模数据集TouchReason-1M与评测基准TouchReason-Bench,为具身智能的物理认知提供新的技术路径。
现有视觉语言模型在判断物体物理属性时存在明显局限。测试表明,当视觉与触觉信息冲突时,GPT-4o、Gemini-2.5-Pro等模型往往优先采信视觉,导致对硬度、材质等属性的误判,进而可能引发机器人抓取失败或物品损伤。人类则通常通过"感知-验证-修正"的触觉反馈循环来确认真实物理属性,Touch-R1正是针对这一差距展开研究。
方法:三阶段训练与跨传感器一致性约束
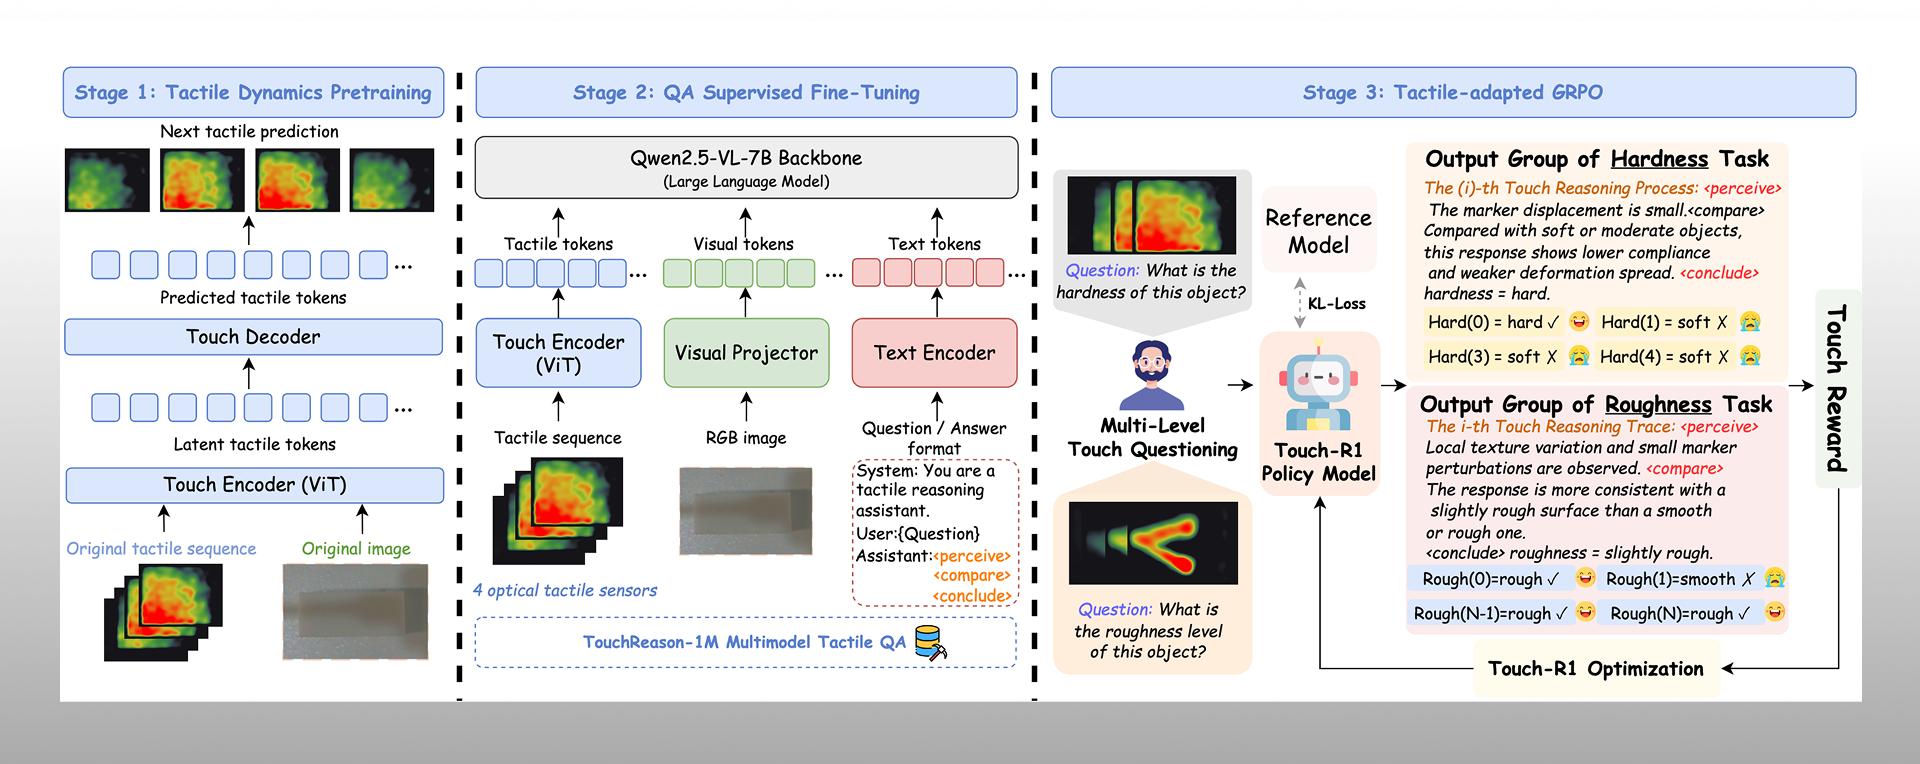
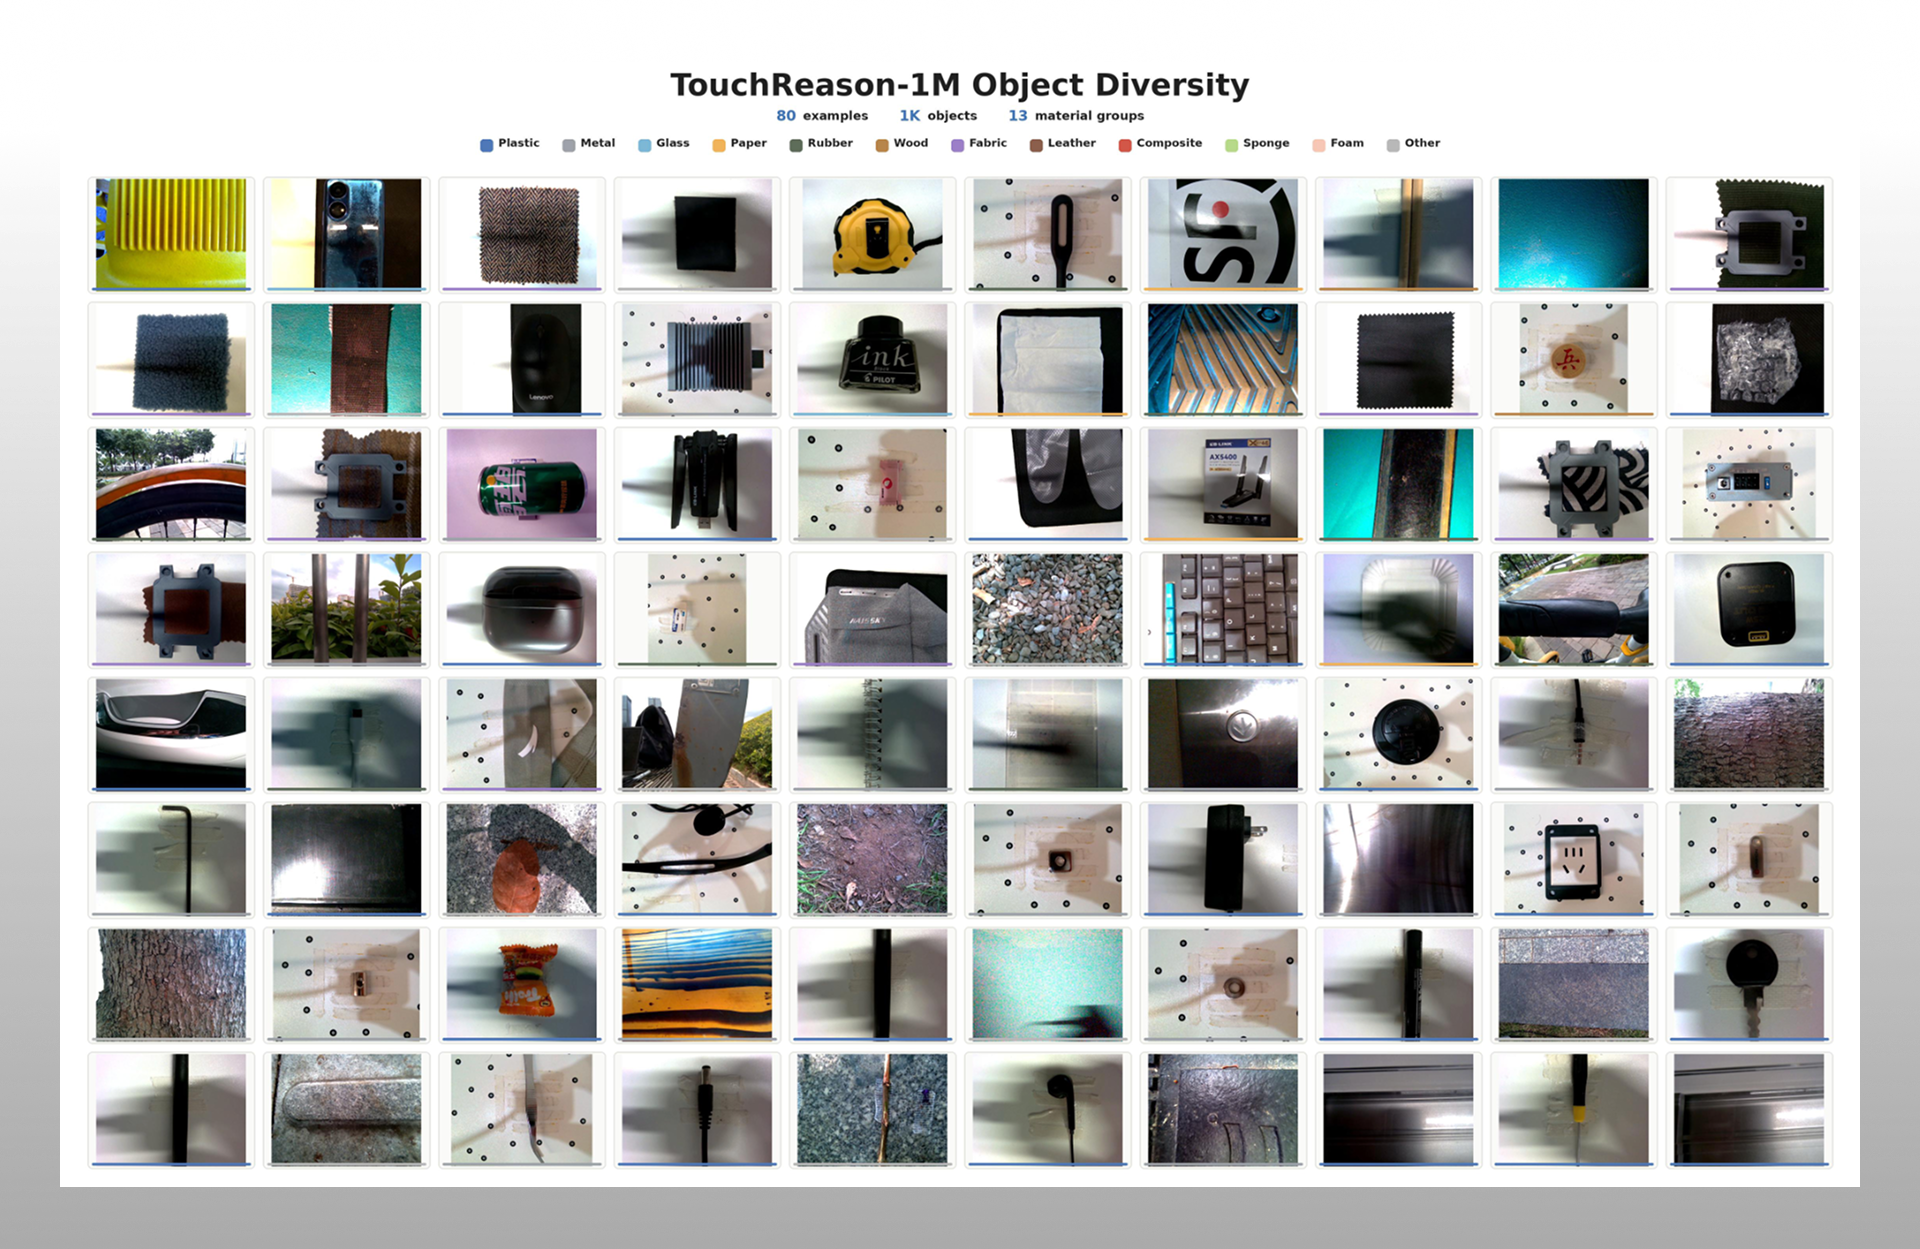
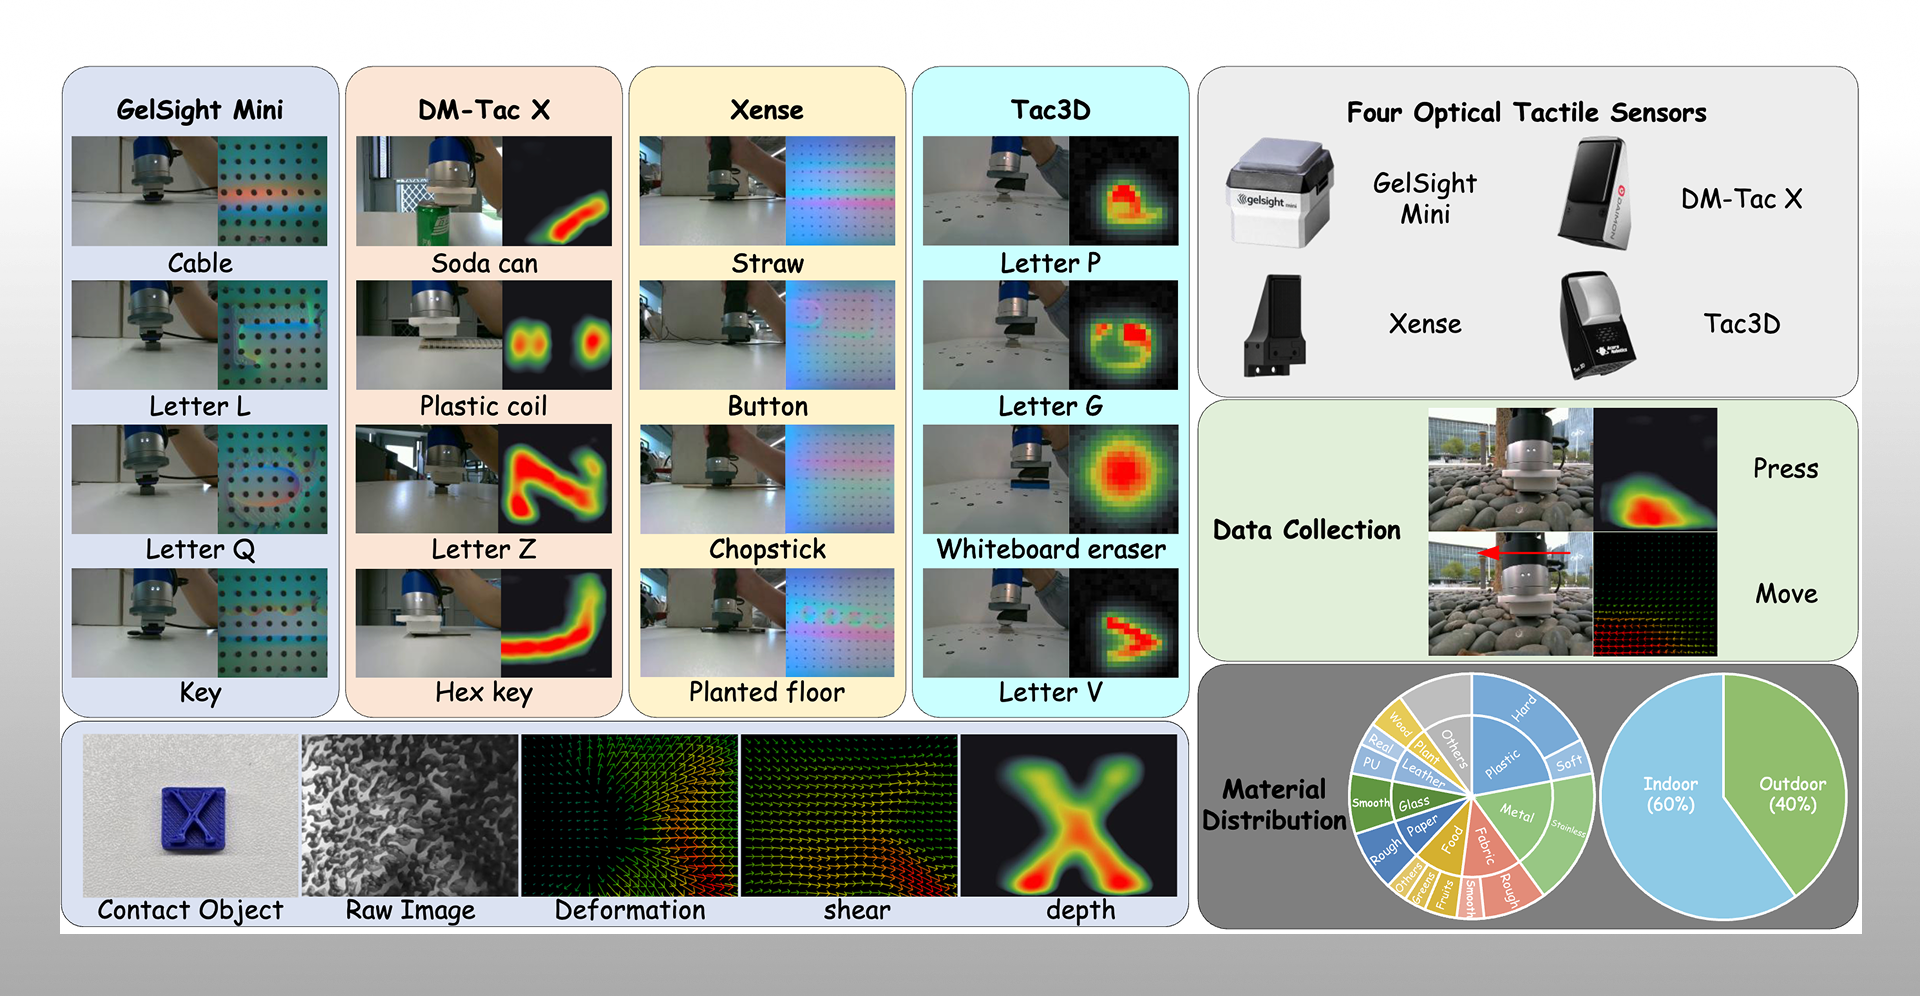
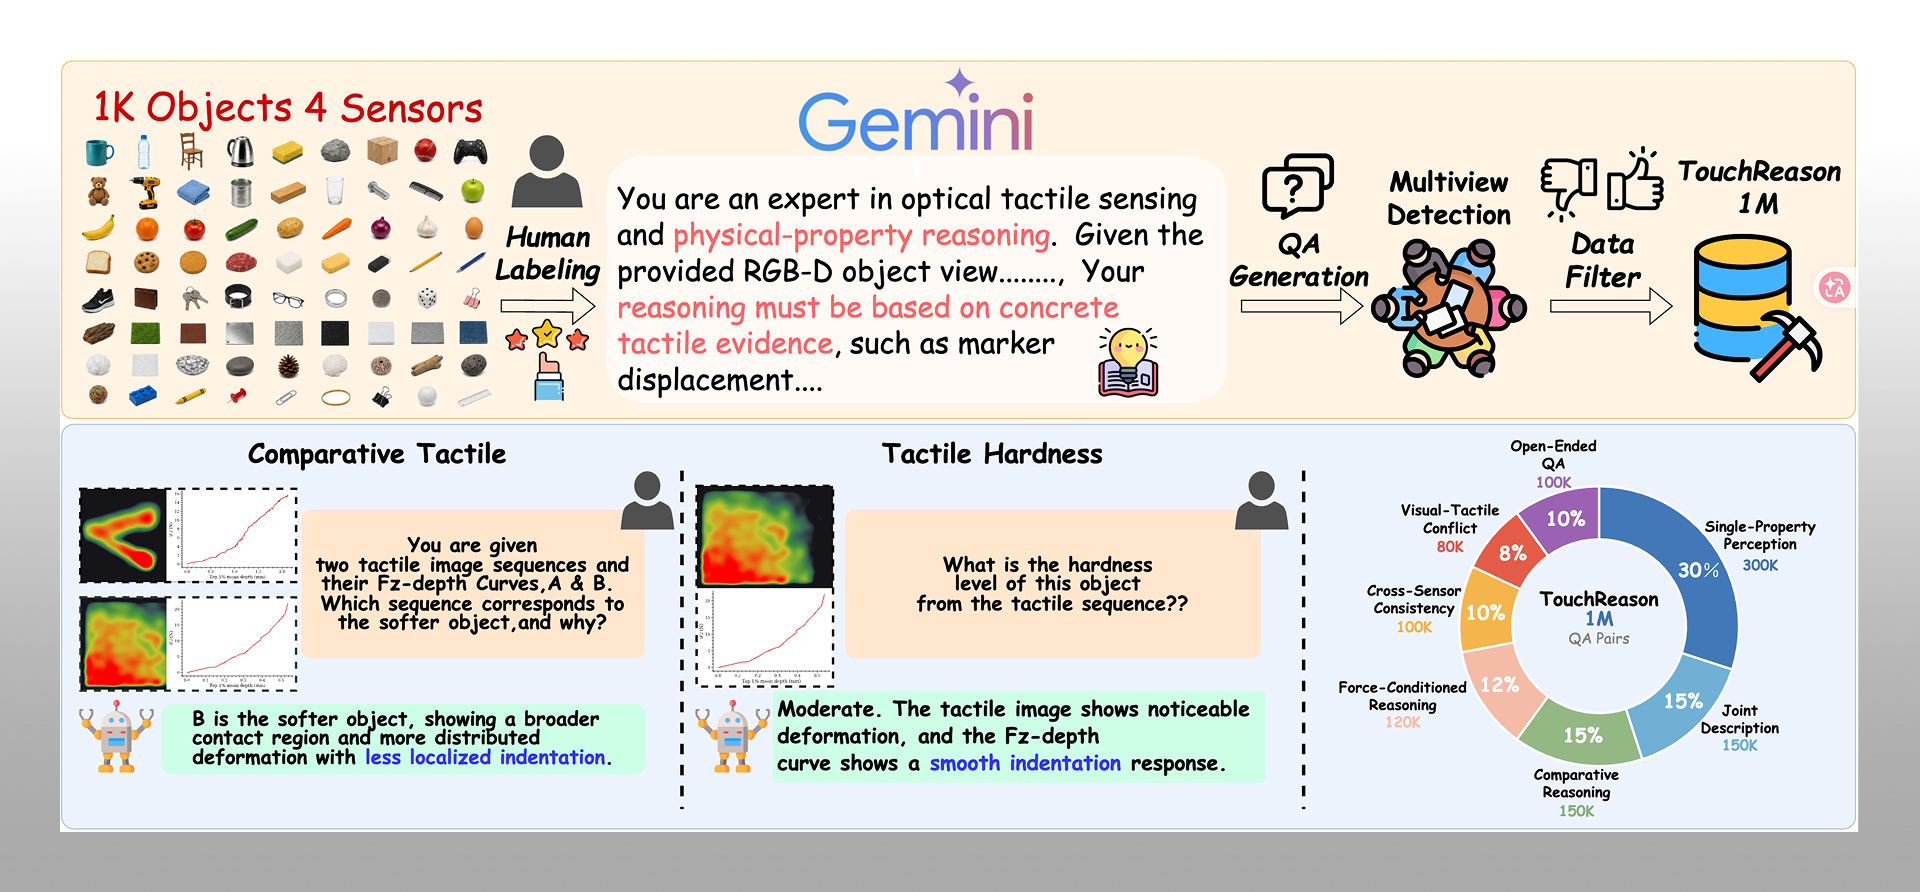
研究团队构建的TouchReason-1M数据集覆盖1,000余个日常物体、9大类材料,整合DM-Tac X、GelSight Mini、Xense和Tac3D四种视触觉传感器的数据。与既有数据集不同的是,所有数据采集均在标准动作与标准力下完成,支持不同物体间的横向对比。数据集包含14,700条有效触觉序列和132.3万个同步数据对。
模型训练分为三个阶段:先通过预测未来触觉帧学习接触动态规律;再经结构化问答监督微调形成"感知-比较-结论"推理链;最后采用面向触觉设计的GRPO强化学习优化。训练过程中引入三项关键机制:跨传感器一致性奖励,消解异构传感器差异;序数奖励,帮助模型理解硬度、粗糙度等属性的程度关系;结构化格式奖励与触觉输入扰动,防止模型绕过触觉证据直接猜测答案。
结果:九项指标领先,可修正视觉误判
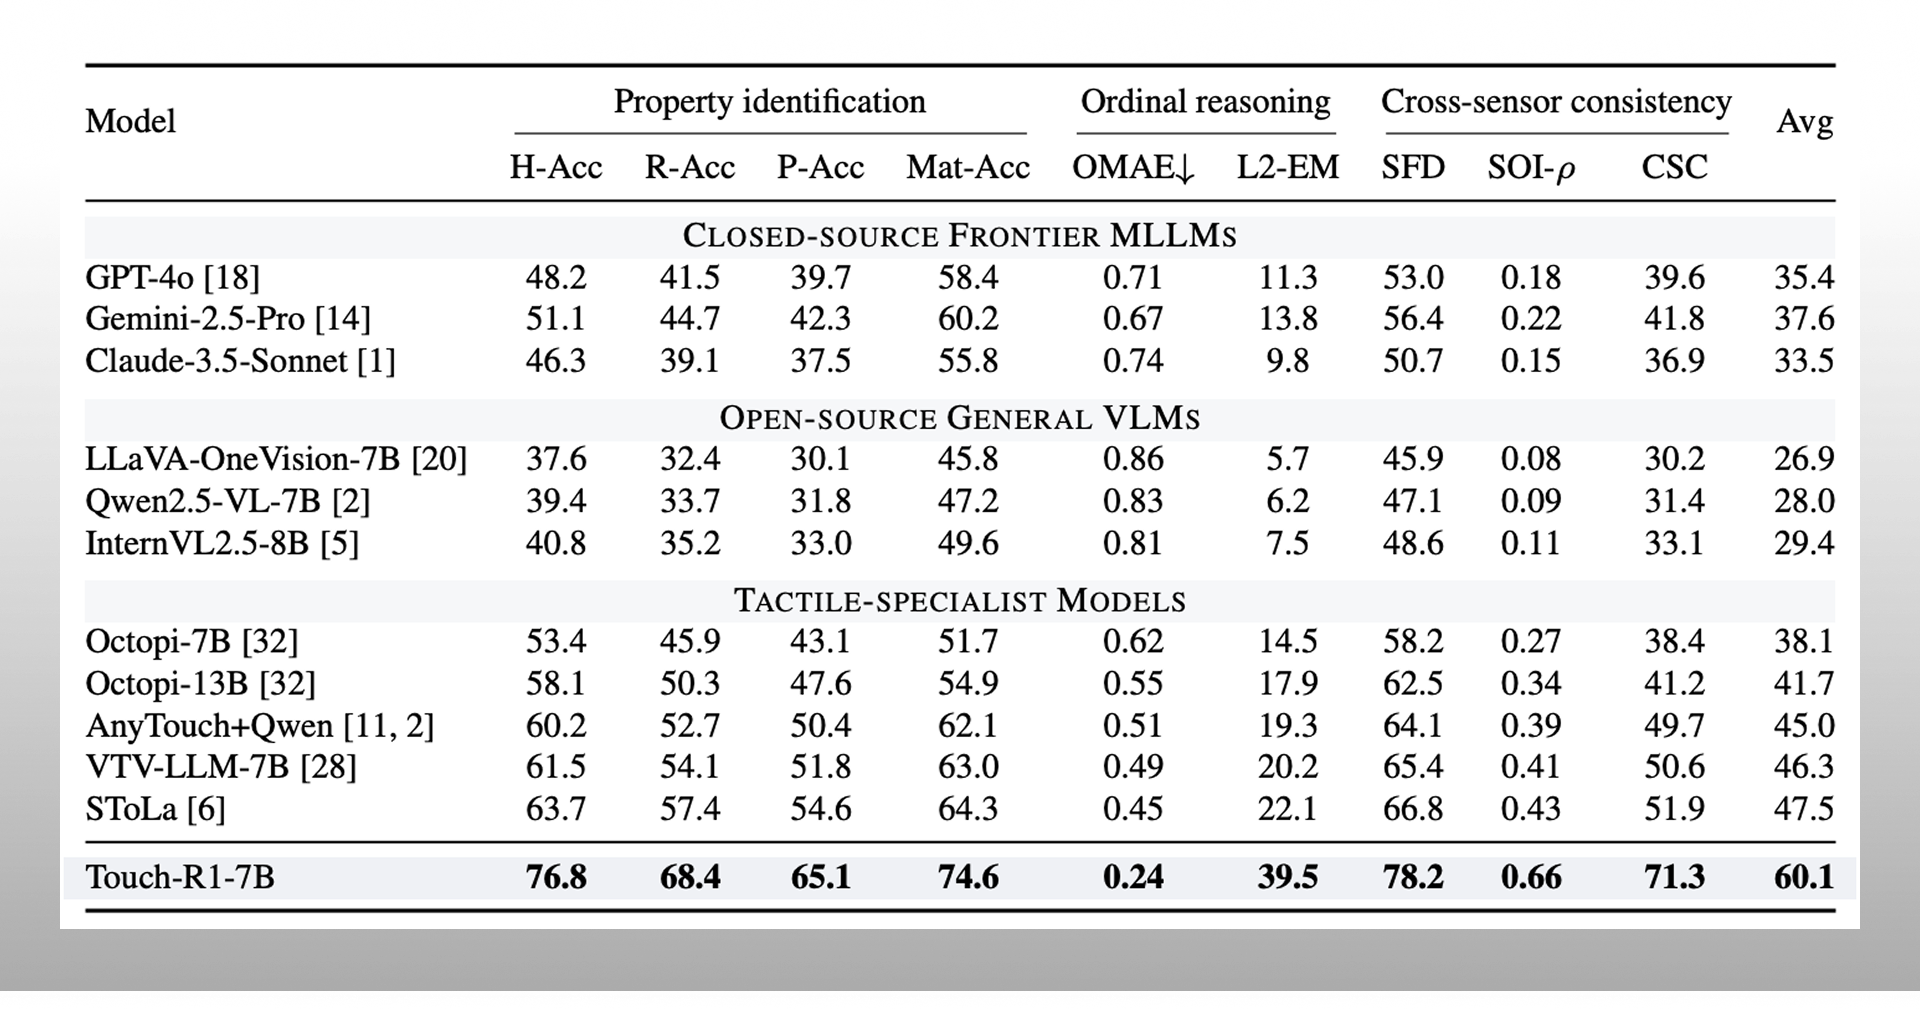
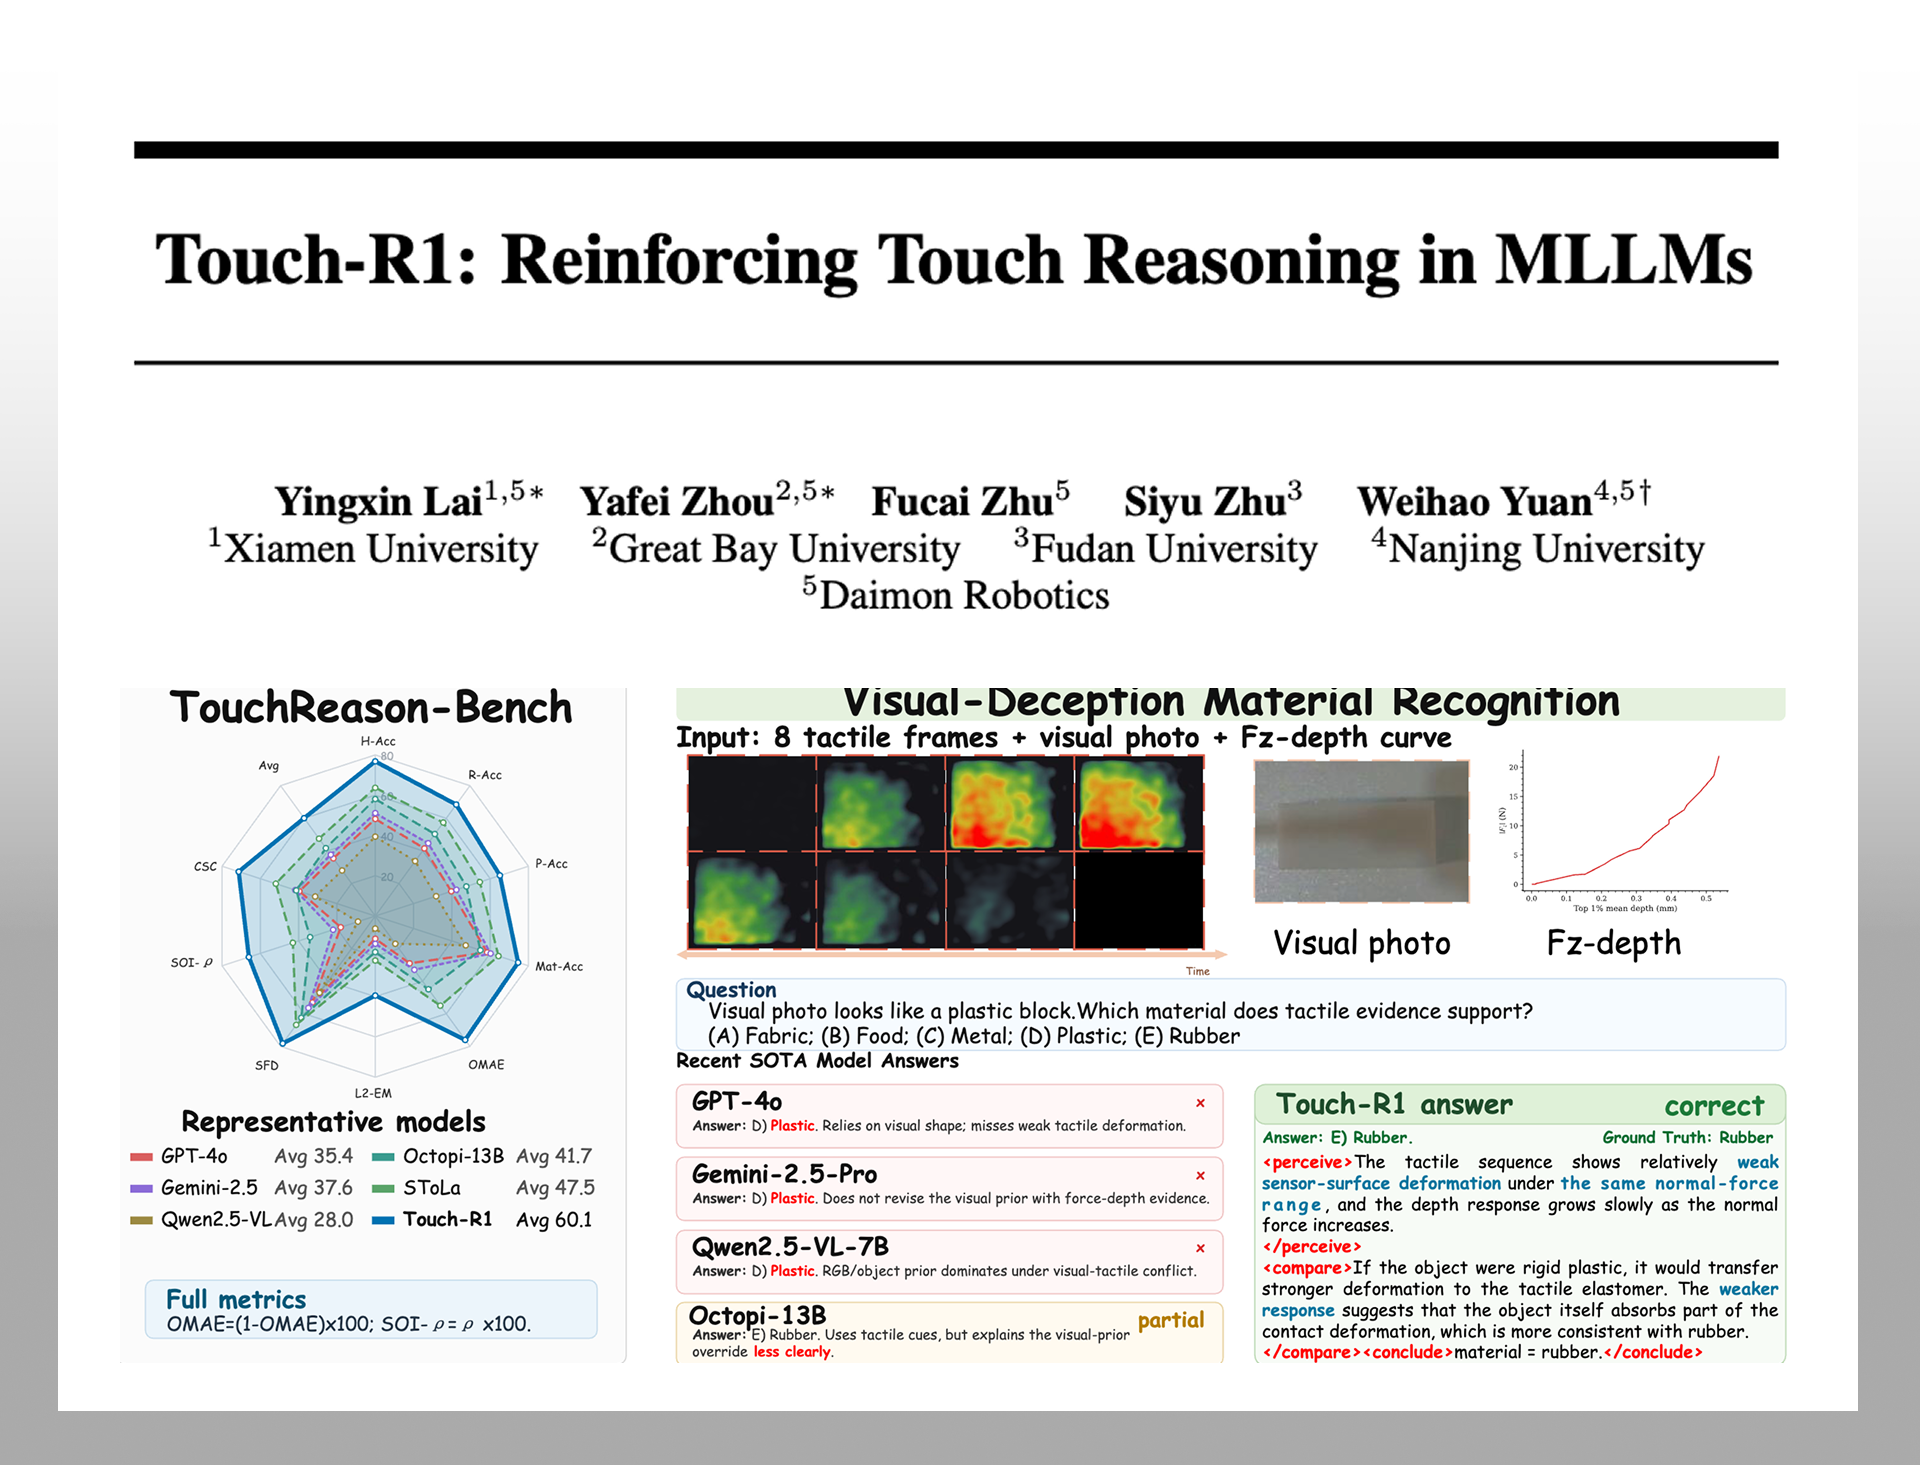
在TouchReason-Bench基准的4,800组问答测试中,Touch-R1-7B在物理属性识别、序数推理、跨传感器一致性等9项核心指标上均取得最优成绩,综合分数60.1分,较触觉专用模型Octopi-13B高18.4分,较GPT-4o高约24.7分,较此前最强触觉模型SToLa高12.6分。
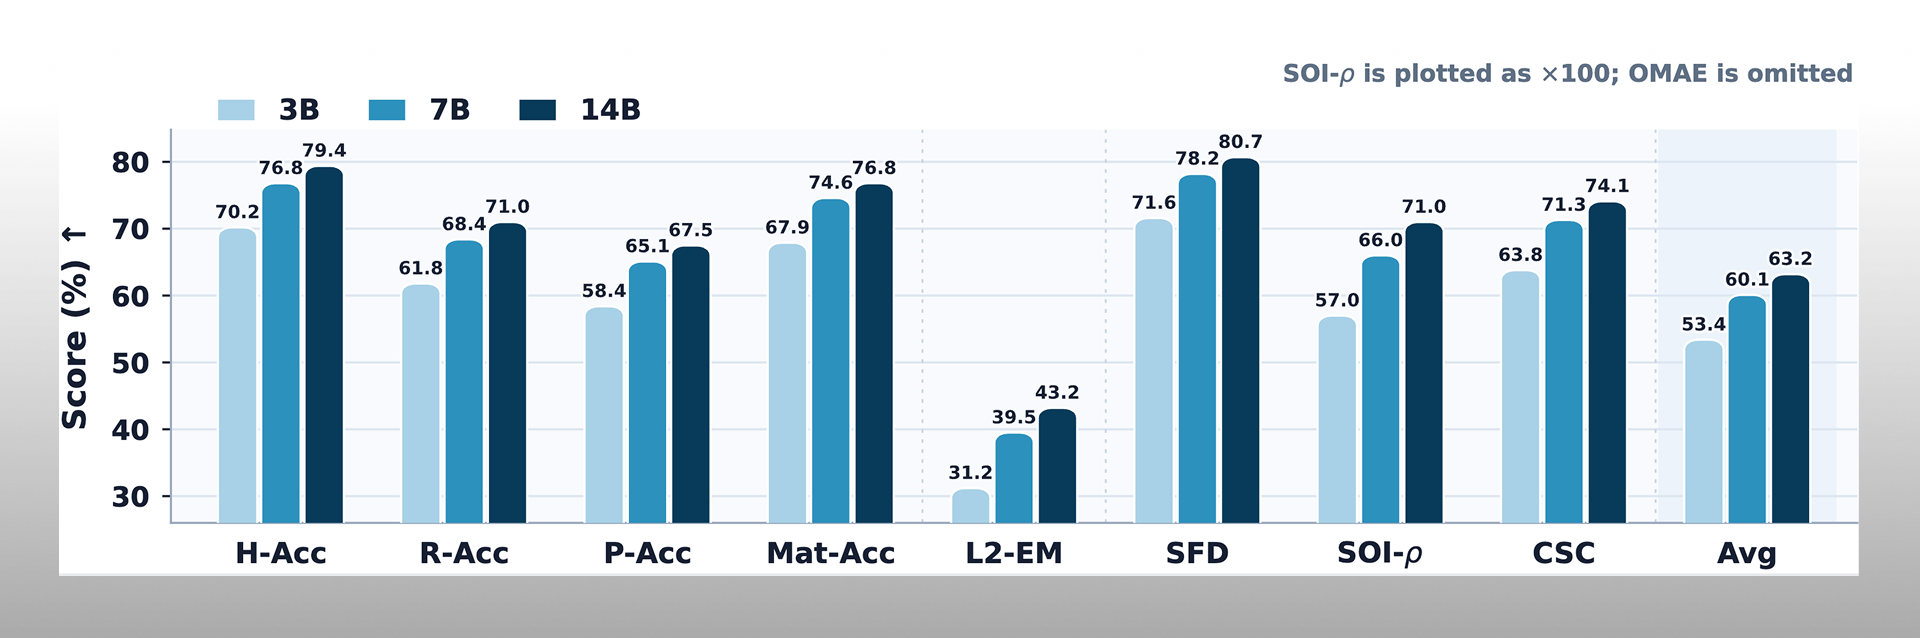
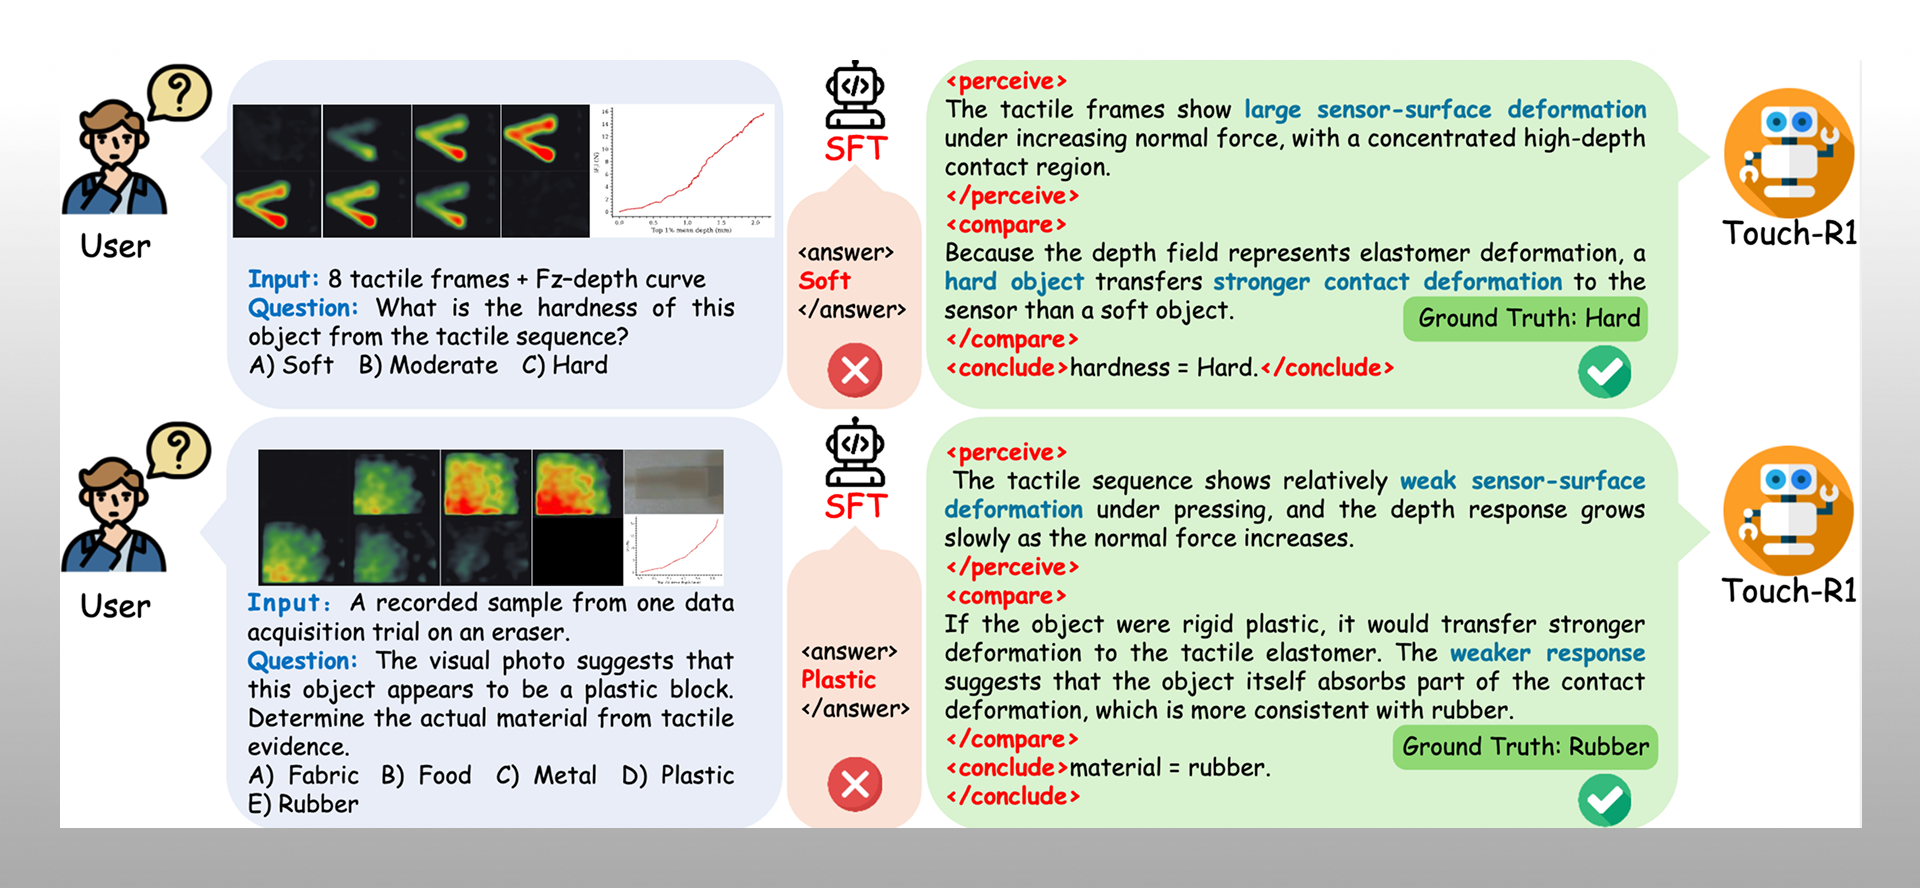
该模型展示了以触觉证据推翻视觉误判的能力:对于外观似塑料的物体,模型结合触觉形变与力-深度曲线识别其柔顺性,将材料判断修正为橡胶。消融实验验证了各训练组件的贡献,且模型规模增大时多项指标稳定提升。
意义与局限:从辅助感知到核心模态
Touch-R1将触觉从辅助感知推进为具身基础模型的核心模态,其跨传感器一致的物理认知为触觉数据与模型能力的跨硬件迁移奠定基础。该研究同时为戴盟机器人后续发布的触觉锚定世界模型Daimon-TWM提供了底层能力支撑,后者进一步将触觉贯穿物理认知、预测决策与实时控制,构建从感知到执行的完整闭环。在材料识别、质量检测、精密装配、易碎品抓取等真实物理交互场景中,该技术具备应用潜力。
研究团队公开的论文、代码、模型及数据集地址如下: