AI指南首页
AI工具
AI资讯
提示词
教程库
前端代码
大模型
Skills
GitHub
具身智能
AI指南首页
AI工具
AI资讯
提示词
教程库
前端代码
大模型
Skills
GitHub
具身智能
AI指南首页
/
标签聚合
/
Touch-R1
标签:
Touch-R1
共汇总 2 条相关内容,覆盖 1 个栏目
全部
2
AI资讯
2
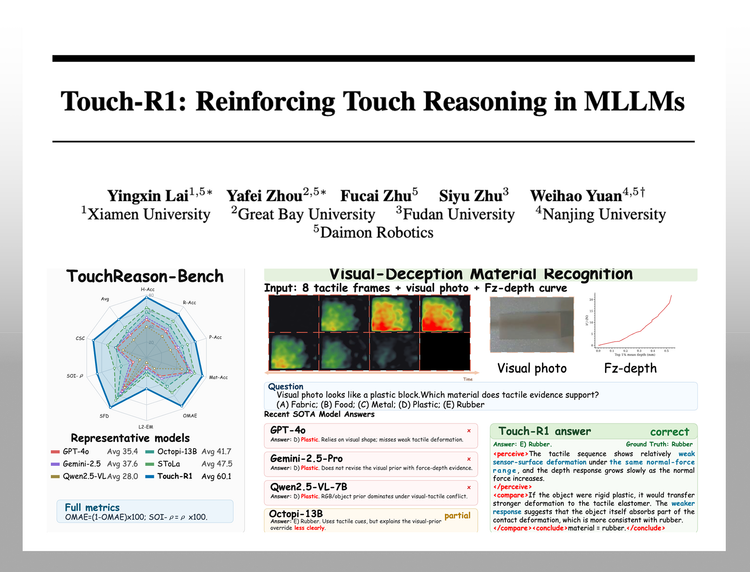
戴盟机器人Touch-R1入选NeurIPS 2026:首个触觉锚定物理推理模型
戴盟机器人主导研发的Touch-R1模型入选NeurIPS 2026,首次将强化学习系统引入触觉推理,构建百万级数据集与评测基准,在9项核心指标上领先现有模型。
AI资讯
2026-11-18
📄
戴盟机器人联合四校发布Touch-R1:首个触觉锚定物理推理模型入选NeurIPS 2026
戴盟机器人联合厦门大学、南京大学、大湾区大学、复旦大学提出的Touch-R1被NeurIPS 2026接收,是首个触觉锚定物理推理模型;团队同步构建TouchReason-1M数据…
AI资讯
2026-11-18