Preview
1 / 2
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
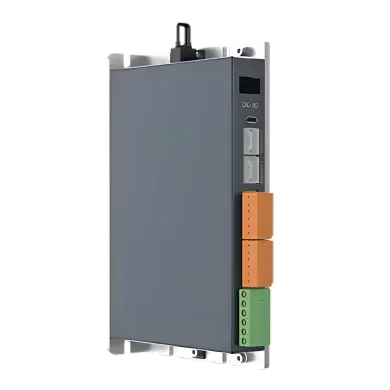
大寰机器人通用系列伺服驱动器采用 EtherCAT 总线的双轴 / 四轴一体化架构,具备高响应、高同步性与高稳定性的系统性能优势,适用于多轴联动及复杂运动控制应用。该系列具备良好的电机兼容性,可灵活适配多种类型伺服电机,广泛应用于自动化设备及智能产线,为不同应用场景提供稳定、可靠且强劲的运动控制与动力支持。
产品特点
-
多轴同步控制与高精度响应:支持 EtherCAT 总线控制,实现多轴ns级同步,确保高精度运动控制。具备3.5kHz速度环高响应,有效抑制抖动,适用于多种电机类型(如伺服电机、直线电机、音圈电机等),并支持多种编码器协议(如 BissC、 SSl. Endat 等),高达 24bit 高精度反馈。
-
自整定免调试与智能辨识:智能算法、现场调试更简单,节省 60% 调试时间,具备负载、惯量、齿槽力、摩擦力等自动辨识功能,刚性表自适应,减少调试时间,提升系统稳定性。电机参数集成,简化安装与配置流程,适用于多种应用场景。
-
高精力控与误差补偿:采用硬件电流环和高精度电流采样,支持软着陆功能,有效补偿导轨、弹簧、电机齿槽力等机械误差,高精力控算法,轻松 0.01N,全行程智能 1g 精度控制。
-
多种控制模式与扩展性:支持位置、速度、力矩及混合模式,满足多样化控制需求。多轴立式并排扩展设计,支持三倍过载,适应复杂应用场景。同时,提供多种控制协议可选(如 EtherCAT、 RS485、 EtherNet/P、 CC-Link 等),增强系统兼容性与灵活性。
产品参数
| 参数 | SAC-NP2 | SAC-NP4 |
|---|---|---|
| 可控制的轴数 | 2 | 4 |
| 支持控制方法 | EtherCAT, IO | — |
| ETHERCAT控制模式 | 位置模式、速度模式、力矩模式、混合模式 | — |
| 逻辑电压 | 24V | — |
| 电机电压 | 24V/ 48V | — |
| 型号 | SAC-NP2-EC-U-03A2-03A2 | SAC-NP2-EC-U-10A2-10A2 |
| 输出额定电流 | 3A | 10 A |
| 输出峰值电流 | 9A | 18 A |
| 输出额定功率 | 24V, 72W 48 V, 144W | 24 V, 240 W 48 V, 480 W |
| 编码器 | 支持BissC/SSI/Endat\多摩川\ABZ | BISS-C/多摩川/ABZ+HALL/SSI |
| 限位、回零、探针 | 支持 | 支持 |
| 尺寸 | 179 mm × 107.65 mm ×29 mm | 179 mm × 119.3 mm ×50 mm |
| 最小EtherCAT周期 | 200 us | 1ms |
| 过载 | 3倍过载 > 2.5 s | — |
| 滤波器 | 4个以上 | — |
| 闭环控制 | 支持 | — |
| 高精度编码器和采样 | 支持23 bit | — |
| 自动调整增益 | 支持 | — |
| 保护 | 过流、过压、过热保护功能;STO功能 | — |
| 速度环响应 | 3.5 KHz | — |
| 重量 | < 0.6 KG | — |
| 防护等级 | IP20 | — |
| 使用环境温度 | 0~55 °C | — |
应用方向
适用于工业自动化、智能制造、精密装配及科研等场景。