Preview
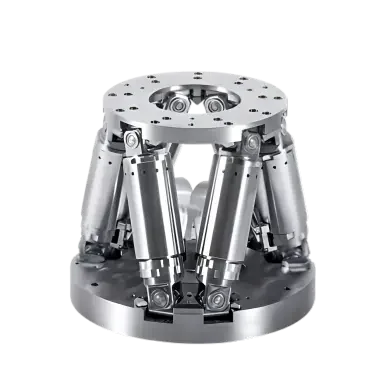
DHEX-26 六足对位平台
DHEX-26 六足对位平台:大寰机器人DHEX-26 是一款高精度微型六足对位平台,通过接收位置指令,在 X, Y, Z, θX, θY, θZ 六个自由度方向实现高精度运动与姿态调整,满足复杂空间定位与主动对准需求。
0 0 0
更新于 2026-11-22 11:47
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
大寰机器人DHEX-26 是一款高精度微型六足对位平台,通过接收位置指令,在 X, Y, Z, θX, θY, θZ 六个自由度方向实现高精度运动与姿态调整,满足复杂空间定位与主动对准需求。
产品特点
-
六自由度一体化运动:X/Y/Z 平移 + θX/θY/θZ 旋转
-
超高精度:满足纳米级对准与定位需求
-
易于编程控制:配套仿真软件,实现快速评估与部署
-
超高刚性:具备高刚性和良好的抗扰性能
产品参数
| 参数 | DHEX-26 |
|---|---|
| 参数 | 公差 |
| 行程 | — |
| 最大速度 | — |
| 最小位移 | 特定值 |
| 单向重复定位精度 | 特定值 |
| 反向间隙 | 特定值 |
| 机械特性 | DHEX-26 |
| 参数 | 数值 |
| 最大负载(任意姿态下) | 2.5 |
| 最大负载(水平放置) | 5 |
| 断电保持力(任意姿态下) | 2.5 |
| 断电保持力(水平放置) | 15 |
| 重量 | 2.8 |
| 材质 | 不锈钢,铝 |
| 电气参数 | DHEX-26 |
| 参数 | 数值 |
| 控制器 | DHC-750 |
| 反馈方式 | 增量位移传感器 |
| 额定工作电压 | 24 |
| 最大总线电压 | 24 |
| 额定电流(每轴) | 2.5 |
| 通信接口 | TCP/IP |
| 数据接口连接器 | HD D-sub 62(f) & HD D-sub 37(f) |
| 电源接口连接器 | M12 3-pole(m) |
| 线缆长度 | 2 |
| 工作温度范围 | 0~50 |
| 注意 | ● 每台设备出货附带原厂检测报告,原始测试数据由大寰机器人归档保存。 |
| ● 若无额外标注,所有参数均为空载状态测试所得,部分性能参数之间相互影响。 | — |
| ● 最大速度/最大角速度中的高速为挑战速度,低速为最低指标速度。不建议长时间按高速指标运行,会加剧振动、降低设备使用寿命。 | — |
| ● 标注“特定值”代表该数值为批量产品统计平均值,不作为单台设备的硬性保证指标。产品出厂终检仅针对部分关键性能参数进行检测,并非对全部参 数逐项检测。 | — |
应用方向
适用于工业自动化、智能制造、精密装配及科研等场景。