Preview
1 / 3
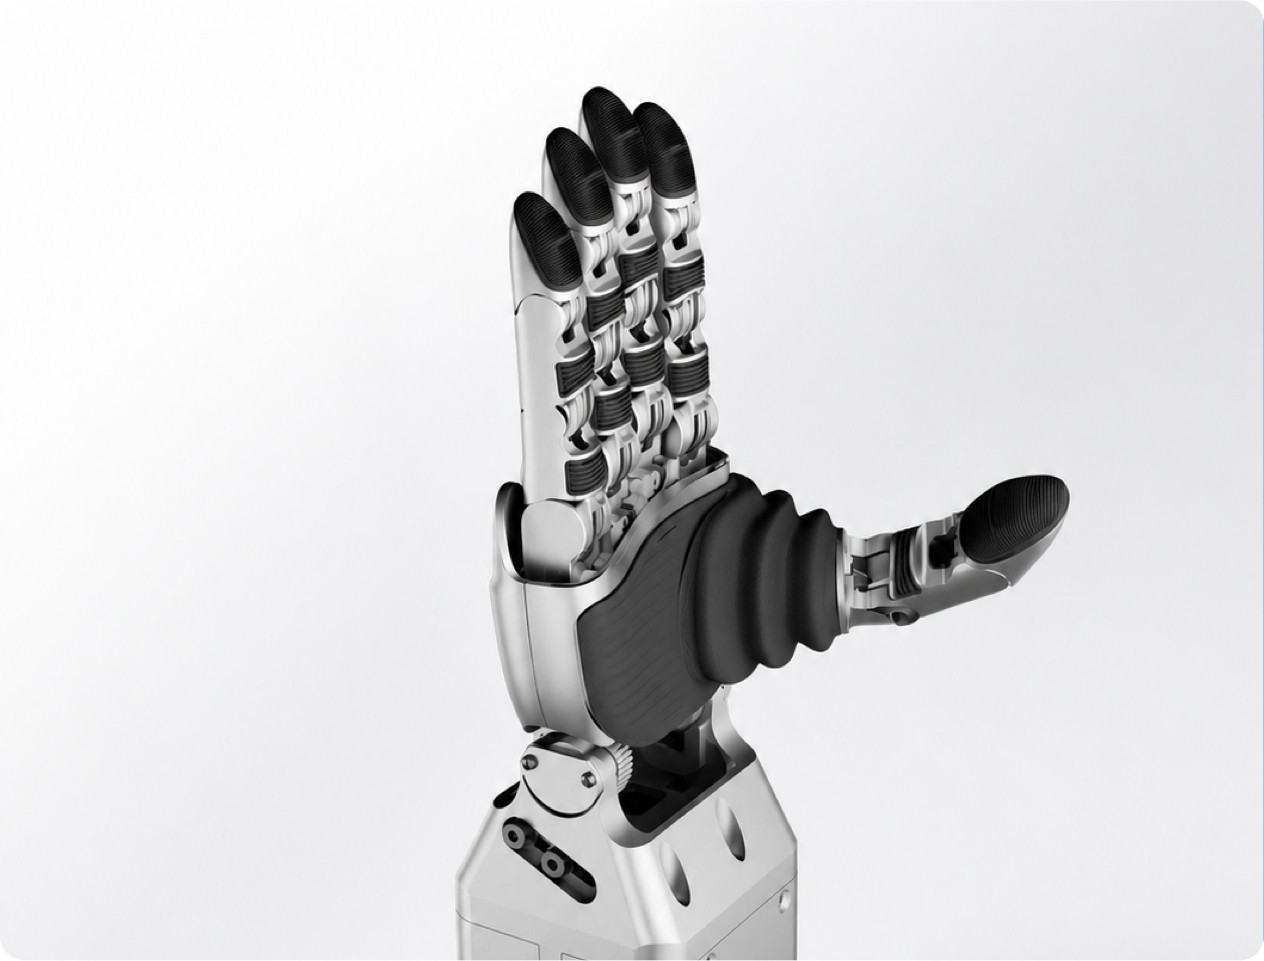
Linker Hand L30 Pro
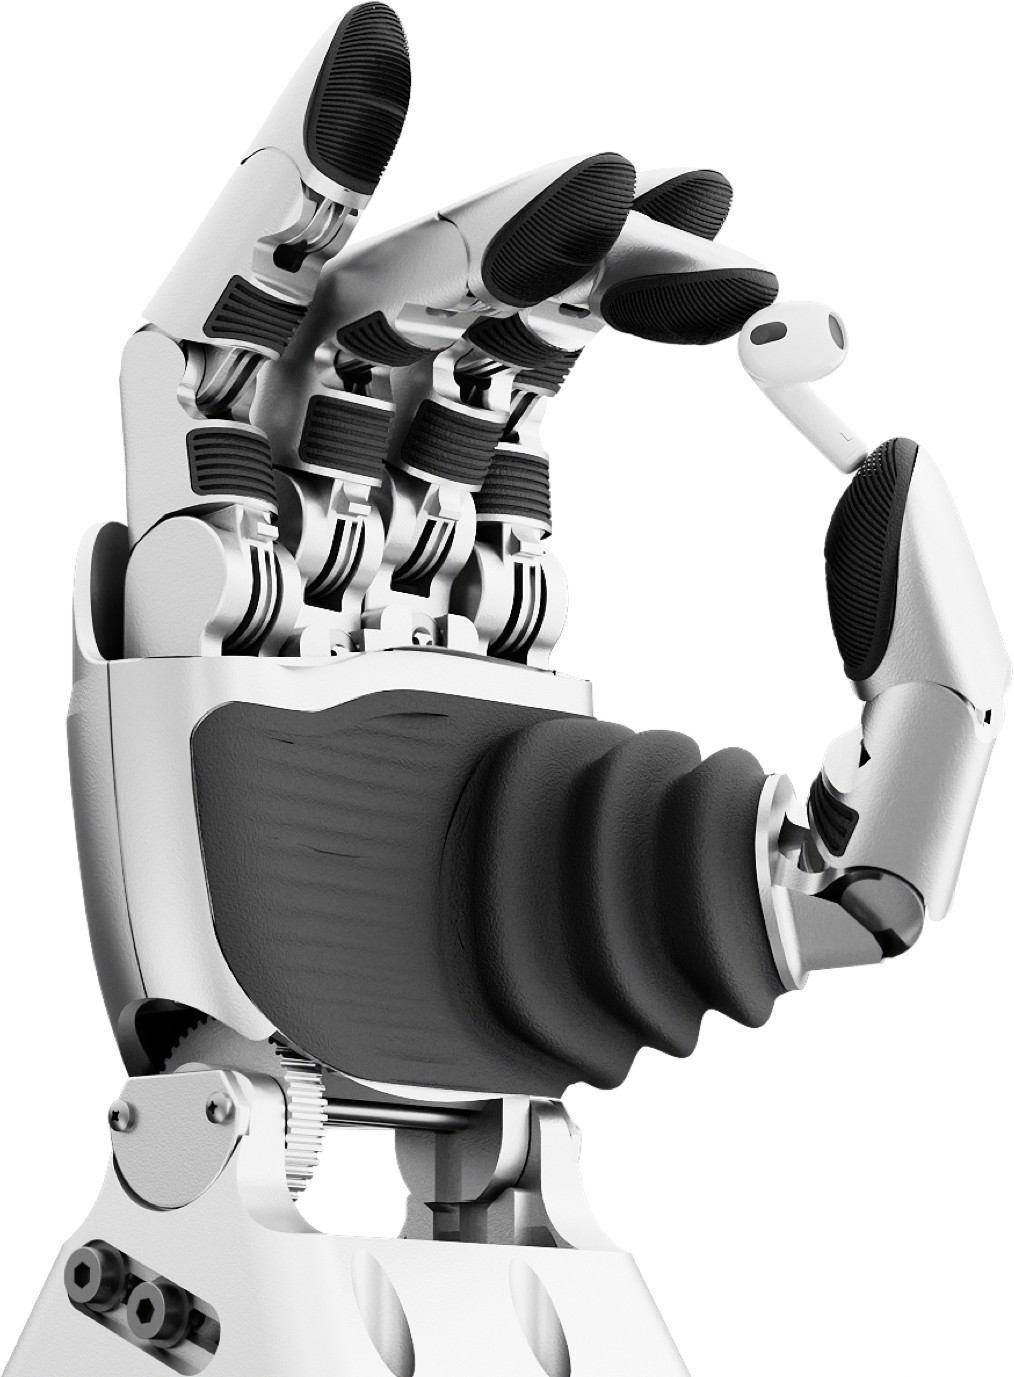
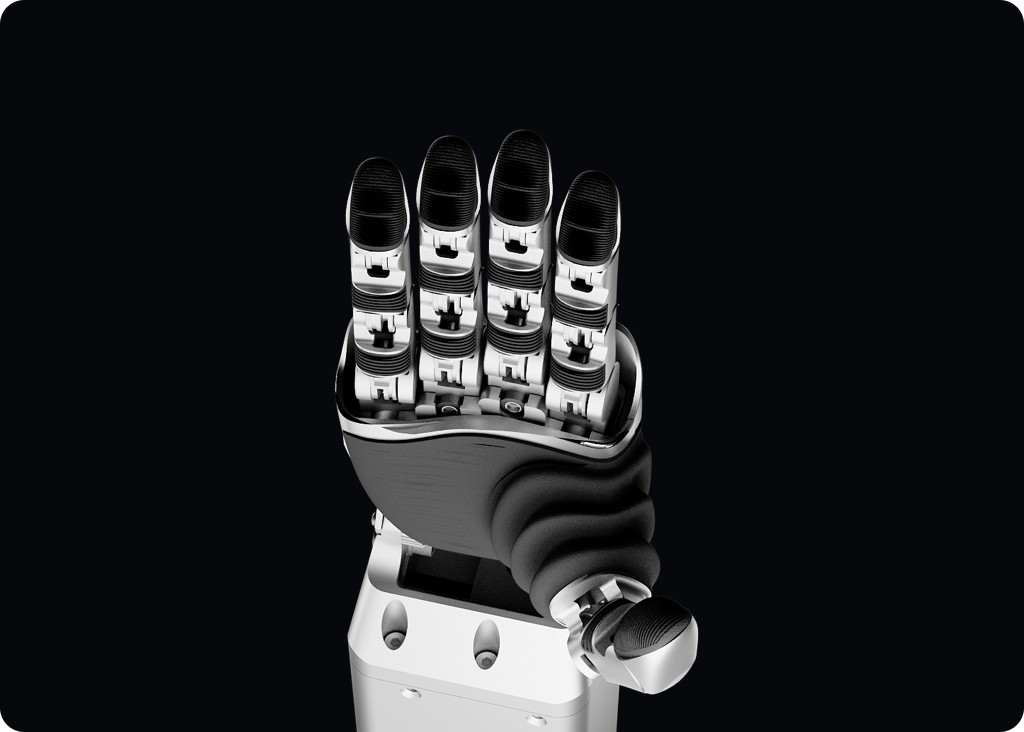
Linker Hand L30 Pro:Linker Hand L30 Pro采用高自由度腱绳结构设计,深度融合仿生学原理与先进机电一体化技术 22个自由度集成高精度控制与实时感知能力,“灵活运动”与“精准操作”高效统一指节核心速度可达…
0 0 2
更新于 2026-11-22 08:44
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
Linker Hand L30 Pro:超越人手极限的高自由度腱绳灵巧手。
Linker Hand L30 Pro采用高自由度腱绳结构设计,深度融合仿生学原理与先进机电一体化技术
22个自由度集成高精度控制与实时感知能力,“灵活运动”与“精准操作”高效统一指节核心速度可达400°/s以上,手部开合仅需0.2s,
运动响应极为出色,是当前腱驱式灵巧手的领先选择
搭载 CAN FD 通信接口,可无缝对接工业自动化设备及服务机器人平台,支持 900Hz 通信频率,毫秒级实时控制响应,确保指令实时精准执行
产品特点
- 高精度力控能力:集成高分辨率编码器与腱绳张力控制算法,依托自适应 PID 算法进行实时动态调节,可实现±0.20mm 的重复定位精度,能够稳定完成螺丝拧紧、薄片拾取等对精度要求严苛的精细作业任务。
- 负载与适应性:采用对掌式拇指构型,搭配四指独立力控系统,最高可输出 9N 的精准抓握力。指尖内置高灵敏度触觉传感阵列,具备物体检测功能,无需人工干预便可自主适配多种不规则物体的稳定抓取诉求。
- 快速响应性能:运动响应性能出色,四指弯曲、拇指侧摆等核心动作速度可达 400°/s 以上,手部开合时间仅需 0.2s。该特性使其能高效适配工业装配线等高速操作场景,助力显著提升整体作业效率。
产品参数
| 参数 | 规格 |
|---|---|
| 型号 | Linker Hand L30 Pro |
| 自由度 | 17个主自由度 + 4个被动自由度 |
| 传动方式 | 肌腱仿生驱动 (腱绳驱动) |
| 控制接口 | CAN FD |
| 重量 | ≈1200g |
| 最大负载 | 15kg |
| 工作电压 | DC24V±10% |
| 静态电流 | 0.16A |
| 空载运动平均电流 | 0.62A |
| 最大电流 | 2.7A |
| 重复定位精度 | ±0.2mm |
| 开合时间 | 0.2s |
| 拇指最大指尖力 | 6.5N |
| 四指最大指尖力 | 9N |
| 五指最大抓握力 | 39N |
| 拇指横向旋转范围 | 0.61rad(35°) |
| 四指弯曲角度 | 1.52rad(87.2°) |
| 拇指侧摆速度 | 4.92rad/s(282.4°/s) |
| 四指弯曲速度 | 6.343rad/s(363.6°/s) |
| 拇指弯曲速度 | 7.85rad/s(450.35°/s) |
应用方向
适用于 服务机器人、工业自动化 等场景。