Preview
1 / 3
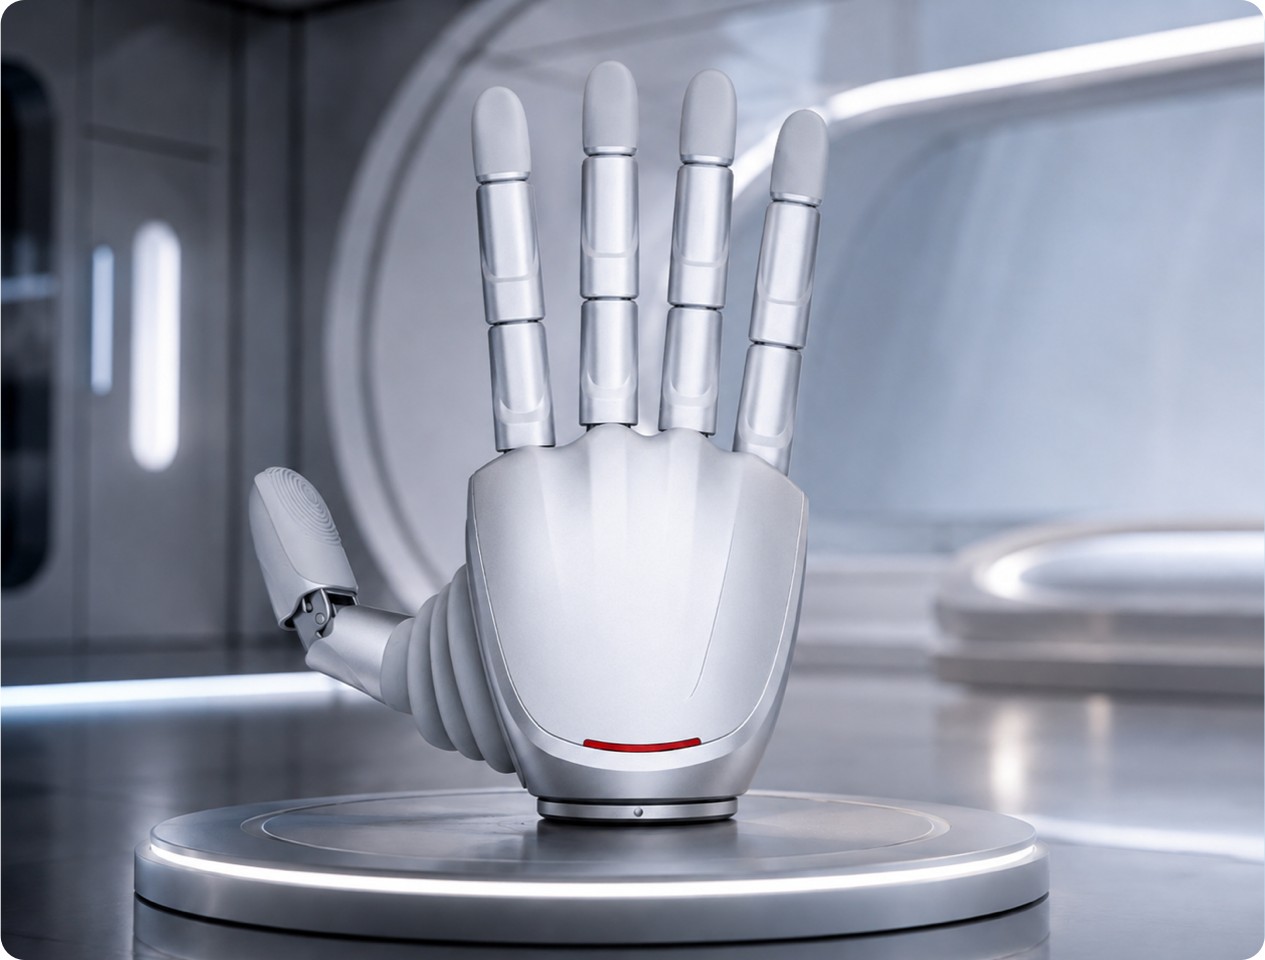
Linker Hand O30
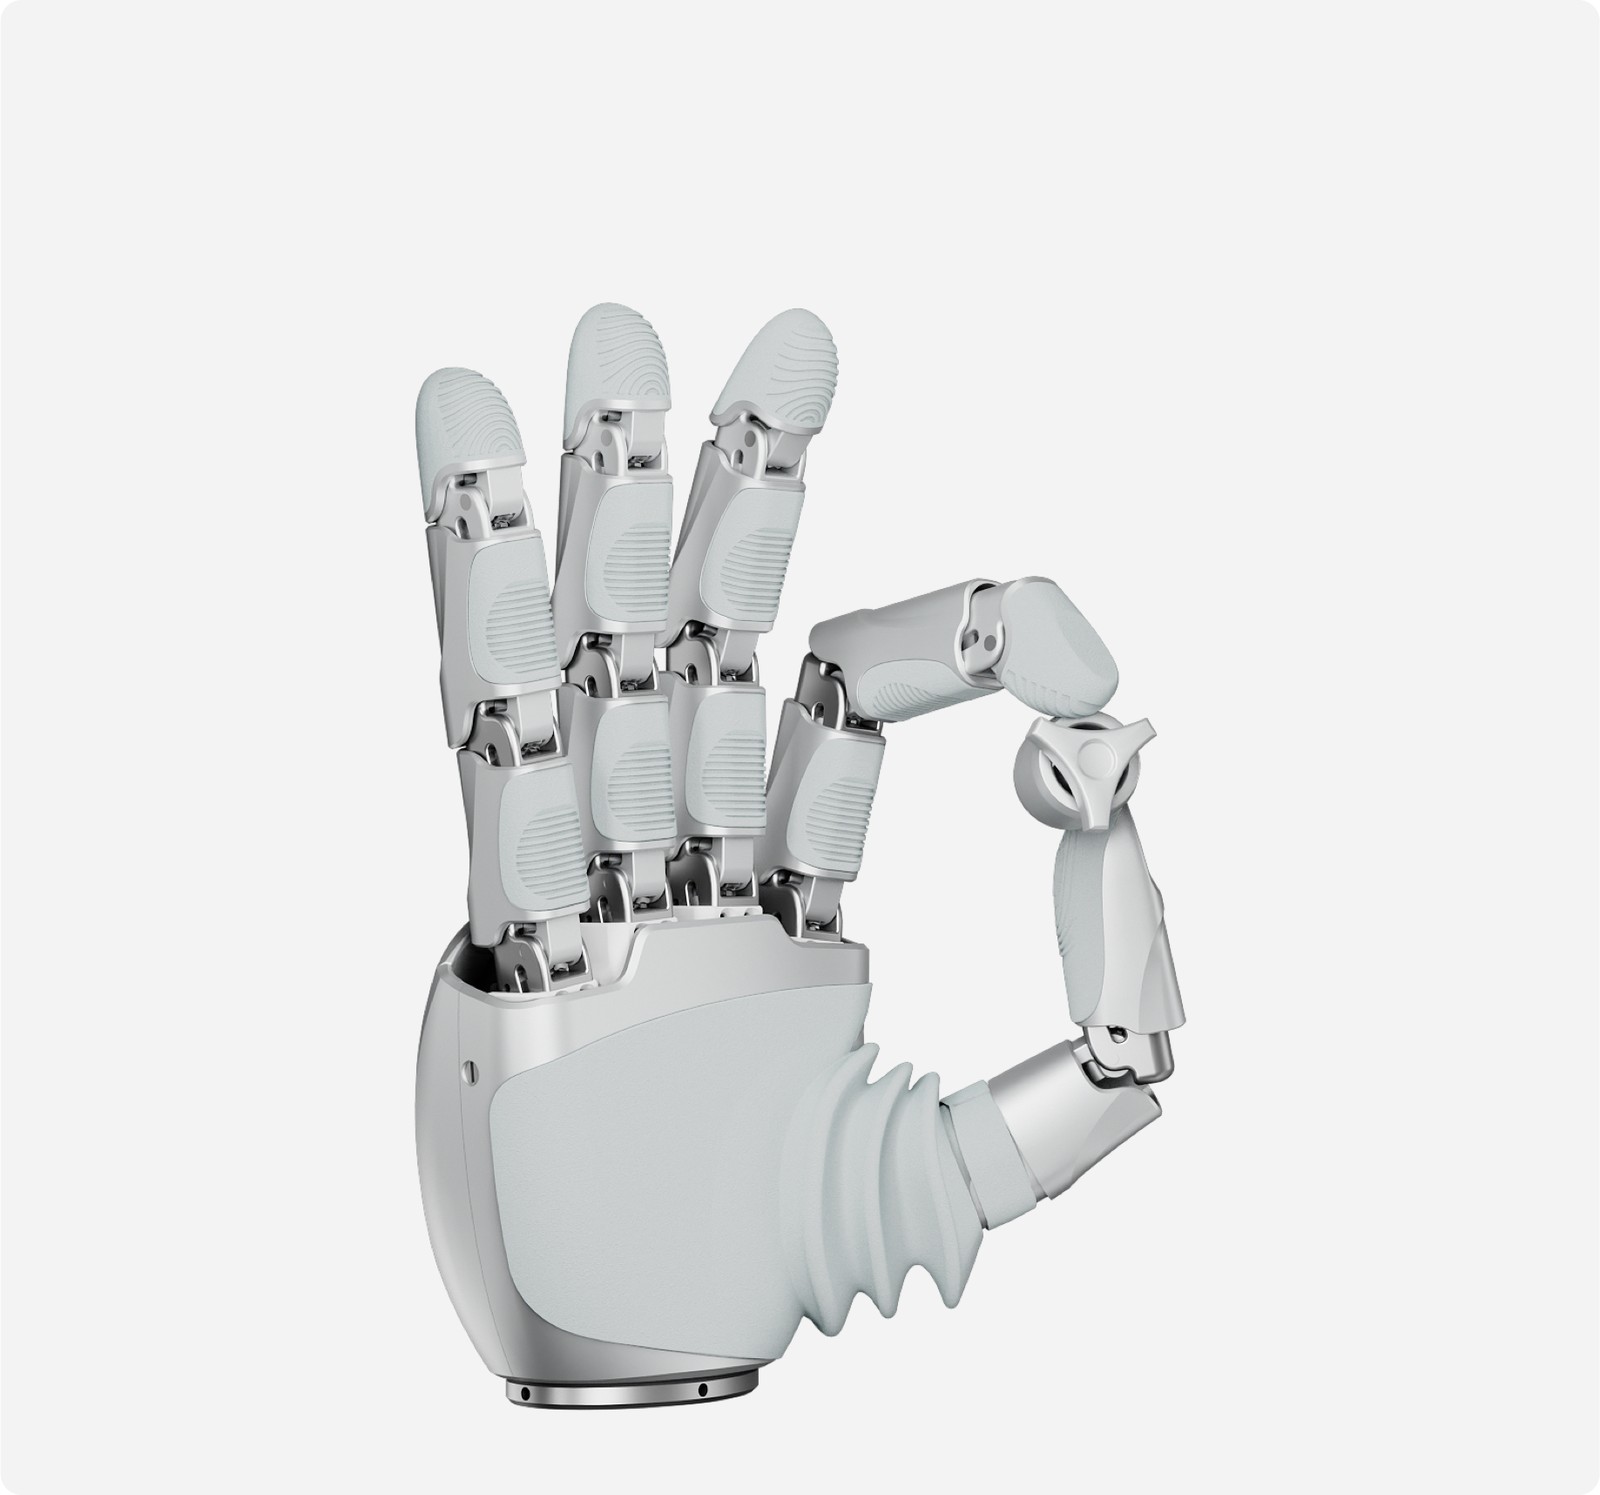
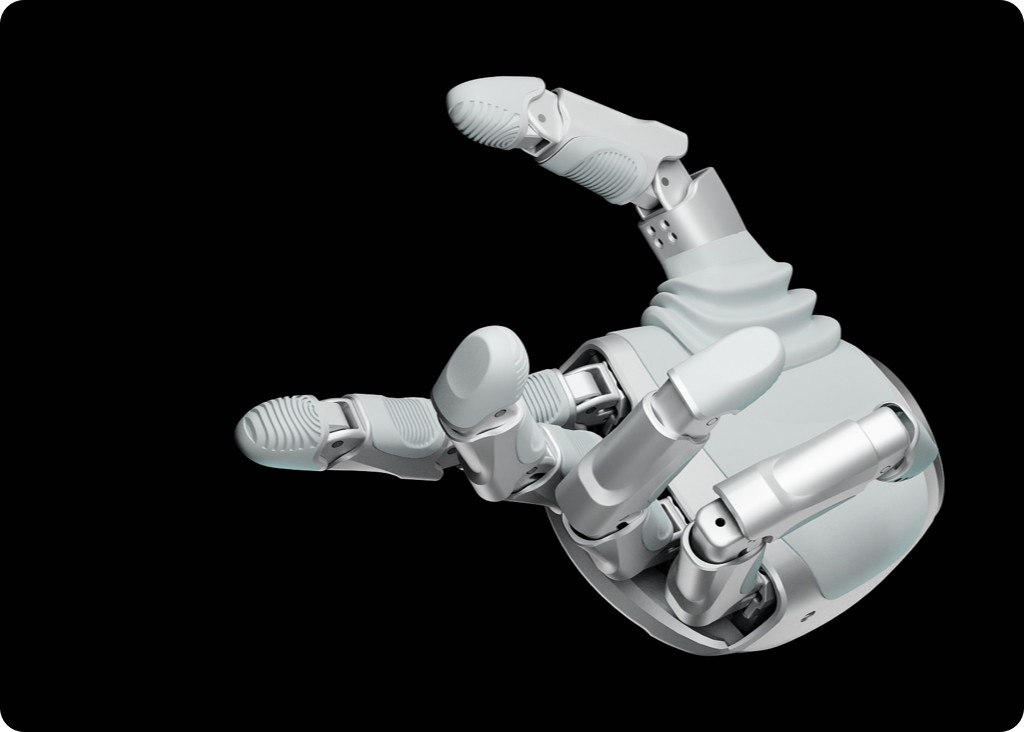
Linker Hand O30:Linker Hand O30采用高自由度直驱设计,全手20个关节均可独立运动,展现超越人手的运动特性融合高性能无刷电机与高精度传动,实现高功率密度与高效传动的同时兼顾轻量化结构与快速集成部署。
0 0 0
更新于 2026-11-22 08:44
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
Linker Hand O30:为高阶操作而生的高自由度全直驱灵巧手。
Linker Hand O30采用高自由度直驱设计,全手20个关节均可独立运动,展现超越人手的运动特性
融合高性能无刷电机与高精度传动,实现高功率密度与高效传动的同时兼顾轻量化结构与快速集成部署
既是面向前沿探索、灵巧操作模型训练的理想硬件平台,也是胜任复杂任务的高性能末端执行器
最大指尖力30N,额定负载达 30kg,全自主可独立控制的高自由度,能胜任与人手高度一致的动作执行器
产品特点
- 高精度控制与仿生操作:结合无刷电机与蜗轮蜗杆的微米级传动,实现了对位置和力矩的精确闭环控制,可胜任精密装配、易碎品抓取等精细作业。
- 强劲高效的动力输出:无刷电机提供超高功率密度,结合蜗轮蜗杆的高效传动,额定负载达 30kg,开合时间仅需 0.8 秒,保障高效稳定的“抓-搬-放”作业流程。
- 节能可靠的持续作业:额定静态电流仅 0.4A,功耗控制优异,支持 24V 工业电源及 24 小时不间断运行,满足高强度产线需求。
产品参数
| 参数 | 规格 |
|---|---|
| 型号 | Linker Hand O30 |
| 自由度 | 20个全主动自由度 |
| 传动方式 | 直驱 |
| 通信频率 | 500Hz |
| 控制接口 | CAN/CAN FD |
| 重量 | 730g |
| 最大负载 | 30kg |
| 工作电压 | DC24V~48V |
| 静态电流 | 0.4A@24V |
| 空载运动平均电流 | 1.1A@24V |
| 最大功率 | 150W |
| 重复定位精度 | ±0.20mm |
| 开合时间 | 0.8s |
| 拇指最大指尖力 | 24N |
| 四指最大指尖力 | 30N |
| 五指最大抓握力 | 70N |
| 拇指旋转范围 | 0.63rad(36°) |
| 四指弯曲角度 | 1.84rad (105.315°) |
| 拇指侧摆速度 | 1.8718 rad/s (107.249°/s) |
| 四指弯曲速度 | 2.3871 rad/s (136.77°/s) |
| 拇指弯曲速度 | 2.3134rad/s(132.55°/s) |
应用方向
适用于 灵巧操作 等场景。