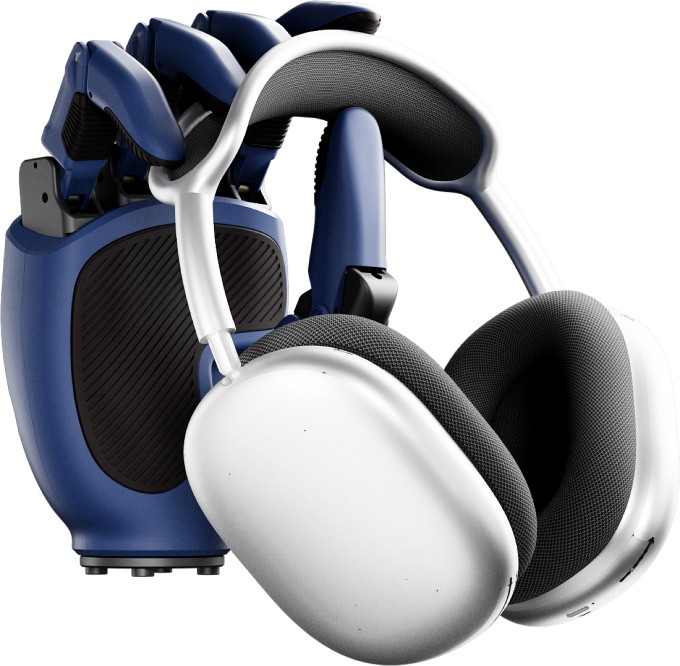
Preview
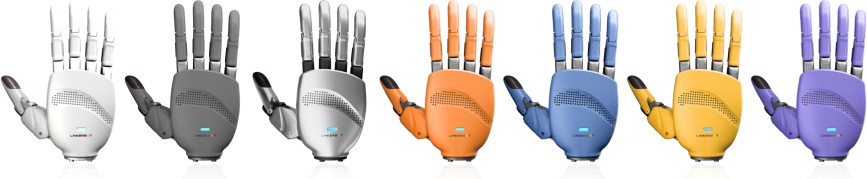
1 / 3
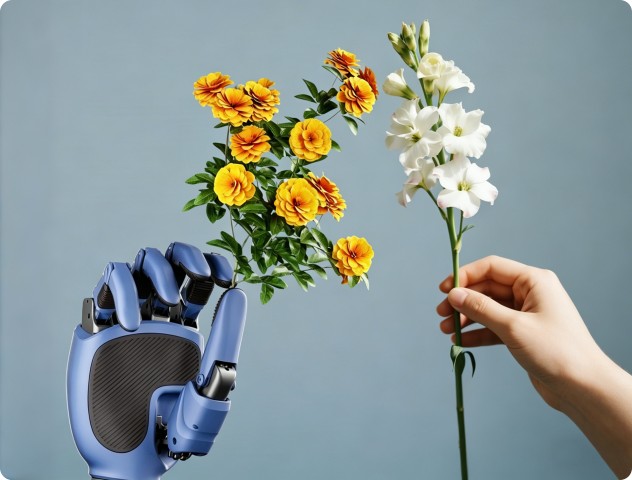
Linker Hand O6
Linker Hand O6:Linker Hand O6秉承“击碎灵巧手普及门槛”的产品宗旨,呼应业界对高质价比灵巧手的迫切需求 6主动自由度+5被动自由度设计,兼具360g超轻自重和50kg超强负载,抓握力、精度、力控表现优异。
0 0 0
更新于 2026-11-22 08:43
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
Linker Hand O6:小尺寸灵巧手至臻之选。
Linker Hand O6秉承“击碎灵巧手普及门槛”的产品宗旨,呼应业界对高质价比灵巧手的迫切需求
6主动自由度+5被动自由度设计,兼具360g超轻自重和50kg超强负载,抓握力、精度、力控表现优异
广泛适用于人形机器人、物流搬运、工业装配、异形抓取等场景
广泛采用新型航空铝材料,轻量化设计降低臂末端负载,轻松适配各类机械臂、 机器人
产品特点
- 抓握力大:自研大扭矩伺服电机模组与蜗轮蜗杆传动结构,驱动效率高,在确保高刚性的前提下,实现了更大抓握力。
- 高精度控制能力:采用高精度伺服刚性连杆传动系统和自研高精度关节模块,并优化力位混合控制算法,实现<±0.20mm重复定位精度,确保每一次动作都精准可靠。
- 尺寸小,重量轻:采用新型创新材料实现整机超轻量化设计,重量仅360g,伺服电机模组采用驱控一体化设计,整手结构紧凑,与人手尺寸高度匹配,具备了灵活操作的前提。
产品参数
| 参数 | 规格 |
|---|---|
| 型号 | Linker Hand O6 |
| 自由度 | 6个主自由度 + 5个被动自由度 |
| 传动方式 | 连杆传动 |
| 控制接口 | CAN/CAN FD/RS485/ECAT |
| 重量 | 360g |
| 最大负载 | 50kg |
| 工作电压 | 24V-48V |
| 重复定位精度 | <±0.20mm |
| 触觉传感器 | 选配 |
| 拇指最大指尖力 | 20N |
| 四指最大指尖力 | 25N |
| 五指最大抓握力 | 70N |
| 四指弯曲角度 | 1.61rad(92.59°) |
| 拇指侧摆速度 | 1.36rad/s(78.10°/s) |
| 四指弯曲速度 | 1.30rad/s(74.75°/s) |
| 拇指弯曲速度 | 0.66rad/s(38°/s) |
配套软件
支持 Windows上位机、ubuntu上位机。
应用方向
适用于 工业装配、异形抓取、物流搬运、人形机器人 等场景。