Preview
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
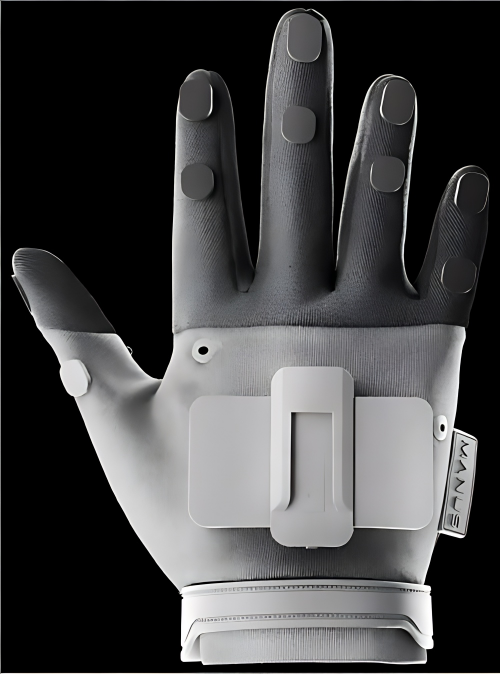
M11 Pro 是灏存科技(HEXACERCLE)于 2026 年 8 月 11 日发布、并在世界机器人大会(WRC)亮相的触觉与手势双模态数据手套,主打“姿态 + 触觉同步采集”。
产品依托自研高精密 MEMS 惯性传感 + 分布式柔性触觉传感矩阵,实现手指关节角度、腕部姿态、指尖与掌心全域触觉受力的毫秒级同步采集。与市面上“姿态一套设备、触觉另一套设备”的拼凑方案不同,M11 Pro 从底层硬件、传感布局到时序算法做一体化融合,输出即为时间戳对齐的结构化数据集,可直接导入具身大模型、世界模型与灵巧手控制算法训练。
单只手套搭载 11 颗自研 IMU、总计 204 个高密度触觉传感点位(双手共 408 个),触觉量程 50 N,可感知手掌多维力触觉数据。
产品报价
官方未公开标价。据 2026 年 10 月机构调研口径,灏存数据手套不带触觉版本国内售价约 5 万元/双、带触觉版本约 9 万元/双,海外触觉手套约 15000 美元/双,基本不打折。以上为渠道调研数据,非官方报价,实际价格请向灏存科技询价。
产品规格
| 参数类别 | 参数 | 数值 |
|---|---|---|
| 姿态 | 单只手套 IMU 数量 | 11 颗(自研) |
| 姿态 | 手部关节角度采集 | 21 处 |
| 姿态 | 角度精度 | 0.001° |
| 姿态 | 手指空间定位精度 | ≤5 mm |
| 触觉 | 单只手套触觉点位 | 204 个(双手 408 个) |
| 触觉 | 覆盖区域 | 指尖与手掌全域 |
| 触觉 | 触觉量程 | 50 N |
| 触觉 | 触觉精度 | 0.1 N |
| 触觉 | 重复精度与一致性 | 5% |
| 数据 | 姿态计算帧率 | 600 Hz |
| 数据 | 触觉采样率 | 100 Hz |
| 数据 | 端到端通信延迟 | 3 ms |
| 抗干扰 | 抗磁干扰 | <0.005°/μT |
| 抗干扰 | 抗金属干扰 | 0.5° @ 3 cm |
| 结构 | 材质 | 柔性透气织物 |
| 电气 | 续航 | 约 5 h(单日长效续航) |
| 平台 | 支持系统 | Windows / Ubuntu / Android |
产品亮点
- 双模态同步采集:姿态、触觉同源同步、时间戳精准对齐,无需二次配准与人工清洗。
- 高密度触觉:单手 204 个点位覆盖指尖与手掌,触觉量程 50 N、精度 0.1 N、一致性 5%。
- 高精度姿态:0.001° 角度精度、毫米级关节末端定位、空间定位 ≤5 mm、微秒级触觉响应。
- 强抗干扰:抗磁干扰 <0.005°/μT、抗金属干扰 0.5°@3cm,可抵御电磁辐射、车间金属环境、温湿度波动与大幅度肢体晃动造成的漂移。
- 轻量化无线:柔性透气织物,约 5 小时续航,无需复杂空间标定,开机快速校准即可使用。
- 标准化输出:结构化数据集开箱即用,支持 Windows / Ubuntu / Android,便于集成至各类灵巧手与训练管线。
应用场景
- 具身智能真机数据采集(无本体数采)
- 工业精密装配、柔性物体分拣
- 家庭家政服务操作数据采集
- 人形机器人遥操作与技能迁移
- 医疗康养场景手部交互数据采集
- 高校与科研机构多模态数据集构建