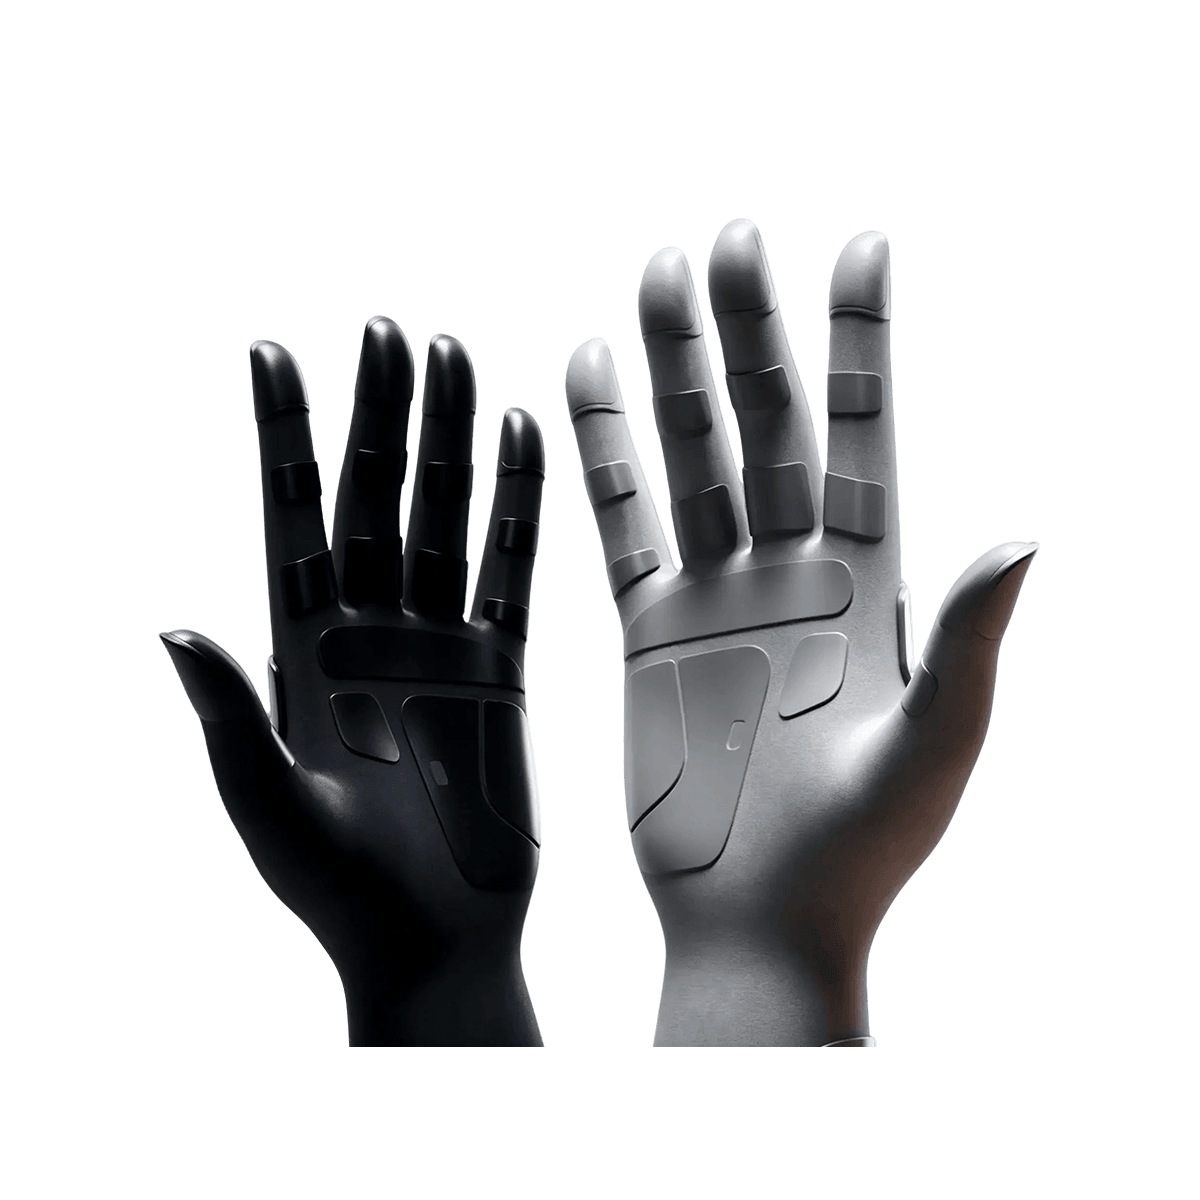
Preview
Xynova Flex 2
Xynova Flex 2灵巧手
Xynova Flex 2是Xynova推出的高自由度仿生智能灵巧手,精准定位于具身智能机器人的精密末端执行与智能交互场景。产品集23自由度仿生构型、毫秒级动态响应、±0.1mm重复定位精度及多模态感知能力于一体,并提供开放开发生态,可满足从科研实验到工业作业的多样化应用需求。
0 0 2
更新于 2026-08-20 21:29
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
Xynova Flex 2是Xynova推出的高自由度仿生智能灵巧手,精准定位于具身智能机器人的精密末端执行与智能交互场景。产品集23自由度仿生构型、毫秒级动态响应、±0.1mm重复定位精度及多模态感知能力于一体,并提供开放开发生态,可满足从科研实验到工业作业的多样化应用需求。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 自由度 | 23 | 仿生构型 |
| 手掌重量 | 400g | 轻量化设计 |
| 动态响应 | 毫秒级 | 每秒2次握拳伸展 |
| 重复定位精度 | ≤±0.1mm | 毫厘级精控 |
| 力控精度 | 0.05N | 力位混合控制,带载反驱 |
| 抓取负载 | 峰值12kg / 额定4kg | 单手抓取/持续作业 |
| 感知能力 | 多模感知融合 | 自适应抓握、滑移检测、柔顺反射 |
| 耐久性能 | 百万次开合 | 防尘防跌抗冲击,腱绳抗蠕变 |
| 环境适应性 | 全域温控 | 支持高频操作及极端环境 |
| 外观与安全 | 柔性可换皮肤 | 全维度仿生,接缝防夹设计 |
产品特色
- 高自由度仿生构型:具备23自由度与毫秒级动态响应,模拟人手敏捷性。
- 轻量化手掌设计,整掌重量仅400g。
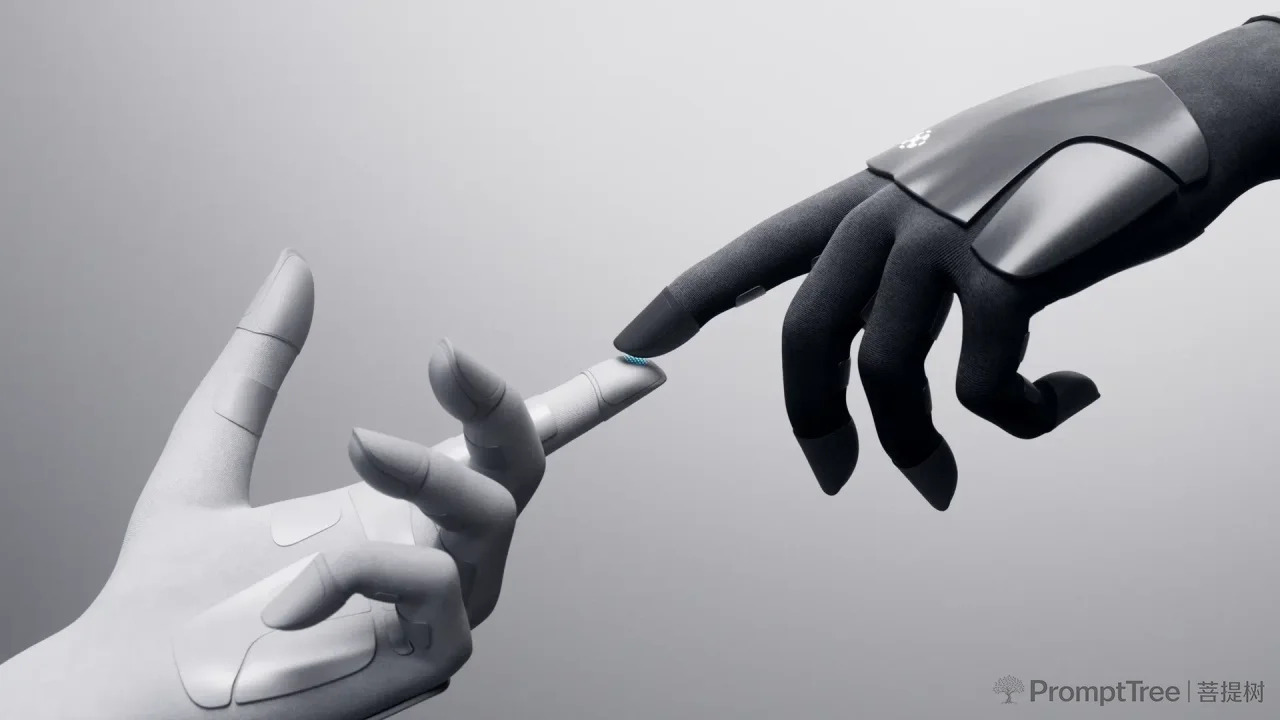
- 支持每秒2次握拳伸展,满分通过Kapandji对指测试,随物赋形。
- 精密力位控制:结合高精度定位与柔性力控能力,确保执行一致性。
- 重复定位精度≤±0.1mm,实现毫厘级精控。
- 采用带载反驱及力位混合控制,力控精度可达0.05N。
- 智能感知与反馈:融合多模态感知,具备类人决策与自适应能力。
- 集成类人“小脑”机制,支持自适应抓握、滑移检测与柔顺反射。
- 提供开放开发生态,支持开发者根据需求进行定制、拓展与系统集成。
- 强劲负载与耐用性:兼顾高瞬时爆发力与长时持续作业能力。
- 单手峰值抓取负载达12kg,持续作业额定负载为4kg。
- 掌面具备耐磨抗刺特性,内置微型电缸,刚韧并存。
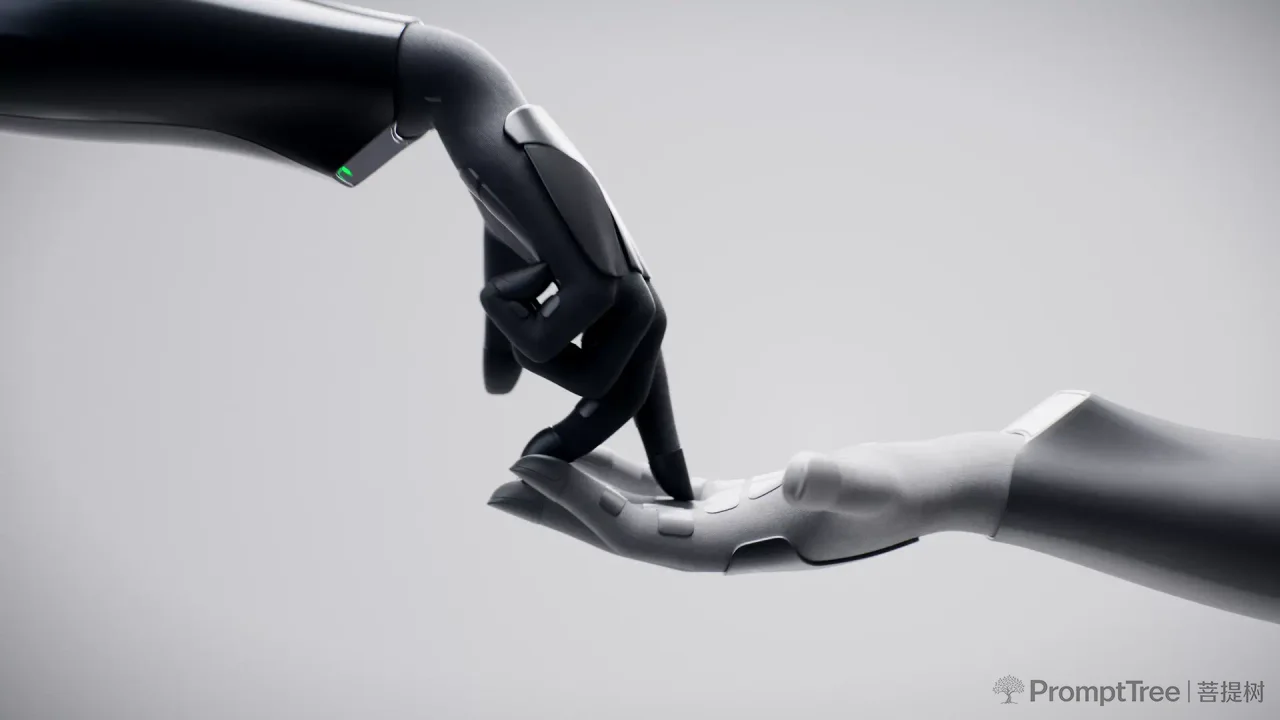
- 仿生美学与安全交互:从视觉到触感全面重塑人机交互体验。
- 尺寸、关节、运动结构实现全维度仿生设计。
- 配备柔性可换皮肤,接缝处采用防夹设计,提升交互安全性。
- 高可靠性与环境适应性:针对复杂工况与高频使用场景强化设计。
- 支持百万次开合,具备防尘、防跌及抗冲击特性。
- 腱绳抗蠕变,搭载全域温控系统,确保极端环境下稳定运行,久用如新。
应用场景
- 具身智能机器人研发与高精度实验平台。
- 柔性自动化制造中的精密装配与物料搬运。
- 危险环境或极端条件下的特种抓取与操作任务。
- 人机协作场景下的交互功能测试与应用开发。