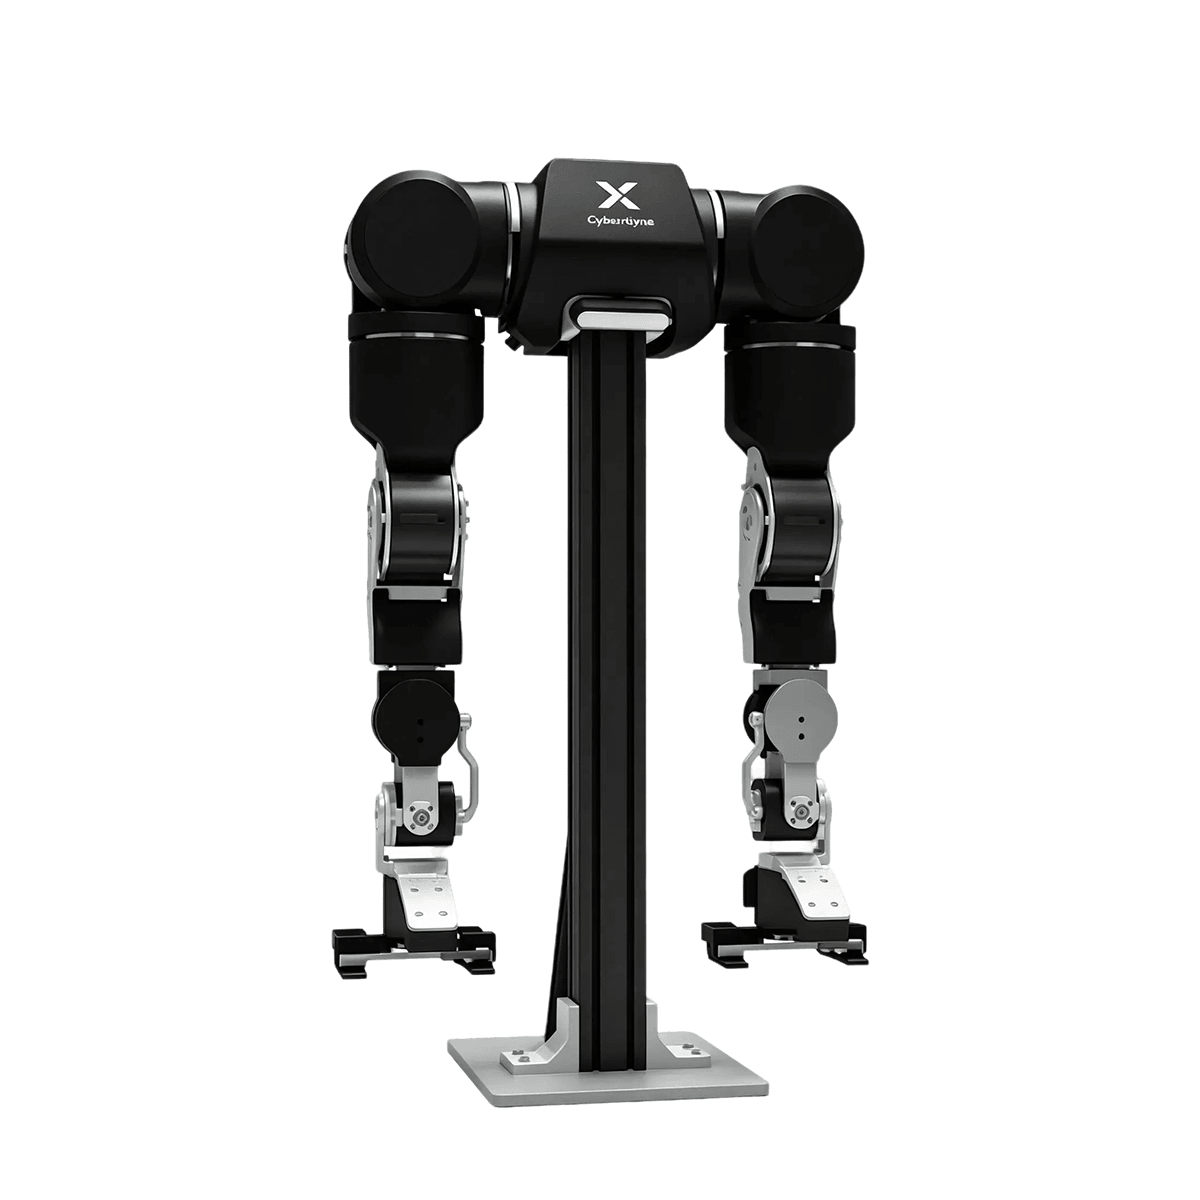
OpenArmX是长数机器人推出的全开源双臂协作机器人平台,专为物理AI与接触丰富场景设计。人形比例、高反向驱动与柔顺结构,支持安全人机交互;提供完整CAD、固件、控制代码与仿真工具,基于ROS2,适合数据采集、遥操作与VLA研究,让研究者快速落地真实任务。