Preview
1 / 12
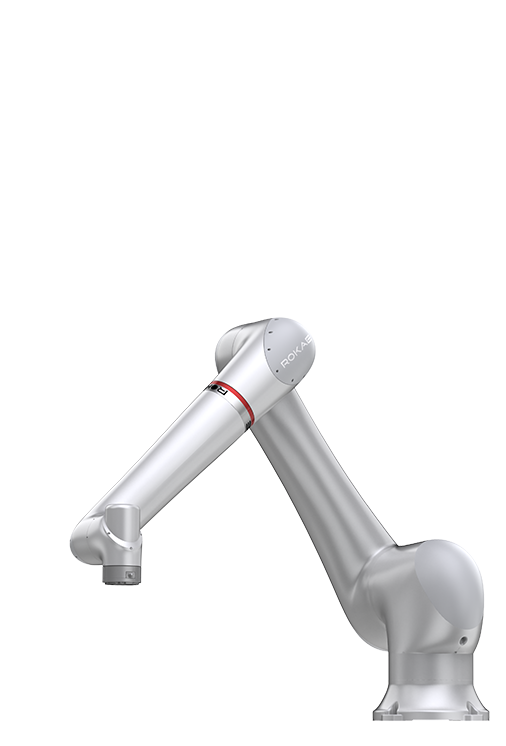
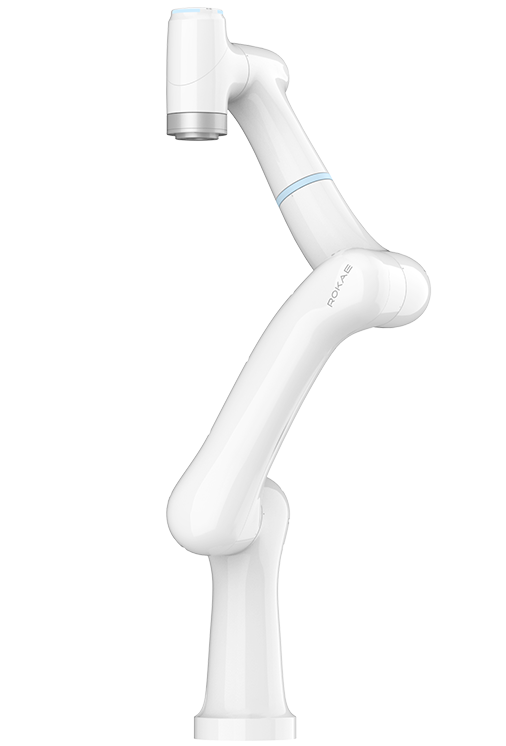
珞石柔性协作机器人-ZR系列/CR系列/SR系列
柔性协作机器人珞石机器人珞石机械臂xMateROKAE
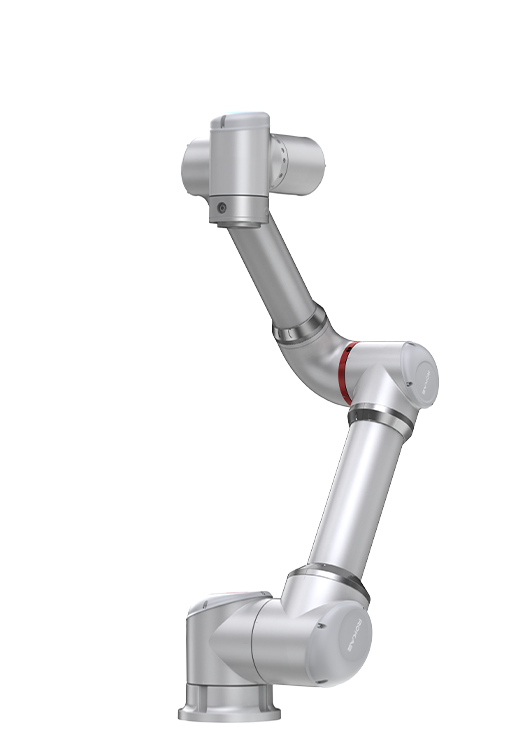
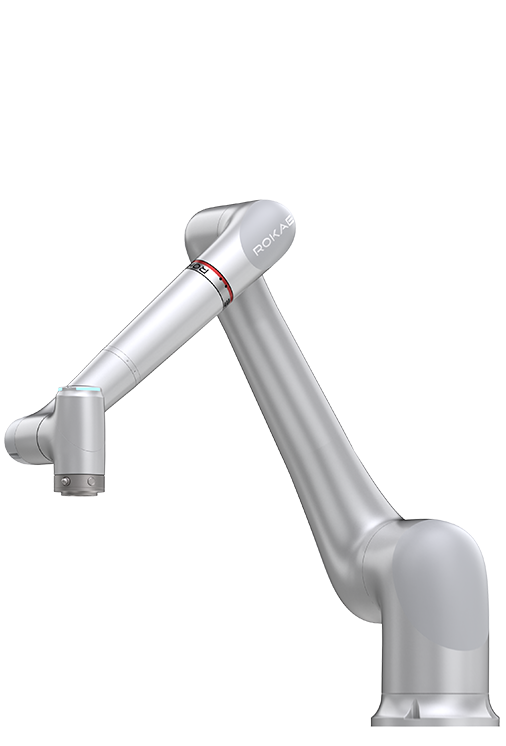
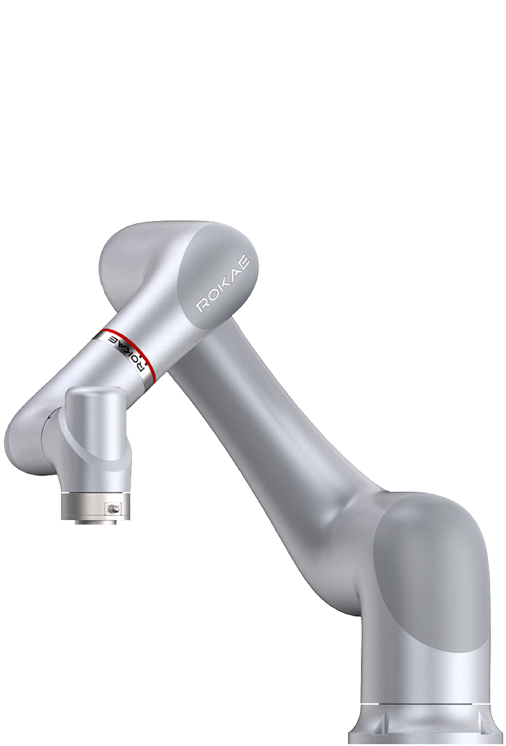
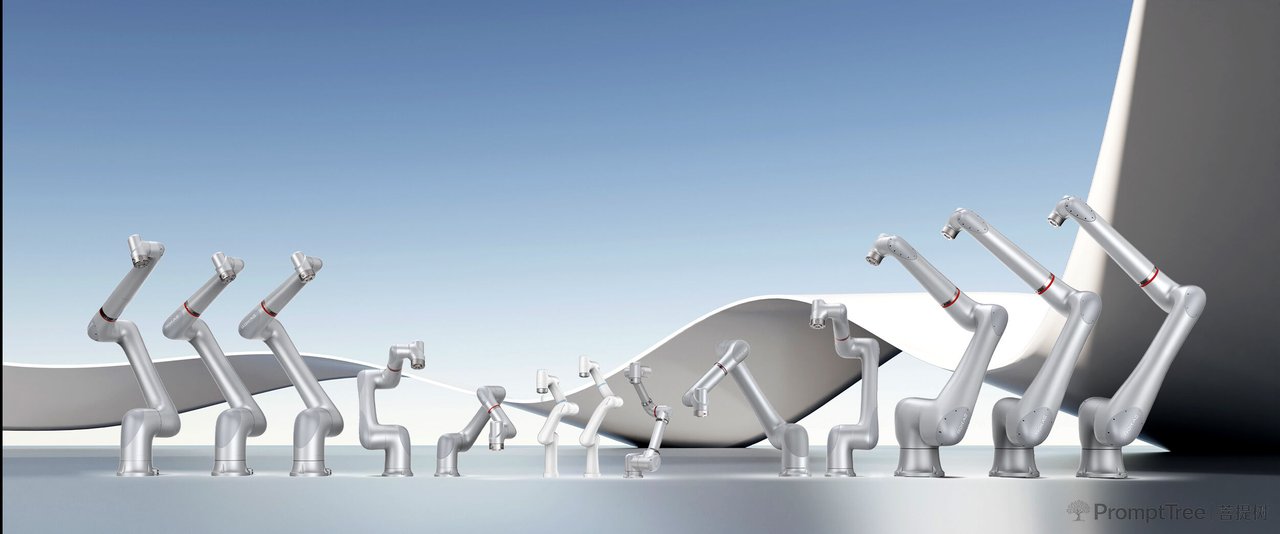
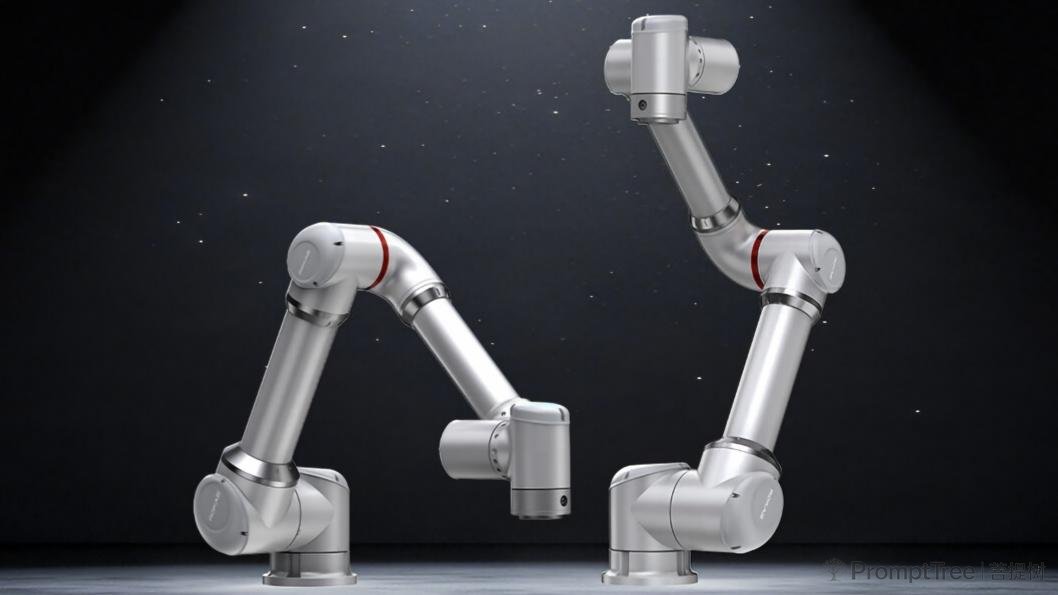
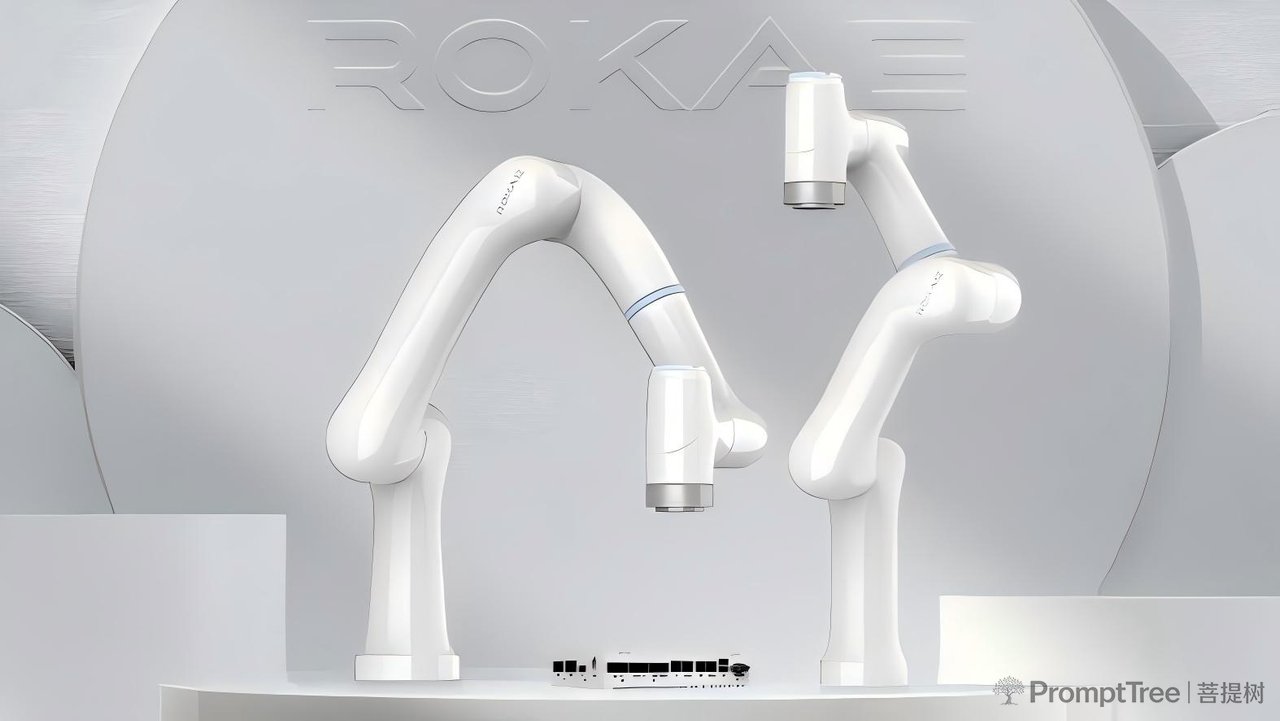
珞石(ROKAE)机器人推出的xMate柔性协作机器人系列,涵盖ZR系列、CR系列及SR系列。该系列基于HSA一体化力控关节及xCore控制系统,采用全关节力控与柔顺交互技术,具备安全防护、高精度运动与易用性等特点。面向工业精密装配、焊接、码垛、机床上下料、医疗康养、3C电子及教育等多个行业提供人机协作解决方案。
0 0 0
更新于 2026-08-05 13:55
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
珞石(ROKAE)机器人推出的xMate柔性协作机器人系列,涵盖ZR系列、CR系列及SR系列。该系列基于HSA一体化力控关节及xCore控制系统,采用全关节力控与柔顺交互技术,具备安全防护、高精度运动与易用性等特点。面向工业精密装配、焊接、码垛、机床上下料、医疗康养、3C电子及教育等多个行业提供人机协作解决方案。
产品报价
仅依据任务提供的官方网站页面提取定价;禁止自行搜索第三方平台补全报价。
- 官网未公示价格:官方暂未公布定价。
产品规格
1. xMate ZR系列 柔性协作机器人规格
(基于官方网站展示单型号参数,选用单型号表头格式)
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 负载 | 6 kg | — |
| 重量 | 约20 kg | — |
| 工作半径 | 980 mm | — |
| 自由度 | 6 | — |
| IP防护等级 | IP54 | — |
| 供电电源 | 48VDC | — |
| 重复定位精度 | ±0.02 mm | — |
| 工作温度范围 | 0~50°C | — |
| 工具端最大速度 | ≤3.0 m/s | — |
| 力感应/工具法兰 | 力 x-y-z,力矩 x-y-z | — |
| 笛卡尔刚度可调范围 | 0 | — |
| 力控相对精度 | 0.5N,0.1Nm | — |
| 机器人安装 | 任意角度安装 | — |
| 运动参数 | ||
| 轴1 工作范围/最大速度 | ±360° / 180°/s | — |
| 轴2 工作范围/最大速度 | ±360° / 180°/s | — |
| 轴3 工作范围/最大速度 | ±162° / 180°/s | — |
| 轴4 工作范围/最大速度 | ±360° / 240°/s | — |
| 轴5 工作范围/最大速度 | ±360° / 240°/s | — |
| 轴6 工作范围/最大速度 | ±360° / 240°/s | — |
2. xMate CR系列 柔性协作机器人规格
(包含多个型号,选用多型号横向对比表头格式;因型号较多,按负载段分为两表展示)
2.1 CR系列:5kg-18kg负载段
| 参数类别 | CR5-5/1.4C | CR7-7/0.98C | CR12-12/1.4C | CR18-18/1.0C |
|---|---|---|---|---|
| 负载 | 5 kg | 7 kg | 12 kg | 18 kg |
| 重量 | 约28 kg | 约25 kg | 约41 kg | 约38 kg |
| 工作半径 | 1406 mm | 988 mm | 1434 mm | 1062 mm |
| 自由度 | 6 | 6 | 6 | 6 |
| IP防护等级 | IP54 | IP67 | IP67 | IP67 |
| 供电电源 | 48VDC | 48VDC | 48VDC | 48VDC |
| 重复定位精度 | ±0.03 mm | ±0.02 mm | ±0.03 mm | ±0.03 mm |
| 工作温度范围 | 0°C~50°C | 0°C~50°C | 0°C~50°C | 0°C~50°C |
| 工具端最大速度 | ≤3.0 m/s | ≤3.2 m/s | ≤3.0 m/s | ≤3.0 m/s |
| 笛卡尔刚度可调范围 | 0 | 0 | 0 | 0 |
| 力控相对精度 | 0.5 N,0.1 Nm | 0.5 N,0.1 Nm | 0.5 N,0.1 Nm | 0.5 N,0.1 Nm |
| 机器人安装 | 任意角度 | 任意角度 | 任意角度 | 任意角度 |
| 运动参数 | ||||
| 轴1 工作范围 | ±360° | ±360° | ±360° | ±360° |
| 轴1 最大速度 | 120°/s | 180°/s | 120°/s | 120°/s |
| 轴2 工作范围 | ±360° | ±360° | ±360° | ±360° |
| 轴2 最大速度 | 120°/s | 180°/s | 120°/s | 120°/s |
| 轴3 工作范围 | ±170° | ±360° | ±360° | ±165° |
| 轴3 最大速度 | 180°/s | 234°/s | 180°/s | 180°/s |
| 轴4 工作范围 | ±360° | ±360° | ±360° | ±360° |
| 轴4 最大速度 | 180°/s | 240°/s | 234°/s | 180°/s |
| 轴5 工作范围 | ±360° | ±360° | ±360° | ±360° |
| 轴5 最大速度 | 180°/s | 240°/s | 240°/s | 180°/s |
| 轴6 工作范围 | ±360° | ±360° | ±360° | ±360° |
| 轴6 最大速度 | 180°/s | 240°/s | 240°/s | 180°/s |
2.2 CR系列:20kg-45kg负载段
| 参数类别 | CR20-20/1.8C | CR20-25/1.8C-5 | CR20-17/2.0C-5 | CR35-35/2.2C | CR35-45/1.9C |
|---|---|---|---|---|---|
| 负载 | 20 kg | 25 kg | 17 kg | 35 kg | 45 kg |
| 重量 | 约71 kg | 约69 kg | 约71 kg | 约175 kg | 约170 kg |
| 工作半径 | 1798 mm | 1798 mm | 2047 mm | 2246 mm | 1947 mm |
| 自由度 | 6 | 5 | 5 | 6 | 6 |
| IP防护等级 | IP67 | IP67 | IP67 | IP67 | IP67 |
| 供电电源 | 48VDC | 48VDC | 48VDC | 48VDC | 48VDC |
| 重复定位精度 | ±0.05 mm | ±0.05 mm | ±0.05 mm | ±0.05 mm | ±0.05 mm |
| 工作温度范围 | 0°C~50°C | 0°C~50°C | 0°C~50°C | 0~40°C | 0~40°C |
| 工具端最大速度 | ≤3.5 m/s | ≤3.5 m/s | ≤4.0 m/s | ≤6m/s | ≤6m/s |
| 笛卡尔刚度可调范围 | 0 | 0 | 0 | 0 | 0 |
| 力控相对精度 | 0.5 N,0.1 Nm | 0.5 N,0.1 Nm | 0.5 N,0.1 Nm | 1 N,0.2 Nm | 1 N,0.2 Nm |
| 机器人安装 | 任意角度 | 任意角度 | 任意角度 | 任意角度 | 任意角度 |
| 运动参数 | |||||
| 轴1 工作范围 | ±360° | ±360° | ±360° | ±360° | ±360° |
| 轴1 最大速度 | 120°/s | 120°/s | 120°/s | 163°/s | 163°/s |
| 轴2 工作范围 | ±360° | ±360° | ±360° | ±360° | ±170° |
| 轴2 最大速度 | 120°/s | 120°/s | 120°/s | 163°/s | 163°/s |
| 轴3 工作范围 | ±170° | ±170° | ±165° | ±168° | ±168° |
| 轴3 最大速度 | 120°/s | 120°/s | 120°/s | 135°/s | 135°/s |
| 轴4 工作范围 | ±360° | ±360° | ±360° | ±360° | ±360° |
| 轴4 最大速度 | 180°/s | 234°/s | 234°/s | 155°/s | 155°/s |
| 轴5 工作范围 | ±360° | ±360° | ±360° | ±360° | ±360° |
| 轴5 最大速度 | 234°/s | 234°/s | 234°/s | 199°/s | 199°/s |
| 轴6 工作范围 | ±360° | — | — | ±360° | ±360° |
| 轴6 最大速度 | 234°/s | — | — | 228°/s | 228°/s |
3. xMate SR系列 柔性协作机器人规格
(包含3个型号,选用多型号横向对比表头格式)
| 参数类别 | SR3-3/0.7C | SR5-5/0.9C | SR3-C-H |
|---|---|---|---|
| 负载 | 3 kg | 5 kg | 3 kg |
| 重量 | 约13.8 kg | 约16.5 kg | 约13.8 kg |
| 工作半径 | 705 mm | 919 mm | 706 mm |
| 自由度 | 6 | 6 | 6 |
| IP防护等级 | IP54 | IP54 | IP54 |
| 供电电源 | 48VDC | 48VDC | 48VDC |
| 重复定位精度 | ±0.03 mm | ±0.03 mm | ±0.02 mm |
| 工作温度范围 | 0~50°C | 0°C~50°C | 0~45°C |
| 工具端最大速度 | ≤1.5 m/s | ≤2.0 m/s | ≤1.5 m/s |
| 笛卡尔刚度可调范围 | 0 | 0 | 0 |
| 力控相对精度 | 0.5 N,0.1 Nm | 0.5 N,0.1 Nm | 0.5 N,0.1 Nm |
| 机器人安装 | 任意角度 | 任意角度 | 任意角度 |
| 运动参数 | |||
| 轴1 工作范围 | ±360° | ±360° | ±175° |
| 轴1 最大速度 | 180°/s | 180°/s | 180°/s |
| 轴2 工作范围 | -155°~+140° | -160°~+150° | -155°~+140° |
| 轴2 最大速度 | 180°/s | 180°/s | 180°/s |
| 轴3 工作范围 | -175°~+135° | -170°~+140° | -175°~+135° |
| 轴3 最大速度 | 180°/s | 180°/s | 180°/s |
| 轴4 工作范围 | ±360° | ±360° | ±175° |
| 轴4 最大速度 | 180°/s | 180°/s | 180°/s |
| 轴5 工作范围 | ±360° | ±360° | ±175° |
| 轴5 最大速度 | 180°/s | 180°/s | 180°/s |
| 轴6 工作范围 | ±360° | ±360° | ±175° |
| 轴6 最大速度 | 180°/s | 180°/s | 180°/s |
产品特色
- 全关节力控与柔顺交互:基于HSA一体化力控关节,内置高精度力矩传感器,实现关节级力感知与柔顺控制。
- 采用统一力位混合控制框架,具备高动态关节力控能力,可实现刚柔并济的运动控制。
- 内置关节传感及完整力控工艺包,可满足精细打磨、精密装配等场景的应用需求,无需额外扩展硬件。
- 极致安全防护体系:配置独立安全控制器,通过力/力矩传感器碰撞检测机制,实现高灵敏度的碰撞防护。
- 满足ISO 13849-1、PL d、Cat.3及ISO 15066功能安全认证标准,并通过≥21项TÜV功能安全认证。
- 采用吸合式抱闸配置,具备双通道冗余监控功能,充分保障人机协作安全。
- 卓越运动性能与稳定性:搭载OptiMotion、TrueMotion、SyncMotion等领先运动控制技术,保障运动路径精度与轨迹性能。
- 基于2000余项动力学参数建模及动力学前馈技术,保障路径精度。
- 具备IP67防护等级,经100余项设计验证与20+出厂测试,MTBF>80000h,满足工业环境使用要求。
- 灵活部署与低门槛操作:支持1N轻便拖动示教及图形化编程,显著降低部署与操作门槛。
- 流程式图形化编程界面,1小时内可掌握基本操作。
- 提供开放SDK、RCI开发接口及Rokae Studio离线仿真软件,支持5大类、100+生态扩展工具及多种工业通讯协议。
应用场景
- 汽车零部件:应用于汽车零部件视觉凸焊工艺站、机床上下料及换刀、FPC组装、力控打磨及精密装配。
- 3C电子:适用于3C行业的精密装配与小型零部件处理。
- 一般工业:用于一般工业场景下的搬运、上下料、码垛、焊接及检测作业。
- 新能源:应用于新能源电池壳码垛等场景。
- 金属加工:应用于钢结构焊接、电力行业高压油箱外壳组件、压力机床身结构件焊接及立焊转平焊等。
- 商用&教育:支持商用场景、职业培训与教育科研。
- 医疗康养:面向医疗场景下的柔性交互与康养辅助作业。
- 智能码垛:应用于医疗用品纸箱拆码垛、清洁用品纸箱码垛、零食纸箱码垛、家电纸箱码垛等。
- 复合机器人:应用于复合机器人平台上的上下料及换刀等集成场景。