Preview
ROKAE Helios系列
Helios轮式机器人珞石机器人轮式双臂机器人轮式人形机器人ROKAE
0 0 0
更新于 2026-08-05 13:52
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
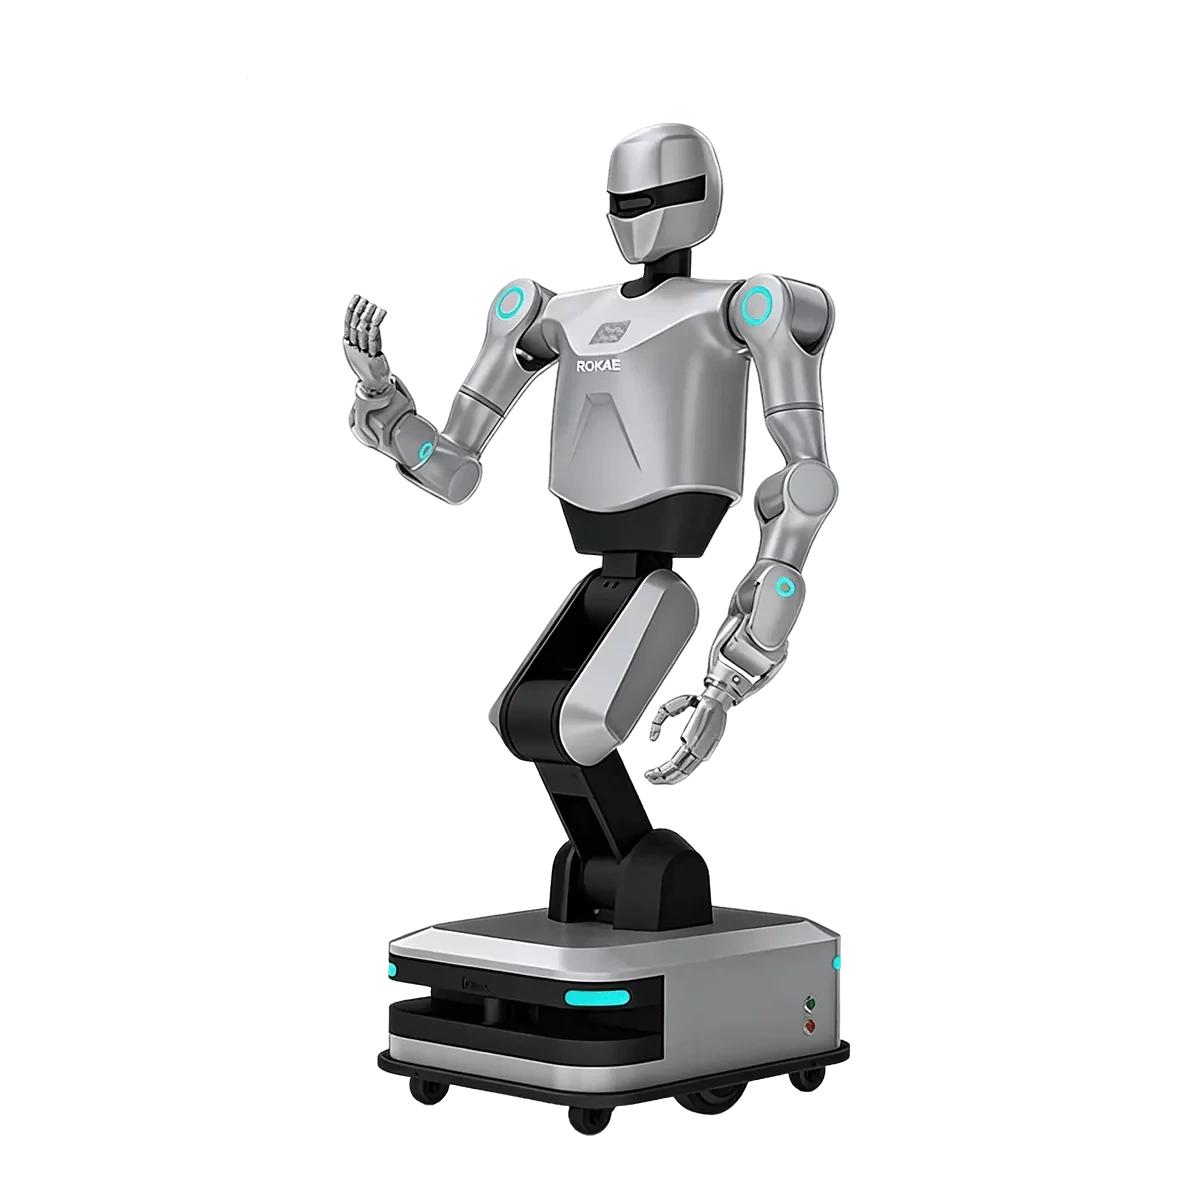
Helios系列是珞石自主研发的轮式双臂机器人,通过姿态-视觉-力控制策略实现多模态融合感知,结合激光SLAM导航,无需对环境进行改造即可在复杂场景中自主导航与决策。全身拥有42个自由度,兼具高效移动能力与灵巧操作性能,搭载七自由度十字腕力控臂,配合关节扭矩传感器实现高动态力控。开放的底层控制架构与灵活的二次开发接口,便于用户定制高端功能,满足教育科研、自动化工艺研发等多样化需求。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 整机高度 | — | — |
| 整机尺寸(伸展) | ≤ 680×640×1736mm | — |
| 整机尺寸(折叠) | ≤ 680×640×1142mm | — |
| 整机重量 | 约190kg | — |
| 自由度 | 头部:2;手臂:左右手臂各7;身躯:4;手指:左右手各10;移动底盘:3 | 全身共计42个自由度 |
| 手臂关节数量 | 7 | 单臂 |
| 手臂工作半径 | 650mm | — |
| 单臂负载 | 5kg(不含末端执行器) | — |
| 手臂重复定位精度 | ±0.1mm | — |
| 手臂关节性能 | 轻量化紧凑力控关节,内置扭矩传感器,双编码器,EtherCAT通信 | |
| 灵巧手(选配)自由度 | 10(6个主动) | — |
| 灵巧手(选配)关节数量 | 12 | — |
| 灵巧手(选配)负载能力 | 3kg | — |
| 灵巧手(选配)重量 | 540g | — |
| 灵巧手(选配)抓握能力 | 拇指:15N;四指:10N | |
| 灵巧手(选配)拇指运动范围 | 65° | — |
| 移动底盘移动方式 | 全向 | — |
| 移动底盘最大速度 | 1.5m/s | — |
| 移动底盘导航方式 | SLAM导航算法,双激光雷达 | |
| 移动底盘越障能力 | 10mm | — |
| 电池容量 | 48V 30AH | — |
| 续航时间 | 6h | — |
| 充电时间 | 1.5h | — |
| 充电方式 | 手动、自动、电池快换 | |
| 充电桩输入 | 220V AC/50-60Hz | — |
| 主控平台(标配) | AGX Orin NX 8GB | 117 TOPS;NVIDIA Ampere架构,搭载1024个NVIDIA CUDA Core核心和32个Tensor Core核心;运行内存8GB 128位 LPDDR5 102.4GB/s;1个千兆网口;DP/1 USB/4 TYPE-C/2 40-pin GPIO |
| 主控平台(选配) | AGX Orin 64GB | 275 TOPS;NVIDIA Ampere架构,搭载2048个NVIDIA CUDA Core核心和64个Tensor Core核心;运行内存64GB、板载存储64G;1个千兆网口;DP/1 USB/4 TYPE-C/2 40pin/IO |
| 头部视觉 | 奥比中光Gemini 335L | |
| 避障视觉(选配) | 底盘3D视觉避障×4 | |
| 交互 | 麦克风、扬声器 | |
| 通信接口 | 以太网、WIFI | |
| 二次开发接口 | 提供底层关节和传感器接口以及高层运动接口,兼容ROS2通信协议、统一封装SDK接口 | |
| 工作温度 | 0~40℃ | |
| 工作湿度 | 5%~95% | |
| 工作环境 | 无扬尘、无腐蚀气体、无静电粒子、无易燃易爆 |
产品特色
- 多模态融合感知与自主导航:通过姿态-视觉-力控制策略实现多模态融合感知,结合激光SLAM导航,无需对环境进行改造即可在复杂场景中自主导航与决策
- 搭载双激光雷达,采用SLAM导航算法
- 底盘具备3D视觉避障能力(选配)
- 高动态力控与灵巧操作:搭载七自由度十字腕力控臂,配合关节扭矩传感器实现高动态力控
- 单臂负载5kg,重复定位精度±0.1mm
- 手臂采用轻量化紧凑力控关节,内置扭矩传感器、双编码器、EtherCAT通信
- 可选配灵巧手(10自由度、12关节),拇指抓握力15N、四指10N
- 全向移动底盘:采用全向移动方式,最大速度1.5m/s,越障能力10mm
- 电池容量48V 30AH,续航时间6h,充电时间1.5h
- 支持手动、自动、电池快换三种充电方式
- 开放架构与二次开发能力:提供底层关节和传感器接口以及高层运动接口
- 兼容ROS2通信协议,统一封装SDK接口
- 支持以太网、WIFI通信
应用场景
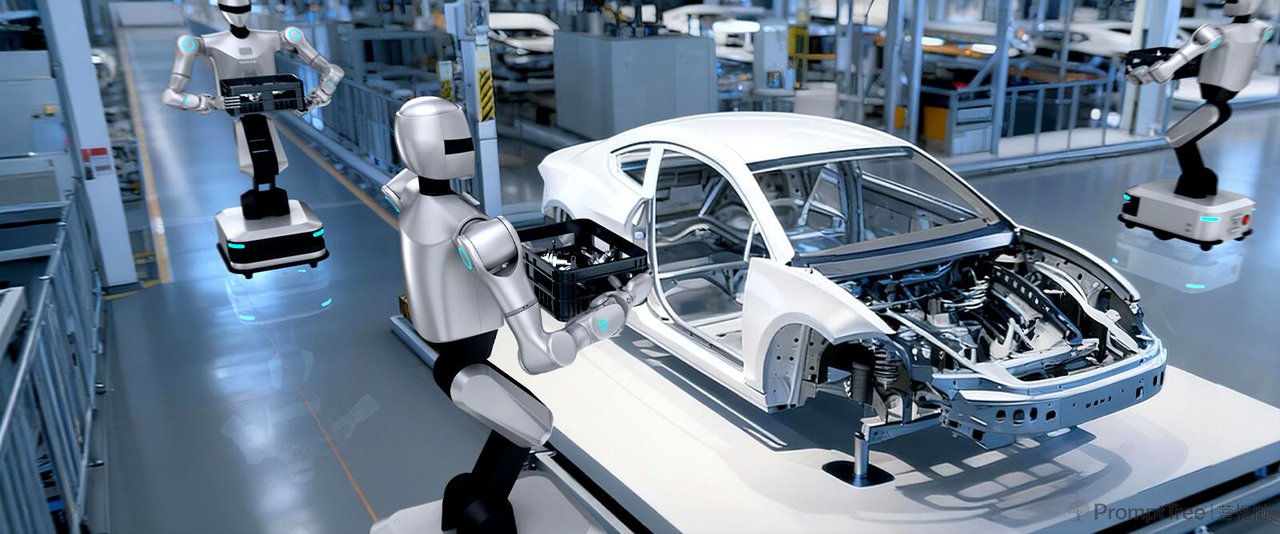
- 工业领域:料箱搬运、复杂物料分拣、精密装配等场景
- 汽车零部件:适用于汽车零部件行业相关制造与装配环节
- 3C电子:适用于3C电子产品制造与装配环节
- 一般工业:适用于一般工业领域的自动化生产场景
- 商用与教育:适用于商业应用及教育科研场景
- 医疗康养:适用于医疗及康养服务场景