Preview
ROKAE AR系列
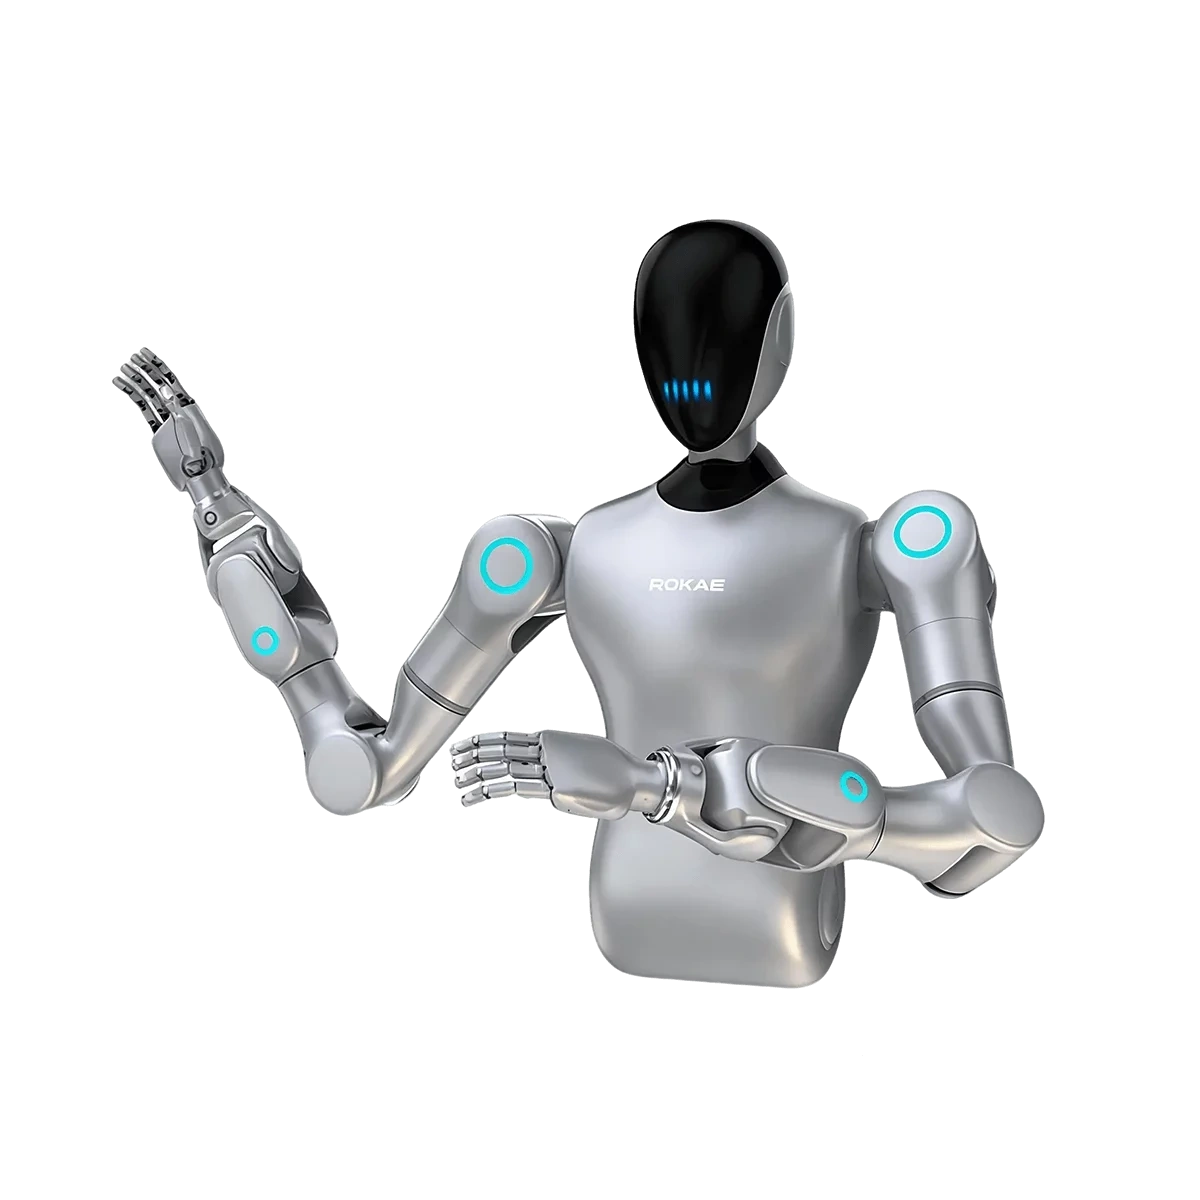
人形力控臂珞石机器人ROKAE
珞石人形力控臂AR系列,专为具身智能设计,负载3-10kg却轻至7-18kg,负载自重比高达1:2。七自由度仿人结构+十字腕设计,让它动作灵敏如真手臂,轻松应对快速精密操作。全关节力控技术带来极致安全与柔顺,支持内置相机线缆和丰富SDK,完美适配人形机器人或轮式双臂,助力AI数据采集、精密装配和智能工厂升级。
0 0 0
更新于 2026-08-05 13:52
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
人形力控臂AR系列是珞石机器人(ROKAE)推出的仿人化力控机械臂产品线,负载覆盖3kg至10kg,采用集成力控关节与全关节力控技术,结合仿人化七自由度设计及十字腕构型,可精准复现人手臂的灵活动作。AR系列历经产业化验证,支持内置相机线缆,配合高阶SDK算法与丰富末端接口,可灵活赋能人形机器人、轮式双臂机器人等多种形态,广泛应用于人工智能、数据采集、学习训练及智能工厂等方向。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | AR3 | AR5 | AR10 |
|---|---|---|---|
| 额定负载 | 3kg | 5kg | 10kg |
| 本体重量 | 8kg | 10kg | 19.5kg |
| 自由度 | 7 | 7 | 7 |
| 工作半径 | 650mm | 683mm | 815mm |
| 重复定位精度 | ±0.1mm | ±0.1mm | ±0.1mm |
| 绝对定位精度 | ±1mm | ±1mm | ±1mm |
| TCP最大速度 | ≥2m/s | ≥2m/s | ≥2m/s |
| 关节中空孔径 | 6mm | 9mm | 10mm |
| 防护等级 | IP54 | IP54 | IP54 |
| 抱闸制动 | 关节带抱闸 | 关节带抱闸 | 关节带抱闸 |
| 轴1运动范围 | ±178° | ±178° | ±360° |
| 轴2运动范围 | ±120° | ±120° | ±125° |
| 轴3运动范围 | ±178° | ±178° | ±178° |
| 轴4运动范围 | -60°~+145° | -60°~+145° | -96°~+140° |
| 轴5运动范围 | ±178° | ±178° | ±178° |
| 轴6运动范围 | ±60° | ±60° | ±60° |
| 轴7运动范围 | ±90° | ±90° | ±90° |
| 关节扭矩传感器 | 标配 | 标配 | 标配 |
| 末端六维力传感器 | 支持(量程200N/7Nm,精度≤2%F.S.) | 支持(量程200N/7Nm,精度≤2%F.S.) | 支持(量程200N/7Nm,精度≤2%F.S.) |
| 力控精度 | ≤0.15N,≤0.05N·m(参考值) | ≤0.15N,≤0.05N·m(参考值) | ≤0.15N,≤0.05N·m(参考值) |
| 力控分辨率 | ≤0.05N,≤0.02N·m(参考值) | ≤0.05N,≤0.02N·m(参考值) | ≤0.05N,≤0.02N·m(参考值) |
| 力传感器过载能力 | ≥300%F.S. | ≥300%F.S. | ≥300%F.S. |
| 力控综合准度 | ≤1%F.S. | ≤1%F.S. | ≤1%F.S. |
| 力传感器采样频率 | ≥5kHz | ≥5kHz | ≥5kHz |
| 力矩闭环 | 初阶方案控制器做力矩闭环,进阶方案关节做力矩闭环 | 初阶方案控制器做力矩闭环,进阶方案关节做力矩闭环 | 初阶方案控制器做力矩闭环,进阶方案关节做力矩闭环 |
| 导纳控制 | 单臂导纳单独使用;导纳执行中实时更新导纳控制参数 | 单臂导纳单独使用;导纳执行中实时更新导纳控制参数 | 单臂导纳单独使用;导纳执行中实时更新导纳控制参数 |
| 负载识别 | 负载自动识别 | 负载自动识别 | 负载自动识别 |
| 电源电压 | 48V DC(±15%) | 48V DC(±15%) | 48V DC(±15%) |
| 通讯方式 | EtherCAT(周期1+0.1ms) | EtherCAT(周期1+0.1ms) | EtherCAT(周期1+0.1ms) |
| 噪音 | ≤60dB | ≤60dB | ≤60dB |
| 使用温度 | 0°C~50°C,温升不超过30°C,整机温度不超过60°C | 0°C~50°C,温升不超过30°C,整机温度不超过60°C | 0°C~50°C,温升不超过30°C,整机温度不超过60°C |
| 使用湿度 | 10%~90%RH(不结露) | 10%~90%RH(不结露) | 10%~90%RH(不结露) |
| 抗振性 | 参考GB/T 4798.5-2007 严酷度:5M2 | 参考GB/T 4798.5-2007 严酷度:5M2 | 参考GB/T 4798.5-2007 严酷度:5M2 |
| 抗冲击强度 | 参考标准:GBT39266-2020 冲击加速度:10g | 参考标准:GBT39266-2020 冲击加速度:10g | 参考标准:GBT39266-2020 冲击加速度:10g |
产品特色
-
高负载自重比与敏捷响应:全系列负载自重比1:2,负载覆盖3kg-10kg,带来更高运动效率与敏捷响应能力;结合仿人化七自由度设计及十字腕构型,可精准复现人手臂的灵活动作,尤其适合快速摇摆等高频敏捷任务。
- 七自由度仿生设计,运动灵活度高
- 十字交叉轴手腕构型,末端动作精准
-
全关节力控技术:采用全关节力控技术,依托珞石在全力控协作机器人领域十余年的技术积淀,历经产业化验证,具备高安全性与高可靠性。
- 整机力控带宽>30Hz
- 高精度力感知与高动态力控
- 全球销量领先的全力控协作机器人产品基础
-
完善的开发与扩展能力:支持内置相机线缆,配合完善的高阶SDK算法与丰富末端接口,可灵活赋能多种机器人形态。
- 支持二次开发,生态开放
- 适配人形机器人、轮式双臂机器人等多种形态
- 广泛应用于人工智能、数据采集、学习训练及智能工厂等方向
应用场景
人形力控臂AR系列可广泛应用于以下领域与场景:
- 汽车零部件:柔性装配、检测等工序
- 3C电子:精密装配、CPU自主装配等
- 一般工业:各类工业自动化作业
- 商用与教育:具身智能机器人数据采集、学习训练、教育科研等
- 医疗康养:医疗辅助、康养服务等场景
典型应用案例包括:
- 具身轮式双臂机器人柔性装配
- 具身双臂机器人厨房应用(厨艺)
- 具身双臂机器人穿针引线
- 具身智能双臂机器人智能抓取
- 具身智能双臂机器人积木组装
- 具身智能机器人家庭服务场景应用等。