Preview
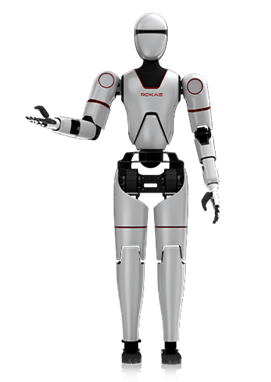
ROKAE Human.X
Human.X人形机器人珞石机器人ROKAE
Human.X是由珞石机器人自主研发的全尺寸人形机器人。Human.X通过深度融合人工智能技术、具身智能引擎、多模态感知融合技术以及VLA大模型智能中枢,结合模仿学习和强化学习算法,具备自主任务分解、实时动态决策、毫米级高精度操作性能和高适应性下肢运动能力。
0 0 0
更新于 2026-08-05 13:54
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
人形机器人Human.X是珞石机器人自主研发的全尺寸人形机器人。产品深度融合人工智能技术、具身智能引擎、多模态感知融合技术及VLA大模型智能中枢,结合模仿学习和强化学习算法,具备自主任务分解、实时动态决策、毫米级高精度操作性能和高适应性下肢运动能力。通过仿生运动控制与多模态环境感知的深度协同,Human.X实现了类人级运动与操作灵活性,支持跨场景、多机协同作业,能够胜任各类复杂操作泛化任务需求。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 站立高度 | 1.7m | 全尺寸人形机器人 |
| 重量 | 约75kg | |
| 自由度 | 手臂:7个;腿部:6个;腰部:2个;颈部:2个 | 全身自由度共计54个 |
| 五指灵巧手 | 单手自由度:6;关节数:12;重量:540g | 最大抓握力:15N(拇指)/10N(四指);抓握力分辨率:0.5N;拇指横向最大旋转范围:65°;可以模拟人手实现精准抓取操作 |
| 单臂负载 | 3kg(不含末端执行器) | |
| 关节动力 | 膝关节最大扭矩≥320Nm,全力控关节 | 支持力矩、速度位置混合控制;双编码器关节模组 |
| 行走能力 | 最快行走速度:≥0.5m/s;上下楼梯能力:≥15° | 适应室外水泥路面、民用建筑楼梯 |
产品特色
-
VLA大模型智能中枢:深度融合人工智能技术、具身智能引擎与多模态感知融合技术,构建统一的智能决策与控制系统
- 结合模仿学习和强化学习算法,实现自主任务分解与实时动态决策
- 支持跨场景、多机协同作业
-
毫米级高精度操作:具备毫米级高精度操作性能,满足精密作业需求
- 五指灵巧手可模拟人手实现精准抓取操作
- 单臂负载3kg(不含末端执行器)
-
高适应性下肢运动:具备高适应性下肢运动能力,适应多种地形与工况
- 膝关节最大扭矩≥320Nm,全力控关节
- 支持力矩、速度位置混合控制,双编码器关节模组
- 最快行走速度≥0.5m/s,上下楼梯能力≥15°
- 适应室外水泥路面、民用建筑楼梯
-
类人级运动与操作灵活性:通过仿生运动控制与多模态环境感知的深度协同,实现类人级运动与操作能力
- 全身54个自由度,覆盖手臂、腿部、腰部、颈部及灵巧手
- 支持各类复杂操作泛化任务
应用场景
- 工业制造:汽车零部件、3C电子、一般工业等场景
- 商业服务:商用及教育领域
- 家庭交互:家庭场景下的服务与交互
- 医疗康养:医疗及康养领域