Preview
量子2号
量子2号轮式机器人自变量机器人双臂机器人轮式双臂机器人轮式人形机器人
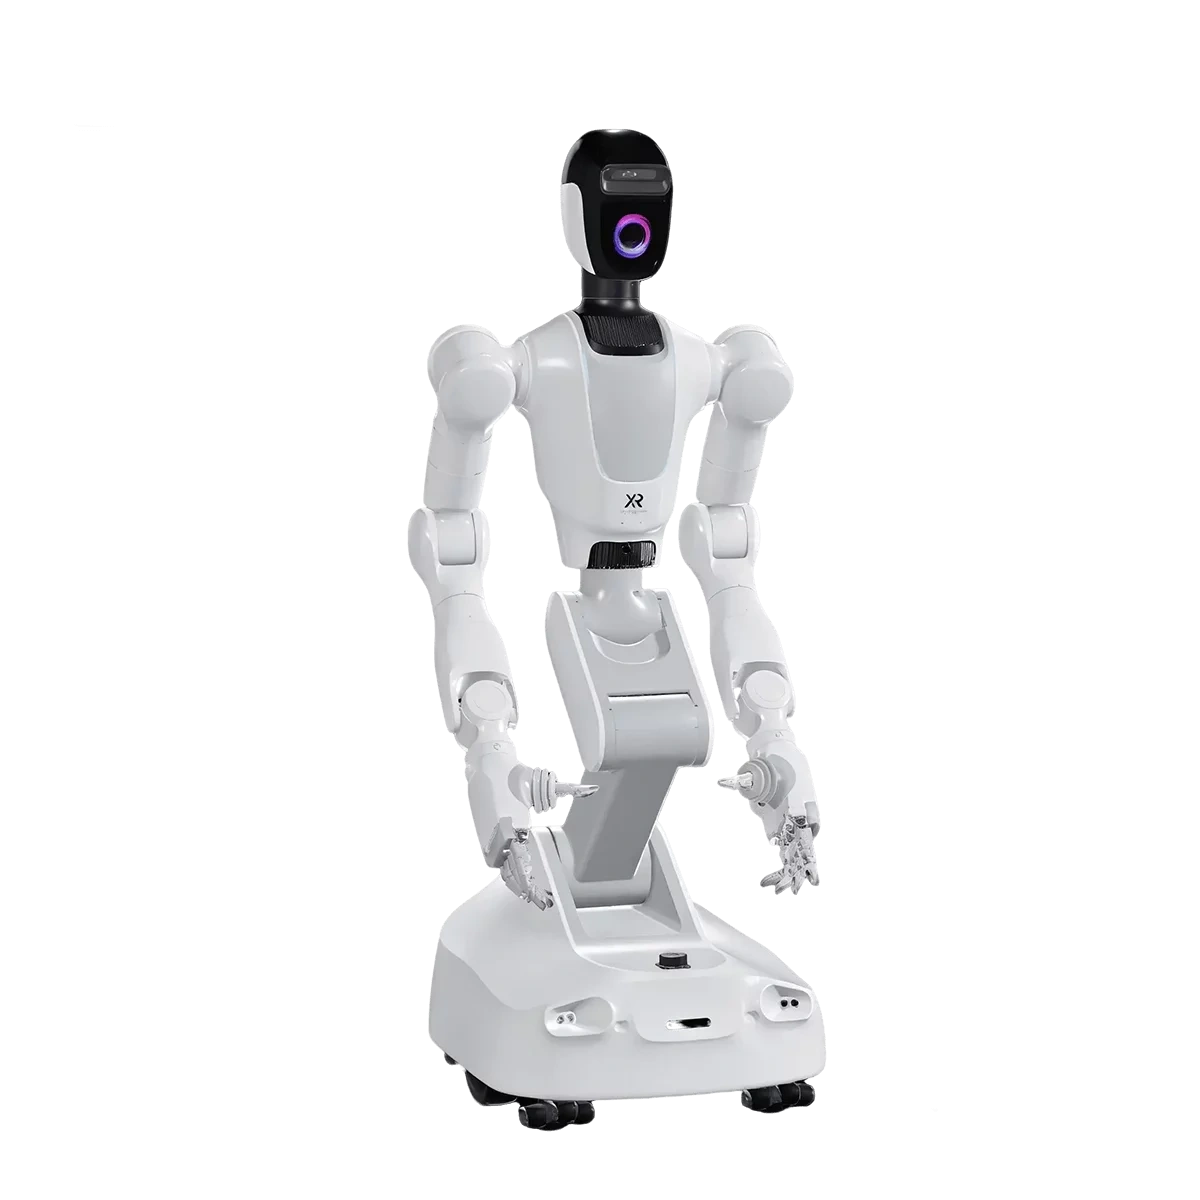
量子2号(QUANTA X2)是自变量机器人科技(深圳)有限公司自主研发的新一代通用轮式仿人形机器人。产品以全栈自研的WALL-A操作大模型(百亿级参数)为核心,采用端到端架构,实现从感知、理解到动作控制的全流程智能统一。量子2号彻底突破传统机器人依赖规则与编程的局限,致力于在复杂环境中实现高精度、自主化作业,定义机器人物理交互新范式。
0 0 1
更新于 2026-08-05 08:38
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
量子2号(QUANTA X2)是自变量机器人科技(深圳)有限公司自主研发的新一代通用轮式仿人形机器人。产品以全栈自研的WALL-A操作大模型(百亿级参数)为核心,采用端到端架构,实现从感知、理解到动作控制的全流程智能统一。量子2号彻底突破传统机器人依赖规则与编程的局限,致力于在复杂环境中实现高精度、自主化作业,定义机器人物理交互新范式。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 全身自由度 | 62 DOF | |
| 身高 | 164 cm | |
| 工作高度 | 0 - 2 m | |
| 躯干自由度 | 6 | |
| 单臂展 | 765 mm | |
| 重复定位精度 | ±0.03 mm | |
| 末端速度 | 1.8 m/s | |
| 单臂额定负载 | 6 kg | |
| 最大双臂负载 | 25 kg | |
| 夹爪自由度 | 2 | |
| 灵巧手自由度 | 20 | |
| 移动速度 | 1 m/s | |
| 底盘自由度 | 2 | |
| 2D激光雷达 | 1 | |
| 超声波 | 4 | |
| RGBD | 1 | |
| 3D-TOF | 1 | |
| 单点TOF | 1 | |
| 红外 | 1 | |
| 搭载模型 | WALL-A 操作大模型(全栈自研) | 参数规模:百亿级 |
产品特色
-
WALL-A操作大模型:以全栈自研的百亿级参数WALL-A操作大模型为核心,实现端到端的感知、理解与动作控制全流程智能统一
- 突破传统机器人依赖规则与编程的局限,在复杂环境中实现高精度、自主化作业
- 支持跨任务、跨场景泛化能力
-
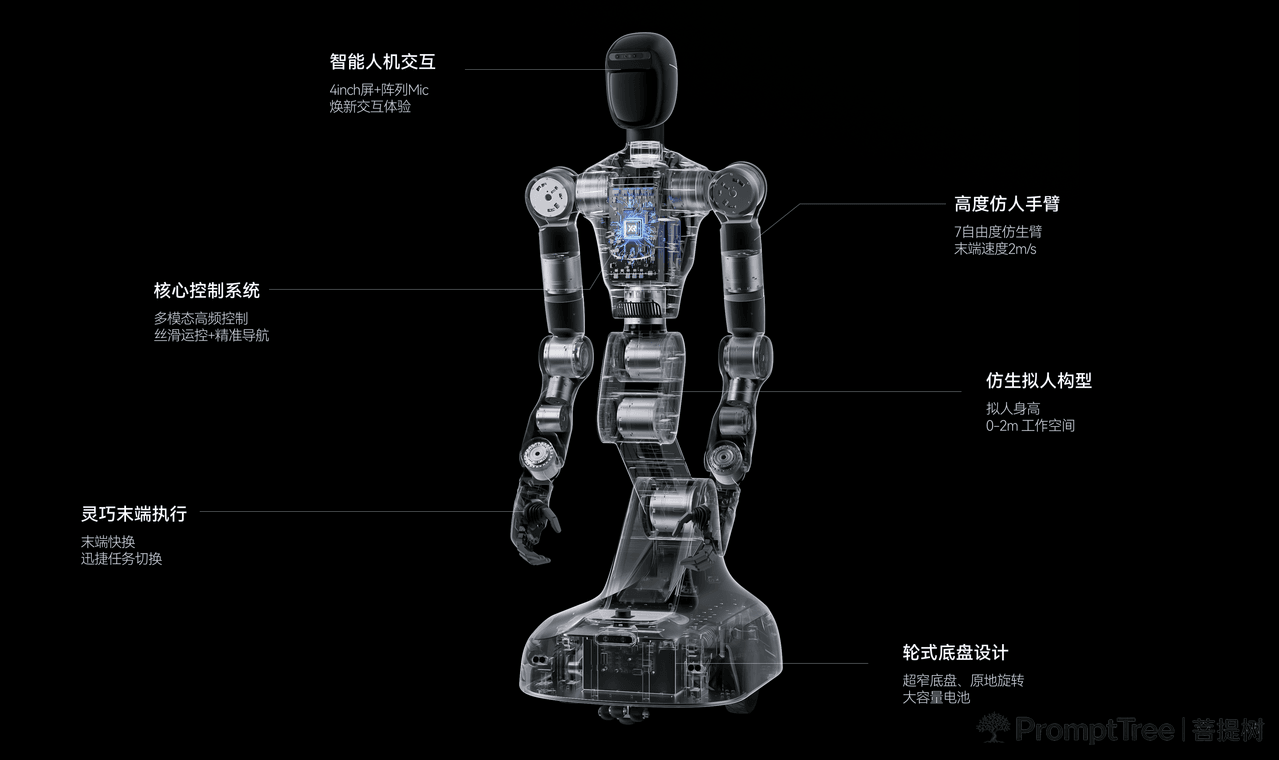
高自由度仿人构型:全身62自由度设计,身高164cm,垂直作业范围0-2m,无缝兼容人类生活场景
- 7自由度仿人手臂,末端速度达2m/s
- 20自由度灵巧手,支持精细操作
- 折叠腰设计,可实现类似人踮脚、弯腰等动作
-
高精度力控与感知系统:7自由度仿人机械臂实现2m/s末端运动速度与±0.03mm重复定位精度,6kg额定负载下保持动态力控稳定性
- 毫秒级力矩感知,分辨率低至0.5N,精准避免危险碰撞
- 指尖触觉感知(0.1N-20N),毫秒级瞬时响应,实现精细抓取
- 多模态高频控制系统,丝滑运控与精准导航
-
轮式底盘设计:54cm超窄底盘,支持原地转向,适应狭窄空间作业
- 大轮径高扭矩驱动,实现4cm垂直越障与10°爬坡能力
- 移动速度1m/s
-
智能人机交互:4英寸交互屏实时表情反馈,胸腔阵列麦克风支持大语言模型对话
- 视听觉多重交互,焕新交互体验
-
持久续航与快充:1C极速快充,4小时持久续航,BMS实时监控
应用场景
量子2号作为跨场景、多形态的智能执行平台,适配以下多元场景:
- 居家服务:衣物/杂物收纳、取放物品、卫生间清洁、拖地等精细操作
- 科研教育:机器人技术研究、教学实验平台
- 商业清洁:商用场景自动化清洁作业
- 物流分拣:仓储物流场景中的物品分拣与搬运