
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
自变量机器人科技(深圳)有限公司是深圳市一家通用具身智能大模型及人形机器人研发企业,主营通用具身智能大模型研发与机器人本体设计制造,主要产品包括量子1号轮式双臂机器人、量子2号通用轮式仿人形机器人及高自由度五指灵巧手,成立于2023年。
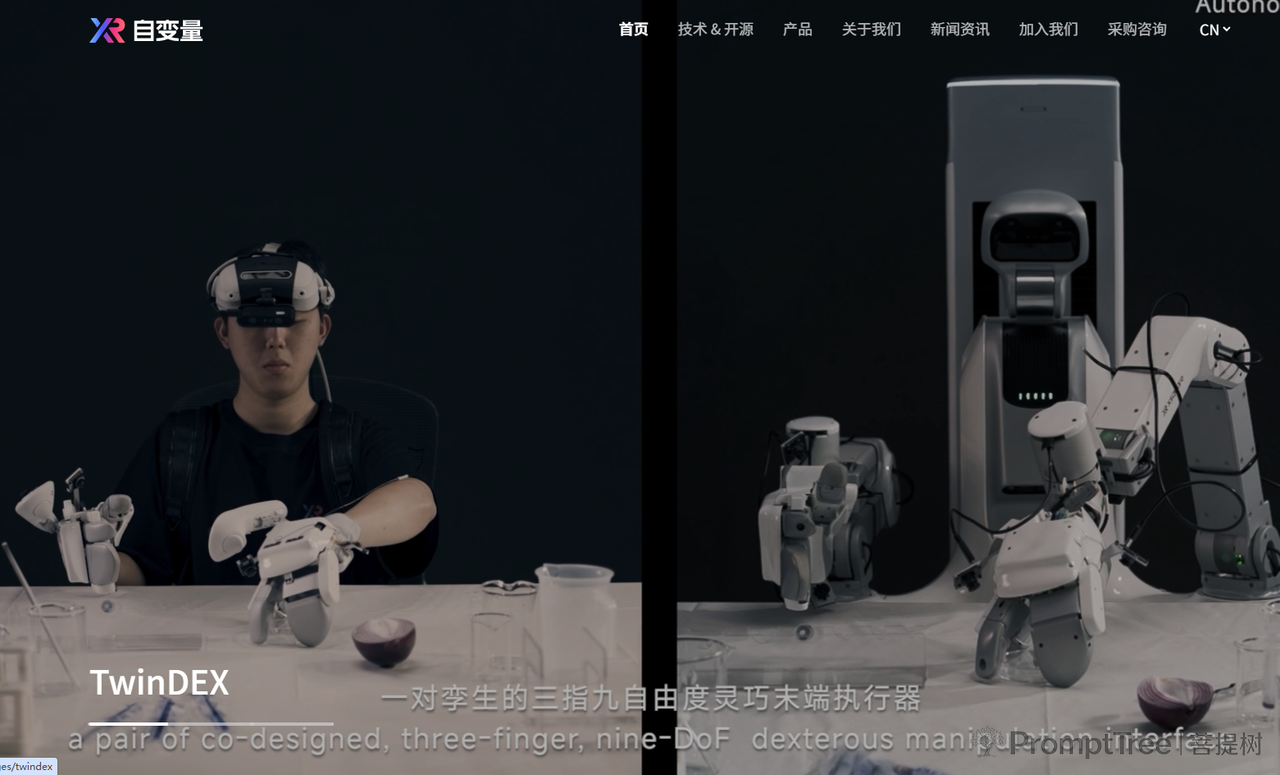
二、关于我们
自变量机器人科技(深圳)有限公司(英文名 X Square Robot)成立于2023年12月,总部位于深圳市,法定代表人为王潜,企业类型为有限责任公司(外商投资,非独资)。公司聚焦自研通用具身智能大模型,以真实世界数据为主要数据来源,构建具备精细操作能力的通用机器人。
公司业务覆盖端到端具身智能基础模型研发、机器人本体设计与制造、核心零部件自研以及数据采集设备开发,已推出量子1号、量子2号两款机器人本体产品及高自由度五指灵巧手。公司在北京、上海、深圳、合肥四地建立研发与运营中心。
发展历程:
- 2023年12月:完成天使轮融资,在深圳启动运营
- 2024年4月—8月:迭代出初版具身智能底座大模型;建成国内首个大规模数据采集工厂
- 2024年10月:训练出 Great Wall 系列 WALL-A 模型;连续完成 Pre-A 与 Pre-A+ 轮亿元级融资
- 2024年11月:完成数亿元 Pre-A++ 轮融资
- 2025年4月:自研本体量子1号在真实开放场景完成复杂长程任务;完成数亿元 A 轮融资
- 2025年8月:发布新一代具身轮式仿人形机器人量子2号及高自由度五指灵巧手(单手20个自由度);完成近10亿元 A+ 轮融资
- 2025年9月:自研端到端具身智能基础模型 WALL-OSS 开源,并公开相关训练代码
- 2025年10月:完成基于端到端 VLA 模型跨越室外与室内场景的移动操作
- 2026年1月:完成10亿元 A++ 轮融资
- 2026年4月:发布搭载世界统一模型架构的 WALL-B 具身基础模型;完成 B 轮融资
- 2026年5月:推出机器人进家庭计划;WALL-OSS-0.5 开源;发布事件级世界模型 WALL-WM
- 2026年6月:开源全身无本体数据采集与训练系统 XR Zero-G0;发布跨模态具身动作分词器 X-Tokenizer;连续完成 B 轮、B+ 轮、B++ 轮和 C 轮融资,估值突破200亿元
核心团队: 创始人兼CEO王潜本科与硕士毕业于清华大学,研究经历涵盖机器人操作和家庭服务机器人相关领域,是全球最早在神经网络中引入注意力机制的学者之一。核心团队成员来自人工智能与机器人实验室及高校研究机构。
资质与成果: 公司在机器人本体、核心零部件方向已取得多项专利授权,包括关节结构、灵巧手及机器人专利(授权公告号 CN224295882U)、电机系统及机器人专利(授权公告号 CN224305581U)、夹爪及机械臂专利(授权公告号 CN223734900U)。2026年7月,公司“机器人进家庭”项目入选 APEC 数字和人工智能部长会议及数字周活动《亚太地区数智赋能案例集》。
三、产品中心
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| 量子1号 | 轮式双臂机器人 | 面向科研与教育、居家服务、物流分拣等场景的精细操作 | 全身自由度20DOF,身高97cm,垂直工作空间0—1m,单臂臂长620mm,移动速度1m/s,峰值速度2m/s,双臂负载3kg,续航6h |
| 量子1号 Pro | 轮式双臂机器人 | 面向复杂操作场景,垂直操作空间扩展 | 垂直工作空间0—1.6m |
| 量子2号 | 通用轮式仿人形机器人 | 面向家庭服务、物流分拣等场景的精细操作与移动操作 | 全身自由度62DOF(选配灵巧手),身高164cm,垂直操作空间0—1.8m,躯干自由度6,单臂展765mm,重复定位精度±0.03mm,末端速度1.8m/s,单臂额定负载6kg,双臂任务负载12kg,灵巧手自由度20,底盘移动速度1m/s,底盘自由度2;传感器配置:2D激光雷达1、超声波传感器4、RGBD相机3、单点TOF2、BEV环视摄像头3 |
| 灵巧手 ArtiXon Hand | 末端执行器 | 执行捏、夹、抓、扭等精细动作,适配量子系列机器人 | 单手20个自由度 |
重点产品说明:量子2号
量子2号搭载全栈自研 WALL-A 操作大模型,参数规模为百亿级。该模型采用端到端架构,围绕感知、理解到动作控制的全流程进行智能统一,支持跨任务跨场景泛化。量子2号采用轮式底盘与高自由度仿人形手臂设计,搭载灵巧手后可实现精细操作,支持听觉与语音交互,可灵活使用工具。
四、联系我们
- 公司名称:自变量机器人科技(深圳)有限公司
- 总部/办公地址:广东省深圳市南山区西丽街道西丽社区留仙大道7013航天创新大厦31层
- 销售咨询:+86 17763012059
- 商业合作:coop@x2robot.com
- 招聘咨询:talent@x2robot.com
- 媒体联系:contact@x2robot.com
- 政府事务:public@x2robot.com
- 廉洁举报:XRAudit@x2robot.com
- 合规举报:compliance@x2robot.com