Preview
1 / 4
量子1号Pro
量子1号Pro轮式机器人双臂机器人自变量机器人轮式双臂机器人
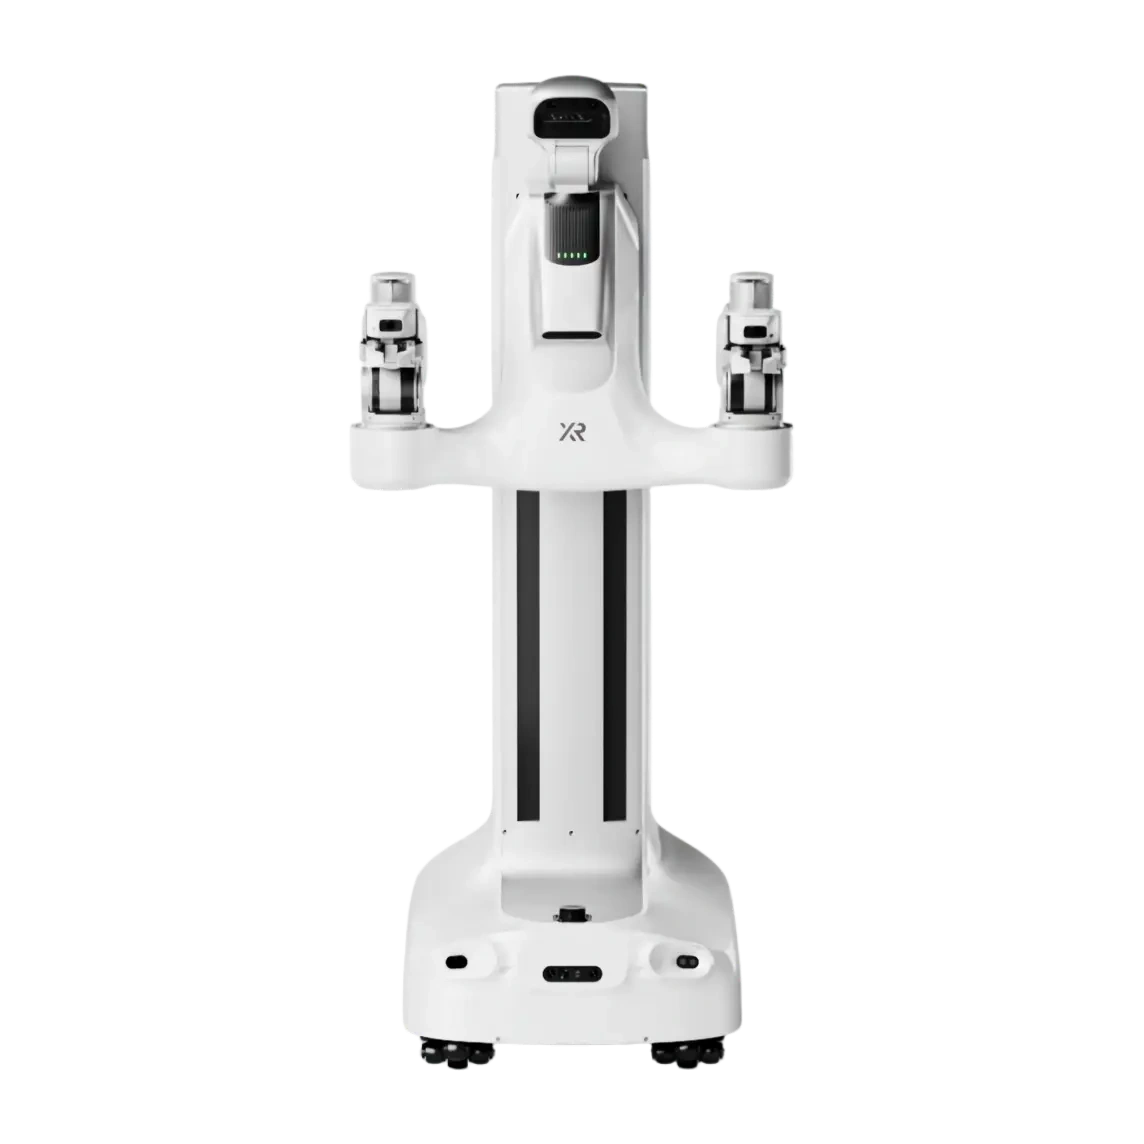
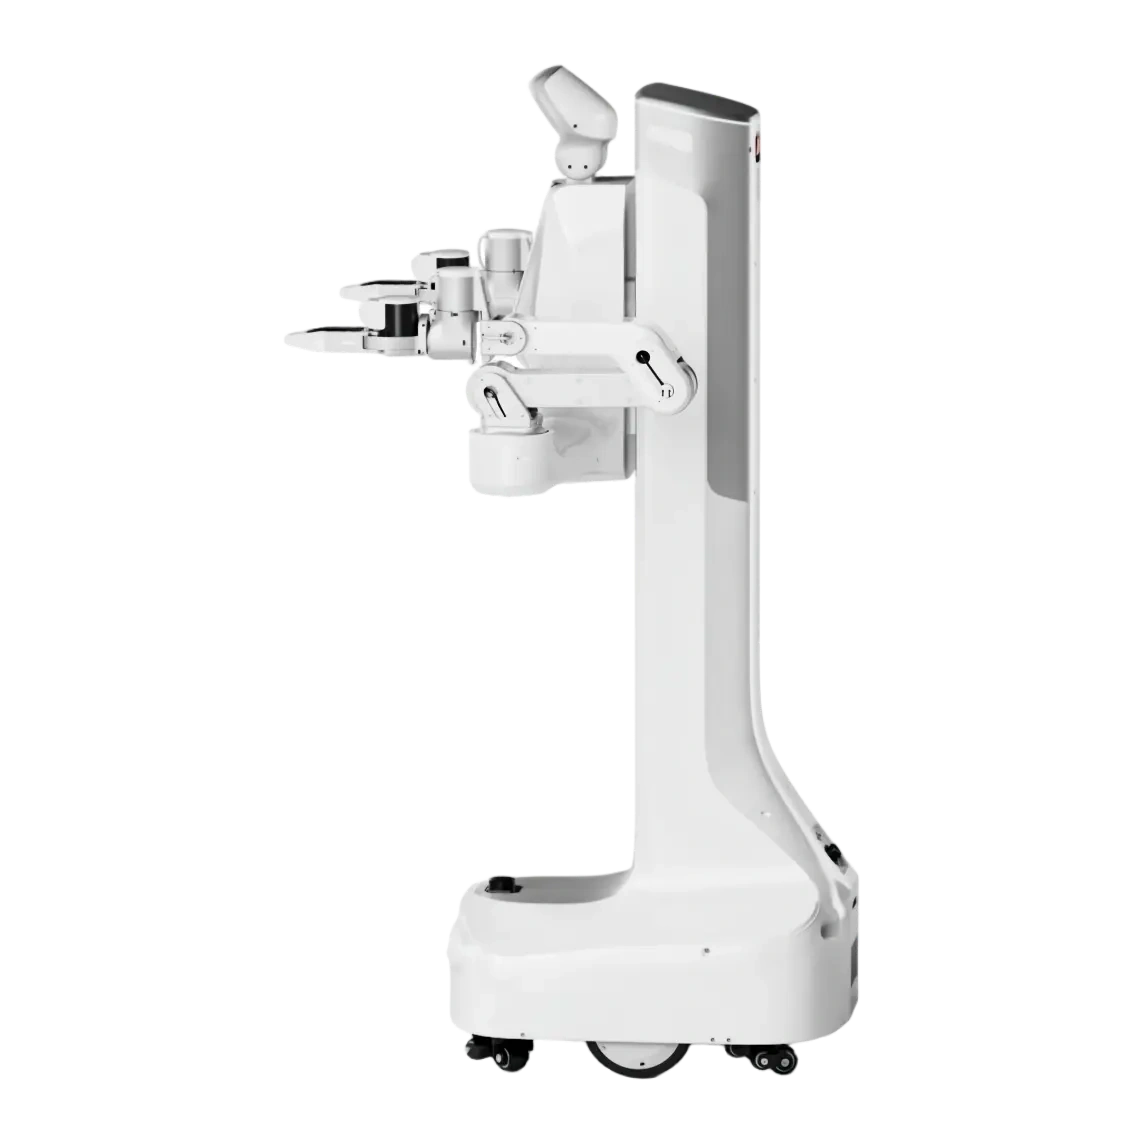
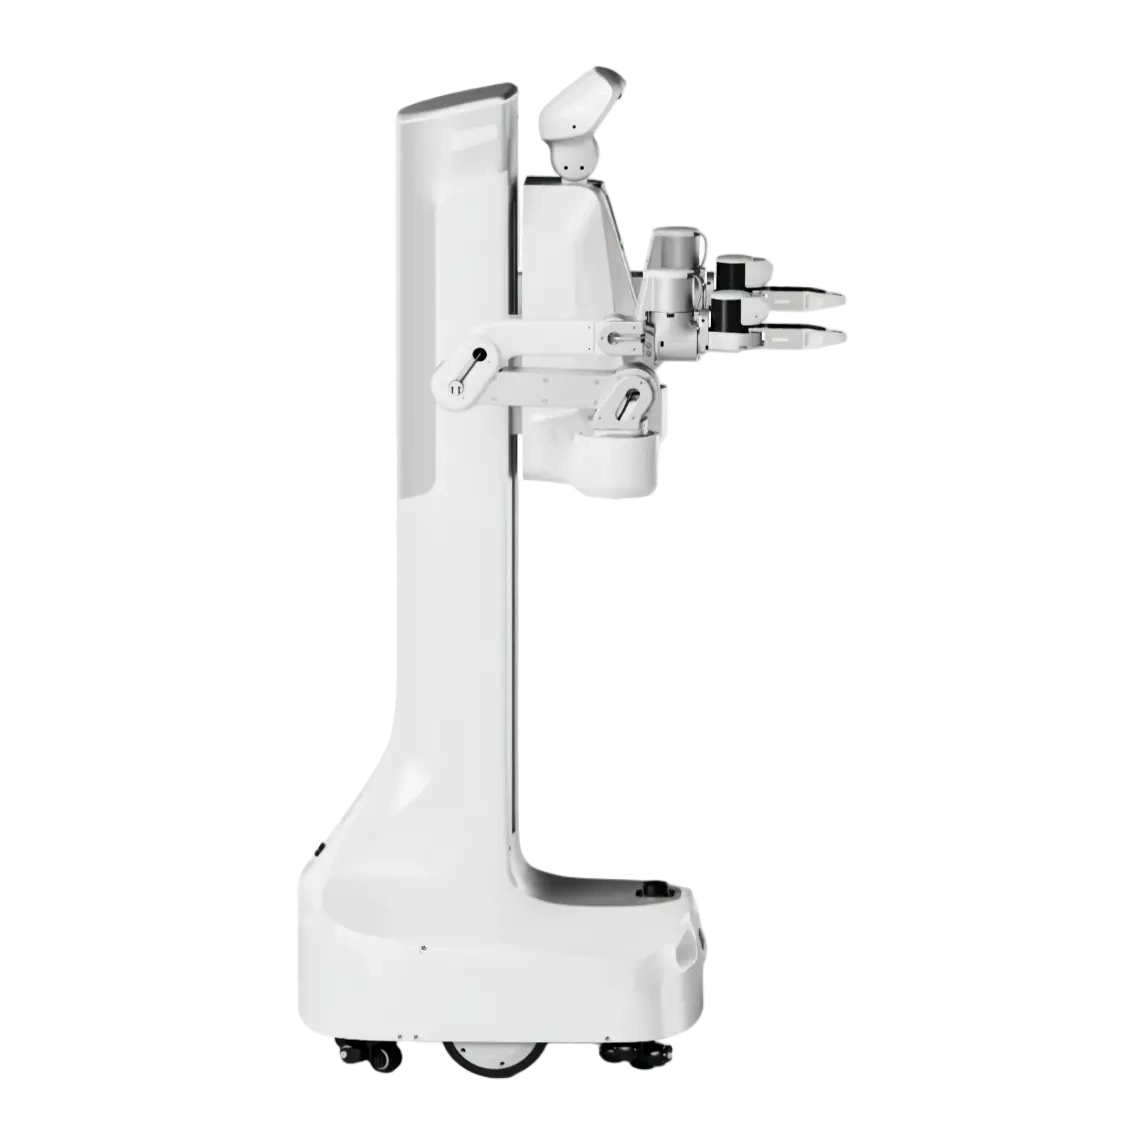
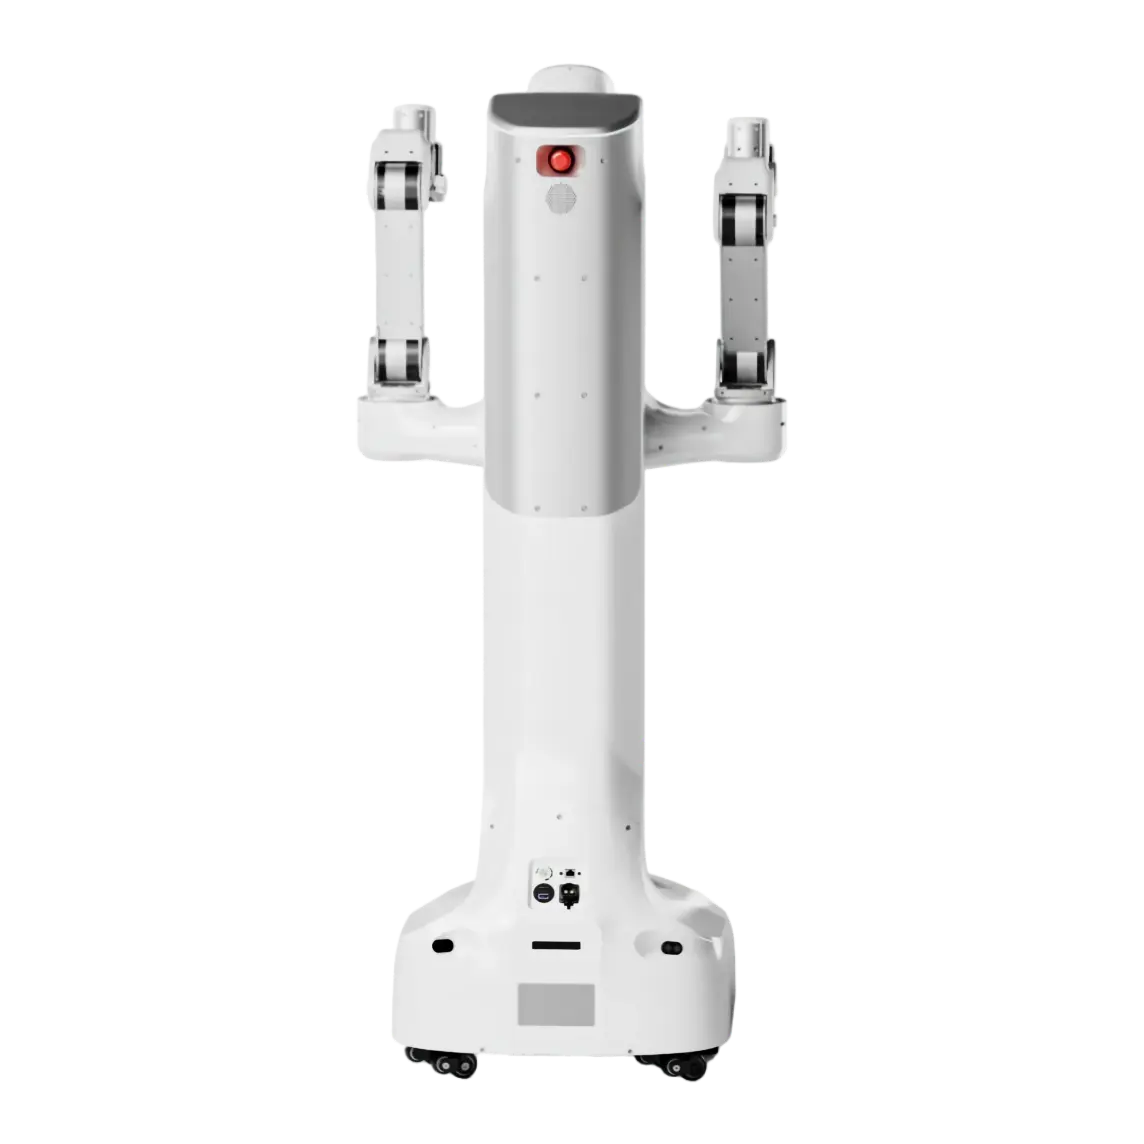
量子1号Pro是X2 Robot推出的通用轮式双臂机器人,面向具身智能科研与应用场景。产品预集成WALL-A具身智能基础大模型(含开源版),原生支持ROS2,旨在突破传统机器人依赖规则与编程的局限,在复杂环境中实现高精度、自主化作业。
0 0 0
更新于 2026-08-05 08:38
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
量子1号Pro是X2 Robot推出的通用轮式双臂机器人,面向具身智能科研与应用场景。产品预集成WALL-A具身智能基础大模型(含开源版),原生支持ROS2,旨在突破传统机器人依赖规则与编程的局限,在复杂环境中实现高精度、自主化作业。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 全身自由度 | 19 | — |
| 最大物理尺寸 | 肩宽658mm,身高1690mm,底盘长度618mm | — |
| 任务负载能力 | 6kg | — |
| 垂直操作空间 | 0-1.6m | — |
| 单臂自由度 | 6 | — |
| 最大臂展(单臂不含夹爪) | 649mm | — |
| 最大负载能力 | 14kg(30s) | — |
| 机械臂重复定位精度 | 1mm | — |
| 机械臂运动范围 | J1:-160°~160°;J2:0°~210°;J3:-160°~0°;J4:-90°~90°;J5:-90°~90°;J6:-110°~110° | — |
| 脖颈运动范围 | 俯仰±30°,偏航±90° | — |
| 末端夹爪行程 | 0-180mm | — |
| 末端最大夹持力 | 50N | — |
| 直线升降能力 | 背部升降机构 | — |
| 底盘移动方式 | 双轮差速驱动 | — |
| 最大移动速度 | 1m/s | — |
| 最大越障能力 | 4cm | — |
| 最大爬坡能力 | 10° | — |
| 单点TOF | 3 | — |
| RGBD相机 | 3 | — |
| IMU传感器 | 1 | — |
| 鱼眼相机 | 2 | — |
| 超声波传感器 | 6 | — |
| 双目RGB相机 | 1 | — |
| 广角相机 | 2 | — |
| CPU | Intel Core Ultra 7 155H | — |
| RAM | 16GB | — |
| 存储 | 512G | — |
| WiFi | 支持WiFi6、2.4/5G双频 | — |
| 蓝牙 | 支持蓝牙5.2 | — |
| 公网 | 支持5G | — |
| 调试接口 | HDMI×1、USB×1、RJ45×1 | — |
| 续航时间 | 8h+ | — |
| 充电速度 | 10%-100% 1h40min | — |
| 工作温度 | -10~40℃ | — |
| 工作湿度 | 10%~90%RH(无凝露) | — |
| 存储温度 | -20~60℃ | — |
| 存储湿度 | 20%~70%RH(无凝露) | — |
产品特色
-
端到端具身智能基础大模型:预集成WALL-A具身智能基础大模型(含开源版),原生支持ROS2,突破传统机器人依赖规则与编程的局限,在复杂环境中实现高精度、自主化作业。
- 提供开源版大模型,便于科研与二次开发。
-
多模遥操作系统:支持同构机械臂或VR两种远程遥操方式,250Hz低延时高同步操控。
- 250Hz低延时通信,保障操控同步性与流畅度。
-
仿生运动能力:19自由度仿生关节,额定负载3KG。
- 单臂6自由度,全身共计19自由度。
- 从精密装配到快速搬运,可胜任多样化任务。
-
多传感器融合避障:360°全向感知,传感器配置包括激光雷达、RGBD相机、超声波传感器、TOF、IMU、鱼眼相机、广角相机。
- 多传感器融合方案,保障环境感知与避障能力。
-
高性能移动平台:支持零半径原地转向,底盘4cm越障能力,最大爬坡10度。
- 双轮差速驱动,最大移动速度1m/s。
-
精准空间覆盖:0-1.6米垂直工作空间,支持地面、桌面、货架等多层级操作。
-
智能数据工坊:提供简洁图形化交互UI,支持一键数据采集、一键数据解包。
- 降低数据采集与处理门槛,提升科研与开发效率。
-
便捷二次开发:提供全量API接口及多语言SDK(含Python)支持。
- 开放接口与SDK,便于开发者快速集成与定制。
应用场景
产品提供一站式全栈自研服务解决方案,适配以下场景:
- 工业制造
- 物流
- 公共服务
- 康养
- 科研教育
- 家庭
- 零售