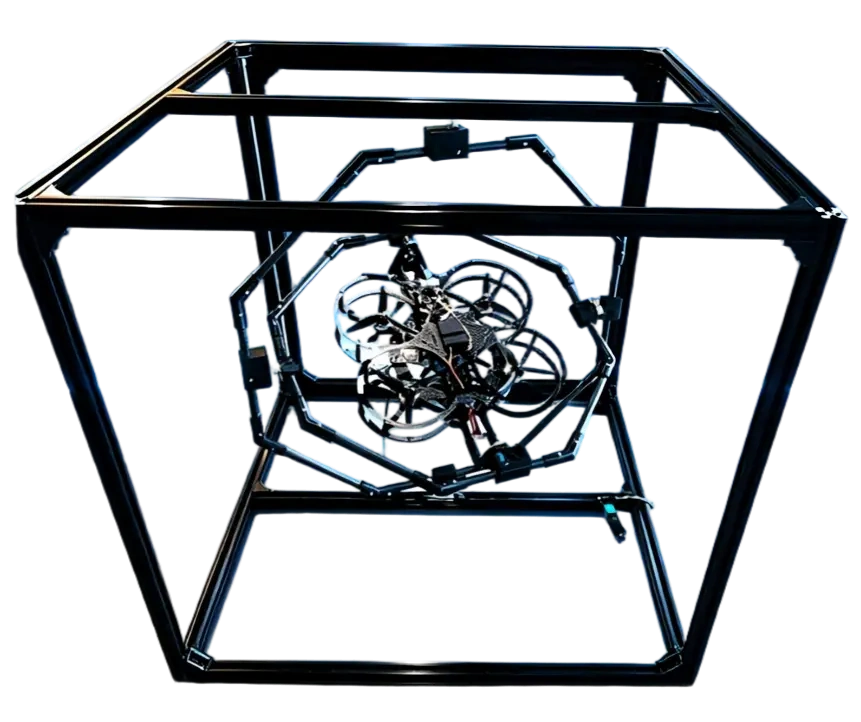
YOBO-PM多旋翼飞控实验平台
YOBO-PM多旋翼飞控实验平台是山东优宝特智能机器人有限公司推出的一款集教学与科研于一体的多功能四旋翼无人机飞行控制实验平台。该平台不仅是高性能的飞行载体,更是一个开放、可扩展的闭环控制系统开发环境,为高校教学与前沿科研提供从理论验证到工程实践的完整解决方案。平台覆盖从基础控制原理、飞行动力学建模到高级飞行算法的完整教学链条,同时支持姿态控制、制导导航、人工智能与计算机视觉等前沿领域的算法验证。
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
YOBO-PM多旋翼飞控实验平台是山东优宝特智能机器人有限公司推出的一款集教学与科研于一体的多功能四旋翼无人机飞行控制实验平台。该平台不仅是高性能的飞行载体,更是一个开放、可扩展的闭环控制系统开发环境,为高校教学与前沿科研提供从理论验证到工程实践的完整解决方案。平台覆盖从基础控制原理、飞行动力学建模到高级飞行算法的完整教学链条,同时支持姿态控制、制导导航、人工智能与计算机视觉等前沿领域的算法验证。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 平台整体构成 | 四旋翼无人机×1、无人机实验台架×1、飞控实验包×1、无人机数据监测器×1、实验台×1 | 平台整体包含 |
| 无人机实验台架外形尺寸 | 70cm×70cm×70cm(长×宽×高) | 可实现横滚、俯仰、偏航三个轴方向360°全向旋转;可测量三轴旋转的实际姿态角数据,测量精度为0.1° |
| 四旋翼无人机尺寸 | 25cm×27cm×4cm(长×宽×高) | 带碳纤防护框 |
| 飞行控制器主处理器 | ARM Cortex-M4内核,主频168MHz,256K RAM | — |
| 飞行控制器协处理器 | 32位ARM Cortex-M3,主频72MHz,64K RAM | — |
| 电机 | 无刷电机,KV值2550 | — |
| 电调 | 输入电压3-6S(11-27V),持续电流55A×4路 | — |
| 续航时间 | 15分钟 | 空机状态 |
| 无人机数据监测器 | 屏幕27英寸 | 可监测无人机控制状态数据 |
| 实验台尺寸 | 140cm×70cm×74cm(长×宽×高) | — |
产品特色
-
全链条教学体系:覆盖从基础控制原理、飞行动力学建模到高级飞行算法的完整教学链条,将抽象理论转化为直观的飞行实验,帮助学生构建扎实的理论基础与工程实践能力
- 可支撑控制系统数学仿真实验、模拟软件飞行实验、台架实验
- 具备模型编译、下载、数据监视记录、后处理等完整的工具软件,能够帮助学生熟悉整套控制系统设计流程
- 学生在平台学习PID调参原理,快速掌握PID调参规律
-
开放科研架构:高度开放的软硬件接口,为科研人员提供灵活的二次开发环境与创新实验载体
- 支持姿态控制、制导导航、人工智能与计算机视觉等前沿领域的算法验证
- 兼容多种开发平台,如ROS、MATLAB等,方便进行算法验证和二次开发
- 提供丰富的产品手册和应用demo,支持二次开发
- 根据用户实际项目需求提供软、硬件定制化服务,定制化软、硬件全开源
-
创新结构设计:可实现俯仰、滚转、偏航3个姿态方向的360°大机动运动,适用于多种复杂飞行工况
-
模块化设计:便于维护和升级,支持用户自定义功能扩展
-
强大数据处理能力:能够实时采集和分析飞行数据,提供精准的飞行状态反馈
-
用户友好操作界面:简化飞行操作流程,降低实验难度
-
飞控板硬件支持包:基于Matlab Simulink模型的软件开发工具,与Simulink模型无缝集成,可将Simulink模型转化成可直接下载到真实控制器硬件的目标代码
-
飞控实验包:基于MATLAB/Simulink环境开发,内容包含无人机建模实验、滤波实验、无人机姿态控制实验、无人机位置控制实验,并配套实验报告等实验所用资料
应用场景
- 高校《无人机飞行控制系统》实验课程教学
- 无人机飞行控制相关实验教学内容
- 飞行动力学与飞行控制学科科研
- 姿态控制、制导导航算法验证
- 人工智能与计算机视觉在无人机领域的算法验证
- 控制系统数学仿真实验
- 模拟软件飞行实验
- 台架实验