
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
山东优宝特智能机器人有限公司是济南市一家智能机器人研发企业,主营腿足式仿生机器人、人形机器人及液压式特种机器人的研发与销售,主要产品包括人形机器人“行者泰山”、四足机器人Y30及四足机器人Y10系列,成立于2014年。
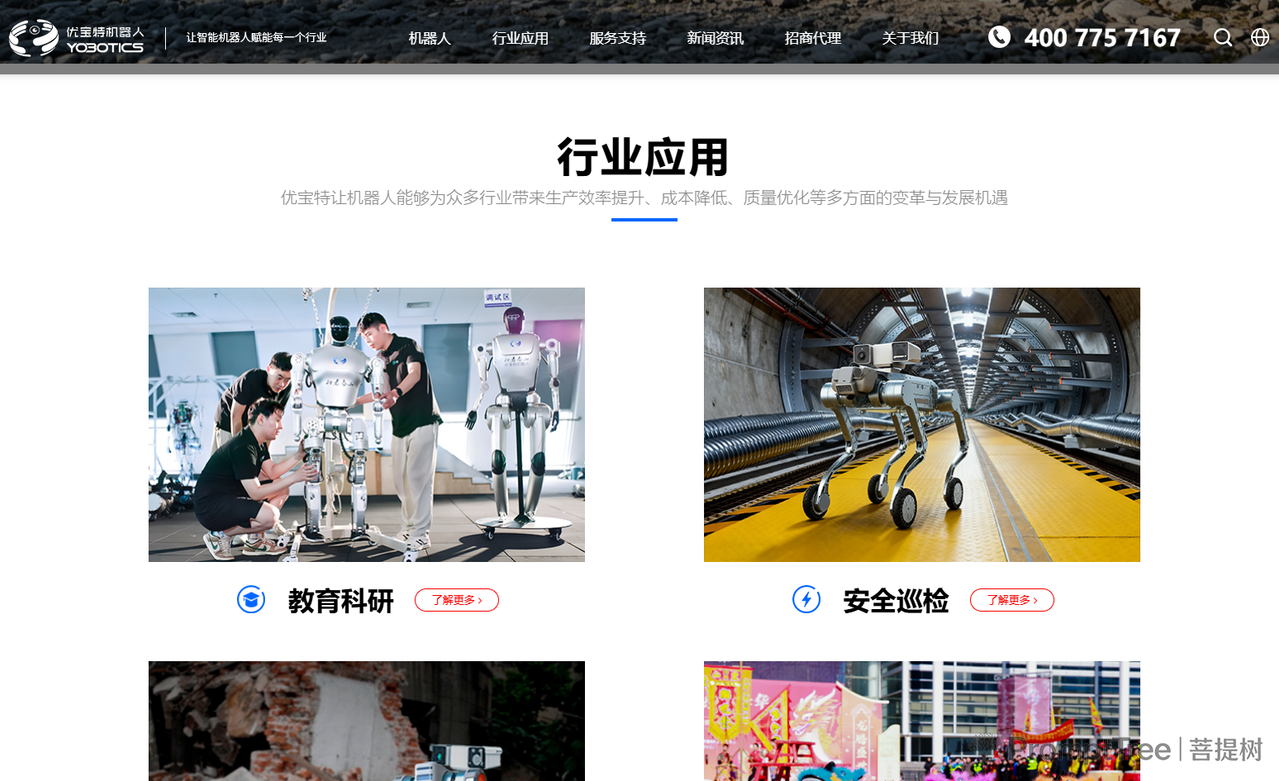
二、关于我们
山东优宝特智能机器人有限公司成立于2014年1月,注册地位于济南高新技术产业开发区,是国家级高新技术企业、山东省专精特新中小企业、山东省瞪羚企业、山东省创新型中小企业。公司核心团队具有山东大学机器人研究中心、中国科学院自动化研究所等机构背景,董事长兼总经理为范永。公司入选山东省“泰山产业领军人才计划”及“济南市引进海内外高层次创业人才计划”。
公司业务覆盖腿足式仿生机器人、人形机器人及液压式特种机器人的研发,掌握电机驱动型、液压驱动型、电液驱动型腿足机器人核心技术,产品应用于电力巡检、应急救援、矿山及高校科研等场景。截至2025年,公司持有专利53项,获软件著作权10余项,联合申报并承担国家级项目2项,主持、参与省部级项目7项、市级项目3项。公司被认定为“腿足式机器人济南市工程研究中心”,荣获第十三届中国创新创业大赛全国赛优秀企业、中国自动化学会科学技术奖二等奖、山东省科学技术发明奖二等奖等。
发展历程:
- 2014年:注册成立,入选“济南高新区高层次人才”企业;开发出国内最早的电机驱动四足机器人
- 2015年:发售液压伺服机械臂YoboArm及小型四足仿生机器人e-Dog;入选“济南市引进海内外高层次创业人才”企业及济南“5150人才”企业;公司更名为“山东优宝特智能机器人有限公司”
- 2016年:入选“泰山产业领军人才”;e-Dog四足仿生机器人获中国智能制造企业创新产品设计大赛二等奖
- 2017年:承担山东省重大科技创新工程(智能机器人)项目及科技部国家重点研发计划“智能机器人”重点专项项目
- 2018年:发布轻量型四足机器人YoboGo系列;加入山东省自动化学会理事单位
- 2019年:入选山东省教育厅“机器人与智能系统协同创新中心”及“齐鲁工业大学研究生联合培养基地”;获“2019年中国最佳特种机器人企业”
- 2020年:发售一体化设计大扭矩机器人关节伺服电机;推出YoboGo系列中型、大型、特大型四足机器人
- 2024年:人形机器人“行者泰山”在2024世界机器人大会亮相;完成联想之星领投的A轮融资;在深圳设立研发中心
- 2025年:入选“中国人形机器人本体企业百强榜”,以53项专利数及“首个攀爬泰山的人形机器人”为发展优势
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| 行者泰山(E1) | 人形机器人 | 全尺寸通用、高动态人形机器人,适用于科研、展示及服务场景 | 身高170cm;体重43kg;最大速度2.0m/s;全身19个自由度(单腿5、单臂4、头部1) |
| Y30 | 四足机器人(工业级) | 全地形室外野外作业,适用于自主导航巡检、特种场景探测、负载作业及危险环境作业 | 站立尺寸约1100×475×610mm;本体重量约60kg;电池容量25Ah;静态负载150kg;动态负载70kg;最大速度3.3m/s |
| Y30-W | 轮足机器人(工业旗舰级) | 特种作业场景,支持同时搭载多款装备,适用于长时间持续工作 | — |
| Y20-W | 轮足机器人(行业级) | 行业级轮足作业场景 | — |
| Y10 | 四足机器人(轻量型) | 轻量型四足机器人,适用于科研及行业应用 | 尺寸约980×510×500mm;重量约37kg;负载≥15kg;速度≥4m/s;爬坡≥30°;续航≥70min;自由度12个(每腿3个) |
| Y5 | 四足机器人(桌面级) | 桌面级高动态性能四足机器人,适用于教育与科研,提供二次开发接口(USB、Ethernet、串口、CAN等) | 站立尺寸约455×227×280mm;重量约5.6kg±0.5kg;自由度12个(单腿3个);操作系统Ubuntu16.04;持续行走负载>3kg;奔跑速度1.4m/s(空载);续航110分钟 |
| e-Dog | 四足仿生机器人(小型) | 小型四足仿生机器人,适用于教育、科研及娱乐场景,支持语音交互及二次开发 | 尺寸390×230×240mm;重量2.5kg;负载1kg;续航2.5h;移动速度0.67m/s;爬坡10°;自由度13个;控制方式为手机APP及语音控制 |
重点产品说明
人形机器人“行者泰山”
行者泰山是一款全尺寸通用人形机器人,身高170cm,体重43kg,全身19个自由度,最大速度2.0m/s。该机器人于2024年在世界机器人大会公开展示,具备运动性能与动作协调能力,支持握手、作揖等交互动作。2025年,该产品以“首个攀爬泰山的人形机器人”入选“中国人形机器人本体企业百强榜”。
四足机器人Y30
Y30是面向工业及特种场景的旗舰四足机器人,整体重量60kg,静态负载150kg,动态负载70kg,最大速度3.3m/s,配备SLAM算法和感知系统。适用于全地形室外野外作业,包括自主导航巡检、特种场景探测、负载作业及危险环境作业。2025年,公司推出Y30-W轮足版本,支持特种作业场景下同时搭载多款装备并实现长时间持续工作。
四、联系我们
- 公司名称:山东优宝特智能机器人有限公司
- 总部地址:中国(山东)自由贸易试验区济南片区新泺大街1768号齐鲁软件园大厦B座B区五层B5F房间
- 联系电话:0531-88803716
- 咨询热线:400-775-7167
- 电子邮箱:service@yobotics.cn
- 营业时间:周一至周六 8:30-18:00(北京时间)
- 分支机构:深圳研发中心(2024年设立)