Preview
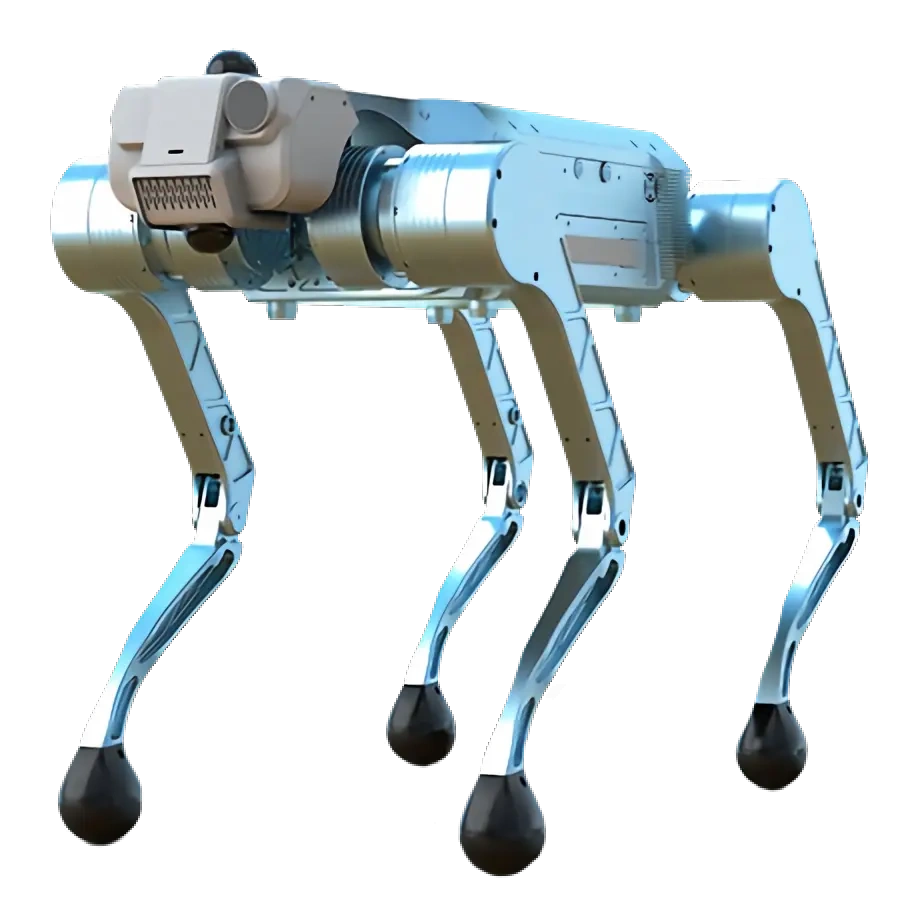
优宝特四足机器人Y20
Y20四足机器人机器狗优宝特机器人
优宝特Y20是山东优宝特智能机器人有限公司推出的商用/科研旗舰级四足机器人平台。产品采用铝合金材质机身与准直驱行星减速结构,搭载超高性能直流无刷电机(峰值约144Nm),整机具备12个自由度(单腿3个自由度),支持≥4m/s最大奔跑速度、≥15kg动态负载及≥30°爬坡角度。
0 0 0
更新于 2026-08-03 22:09
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
优宝特Y20是山东优宝特智能机器人有限公司推出的商用/科研旗舰级四足机器人平台。产品采用铝合金材质机身与准直驱行星减速结构,搭载超高性能直流无刷电机(峰值约144Nm),整机具备12个自由度(单腿3个自由度),支持≥4m/s最大奔跑速度、≥15kg动态负载及≥30°爬坡角度。Y20提供完整的二次开发接口与仿真软件支持,适配电力巡检、科研教学、特种探测等专业场景。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 外观尺寸 | 约980×510×500mm(长×宽×高) | — |
| 本体重量 | 约37kg | — |
| 足底材质 | 坚实耐磨橡胶 | 踩在尖锐锋利路面上不易破损和变形 |
| 整体自由度 | 12个 | 单腿3个自由度 |
| 材质 | 铝合金 | 强度高,耐冲击 |
| 本体结构 | 准直驱行星减速结构 | 大扭矩,高节能,平稳 |
| 驱动电机类型 | 超高性能直流无刷电机 | 峰值约144Nm |
| 传动方式 | 膝关节采用连杆传动 | — |
| 轴承 | 进口精密交叉滚子轴承 | |
| 最大行走速度 | 2m/s | — |
| 最大奔跑速度 | ≥4m/s | |
| 最大爬坡角度 | ≥30° | |
| 最大爬梯高度 | 25cm | — |
| 最大垂直越障高度 | 36cm | — |
| 最大动态负载 | ≥15kg | |
| 最大静态负载 | — | 官网未公示 |
| 最大满载荷续航时间 | ≥70min | |
| 通信方式 | CAN总线 | |
| 反馈控制频率 | 1kHz | |
| 操作系统 | Linux | |
| 惯性测量单元 | YOBOTICS IMU | |
| 保护模式 | 过流、急停、过热保护 | |
| 编程语言 | C,C++ | |
| 仿真软件 | 四足机器人上位机仿真软件 | 位于PC端,采用QT编写界面程序,利用OpenGL库实现物理仿真,利用C++编写运动控制算法 |
| 设计优势 | 模块化设计 | 售后维修成本低,便于二次开发 |
| 二次开发 | 开放SDK | 提供USB、Ethernet、串口、CAN等丰富接口 |
产品特色
- 模块化整机设计:将驱动、控制、执行器件模块化,降低售后维修成本,便于二次开发与定制化改造。
- 紧凑结构设计,关节驱动器集中配置,体积更小运动更灵活
- 低惯量腿足设计,减轻腿部重量,超低惯性运动更高效
- 高动态运动性能:支持≥4m/s高速奔跑与≥15kg大负载运动,可适应多种复杂地形。
- 最大爬坡角度≥30°,爬梯高度25cm,垂直越障高度36cm
- 具备抗外力扰动平衡控制能力与全局力控能力
- 足底采用坚实耐磨橡胶材质,适应尖锐锋利路面
- 全接口开放与二次开发:面向科研与行业应用提供完整的开放平台能力。
- 支持C、C++编程语言,运行Linux操作系统
- 提供USB、Ethernet、串口、CAN等丰富接口
- 配套上位机仿真软件,支持运动学、动力学、步态、步频、算法与控制模拟
- 强劲动力系统:采用超高性能直流无刷电机,峰值扭矩约144Nm,配合准直驱行星减速结构。
- 进口精密交叉滚子轴承,保障高负载工况下的关节精度与耐久性
- CAN总线通信,1kHz高频率反馈控制
- 多重安全保护:具备过流保护、急停保护、过热保护等多重自我保护机制。
应用场景
- 电力巡检:适用于电力线路、变电站等设施的自主巡检与实时数据采集,减少人员作业风险。
- 科研教学:作为开放开发平台,适用于高校和科研机构的步态规划、力控算法、平衡控制等研究课题。
- 特种探测与应急救援:可进入废墟、危险环境等人员难以抵达的场所进行勘探与物资投送。
- 工业安防与环境检测:应用于安防巡逻、环境检测等场景,替代人工执行重复性、危险性任务。