Preview
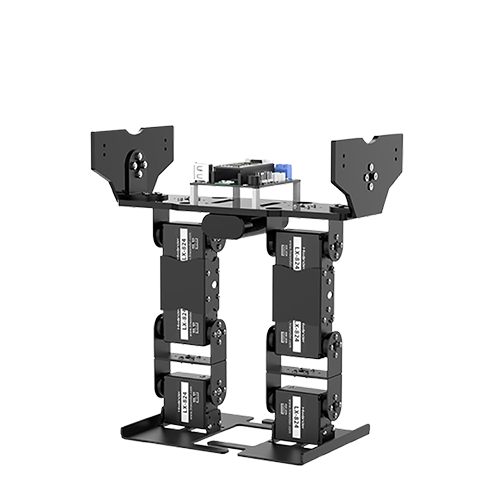
LS-6B交叉足机器人
LS-6B交叉足机器人四足/多足机器狗STM32开源机器人幻尔科技Hiwonder
LS-6B交叉足机器人是一款专为双足比赛而研发的机器人,可以完成直行、翻跟斗、转弯等动作,在多次比赛中取得优异成绩。它集教育、实验、比赛于一体,拥有开源版本,丰富的资料更方便用户学习。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
LS-6B交叉足机器人是幻尔科技面向双足竞技赛事研发的6自由度双足竞赛机器人,采用交叉足平衡结构设计,集成总线舵机控制系统,具备直行、转弯、前后翻跟斗等竞技动作能力,同时提供完整开源软硬件资料,兼顾竞赛、教学、实验三类使用需求。
产品报价
官方暂未公布定价
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 整机自由度 | 6 DOF | 单腿髋、膝、踝各1个舵机,双腿合计6个独立关节 |
| 足部结构 | 交叉足(工字型足) | 优化重心支撑区域,降低行走失衡概率 |
| 驱动方案 | 串行总线舵机+专用舵机控制板 | 统一总线通讯,同步控制6路关节舵机 |
| 核心动作 | 直行、左右转弯、前翻跟斗、后翻跟斗 | 适配双足竞步赛事标准动作要求 |
| 控制核心 | STM32单片机 | 内置步态规划、ZMP平衡算法程序 |
| 配套资料 | 开源源码、步态调试教程、组装视频 | 覆盖硬件装配、代码编译、动作调试全流程 |
| 机身定位 | 竞赛级双足机器人 | 适配全国高校双足竞步类赛事标准 |
产品特色
- 竞赛专用交叉足平衡结构:优化足型提升行走稳定性,适配竞技赛事动作要求
- 工字型交叉足设计,行走时重心持续落在支撑足范围内,大幅降低摔倒概率
- 内置成熟ZMP零力矩点步态算法,可稳定完成高速直行、原地转向、连续空翻动作
- 多次参与高校双足竞赛并取得赛事奖项,结构与步态经过赛事实战验证
- 6路总线舵机协同控制系统:简化布线,实现多关节同步精准运动
- 串行总线舵机架构,单总线驱动全部6个关节,减少机身线材缠绕干扰
- 专用舵机控制板支持角度同步调节,可快速调试不同行走步态参数
- 基于STM32主控,支持步态参数自定义修改,适配不同竞赛场地地面条件
- 完整开源软硬件学习体系:面向教学实验场景提供全量开发资料
- 整机程序代码完全开源,支持用户自主修改步态逻辑、新增动作组
- 配套分步组装视频、程序编译教程、步态调参教学文档
- 支持二次开发,可自主拓展传感器、无线遥控、上位机动作编辑功能
- 多场景一体化定位:同时满足赛事参赛、课堂教学、机器人实验需求
- 竞赛场景:直接适配标准双足竞步赛事赛道与动作考核标准
- 教学场景:作为双足步态、舵机控制、平衡算法实训教具
- 实验场景:用于仿生双足行走算法、重心控制相关课题验证
应用场景
- 高校双足机器人竞赛参赛设备,适配双足竞步、体操类赛事
- 大中小学机器人实训课堂教具,用于双足步态、单片机控制教学
- 自动化、机器人相关专业实验平台,开展平衡控制算法研究
- 创客DIY开发载体,自主定制双足行走、特技动作拓展项目
- 青少年机器人科普实验装置,直观展示双足机器人平衡原理