Preview
MaxArm 机械臂
MaxArm 机械臂机械臂ESP32开源机器人幻尔科技Hiwonder
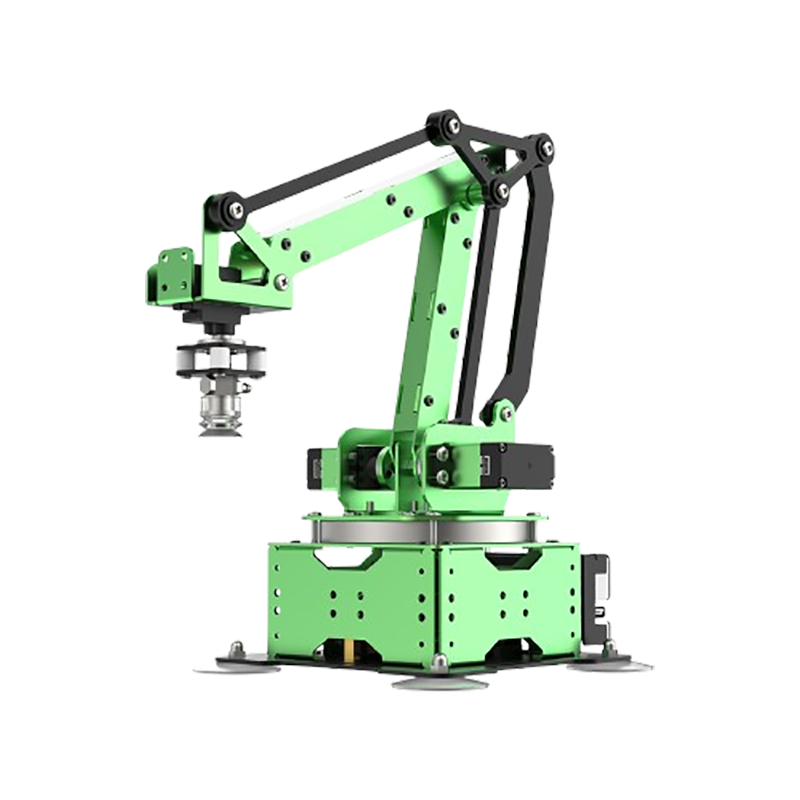
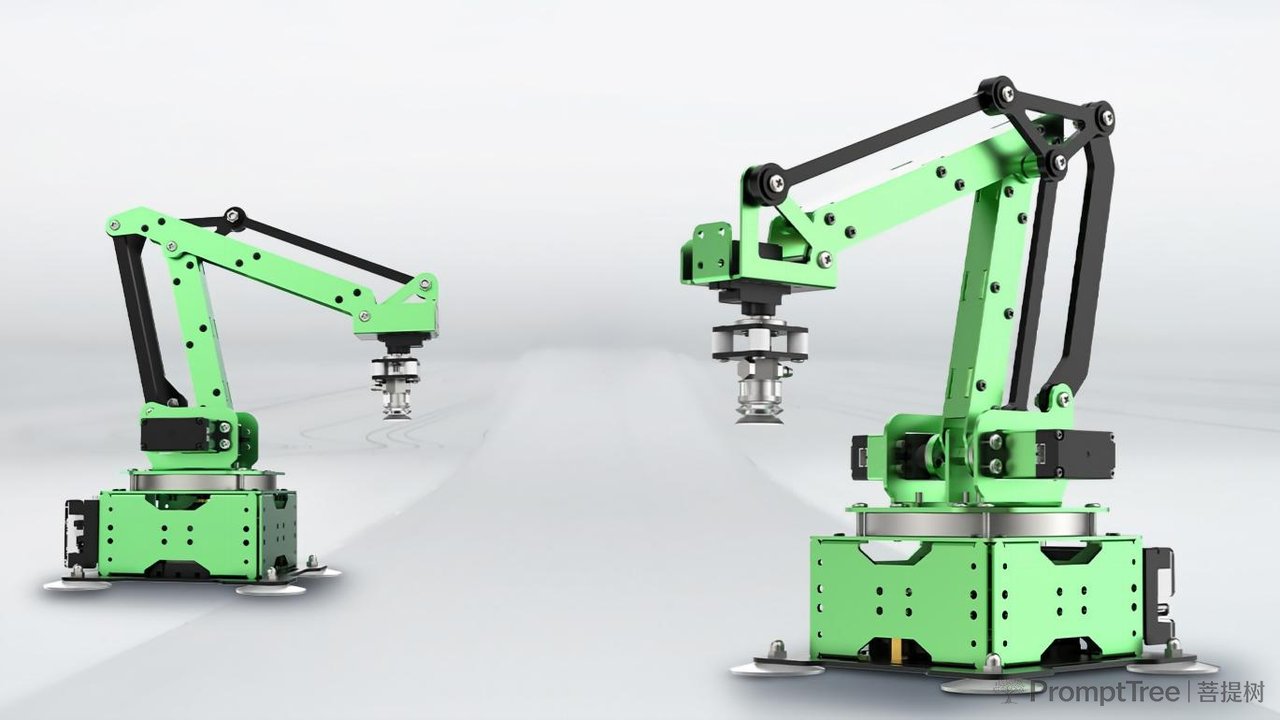
幻尔MaxArm是一款基于ESP32主控开发的开源机械臂。它的机身采用铝合金连杆结构,并搭载高性能智能总线舵机,机械臂末端配有电动吸嘴,利用逆运动学技术,可以完成桌面物品抓取、搬运、分拣、码垛等功能。 MaxArm机械臂支持Python编程和Arduino两种编程方式,带有Wi-Fi和蓝牙无线通信功能,支持APP、PC上位机、无线手柄和鼠标控制,还可以结合多种传感器模块,拓展出更多人机交互玩法。提供丰富的学习资料,开放机器人源代码,让您快速玩转MaxArm机械臂!
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
MaxArm是幻尔科技(Hiwonder)推出的ESP32开源桌面连杆机械臂,搭载智能总线舵机与电动吸嘴,内置逆运动学算法,支持多语言编程、多终端操控与全系列传感器/AI视觉拓展,面向STEAM科创、机器人教学与二次开发场景。
产品报价
国内官网暂未公示官方人民币定价;海外官方售卖版本及售价如下:
- MaxArm 入门套件(Starter Kit):199.99美元
- MaxArm 标准套件(Standard Kit):未单独公示标价,在入门套件基础上增加全套基础传感器与无线手柄
- MaxArm 进阶套件(Advanced Kit):339.99美元,在标准套件基础上搭载小幻熊AI视觉模块、风扇拓展组件
- MaxArm 开发套件(Developer Kit):未单独公示标价,在进阶套件基础上增加电动滑轨与配套安装配件
版本功能差异说明:
- 入门套件:基础机械臂本体、供电、彩色方块配件,支持APP/PC/鼠标控制;
- 标准套件:新增PS2无线手柄、超声波/颜色/触摸/声音/红外/数码管全套传感器;
- 进阶套件:新增AI视觉模块、风扇模组,支持人脸/色块/垃圾分类/口罩识别项目;
- 开发套件:新增电动滑轨组件,可实现移动式工业仿真搬运码垛。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 整机尺寸 | 长158mm × 宽160mm × 高260mm | 机械臂本体静态尺寸 |
| 整机重量 | 1.3kg | 不含包装配件 |
| 包装尺寸 | 长298mm × 宽210mm × 高175mm | 整机套件外包装 |
| 包装总重 | 约2kg | 含全部标配配件 |
| 机体材质 | 硬铝合金、碳纤维、玻纤板 | 阳极氧化工艺,关节金属轴承 |
| 机械自由度 | 4+1自由度 | 四连杆关节+末端吸嘴执行机构 |
| 驱动舵机 | HTS-35H智能总线舵机、LFD-01M微型舵机 | 金属齿轮,支持状态反馈 |
| 末端执行器 | 电动真空吸嘴+微型气泵 | 吸附标准彩色方块物料 |
| 主控芯片 | ESP32开源控制器 | 模块化设计,集成蜂鸣器、LED、多路拓展接口 |
| 通信方式 | Wi-Fi、蓝牙 | 无线数据传输,支持多终端互联 |
| 供电规格 | 12V 5A DC电源适配器 | 整机供电输入 |
| 原生编程环境 | Python(默认)、Arduino C++ | 配套完整注释开源源码 |
| 配套上位软件 | PC端MaxArm控制软件、安卓/iOS手机APP | 免费配套下载 |
| 原生控制方式 | 手机APP、PC上位机、PS2无线手柄、电脑鼠标 | 四种操控渠道 |
| 标配拓展接口 | 总线舵机接口、PWM接口、I2C、GPIO、电机接口 | 兼容全系幻尔传感器模组 |
| 配套理论资料 | DH连杆坐标系模型、逆运动学函数源码 | 机械臂底层原理教学素材 |
产品特色
- 连杆式机械结构:专利多连杆设计,关节虚位小、运动精度高
- 铝合金+碳纤维复合臂杆,阳极氧化耐磨工艺
- 金属轴承嵌套关节,相比3D打印结构刚性更强、寿命更长
- 底座吸盘固定,桌面作业无移位
- 内置逆运动学算法:坐标直控,降低运动开发门槛
- 提供几何法DH连杆模型与完整开源逆解代码
- 输入末端X/Y/Z坐标自动解算各舵机转动角度
- 支持动作组录制、离线自动复现搬运、码垛轨迹
- 双语言开源编程体系:覆盖零基础至深度二次开发
- Python为默认开发语言,代码注释完整,入门简单
- 兼容Arduino IDE开发,适配存量Arduino开发者
- 全工程源码开放,支持底层舵机、通信、运动逻辑修改
- 多终端跨平台操控:四种无线/有线操控渠道
- 移动端APP:末端坐标、动作组一键下发控制
- PC上位机:可视化坐标系调试、批量动作编辑
- PS2无线手柄:手动示教,实时拖拽轨迹
- 电脑鼠标:鼠标位移映射机械臂末端运动
- AI视觉拓展能力:兼容小幻熊视觉模块实现智能识别
- 支持人脸追踪、色块分拣、垃圾分类卡片识别
- 口罩检测识别,搭配点阵屏输出状态提示
- PID算法联动风扇,实现人脸跟随送风项目
- 全品类传感器兼容拓展:丰富交互式创意项目
- 原生支持超声波、颜色、触摸、声音、红外、数码管模块
- 可实现超声波码垛、触摸触发摆放、声控分拣、颜色分类
- 预留标准孔位,可加装电动滑轨模拟流水线移动作业
- 完整教学配套资源:阶梯式课程降低学习成本
- 分章节图文+真人视频课程,从硬件底层到AI实战全覆盖
- 配套彩色分拣方块、各类传感器拓展包、工具配件
- 分难度实战案例,包含底层控制、运动学、AI视觉、滑轨工业仿真
应用场景
- 中小学STEAM人工智能、机器人社团课堂教学教具
- 高校自动化、嵌入式、机器人专业课程实验平台
- 创客空间、培训机构机械臂编程实训设备
- 机器视觉、逆运动学算法入门验证开发载体
- 青少年机器人竞赛分拣、搬运类项目备赛设备
- 个人科技爱好者、嵌入式开发者DIY二次开发平台
- 桌面小型工业自动化仿真、流水线滑轨模拟教学