Preview
miniHexa
miniHexa四足/多足机器狗ESP32开源机器人幻尔科技Hiwonder
miniHexa是幻尔科技(Hiwonder)推出的四足/多足机器狗,隶属ESP32系列,面向机器人教育与科研场景,支持ROS/图形化编程与二次开发,适合课堂实训与项目实战。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
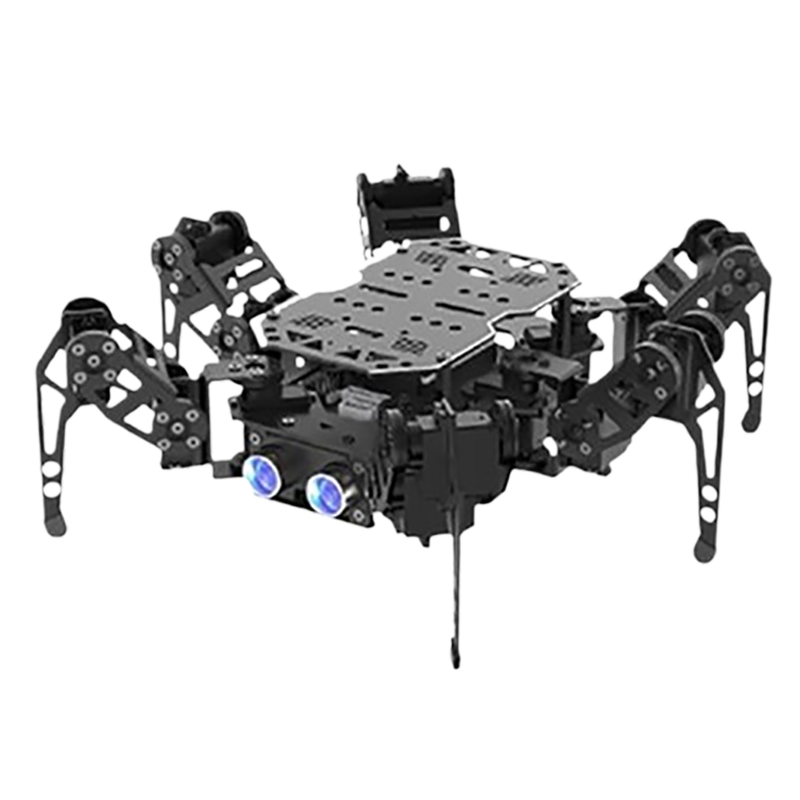
miniHexa是幻尔(Hiwonder)推出的全栈式开源六足仿生机器人,搭载ESP32开源控制器,集成K210视觉、语音交互模块,支持Arduino、Scratch、Python三模态编程,内置自研逆运动学步态算法,具备18自由度全金属机身与多维传感器拓展能力,面向STEM教学、AI视觉二次开发、多足机器人算法实验提供轻量化开发平台。
【截图占位:主图】
产品报价
- 海外官方标准版套件统一售价:$179.99
- 国内电商零售版本:
- 标准版零售标价 ¥1229
- 豪华版零售标价 ¥1374.8
- 旗舰版为带全传感器拓展套装,无单独公示官方定价
- 价格说明:K210视觉模块、WonderEcho语音模块、点阵屏、红外避障等传感器为可选拓展配件,官方未公示配件单独售价;政府采购批量采购价不对外零售公示。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 产品型号 | miniHexa | 六足仿生开源机器人 |
| 机身材质 | 硬铝合金支架,阳极氧化处理 | 全金属轻量化关节结构 |
| 运动自由度 | 18自由度 | 单腿3个DOF,共6条腿部 |
| 驱动舵机 | HPD-0127微型双轴高速防堵转舵机 | 低噪、高响应、受力均匀 |
| 主控单元 | ESP32开源控制器 | 板载拓展孔位,支持Wi-Fi无线图传 |
| 供电电池 | 两节3.7V 18650锂电池 | 整机内置供电 |
| 标准续航 | 60min | 标准步态匀速行走工况 |
| 超声波测距范围 | 2~400cm | RGB超声波传感器标配 |
| 控制终端 | PC上位机软件、Android/iOS手机APP | 双端可视化操控 |
| 整机包装尺寸 | 275×195×120mm | 长×宽×高 |
| 含包装整机重量 | 1.1kg | 整机+标准配件包装总重 |
| 标配感知硬件 | RGB超声波、IMU姿态传感器 | 基础环境感知套件 |
| 可选拓展模块 | K210视觉、WonderEcho语音、触摸、红外避障、点阵显示屏 | 需额外选购拓展包 |
产品特色
- 三模态开源编程体系:同时兼容Arduino、Scratch图形化、Python三种开发语言
- 底层代码、电路原理图、200+配套教学教程完整开源
- 配套图形化PC上位机,支持坐标拖拽、姿态实时同步、动作组可视化编辑
- 移动端APP支持无线连接、步态参数在线修改、动作组存储调用
- 18自由度全金属仿生运动结构:轻量化金属机身搭配自研双轴防堵转微型舵机
- 机身体积小巧,运行低噪音、动作高精度、响应速度快
- 搭载自研逆运动学解算算法,实时计算关节轨迹适配复杂地形
- 支持高姿态、低姿态、俯仰姿态多套行走步态自由切换
- 360°全向灵活运动能力:六足多自由度联动实现全维度移动
- 支持直行、横向平移、斜向行进、原地旋转四种基础运动模式
- 多步态切换适配高低落差、凹凸桌面等简易复杂地形
- AI视觉+语音视听协同交互系统:双智能模块联动实现自然人机交互
- K210视觉模块:支持WiFi图像回传、颜色识别、目标追踪、测距播报
- WonderEcho语音模块:语音指令直接控制机器人步态与动作
- 可实现视觉识别后自动触发语音播报、语音指令驱动视觉追踪联动项目
- 多维环境感知拓展平台:机身预留多路拓展孔位,兼容多类传感器
- 标配:RGB超声波测距、IMU姿态平衡传感器
- 可选拓展:红外避障、触摸感应、LED点阵显示模块
- 可开发智能防跌落、触碰触发动作、点阵信息显示等拓展项目
- 完整分层教学资源配套:覆盖零基础入门至算法深度开发全流程资料
- 基础课程:硬件拆装、舵机控制、基础步态调试
- 进阶课程:多语言编程、上位机动作录制、传感器数据读取
- 高阶课程:逆运动学算法、AI视觉识别、语音交互联动开发
应用场景
- 院校STEM机器人教学:多足仿生结构、嵌入式ESP32、AI视觉编程实训教具
- 创客二次开发实验:颜色追踪、语音控制、多传感器融合创意项目开发
- 机器人运动学研究:六足步态规划、逆运动学算法验证轻量化实验平台
- 青少年科普编程教育:图形化、Python、Arduino多语言入门实操设备
- AI视觉交互原型开发:小型目标识别、语音联动机器人自动化原型验证