Preview
xArm-ESP32机械臂
xArm-ESP32机械臂机械臂ESP32开源机器人幻尔科技Hiwonder
xArm-ESP32机械臂是幻尔科技(Hiwonder)推出的机械臂,隶属ESP32系列,面向机器人教育与科研场景,支持ROS/图形化编程与二次开发,适合课堂实训与项目实战。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
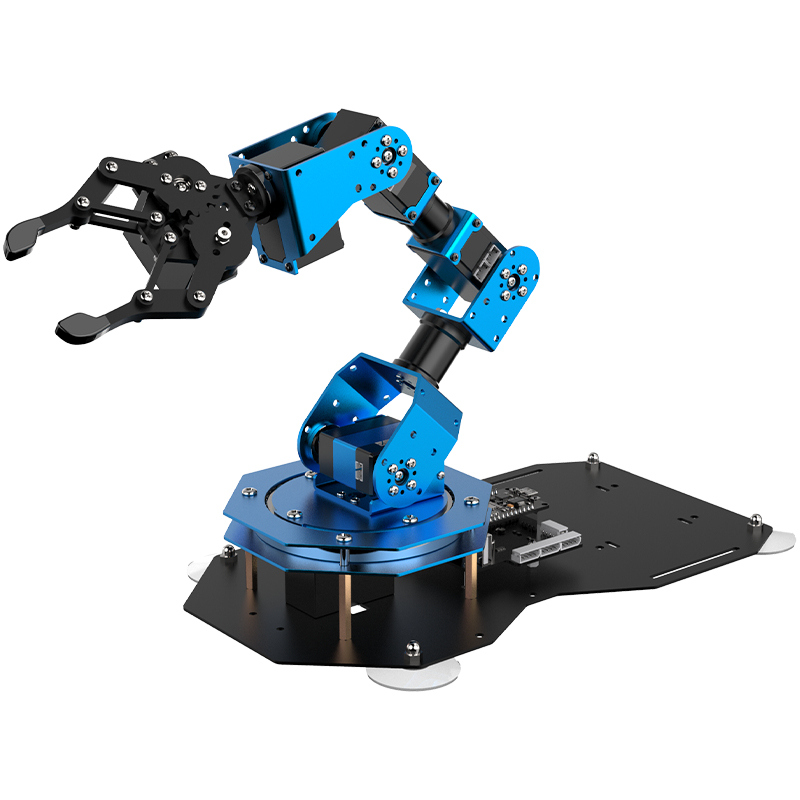
xArm-ESP32机械臂是幻尔(Hiwonder)推出的开源桌面总线机械臂,搭载ESP32开源控制器,支持MicroPython编程,集成Wi-Fi、蓝牙无线通信,预留多拓展接口,配套完整编辑器、程序库与教学资料,面向创客、机器人教学、二次开发场景提供一体化可编程机械臂开发平台。
【截图占位:主图】
产品报价
官方官网未公示国内统一指导价,海外官网及电商渠道公开售卖版本与价格信息如下:
- 散件基础版机械臂:海外官网标价 $199.99,优惠后售价 $189.99
- 国内电商在售版本:
- 机械臂成品版:标价 ¥1510
- 可选搭配传感器拓展包组合套餐,套餐无单独公示定价
- 价格说明:传感器拓展包、同步示教器、体感手套等拓展配件为单独选购件,官方未公示配件单独售价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 整机尺寸 | 277155426mm | 长×宽×高 |
| 机体自重 | 约1kg | 不含电源、拓展配件 |
| 整机包装尺寸 | 500295155mm | 长×宽×高 |
| 含包装总重量 | 约2.6kg | 整机+标准配件包装 |
| 机身材质 | 全铝合金,喷砂氧化表面处理 | 金属支架、底座、关节结构 |
| 运动自由度 | 5自由度+机械夹持器 | 总线舵机驱动多关节联动 |
| 额定供电 | 7.5V 6A DC电源适配器 | 标配供电设备 |
| 主控系统 | ESP32模块化开源控制器 | ESP32核心板+多功能扩展板,板载蜂鸣器、LED、USB |
| 驱动舵机型号 | LX-225、LX-15D、1号总线舵机 | 底座使用LX-225大扭力舵机 |
| 底座舵机扭力 | 25KG | 支撑抓取负载≥250g |
| 配套软件 | PC上位机、手机APP、专用Python编辑器 | 支持Windows、移动端设备 |
| 无线通信 | Wi-Fi、蓝牙双模 | 支持蓝牙多机无线联动控制 |
产品特色
- MicroPython开源编程体系:基于ESP32实现Python开发,底层代码完全开源
- 配套完整ESP32底层库、传感器驱动库、综合应用案例源码
- 专属Python编辑器,具备代码自动补全、语法检查、批量注释、REPL在线调试功能
- 编辑器支持中英文双语、多主题、字体缩放、一键下载运行程序
- 多模式动作编辑功能:提供3种动作录制与编辑方案
- PC上位机图形化拖拽编辑,可视化调整各舵机角度,动作组保存至控制板
- 手机APP可视化关节拖拽,支持手动掰动机械臂示教、修改动作时长、循环运行
- 同步示教器一键学习动作,录制完成后一键复现整套动作组
- 六通道多终端控制能力:支持6种独立操控方式,无线有线兼容
- 同步示教器蓝牙同步控制、多机械臂蓝牙群发联动
- 手机APP二维可视化操控、电脑鼠标轨迹控制、PS2无线手柄操控、体感仿生手套跟随控制
- 智能反馈总线舵机动力系统:全机身串行总线舵机,简化布线降低磨损
- LX-225底座舵机25KG大扭力,最大抓取重量250g以上,动作顺滑低抖动
- LX-15D舵机支持位置、电压实时反馈,带彩色状态灯光,延长舵机使用寿命
- 夹持关节1号总线舵机内置堵转保护算法,规避过载损坏
- 多传感器拓展二次开发平台:机身预留多路拓展接口,配套标准化传感器拓展包
- 拓展包包含超声波、红外避障、颜色识别、摇杆、触摸、旋钮、OLED液晶屏7类模块
- 可实现超声波测距夹取、颜色分拣、摇杆遥控、红外感应抓取、触碰触发、旋钮调速等拓展项目
- 内置逆运动学算法支持:官方提供完整逆运动学分析资料
- 支持坐标直控机械臂末端点位,简化抓取、分拣类项目开发逻辑
- 配套理论课程,讲解运动学建模、坐标换算底层原理
- 全流程配套教学资源:分层完整课程体系,由浅入深覆盖全部功能
- 基础课程:整机原理、舵机操作、基础遥控控制
- 进阶课程:上位机、APP动作编程开发
- 拓展课程:Python深度开发、传感器项目、逆运动学算法、总线舵机协议调试
应用场景
- 院校机器人教学:单片机、嵌入式、机器人运动学、Python编程实训教具
- 创客DIY开发:桌面自动化抓取、颜色分拣、多机联动创意项目开发
- 嵌入式二次开发实验:ESP32无线通信、传感器融合、总线舵机控制实验
- 青少年STEM科普:机器人示教、体感跟随、智能分拣趣味实操项目
- 小型自动化原型验证:桌面物料搬运、定点抓取自动化方案原型搭建