Preview
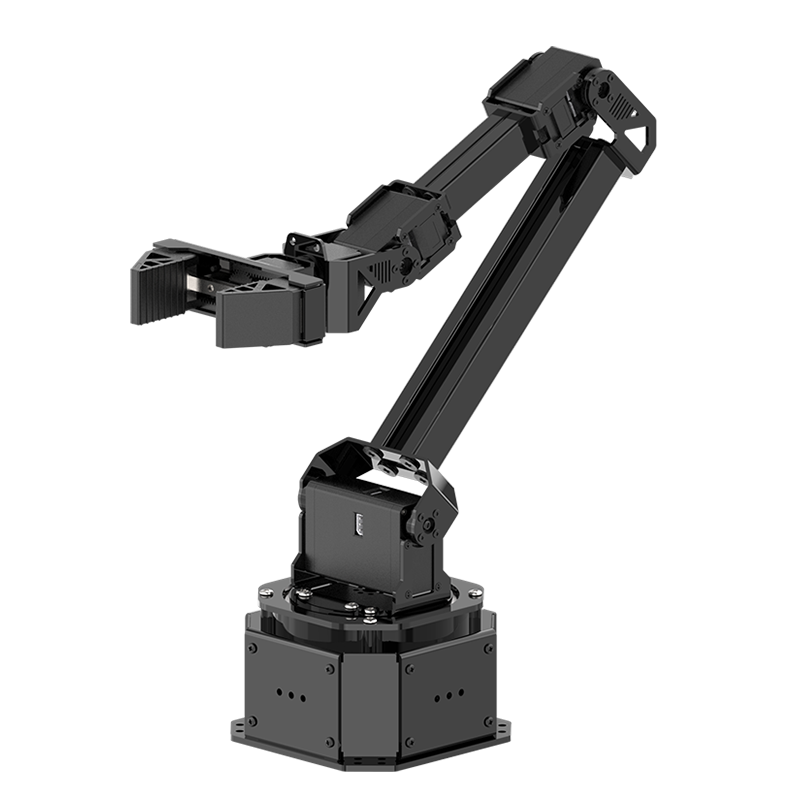
NexArm机械臂
NexArm机械臂机械臂ESP32开源机器人幻尔科技Hiwonder
专为NexArm量身打造,覆盖坐标控制、轨迹规划、PID调参与AI玩法入口, 兼顾入门易用性与专业开发需求。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
NexArm机械臂是幻尔(Hiwonder)推出的六轴具身智能开源机械臂,采用工业级全金属机身与磁编码闭环舵机,支持主从遥操作模仿学习,原生兼容LeRobot框架,搭载K230高算力视觉模块,面向VLA视觉语言动作模型、AI视觉分拣、机器人轨迹规划的科研与教学开发平台。
【截图占位:主图】
产品报价
官方国内产品页面未公示统一零售价;海外官网单品标价 $259.99,成套主从双臂套件标价区间 $1170.19 ~ $1950.29;国内渠道分三类配置版本,价格如下:
- 单操作臂基础版(无示教臂、不含K230视觉模块)渠道售价 ¥1299
- 单臂视觉标准版(单操作臂+K230视觉模块)渠道售价 ¥1899
- 主从双臂豪华版(示教臂+操作臂+双视觉模组)渠道售价 ¥3699 版本区分依据:是否配备示教主臂、是否搭载K230视觉算力模块;价格随分拣沙盘、电动滑轨等拓展配件浮动。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 有效作业半径 | 500mm | 六轴最大伸展工作距离 |
| 重复定位精度 | ±2mm | 磁编码闭环舵机控制精度 |
| 单臂额定负载 | 500g | 末端夹持最大承载重量 |
| 单舵机堵转扭矩 | 65kg·cm | 高压磁编码总线舵机动力参数 |
| 角度控制精度 | 0.3° | 磁编码器采样分辨率 |
| 机械爪旋转范围 | 360° | 平行导轨式末端执行器 |
| 机身材质 | 全金属支架 | 工业级精密传动结构 |
| 示教臂外形尺寸 | 111mm × 216mm × 619mm | 长×宽×高 |
| 操作臂外形尺寸 | 111mm × 111mm × 614mm | 长×宽×高 |
| 示教臂整机重量 | 1.5kg | 不含电源配件 |
| 操作臂整机重量 | 1kg | 不含电源配件 |
| 舵机配置-示教臂 | HX-10HM ×5 + HX-12H ×1 | 六轴闭环磁编码舵机 |
| 舵机配置-操作臂 | HX-12H ×2 + HX-30HM ×3 + HX-65HM ×1 | 六轴大扭矩闭环舵机 |
| 视觉算力模块 | K230 | 6TOPS算力,自带可视化GUI |
| 供电规格 | 12V 5A DC(DC5.5×2.5接口) | 整机直流供电标准 |
| 操作系统兼容 | Windows / Linux / macOS | 上位机跨平台适配 |
| 通信方式 | USB串口、蓝牙、WiFi | 多通道数据传输 |
| 开发编程环境 | Arduino IDE、Python | 全套开源控制源码 |
| 原生兼容框架 | Hugging Face LeRobot | 端到端模仿学习开发框架 |
| 内置视觉算法 | YOLO26、MediaPipe、KCF | 物体检测、人体姿态、目标追踪 |
产品特色
- 工业级六轴闭环运动系统:高精度磁编码舵机搭配自研逆运动学算法
- 梯形加减速与轨迹平滑算法,消除启停抖动,多轴同步毫秒级联动
- 动态外力自适应调节,抓取动作柔顺稳定,适配各类材质物体
- 360°平行导轨机械爪,夹持行程充足,支持小件物料稳定拾取
- 主从遥操作模仿学习:示教臂与操作臂同步复刻运动轨迹
- 实时采集视觉画面与关节坐标,快速构建视觉-动作数据集
- 原生适配ACT、VLA端到端大模型,支持模仿学习模型训练与部署
- 单臂模式可脱离示教臂,通过上位机坐标直接控制运动轨迹
- K230高算力AI视觉系统:模块化视觉单元,一站式视觉开发
- 6TOPS算力支持本地模型训练,内置可视化GUI,模型一键部署
- 内置30+视觉功能,覆盖智能分拣、目标追踪、标签识别、巡线等场景
- 支持夹爪内置相机+外置双相机同步采集,立体空间感知
- 全栈开源软件生态:跨平台专业上位机,完整开发链路配套
- 专属PC调参软件,支持坐标控制、PID参数整定、轨迹规划、AI功能入口
- 开放底层舵机驱动、视觉处理、逆运动学完整注释源码
- 配套分阶课程,覆盖机械组装、运动学、视觉算法、LeRobot模型训练
- 模块化拓展兼容架构:可对接多种自动化实训外设
- 无缝适配电动滑轨、传送带、麦克纳姆移动底盘,搭建复合AMR平台
- 支持多沙盘拓展:基础分拣、流水线双臂、悬挂移动机器人实训方案
- 多通信接口预留,可外接语音模块、传感器拓展多模态交互
应用场景
- 高校机器人专业科研:VLA视觉语言动作大模型、模仿学习算法验证平台
- 自动化实训教学:智能分拣、码垛、流水线搬运小型工业模拟实验设备
- 嵌入式视觉开发:YOLO目标检测、MediaPipe姿态识别、KCF追踪算法教具
- LeRobot开源生态开发:端到端强化学习、机器人数据集采集载体
- 创客创意项目:桌面智能分拣机器人、视觉跟随抓取、语音控制机械臂
- 竞赛开发平台:人工智能分拣、主从遥操作复刻类机器人赛事套件
- 运动学研究:六轴机械臂逆运动学、连续轨迹插补算法实验装置