Preview
MentorPi T1
MentorPi T1轮式/履带式机器人树莓派开源机器人幻尔科技Hiwonder
MentorPi T1是幻尔科技(Hiwonder)推出的轮式/履带式机器人,隶属树莓派系列,面向机器人教育与科研场景,支持ROS/图形化编程与二次开发,适合课堂实训与项目实战。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
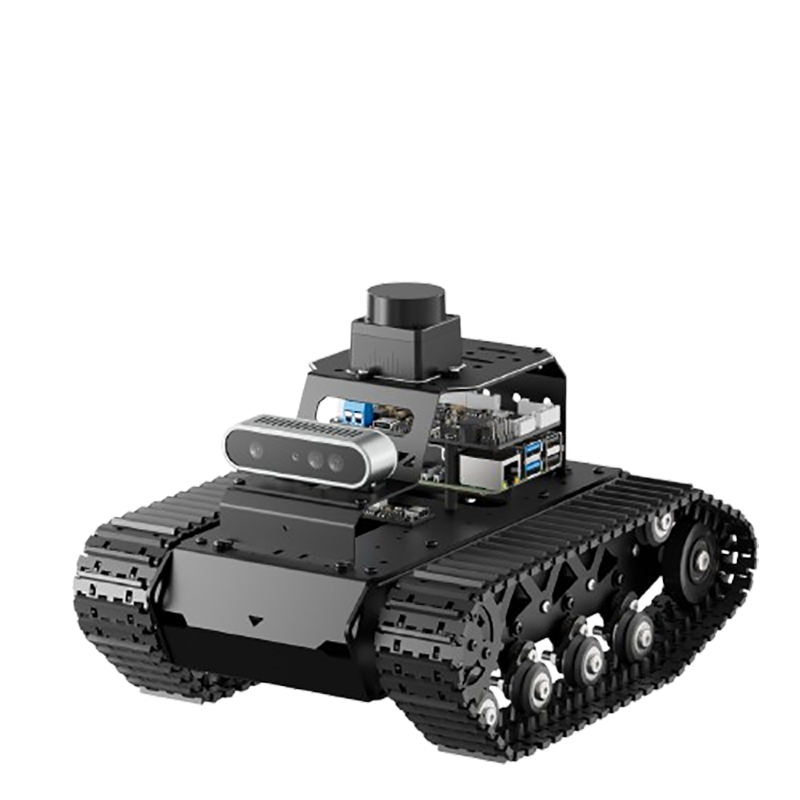
MentorPi T1是深圳市幻尔科技(Hiwonder)推出履带式ROS2全栈AI移动机器人,搭载树莓派5主控与双控制器架构,配备悬挂履带底盘、MS200激光雷达、3D结构光深度相机,原生集成多模态大模型,支持SLAM建图、自主导航、YOLO视觉识别与语音交互,面向履带运动学、自动驾驶、具身智能算法教学与研发平台。
【截图占位:整机主图】
产品报价
- 国内版本划分及官方售价:
- 入门套件(单目相机+雷达,无树莓派):¥2338
- 入门套件(单目相机+雷达,树莓派5/4G):¥2899
- 标准套件(3D深度相机+雷达,树莓派5/4G):¥3699
- 顶配进阶套件(深度相机+雷达+AI语音盒,树莓派5/8G):¥4535
- 海外渠道售价:
- 无主板入门版:$372.99
- 树莓派5顶配整机:$729.99
- 计费说明:整机附赠全套ROS2源码、分章节视频实训课程、64GB系统TF卡;AI语音交互盒为顶配专属配件,无额外软件授权费用。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 底盘类型 | 悬挂式履带差速底盘 | 幻尔专利高弹扭簧悬挂,适配凹凸地面、轻度越障 |
| 行走机构 | 防滑尼龙履带、轴承负重轮、防脱主动轮 | 左右电机差速实现直行、转向、原地旋转 |
| 驱动电机 | 高精度闭环编码直流电机 | 支持里程计速度闭环,毫米级运动定位 |
| 整机尺寸 | 长278mm × 宽195mm × 高182mm | 整机不含外设拓展高度 |
| 整机自重 | 约1.4kg | 不含充电器、外设配件 |
| 机身材质 | 铝合金一体机架 | 抗冲击结构,预留多拓展安装孔位 |
| 主控核心 | 树莓派5(4G/8G可选)+ RRC Lite底层控制器 | 双脑分布式,上层AI运算、底层运动闭环 |
| 雷达传感器 | Oradar MS200 2D TOF激光雷达 | 360°环境扫描,支持2D栅格SLAM建图、动态避障 |
| 视觉硬件 | 单目广角相机 / Aurora930 Pro 3D结构光深度相机 | 标准版搭载深度相机,输出RGB彩色图像+三维点云 |
| 舵机配置 | LFD-01M微型防堵转舵机 | 驱动视觉云台俯仰旋转 |
| 语音模块 | WonderEcho Pro AI语音盒(顶配专属) | 多模型语音解析、自然语言指令交互 |
| 供电系统 | 7.4V 2200mAh 10C锂电保护电池组 | 标准续航约60分钟 |
| 操作系统 | Ubuntu 22.04 + ROS2 Humble(Docker镜像) | 兼容ROS1、Gazebo仿真环境 |
| 开发语言 | Python3、C、C++、JavaScript | 完整开源驱动与算法工程 |
| 控制终端 | 安卓/iOS手机APP、PS2无线手柄、PC上位机 | WiFi/以太网双通信传输实时画面 |
| 配套存储 | 64GB TF预装系统卡 | 内置镜像、源码、教学资料 |
| 配套算法 | YOLOv11目标检测、RTAB-Map三维建图、TEB路径规划、MediaPipe人体姿态识别 | 原生封装可直接调用ROS话题与服务 |
产品特色
- 专利悬挂履带差速运动底盘:适配复杂地面的移动执行机构
- 高弹力碳钢扭簧悬挂结构,缓冲地面颠簸,行驶稳定性提升
- 差速运动学模型,支持原地自转、小半径转向,室内狭小空间通行
- 闭环编码电机实时输出里程数据,支持IMU+雷达多传感器融合定位
- 双控制器分布式算力架构:AI推理与底层运动解耦并行
- 树莓派5负责大模型推理、3D点云运算、视觉目标检测、全局路径规划
- RRC Lite单片机独立管控电机闭环、舵机姿态,运动无延迟响应
- 软硬件分层调试,可分别学习底层驱动与上层AI算法开发
- 多传感器融合SLAM自主导航系统:二维/三维双重建图方案
- 激光雷达实现2D栅格地图构建、多点定点巡航、动态障碍物规避
- 3D深度相机支持RTAB-Map三维稠密建图,输出深度图、空间点云
- 内置TEB局部路径规划算法,自动绕行静态、动态障碍物
- 多模态大模型人机交互体系:顶配搭载完整语音视觉联动能力
- 以通用大模型为核心,语音下发导航、识别、追踪、分拣任务指令
- 3D视觉感知环境信息,语音播报识别物体、地图状态、行驶故障
- 支持自定义对话指令集,实现自然语言控制整机全功能
- 深度学习视觉自动驾驶套件:完整机器视觉实训能力
- YOLOv11模型实现交通标识、信号灯、通用物体识别分类
- 视觉巡线、色块追踪、QR码定位、人体姿态/手部轨迹识别
- 支持自主泊车、车道保持、模拟道路自动驾驶实验
- 全开源阶梯式ROS2教学资源:覆盖从硬件到高阶AI全流程
- 分模块视频课程:底盘运动、雷达SLAM、深度视觉、大模型交互、MediaPipe体感控制
- 全套带注释Python/C++源码,包含底盘驱动、视觉处理、导航算法完整工程
- 配套Gazebo仿真工程,支持仿真环境与实物同步调试运动轨迹
- 多终端可视化操控拓展:远程实时图传与多模式控制
- WiFi直连APP回传第一视角画面,一键切换导航、视觉识别、手动遥控模式
- 无线手柄离线无屏幕操控,PC上位机支持动作录制与参数可视化调节
- 预留IIC、GPIO拓展接口,可外接各类幻尔系列传感器外设
应用场景
- 高校机器人专业教学:履带差速运动学、ROS2开发、SLAM导航、自动驾驶实训设备
- 具身智能算法研发平台:多模态大模型机器人、三维视觉感知、多传感器融合课题验证
- 室内巡检原型开发:小型环境自主巡逻、障碍物检测、空间地图测绘样机
- 青少年高阶AI科创竞赛:自主导航、目标识别、语音交互类赛事参赛设备
- 嵌入式与移动机器人科研:双控制器分布式系统、履带底盘运动控制实验平台
- 创客实验室创意开发:模拟园区巡检、室内自动驾驶、人体跟随交互项目载体
- 科普展厅智能演示设备:履带机器人自主建图、视觉识别交互式展示教具