Preview
ArmPi mini 机械臂
ArmPi mini 机械臂机械臂树莓派开源机器人幻尔科技Hiwonder
ArmPi mini 机械臂是幻尔科技(Hiwonder)推出的机械臂,隶属树莓派系列,面向机器人教育与科研场景,支持ROS/图形化编程与二次开发,适合课堂实训与项目实战。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
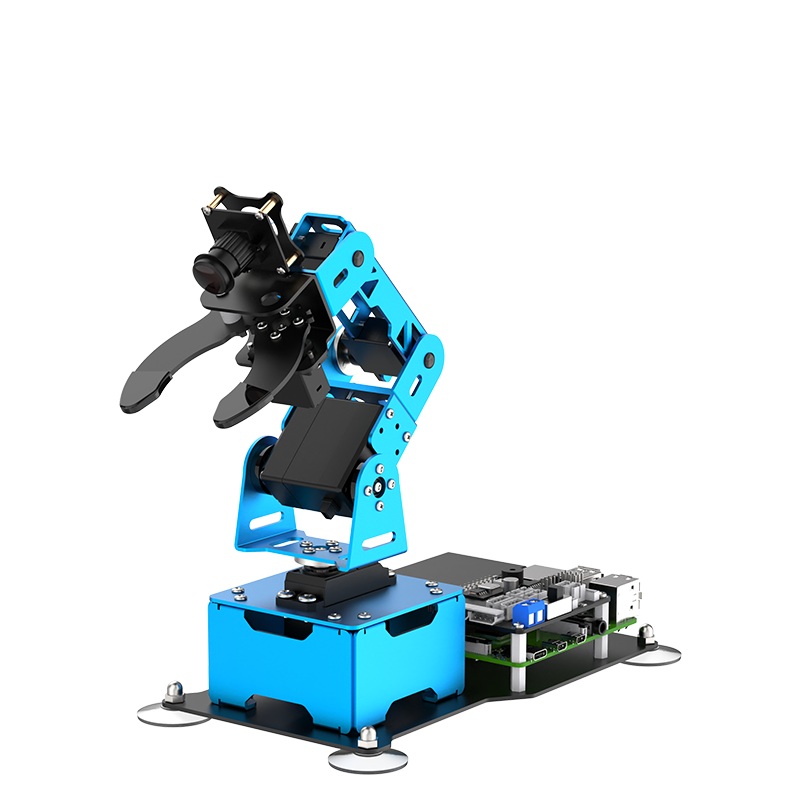
ArmPi mini 机械臂是深圳市幻尔科技(Hiwonder)推出的轻量化开源AI视觉机械臂,搭载树莓派主控与OpenCV视觉库,内置逆运动学算法,支持多类视觉抓取任务,面向机器人编程、机器视觉、手眼协作算法学习的入门级开发平台。
【截图占位:整机主图】
产品报价
官方官网未公示统一标准定价,渠道售卖分多硬件配置版本,无额外软件授权费用,整机附赠全套Python源码与配套实训课程资料。
- 国内零售渠道基础整机(无树莓派主板)售价 ¥799;搭载树莓派4B/4G基础套件售价 ¥1099,全配置版本价格区间 ¥799 - ¥2199。
- 海外跨境渠道售价区间 $119.99 - $289.99;欧洲区域售价区间 €104.39 - €339.26。
- 版本硬件区分:无主板空套件、树莓派4B(4G/8G)套件、树莓派5(4G/8G/16G)套件,各版本硬件算力存在差异,基础视觉功能完全通用。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 整机尺寸 | 长208mm × 宽134mm × 高308mm | 机械臂完全展开状态尺寸 |
| 整机自重 | 0.7kg | 不含外包装、电源配件 |
| 包装尺寸 | 长332mm × 宽192mm × 高95mm | 整套打包外箱尺寸 |
| 含包装总重 | 约1.1kg | 包含机械臂、电源、配件、纸质资料 |
| 机身材质 | 硬铝合金 | 轻量化高强度机身结构 |
| 机械自由度 | 4运动关节+夹持器 | 合计5DOF运动结构 |
| 舵机配置 | LDX-218、LD-1501MG、LFD-01M数字舵机 | 底座大扭力金属舵机,末端微型防堵转舵机 |
| 视觉摄像头 | 480P 120°广角可调焦摄像头 | 安装于机械臂末端,实现第一视角FPV图传 |
| 主控硬件 | 树莓派4B / 树莓派5(可选)+ 专属树莓派扩展板 | 扩展板集成多路PWM、IIC、GPIO拓展接口 |
| 供电电源 | 2节1800mAh 18650锂电池 | 整机内置电池仓供电 |
| 续航时长 | 约60分钟 | 标准持续运行工况 |
| 图像处理库 | OpenCV | 视觉识别、坐标定位底层依赖库 |
| 开发语言 | Python3 | 全开源注释源码,支持二次开发 |
| 控制终端 | 安卓/iOS手机APP、PC上位机软件 | 双端同步控制、实时画面回传 |
| 通信方式 | WiFi局域网、以太网 | 支持无线直连、有线稳定连接 |
产品特色
- AI视觉手眼协同系统:依托末端广角摄像头与OpenCV实现视觉定位与抓取联动
- 内置逆运动学算法,完成视觉坐标到机械臂关节角度自动换算
- 支持眼随手动,实时根据目标位置调整机械臂姿态
- 可实现色块坐标定位、目标物体空间识别
- 多场景AI视觉交互功能:内置四类标准化视觉实训程序
- 颜色识别:区分红、绿、蓝三色色块并标记识别结果
- 颜色分拣:识别色块后自动抓取并投放至对应分区
- 目标追踪:跟随移动色块实时调整机械臂姿态捕捉目标
- 智能码垛:分层堆叠不同颜色方块,完成堆叠作业
- 铝合金轻量化机械结构:整机采用金属加工机架,桌面小型化设计
- 硬铝合金机身兼顾重量与结构强度,拆装重组便捷
- 多规格数字舵机搭配,底座大扭力保障负载,末端微型舵机提升抓取精度
- 底部吸盘底座,运行过程不易移位,桌面稳定作业
- 多终端无线FPV可视化操控:支持手机、电脑双端实时控制
- WiFi直连即可传输摄像头实时画面,第一视角远程操控
- APP内置功能模式快捷切换面板,一键切换各类AI视觉程序
- PC上位机支持动作序列可视化编辑、伺服角度参数调试
- 全开源配套教学资源:完整开放底层代码与阶梯式实训课程
- 全套带详细注释Python源代码,覆盖视觉、运动控制全模块
- 真人视频实训课程,从硬件组装、Linux系统、Python编程到OpenCV视觉分章节教学
- 拓展硬件、系统调试、算法优化配套文档齐全,降低二次开发门槛
- 多功能树莓派扩展控制板:独立硬件分担主控负载
- 6路带过流保护PWM舵机驱动通道,稳定驱动多路舵机
- 预留IIC、GPIO拓展接口,可外接第三方传感器模块
- 集成RGB灯、蜂鸣器等交互外设,配套独立开关供电
应用场景
- 高校/职教机器人实训教学:机器视觉、机械臂运动学、逆运动学算法配套教具
- 青少年人工智能科创学习:Python编程入门、AI视觉识别基础实操设备
- 创客实验室二次开发验证:手眼协作、视觉抓取、小型分拣系统原型调试
- 科创竞赛参赛设备:视觉分拣、目标追踪类机器人赛事参赛载体
- 嵌入式Linux与树莓派开发学习:嵌入式系统、OpenCV图像处理实训平台
- 科普展示设备:桌面小型智能机械臂交互演示教具