Preview
PuppyPi Pro ROS机器狗
PuppyPi Pro ROS机器狗四足/多足机器狗树莓派开源机器人幻尔科技HiwonderROS教育机器人
PuppyPi Pro ROS机器狗是幻尔科技(Hiwonder)推出的四足/多足机器狗,隶属树莓派系列,面向机器人教育与科研场景,支持ROS/图形化编程与二次开发,适合课堂实训与项目实战。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
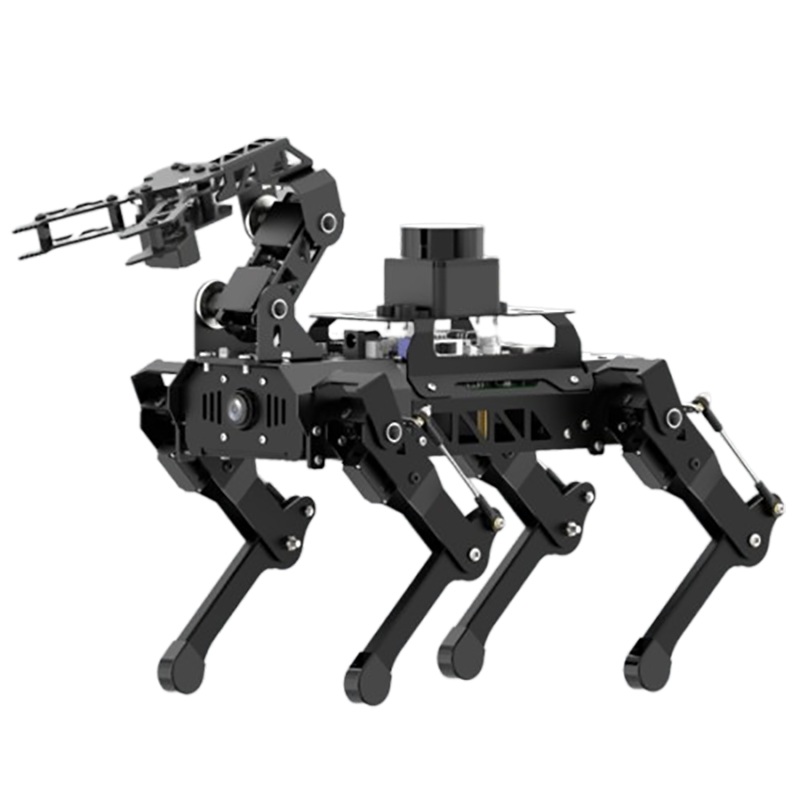
PuppyPi Pro ROS机器狗是深圳市幻尔科技(Hiwonder)推出的8自由度仿生四足ROS开发机器人,搭载树莓派主控,集成TOF激光雷达、高清视觉相机与多模态大模型交互能力,支持ROS1/ROS2、Python二次开发、SLAM建图导航与机械臂拓展,面向机器人教学、ROS算法研发、具身智能实验的一体化开源开发平台。
产品报价
官方国内渠道分多版本套件售卖,价格区间**¥2999至¥6499**;海外渠道Pro套件(树莓派5 4GB)售价**$719.99**,Ultimate顶配套件海外售价**$1022.99**、欧洲区售价1368.35欧元。
- 版本划分:标准版、进阶版、Pro专业套件、Ultimate顶配套件,配套树莓派4B/5,内存可选4GB/8GB;
- 版本差异:标准版仅基础行走与视觉功能;Pro套件标配TOF激光雷达,支持SLAM导航;Ultimate顶配套件额外搭载拓展机械臂,支持自主抓取转运;
- 计费说明:所有套件出厂预装整机,附赠全套源码、图文教程、视频实训资料,无额外软件授权费用。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 机身结构 | 铝合金连杆仿生四足结构 | 一体化机架,可完整拆解重组 |
| 自由度 | 8DOF | 每条腿部2个关节,共8颗伺服驱动 |
| 伺服型号 | HPS-0618SG空心杯金属齿轮总线舵机 | 大扭矩、响应速度快,支持角度精准控制 |
| 主控硬件 | 树莓派4B / 树莓派5(4GB/8GB内存可选) | 树莓派5兼容ROS1+ROS2;树莓派4B仅支持ROS1 |
| 视觉传感器 | 100万像素高清广角相机 | 搭载OpenCV视觉算法库 |
| 拓展传感器 | TOF激光雷达(Pro/Ultimate套件标配) | 实现360°环境扫描、栅格地图构建 |
| 拓展模块 | 多自由度机械臂(Ultimate套件专属) | 含夹持爪,完成物体抓取搬运 |
| 内置IMU | 姿态传感模块 | 实时姿态检测、自主平衡控制 |
| 供电电池 | 7.4V 2200mAh锂电池 | 整机持续运行供电 |
| 整机重量 | 约900g | 不含外包装、拓展配件 |
| 外包装尺寸 | 32cm×32cm×17cm | 整套打包尺寸 |
| 包装总重 | 约1.5kg | 含机器人、遥控器、配件、说明书 |
| 控制方式 | 无线手柄、WonderPi APP、PC上位机软件 | 跨终端多通道操控 |
| 开发语言 | Python | 全开源底层代码,支持自定义算法 |
| 机器人系统 | ROS1、ROS2、Gazebo仿真环境 | 适配四足步态、导航、视觉算法开发 |
| 配套教程 | 460+代码教程、3200+FDP实操教程 | 覆盖视觉、导航、步态、大模型交互全流程 |
产品特色
- ROS全栈开发平台:支持ROS1/ROS2与Gazebo仿真,完整开放底层驱动、步态、导航源码
- 树莓派5双版本ROS兼容,树莓派4B仅适配ROS1
- 提供步态规划、逆运动学、TEB路径规划成熟算法包
- 支持自定义仿真场景与实物联调实验
- 多模态AI大模型人机交互:以ChatGPT大模型为核心实现语音对话、语义理解
- 语音指令联动视觉、行走、抓取动作执行
- 多模态感知融合,视觉识别+语音交互联动控制
- AI视觉识别与运动控制:搭载高清相机实现多类视觉任务
- 目标追踪、色块识别、AprilTag标签识别、人脸检测
- 循迹行走、自主跨障、上下台阶、踢球互动、MediaPipe手势控制
- TOF雷达SLAM自主导航:Pro及顶配套件标配激光雷达,实现室内自主移动
- 360°环境扫描、实时栅格地图构建(Karto/Gmapping算法)
- 多点定点导航、动态障碍物规避、自主巡逻
- 机械臂拓展自主作业:Ultimate套件搭载拓展机械臂夹持模组
- PC可视化界面、手机APP双端控制机械臂动作
- AI视觉定位物体,自主抓取、转运、定点投放
- 高扭矩伺服仿生运动系统:8颗空心杯金属齿轮总线舵机
- 连杆式腿部结构搭配逆运动学算法,关节协同运动
- 支持自定义步态参数调节,实现快走、慢走、攀爬、转向等动作
- 多终端跨平台操控:三种操控渠道并行使用
- 无线游戏手柄即时手动操控整机运动
- 手机WonderPi APP实时画面回传、远程控制
- PC上位机图形化软件,伺服角度、动作序列可视化编辑
应用场景
- 高校/职业院校机器人教学:四足机器人、ROS操作系统、机器视觉、SLAM导航实训课程载体
- 青少年人工智能科创竞赛:仿生机器人、AI视觉、自主导航类赛事参赛设备
- 具身智能算法研发:大模型机器人落地、多模态感知融合、人形/四足运动控制验证平台
- ROS机器人开发实验:自主导航、路径规划、逆运动学、多传感器融合算法调试
- 科普展示与创客实验室:交互式仿生机器人演示、Python编程入门教具
- 小型室内智能转运原型开发:基于机械臂的物体自主抓取、定点输送方案验证