Preview
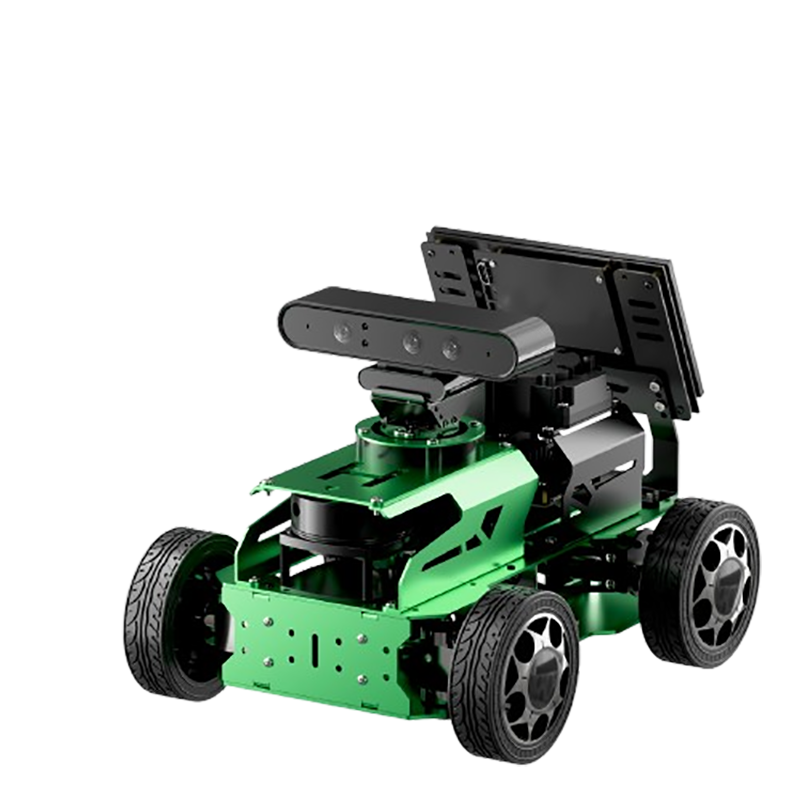
JetAcker Pi
JetAcker Pi轮式/履带式机器人Jetson开源机器人幻尔科技Hiwonder树莓派
JetAcker Pi是幻尔科技(Hiwonder)推出的轮式/履带式机器人,隶属Jetson系列,面向机器人教育与科研场景,支持ROS/图形化编程与二次开发,适合课堂实训与项目实战。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
JetAcker Pi是幻尔科技(Hiwonder)推出的树莓派5主控阿克曼转向ROS自动驾驶开发车,复刻真实乘用车转向机械结构,搭载多传感器感知与多模态AI交互能力,面向高校自动驾驶教学、SLAM导航、具身智能算法验证,提供多档位硬件选配方案。
【截图占位:JetAcker Pi整机主图】
产品报价
官方暂未单独公示JetAcker Pi版本细分售价;产品分为入门版、标准版、进阶版、旗舰版四套硬件配置,搭载树莓派5主控,配套完整课程资料单独售卖,无公开单套标价信息。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 上层主控 | 树莓派5(4GB/8GB可选) | ROS上层运算单元,运行AI视觉、大模型推理 |
| 底层控制单元 | STM32控制器双层架构 | 独立驱动电机、转向舵机,内置IMU姿态模块 |
| 底盘结构 | 阿克曼转向带减震悬挂 | 内外轮差速转向,模拟真实家用车辆行驶逻辑 |
| 转向舵机 | HTS-20H串行总线舵机 | 负责前轮转向控制,支持角度实时回传 |
| 标配激光雷达 | SLAMTEC A1 | 360°扫描,测距0.15m-12m,室内建图定位 |
| 高配雷达选配 | EAI G4激光雷达 | 测距范围更远,适配复杂室内场景 |
| 视觉模块 | 3D深度相机 | 输出RGB-D点云,支持目标识别、车道线检测 |
| 音频外设 | 一体式六路麦克风阵列(选配) | 远场语音拾取,降噪拾音,适配语音交互 |
| 显示外设 | 7英寸LCD触控屏(选配) | 本地可视化调试、图像实时预览 |
| 存储配置 | 32GB TF卡预装系统镜像 | 预装Ubuntu、ROS开发环境、开源工程 |
| 支持操作系统 | Ubuntu22.04、ROS1、ROS2 Humble | 原生双ROS版本兼容,预装驱动包 |
| 开发语言 | Python、C、C++、JavaScript | 全层级代码开源,提供分层开发案例 |
| 控制方式 | PS2无线手柄、手机WiFi远程控制 | 手动遥控、自主切换自动运行模式 |
| 整机包装重量 | 约5kg | 进阶版全套硬件配件总重 |
| 供电电源 | 12.6V直流电源适配器 | 配套锂电池持续供电,支持长时间实验 |
| 整机尺寸 | 316mm×259mm×242mm | 长宽高整机外部尺寸 |
产品特色
- 阿克曼真实车辆仿真底盘:采用差速转向+减震悬挂结构,还原乘用车行驶物理特性
- 转弯时内侧车轮转角大于外侧车轮,轮胎纯滚动降低摩擦损耗
- 适配车道保持、弯道巡航、倒车入库等自动驾驶仿真实验
- 底盘双层隔离供电,电机干扰不影响上层AI运算稳定性
- 双ROS全栈自动驾驶开发平台:原生兼容ROS1与ROS2,配套全套SLAM与路径规划算法包
- 内置gmapping、hector、karto、cartographer多套二维建图算法
- 支持RTAB-Map三维点云地图构建,TEB全局规划、动态避障算法
- 集成YOLO、MediaPipe视觉框架,实现路标、红绿灯、行人识别
- 分层双控制器算力架构:树莓派5负责AI推理,STM32实时执行底盘运动控制
- IMU姿态传感器实时输出姿态角,融合激光雷达实现高精度定位
- 独立电机驱动模块,支持转速、电流、位置数据实时回传
- 预留丰富拓展接口,可外接机械臂、传送带等外设拓展场景
- 多模态大模型人机交互系统:六路麦阵列搭配3D视觉实现图文语音联动交互
- 接入多模态生成式大模型,支持自然语言拆解自动驾驶任务
- 语音指令控制小车启动、定点导航、目标物体识别追踪
- 支持场景语义理解,自主规划绕行、避障等行为逻辑
- 多档位模块化选配生态:雷达、屏幕、麦克风阵列分级配置,按需选购硬件
- 入门版:基础雷达+手柄,适合ROS底盘运动控制入门学习
- 旗舰版:G4高配雷达+深度相机+触控屏+六麦阵列,适配科研级AI开发
- 配套完整原理图、源码、视频实操课程,覆盖入门到自动驾驶课题研发
应用场景
- 高校机器人专业ROS自动驾驶、阿克曼底盘控制实训
- SLAM二维/三维建图、路径规划、动态避障算法验证实验
- 车道线识别、交通标识检测、智能车自动驾驶课题研发
- 具身智能、多模态大模型语音视觉融合交互研究
- 机器人竞赛自主导航、智能车自动驾驶赛项开发
- 室内巡检小车、低速自动驾驶原型系统开发
- 嵌入式深度学习、机器视觉目标追踪、手眼协同项目实践