Preview
NexArm ROS
NexArm ROS机械臂Jetson开源机器人幻尔科技HiwonderROS教育机器人
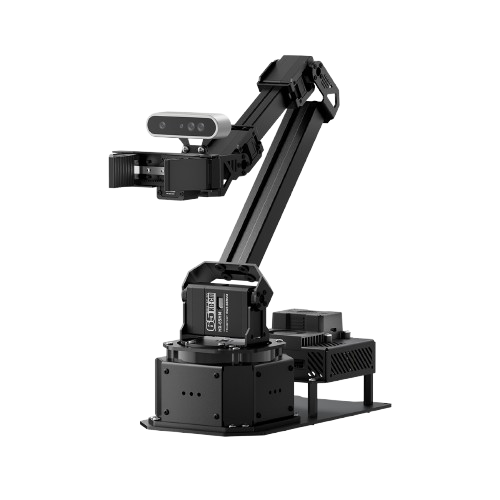
NexArm ROS是幻尔科技(Hiwonder)推出的机械臂,隶属Jetson系列,面向机器人教育与科研场景,支持ROS/图形化编程与二次开发,适合课堂实训与项目实战。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
NexArm ROS是幻尔科技(Hiwonder)推出的六轴开源机械臂实验平台,面向ROS教学与具身智能研究,搭载双控制器架构,融合3D视觉、多模态大模型、VLA视觉语言动作算法与主从遥操作能力,提供多类型沙盘拓展套件,覆盖机器人全栈开发与算法验证需求。
产品报价
官方公示多版本套件售价区间 489.99美元 - 1889.99美元,包含基础机械臂单机、分拣沙盘、滑轨货仓沙盘、双臂流水线沙盘、移动底盘拓展套装等不同配置版本;配套完整教学课程资料同步售卖,课程包含组装教程、多场景实操视频资源。 无细分版本单独标价公示,全套配置价格统一区间为 489.99美元 至 1889.99美元。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 机械自由度 | 6轴 | 全金属工业级机械臂本体 |
| 最大工作半径 | 500mm | 末端执行器最远作业距离 |
| 额定负载 | 500g | 末端稳定抓取重量上限 |
| 重复定位精度 | ±2mm | 轨迹重复运动误差 |
| 驱动舵机 | 磁编码总线舵机,扭矩65kg·cm | 消除运动抖动,轨迹平滑算法加持 |
| 机身材质 | 航空级金属支架+高精度轴承 | 抑制重载点头形变,刚性更强 |
| 主控架构 | NVIDIA Jetson/树莓派5 + ESP32双控制器 | 上位机负责AI运算,下位机控制关节运动 |
| 视觉系统 | 3D深度相机+夹爪搭载相机双视觉 | 空间感知、目标采集、数据集录制 |
| AI视觉算力 | K230视觉模块,等效6TOPS算力 | 内置30+视觉识别算法 |
| 夹持器 | 精密平行夹爪,专利滑槽导向结构 | 带硅胶接触面,适配异形、球形、柱状物体抓取 |
| 软件系统 | ROS 2原生支持 | 兼容LeRobot开源框架、逆运动学算法 |
| 拓展外设支持 | 电动滑轨、传送带、麦克纳姆移动底盘 | 模块化即插即用拓展 |
产品特色
- ROS2原生开发平台:完整适配ROS2系统,提供全套开源驱动、仿真环境与教学案例,覆盖机器人底层控制到上层AI算法开发
- 内置成熟逆运动学解算,曲线平滑算法消除运动抖动
- 兼容LeRobot开源生态,可直接调用社区数据集、仿真模型
- 双控制器分层算力架构:上位机负责大模型、视觉推理,下位机实时驱动关节运动
- 支持本地/云端多模态大模型部署,配套OpenClaw智能代理
- 集成AI语音交互模块,支持自然语言指令拆解与自主任务规划
- 主从遥操作与VLA数据集采集:主从双臂毫秒级同步复刻动作,快速构建视觉-动作数据集
- 同步录制高清视觉画面与关节轨迹数据
- 适配ACT模仿学习、强化学习等端到端算法训练
- 双视觉3D空间感知系统:夹爪相机+外置深度相机组合实现多维度目标识别
- K230内置颜色识别、目标检测、标记追踪、垃圾分类等预训练功能
- 支持空间定位、动态目标跟踪、智能分拣视觉方案落地
- 模块化全场景拓展生态:配套多类型标准化沙盘套件,可快速搭建工业仿真场景
- 可选基础分拣、滑轨仓储、双臂流水线、悬挂移动底盘拓展套件
- 拓展滑轨可额外延长500mm作业范围,传送带复刻产线分拣流程
应用场景
- 高校机器人专业ROS教学、机械臂运动控制实训
- 具身智能、VLA视觉语言动作算法科研与模型验证
- 机器人竞赛智能分拣、双臂协同、自主抓取赛项开发
- 工业自动化产线、智能仓储、物流分拣仿真实验
- 大语言模型机器人落地、自然语言机器人交互研发
- 人工智能视觉识别、手眼协调、模仿学习课题研究