Preview
JetAuto机器人
JetAuto机器人轮式/履带式机器人Jetson开源机器人幻尔科技Hiwonder
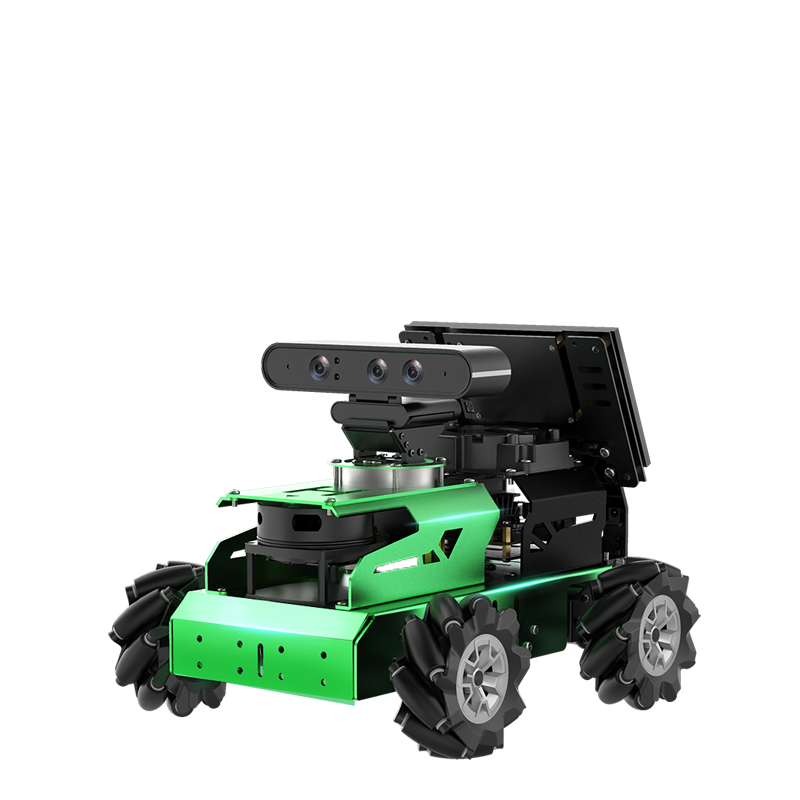
JetAuto搭载了NVIDIA Jetson Nano、高性能磁编码电机,旋转云台、激光雷达、3D深度相机、7寸液晶显示屏 等高性能硬件配置,可实现机器人运动控制、建图导航、路径规划、追踪避障、自动驾驶、人体特征识别、 体感交互、语音交互等应用。 JetAuto可以更好地满足用户对机器人SLAM功能的学习和验证,还为ROS开发提供快速便捷的集成方案。 JetAuto配套ROS课程,并涵盖海量技术资料、功能源码,课程文档和真人讲解视频,助您快速玩转ROS机器人。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
JetAuto机器人是幻尔科技(Hiwonder)推出的麦轮式ROS教育智能小车,集成Jetson Nano算力单元、3D深度相机、360°激光雷达与远场麦克风阵列,一站式提供SLAM建图、自主导航、自动驾驶、多模态AI交互、Gazebo仿真全套开发能力,面向高校机器人教学、AI算法科研、机器人竞赛实训场景。
【截图占位:主图】
产品报价
- 国内渠道版本价格区间:¥1999-¥14999,版本区分依据主控(树莓派5/Jetson Nano/Jetson Orin系列)、雷达型号(A1/G4)、外设配置(7寸屏/6麦阵列/收纳铝箱)划分;
- 海外入门套件(Raspberry Pi 5 8GB):₹102449.99;
- 版本配置差异说明:入门版仅搭载激光无深度相机;标准版含激光雷达+3D深度相机;豪华版增加7寸触摸液晶屏;专业版额外配备科大讯飞6通道麦克风阵列;JetAuto Pro进阶版本基础售价**¥9358.3**;
- 品牌官网首页未公示统一标准指导价,各经销商、跨境平台售价存在浮动差异。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 行走底盘 | 四轮麦克纳姆轮底盘 | 支持360°全向移动、横移、原地自转 |
| 驱动电机 | 520编码直流电机,AB相增量霍尔编码器 | 高精度测速,抗干扰性能强 |
| 云台舵机 | HTS-20H智能总线舵机 | 用于深度相机旋转云台,支持位置、电压反馈 |
| 激光雷达 | 思岚A1 / EAI G4二选一 | G4雷达每秒8000次测距,360°全方位环境扫描 |
| 视觉设备 | Astra Pro RGB-D 3D深度相机 | 输出RGB图像与深度点云,支持三维建图 |
| 交互外设 | 7寸高清触控屏(1024×600)、6通道远场麦克风阵列(选配) | 麦克风支持声源定位、语音唤醒导航 |
| 主控方案 | NVIDIA Jetson Nano / Jetson Orin / Raspberry Pi 5 8GB(选配) | 上层AI算力主板+底层运动控制扩展板双架构 |
| 机身材质 | 阳极氧化硬铝合金机架 | 轻量化高强度一体化结构 |
| 整机净重 | 3.5kg(麦轮标准版) | 不含收纳铝箱 |
| 整机尺寸 | 麦轮款302×260×256mm | 履带款尺寸306×246×286mm |
| 包装外箱尺寸 | 335×320×225mm | 旗舰版整机外包装尺寸 |
| 整机含包装重量 | 约4.5kg | 旗舰套装含配件总重 |
| 供电电池 | 11.1V 6000mAh锂电池 | 整机持续供电电源 |
| 标准续航 | 60min | 常规教学工况连续运行时长 |
| 预装系统 | Ubuntu 18.04 LTS + ROS Melodic | 原生支持ROS1,兼容ROS2开发 |
| 内置存储 | 32G TF卡 | 预装系统、源码、全套教学课程 |
| 编程语言 | Python、C、C++、JavaScript | 全注释开源Python工程文件 |
| 通信链路 | Wi-Fi、USB、以太网 | 多终端无线/有线数据传输 |
| 原生操控方式 | 安卓/iOS手机APP、PS2无线手柄 | 选配PC上位机可视化控制 |
| 内置仿真工具 | Gazebo虚拟仿真、RViz数据可视化 | 虚拟算法预验证,降低实体损耗 |
产品特色
- 多雷达融合SLAM自主导航:搭载激光雷达实现二维环境地图构建与全局路径规划
- 内置Cartographer、Hector、Karto、Gmapping四种主流SLAM算法
- 搭载TEB局部路径规划,实时动态识别障碍物并绕行避障
- 支持单点巡航、多点序列导航、多机编队协同行驶
- 可单独激光建图,或搭配深度相机完成视觉+雷达融合三维彩色建图(RTAB)
- 3D深度视觉AI感知系统:RGB-D相机实现点云采集与多类视觉算法落地
- KCF目标追踪:框选任意物体持续跟踪识别
- MediaPipe人体算法:指尖轨迹、肢体骨架、三维人脸、物体框检测
- 本地深度学习部署:路标识别、车道线检测、障碍物分类
- 输出深度点云数据流,可在RViz实时可视化观测环境结构
- 场景化自动驾驶实训套件:完整模拟室内低速自动驾驶逻辑
- 支持车道保持、交通路标识别、斑马线检测、转向决策
- 自主泊车算法:识别泊车标识后自动入库停驻
- 配套仿真道路沙盘,将ROS导航、视觉识别项目化教学
- 远场语音智能交互:选配6通道科大讯飞麦克风阵列模块
- 声源定位,LED指示灯同步显示人声方向
- 语音唤醒机器人,下发移动、导航、识别控制指令
- 语音播报反馈任务状态,实现无触控自然人机交互
- Gazebo虚拟仿真开发环境:整机1:1三维模型用于算法预研
- 虚拟底盘运动控制、导航算法离线调试
- RViz实时查看关节、地图、视觉数据流,快速调参优化
- 避免代码错误造成实体硬件磕碰损坏,降低实训损耗
- 全栈ROS开源教学生态:配套完整分阶学习资料
- 百节真人分步教学视频,覆盖Linux、Python、ROS、机器视觉全链路
- 全部功能工程开放带注释Python源码,支持二次修改迭代
- 配套二维码、识别色块、沙盘等实训道具,配套实操案例
- 多终端跨平台操控:三种操控渠道适配不同使用场景
- 移动端APP:实时回传相机画面,远程下发运动、识别指令
- PS2无线手柄:低延迟手动控制底盘移动、云台转向
- PC上位机:可视化调节雷达、视觉、运动算法参数
应用场景
- 高校机器人专业教学:ROS系统、麦轮运动学、SLAM导航、机器视觉、自动驾驶实训课程
- 机器人学科竞赛:自主巡航、AI视觉识别、语音交互、自动驾驶赛道参赛硬件平台
- 嵌入式AI算法科研:多传感器融合、人体姿态识别、深度学习本地部署实验载体
- 自动化小车项目开发:室内巡检小车、视觉分拣机器人原型搭建
- 仿真算法预研:Gazebo虚拟环境下导航、视觉算法离线验证,减少实体调试成本
- 青少年机器人科创:ROS入门编程、AI视觉趣味实验教学教具