Preview
1 / 4
TRON 2
TRON 2逐际动力人形机器人轮足机器人点足机器人多模态双足机器人
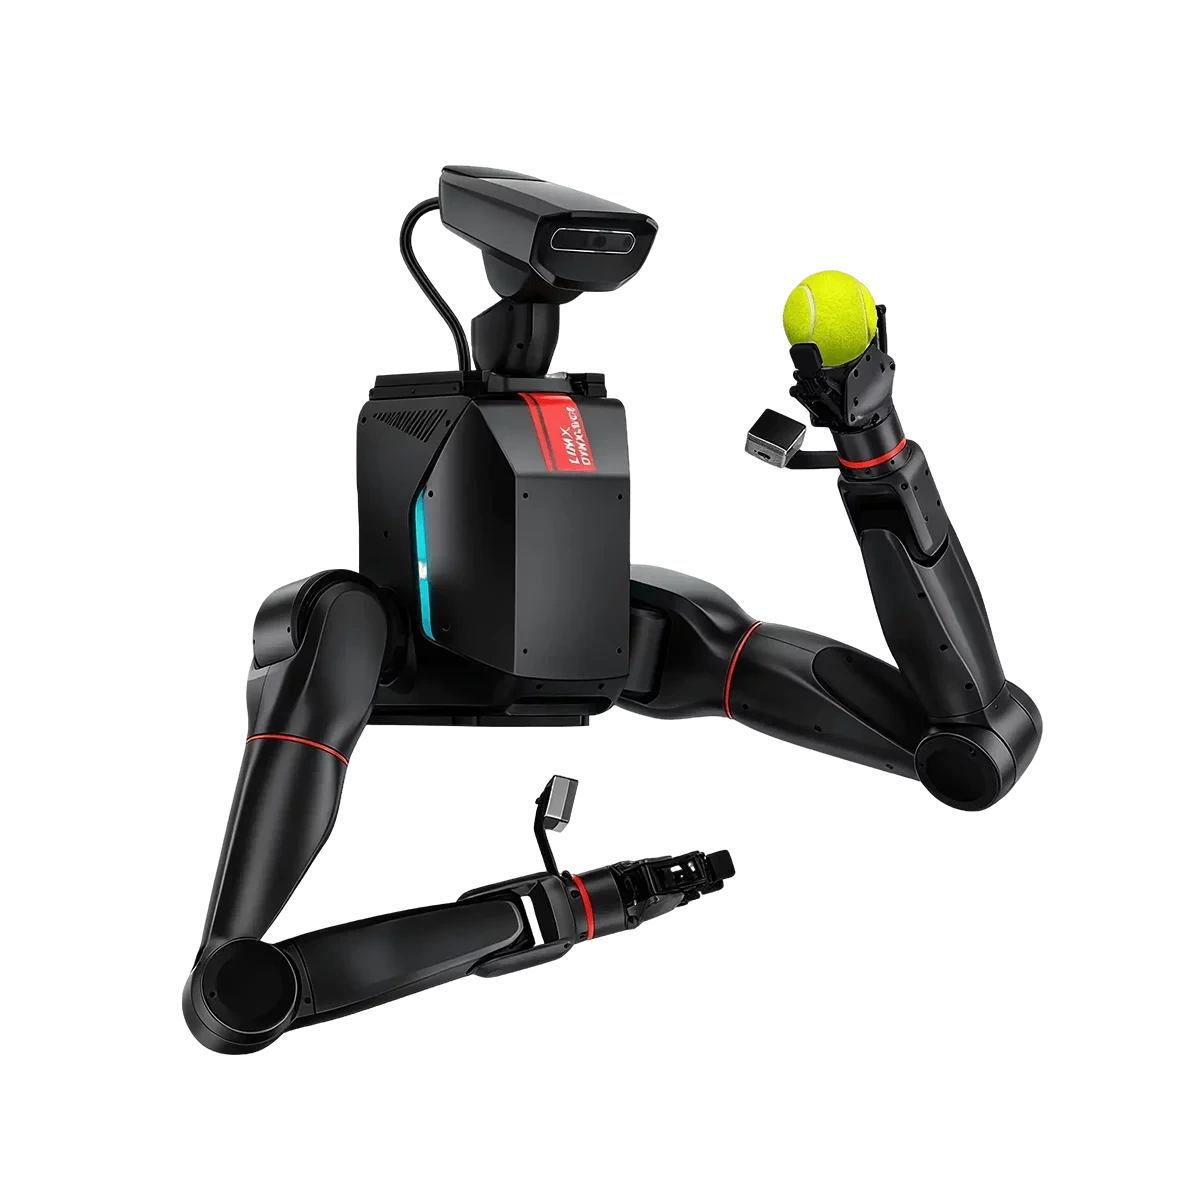
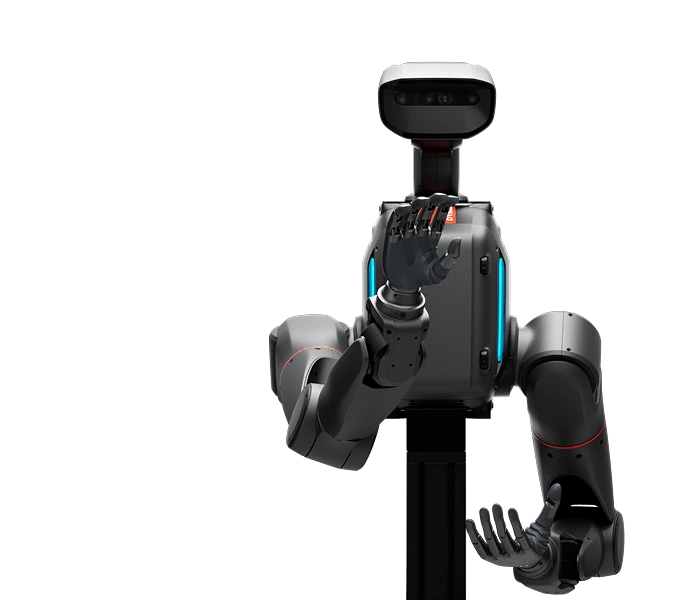
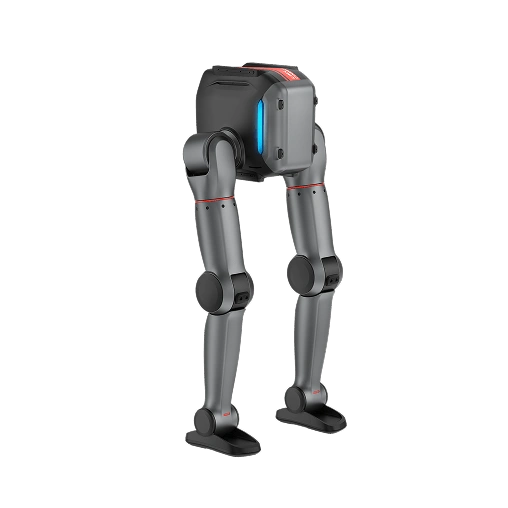
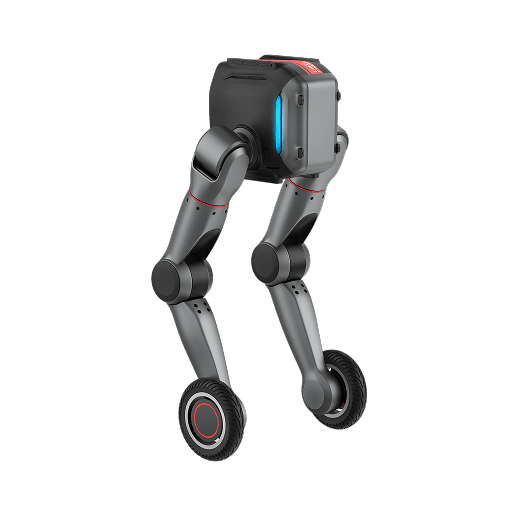
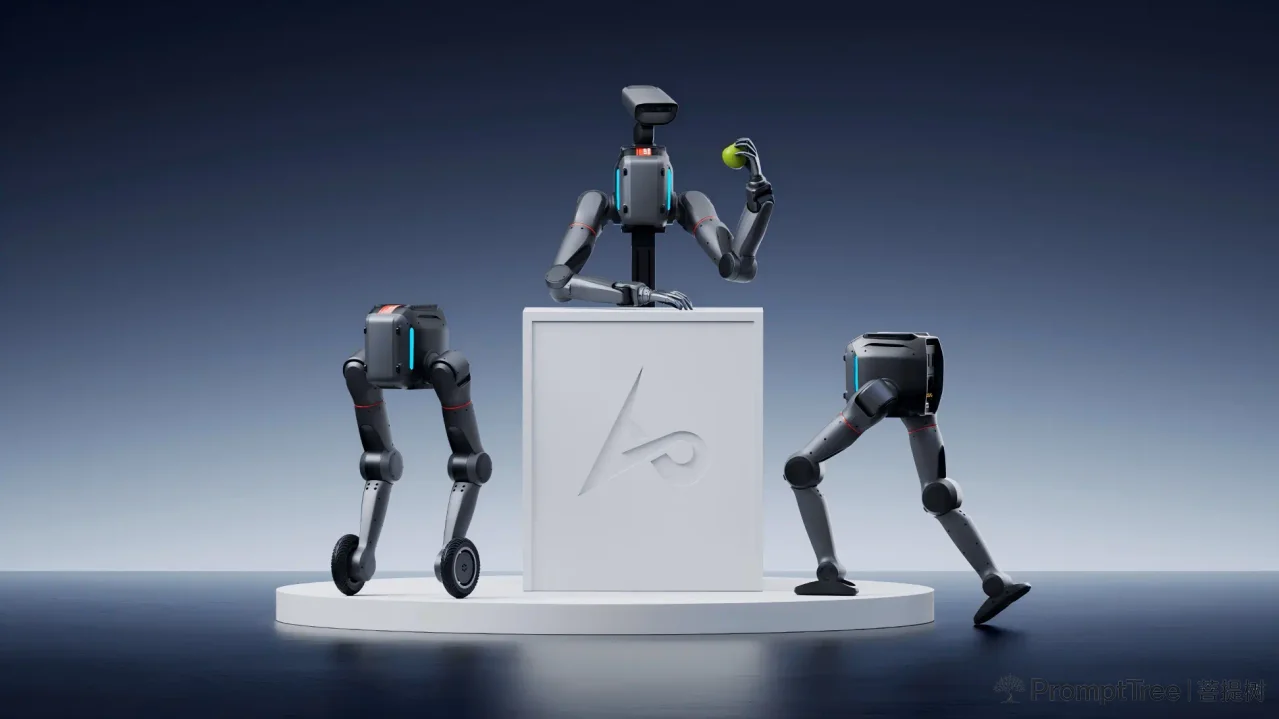
逐际动力的TRON 2采用独创的模块化设计,可以像拼装高级模型一样,自由组合成双臂、轮足或双足形态。无论是搬运物品、上下楼梯,还是进行视觉语言操作,它都能胜任。搭配开箱即用的一站式开发平台,让科研和开发工作变得简单和高效。
0 0 0
更新于 2026-08-03 20:58
↑
声明:文档由AI生成,仅作参考,最终功能、参数及计费标准以官方为准。
产品概述
TRON 2是逐际动力(LimX Dynamics)推出的模块化多形态具身机器人,采用通用基座模块化架构,支持双臂、双足、双轮足三种构型自由切换,集成全身运控、立体感知与一站式VLA开发平台,面向具身智能科研、工业巡检、移动操作场景提供软硬件一体化开发载体。
产品报价
- 国内版本起售价:4.98万元人民币,官网开放预订
- 海外教育版划分:
- 双臂EDU版:20000美元,配置躯干+头部+双臂模块,无移动组件
- 三合一EDU版:25000美元,完整包含双臂、双足、双轮足全套模块
- 购买方式:官网提交联系方式,由产品专家对接选型与采购流程
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 整体构型 | 模块化三合一架构 | 可切换双臂、双足、双轮足三种形态,支持扩展语音、视觉感知套件 |
| 机械臂自由度 | 单臂7自由度,头部2自由度 | 手腕采用球形仿人构型,双臂形态标配头部、腕部RGBD相机 |
| 机械臂臂展 | 73cm | 同级别双臂最大操作覆盖空间 |
| 双臂额定负载 | 合计10kg | 单臂伸直最大负载5kg,单臂额定负载3kg |
| 机身极限负重 | 60kg | 整机基座极限承载能力 |
| 腿部自由度 | 单腿5自由度 | 双足、双轮足形态共用腿部关节结构 |
| 最大操作高度 | 1.5m | 覆盖开关、电梯按钮、货架中层等人机交互点位 |
| 运动速度-双轮足 | 最高5m/s | 平地移动速度,最大爬坡角度30° |
| 运动速度-双足 | 最高3m/s | 平地行走速度,最大爬坡角度15° |
| 越障/台阶高度 | 20cm | 双足、双轮足通用最大跨越高度 |
| 移动负载-双轮足 | 平地30kg,楼梯20kg | 轮足形态整机可承载重物 |
| 重复定位精度 | ±0.5mm | 机械臂末端定位精度 |
| 遥操作延迟 | 50ms | 低延迟无感知遥控体验 |
| 夹爪参数 | 夹持力20N,最大夹持行程85mm | 标配末端执行器,可选配灵巧手 |
| 电池类型 | 三元锂电池 | 整机供电电池 |
| 电池容量 | 9Ah,额定输出46.8V,峰值功率2800W | 整机动力电源 |
| 充电参数 | 充电功率542W;20%-80%充电30min,20%-100%充电54min | 输入100~240V宽电压适配 |
| 算力单元 | 11代Intel i7-1165G7计算盒 | 内置整机AI运算处理单元 |
| 传感器配置 | 腰部IMU、腰部RGBD;双臂额外搭载头部RGBD、腕部RGBD | 全场景三维环境感知 |
| 硬件接口 | 网口×1、USB3.0×1、EtherCAT×2、RS485×1;12V/24V/48V外设供电口 | 支持外设拓展与外部供电 |
| 安全配置 | 算法安全边界保护、双电源冗余断电保护 | 断电时机械臂自动缓慢收合至安全姿态 |
| 软件开发兼容 | Python全流程、ROS1/ROS2、全开放SDK | 上层、底层接口完全开放,配套完整URDF模型 |
| 仿真平台支持 | NVIDIA Isaac Sim、MuJoCo、Gazebo | 原生支持Sim2Real仿真开发 |
| VLA配套资源 | 1000+真机数据集、ACT/Pi0.5算法示例、全套数采管理平台 | 预装完整算法教程,2小时可完成基础VLA开发 |
产品特色
- 模块化一机三态设计,单基座自由组合双臂、双足、双轮足组件,按需定制机器人形态
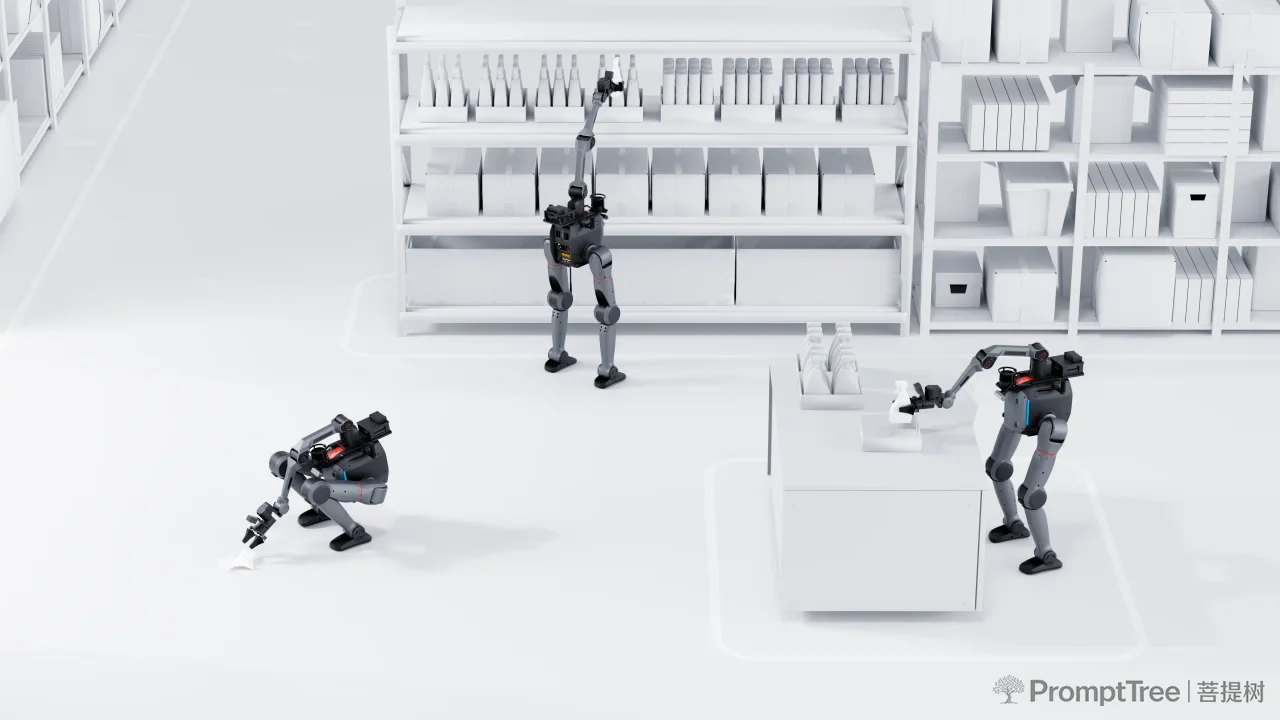
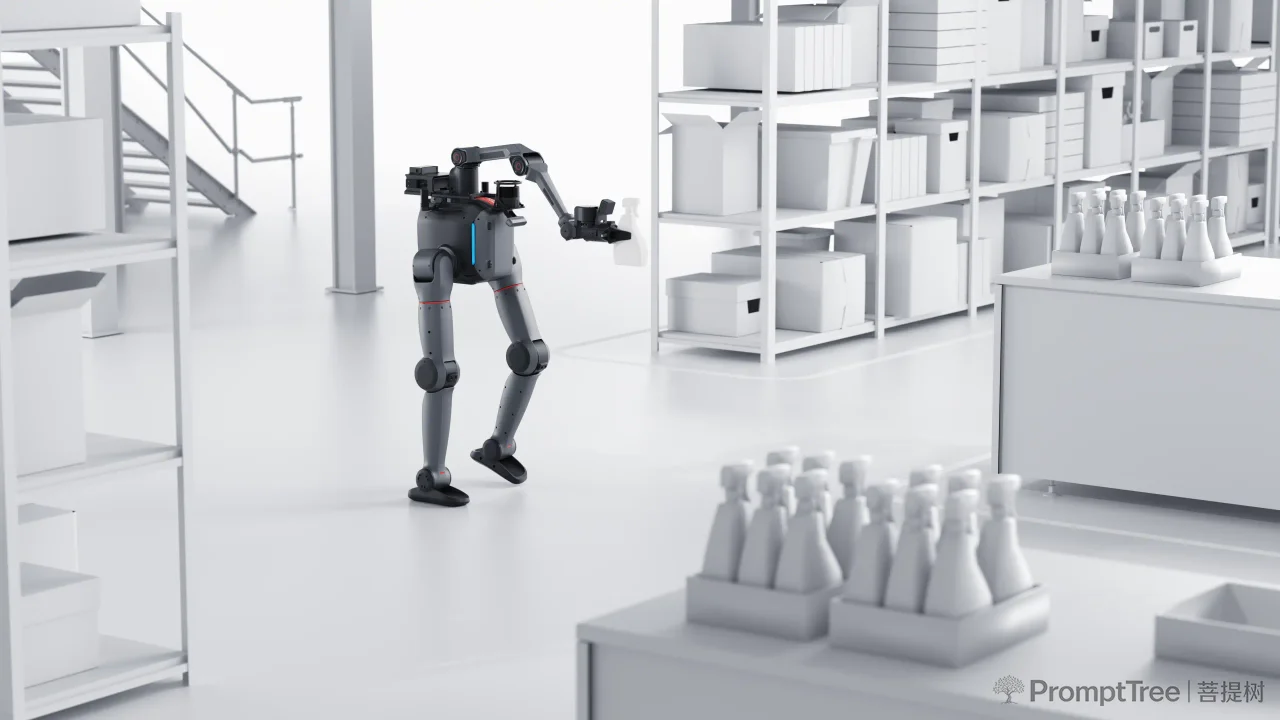
- 行业领先全身运控算法,支持臂腿协同全身运动,覆盖桌面至1.5m高度全人类操作空间
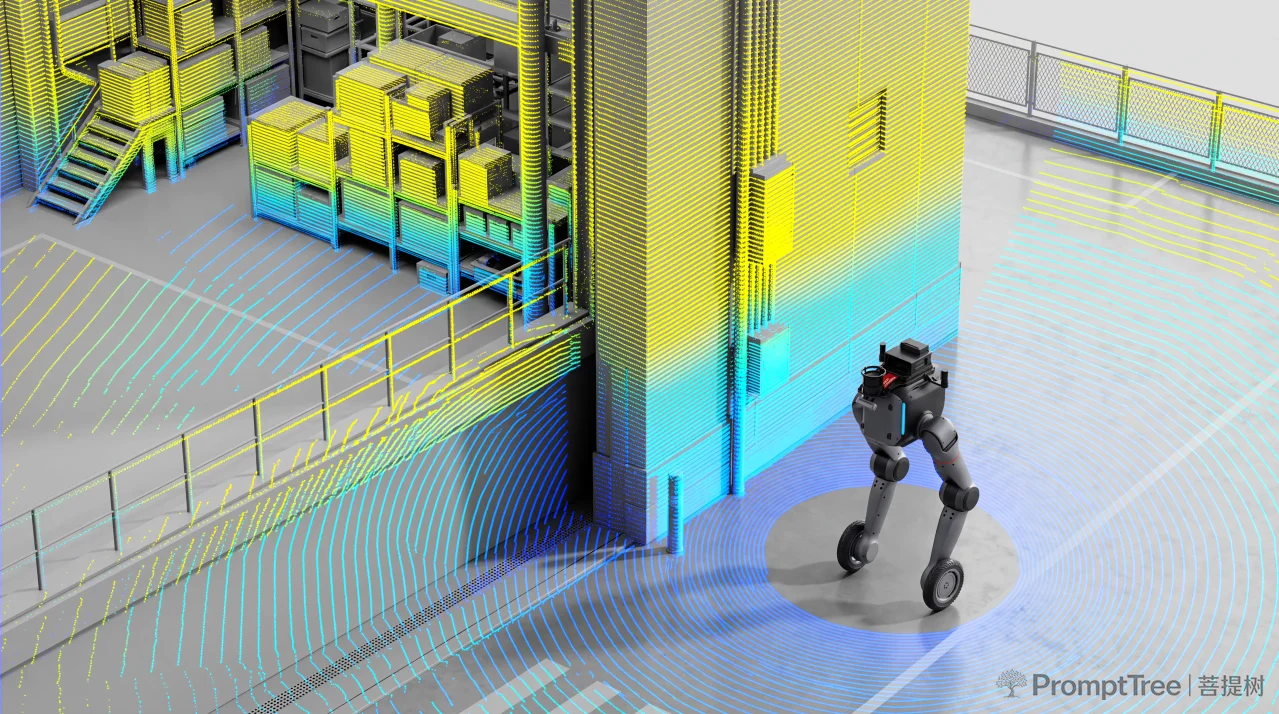
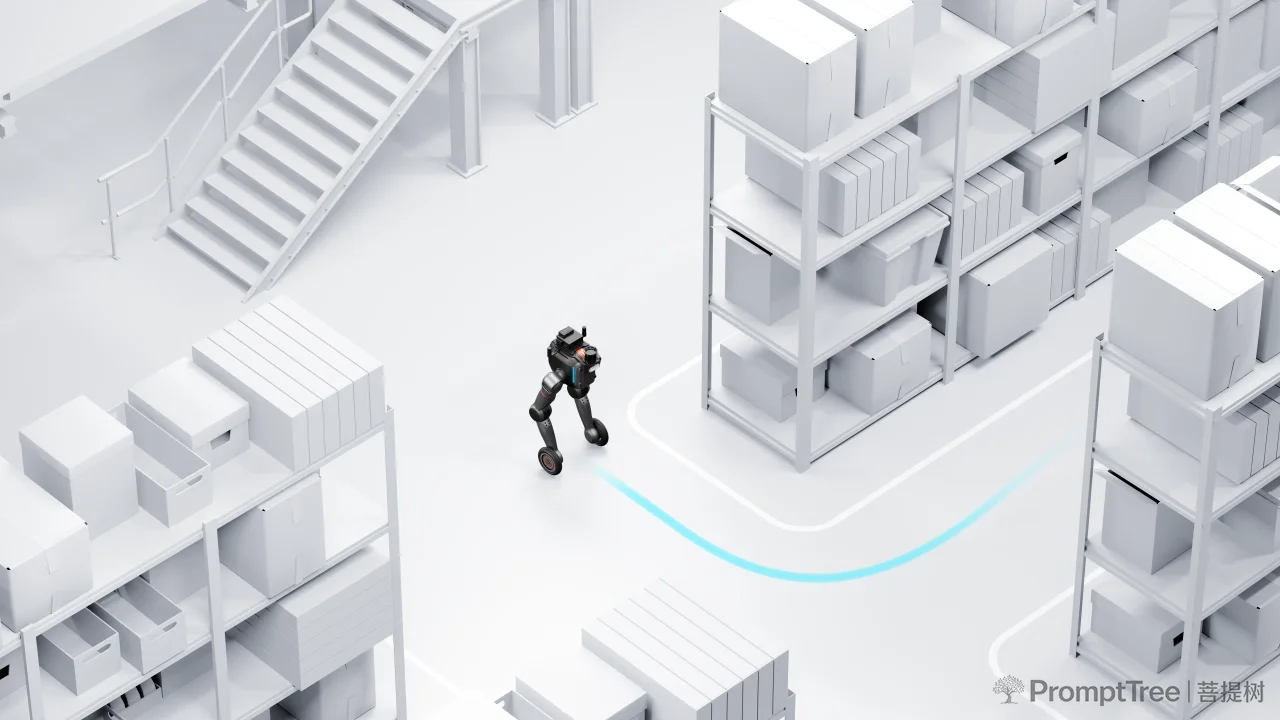
- 全场景立体感知系统,高精度高线数点云能力,支持室内外跨楼层三维建图、定位导航
- 一站式原生VLA开发平台,统一完成数据采集、清洗、标注、模型训练、推理全流程管理
- 多重安全防护机制,算法碰撞边界限制、双电源冗余断电保护,规避设备与环境损伤
- 全地形移动能力,双轮足适配复杂厂区、园区道路,双足形态支持一步一阶自主爬楼梯
- 完整开源开发生态,全开放底层/上层接口、配套手册、仿真模型,降低二次开发门槛
- 开箱即用软硬件方案,预装全套算法示例,无需复杂调参即可开展具身智能实验
- 双轮足形态搭载自动回充功能,满足长时间连续巡检、作业需求
应用场景
- 科研领域:VLA视觉语言动作算法研究、全身运控算法开发、Sim2Real仿真迁移实验、多模态具身智能课题
- 工业仓储:货架货物存取、物料搬运、仓储设备开关操作、车间物品分拣整理
- 厂区巡检:园区道路巡检、厂房通道设备检测、跨楼层机房巡检、地下管廊环境勘测
- 楼宇运维:电梯按钮操作、照明开关控制、室内设施巡检、办公环境物品整理
- 通用操作任务:桌面精细操作、工具抓取、容器开合、物品堆叠、餐具/零件分拣装配