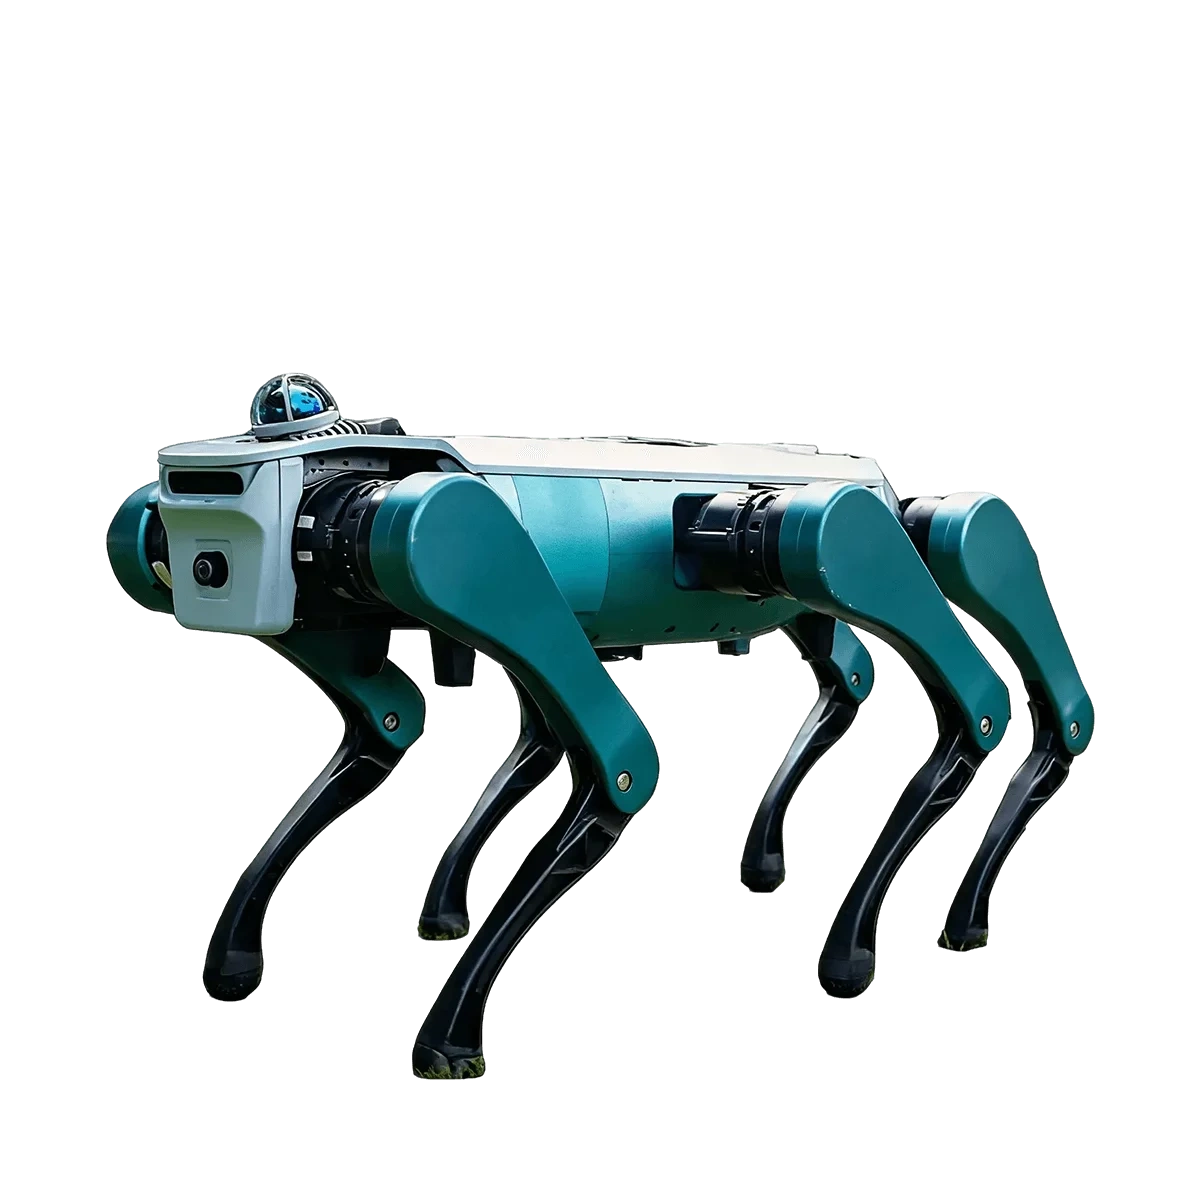
Preview
Hexplorer
Hexplorer越疆探索者六足机器人
Hexplorer(越疆探索者)是越疆科技推出的六足仿生移动机器人平台,具备高平稳、低噪音、强负载、多地形自适应特性,支持模块化硬件扩展与二次开发,面向教育科研、行业巡检、智能服务场景提供通用多足智能载体。
0 0 0
更新于 2026-07-31 19:26
↑
声明:文档由AI生成,仅作参考,最终功能、参数及计费标准以官方为准。
产品概述
Hexplorer(越疆探索者)是越疆科技推出的六足仿生移动机器人平台,具备高平稳、低噪音、强负载、多地形自适应特性,支持模块化硬件扩展与二次开发,面向教育科研、行业巡检、智能服务场景提供通用多足智能载体。
产品报价
官方官网暂未公布产品定价;第三方电商渠道流通售价89000元,海外经销商报价为税前11173.35英镑、8389.90欧元、10102.89欧元,非官方指导价。 产品配套套件售卖说明:
- 标配套件:六足机器狗本体,内置深度相机、激光雷达、电池、适配器、无线遥控手柄。
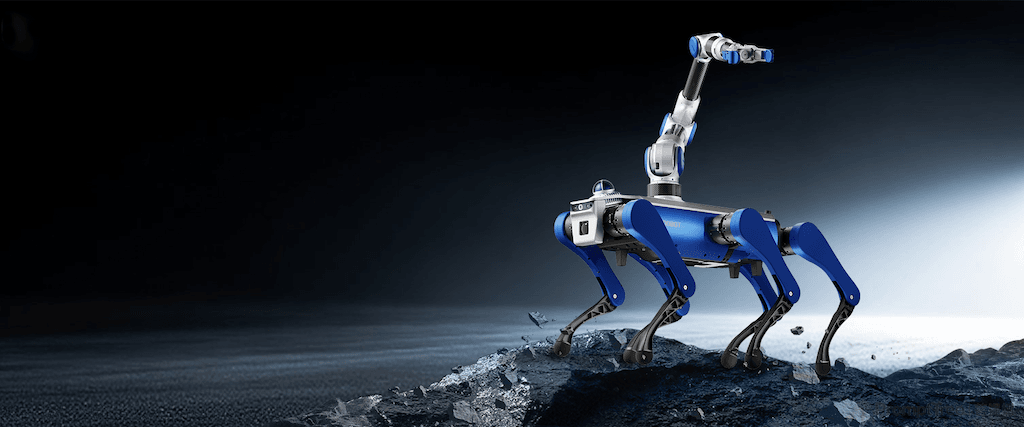
- 可选拓展套件(后期推出):远距离操控与图传套件、无线自动充电套件、协作机械臂套件。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 站立整机尺寸 | 86.3cm × 47cm × 48cm | 长×宽×高 |
| 折叠整机尺寸 | 73.4cm × 47cm × 24.4cm | 长×宽×高 |
| 整机自由度 | 18 DOF | 整机运动关节总数 |
| 本体重量 | 20kg | 不含外包装 |
| 含包装重量 | 30kg | 整机打包后重量 |
| 最大行走速度 | 1.8m/s | 平地空载行进速度 |
| 最大越障高度 | 20cm | 可跨越垂直障碍物高度 |
| 最大爬坡角度 | 40° | 稳定行走斜坡极限角度 |
| 额定负载 | 10kg | 机身标准承载重量 |
| 极限负载 | 15kg | 短时最大承载重量 |
| 拖拽能力 | 可拉动自身5倍重量物体 | 实际负载以实测为准 |
| 前中髋关节活动范围 | -60°~180° | 腿部前、中关节转动区间 |
| 后髋关节活动范围 | -60°~239° | 腿部后关节转动区间 |
| 小腿关节活动范围 | -30°~-160° | 小腿屈伸区间 |
| 机身扭转范围 | ±38° | 机身左右摆动角度 |
| 膝关节峰值扭矩 | 33Nm | 腿部驱动电机最大输出扭矩 |
| 电池容量 | 504Wh | 内置锂电池规格 |
| 标准续航时长 | 2.5小时 | 标准工况连续运行时长 |
| 运动噪音 | ≤55dB | 1米距离、薄地毯环境测试 |
| 运控硬件架构 | X86_64;酷睿i5/i7 6核16线程 | 整机运动控制主机 |
| AI算力 | 40TOPS | 机载GPU算力 |
| 激光雷达型号 | Livox Mid360 | 标配环境感知设备 |
| 深度相机型号 | Realsense D435 | 标配RGB-D视觉感知设备 |
| 操作系统 | Ubuntu 22.04,预装ROS2 Humble | 整机原生系统 |
| 开发接口 | ROS2、底层/高层Python/C++ SDK | 二次开发标准接口 |
| 传感器数据输出 | IMU、关节电机、实时运动状态、视觉点云 | 原生支持全量传感器数据读取 |
| 内置硬件 | 扬声器 | 支持语音播放输出 |
| 基础行走功能 | 平地行走、上下坡、上下楼梯、越障、避障、扭腰、下蹲 | 出厂原生功能 |
| 适配地形 | 草地、沙地、湿地、硬质平地、碎石地面 | 多离散地形自适应 |
| 外部扩展能力 | 协作机械臂、远距离遥控图传、无线自动充电、第三方传感器、边缘计算盒 | 拓展套件后期上线支持 |
| 仿真开发环境 | ROS2、MuJoCo | 配套仿真调试工具 |
产品特色
- 仿生六足稳定结构:采用交叉三足着地三角支撑步态,搭载动态重心控制、抗干扰步态算法,具备自主脱困、抗侧翻、抗冲击能力,适配湿滑、凹凸地面。
- 图书馆级静音运行:低冲击仿生步态减少落地冲击,搭配大扭矩低噪电机与降噪算法,1米距离运动噪音控制在55dB以内,适配人机共存场景。
- 高负载轻量化机身:机身、腿部采用高强度轻量化材料,大扭矩关节电机支撑高承载与拖拽作业,可搭载机械臂、勘测设备、多传感器组件完成移动作业。
- 全域智能地形感知:融合IMU、本体力感知、360°激光雷达、深度视觉相机,配套AI地形识别算法,可自适应调整步态、接地姿态、行进节奏。
- 完整开源二次开发体系:预装ROS2 Humble系统,提供多语言SDK、全量传感器数据接口,支持自定义运动控制、地形识别、路径规划算法接入,配套仿真环境与完整开发文档。
- 模块化拓展设计:预留标准化扩展接口,可后期加装协作机械臂、远程图传、自动充电套件,灵活适配巡检、科研、移动作业等定制化任务。
应用场景
- 科研教育领域:高校机器人实验室、具身智能课题研发、ROS机器人教学、多足运动控制算法验证、AI地形感知算法开发。
- 行业巡检领域:户外工地巡检、野外地质勘测、厂区复杂地形安防巡查、湿地/碎石场地形探测。
- 智能服务场景:园区移动交互、野外物资转运、多地形移动作业、轻型设备搭载勘测任务。