
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
深圳市越疆科技股份有限公司是深圳市一家协作机器人与具身智能机器人研发、生产和销售企业,主要产品包括CR系列六轴协作机器人、Nova系列协作机器人及ATOM系列具身智能人形机器人,成立于2015年。
二、关于我们
深圳市越疆科技股份有限公司成立于2015年7月30日,注册地址位于深圳市南山区桃源街道平山社区留仙大道4099号南山智造产业园4栋101,法定代表人为刘培超,企业类型为股份有限公司(港澳台投资、上市),2024年12月23日于香港交易所主板挂牌上市(股票代码:02432.HK)。主营业务为协作机器人和具身智能机器人的研发、生产和销售,产品涵盖四轴协作机器人(Magician系列、M系列)及六轴协作机器人(CR系列、Nova系列),应用于制造、零售、医疗健康、STEAM教育、科研等领域。
发展历程:
- 2015年7月:刘培超在深圳创立越疆科技,团队初始规模五人,以桌面机械臂为切入点进入协作机器人赛道;同年,第一代样机“Dobot机械臂”获中美创新创业大赛二等奖,并在海外众筹平台Kickstarter筹得近62万美元。
- 2016年:发布全球首款桌面型高精度多功能智能协作机器人Magician及轻量型四轴SCARA协作机器人M1。
- 2020年:发布CR3、CR10、CR16、MG400四款协作机械臂,形成负载从500g到16kg的协作机器人产品矩阵。
- 2024年4月:推出AI赋能协作机器人平台X-Trainer。
- 2024年12月:于香港交易所主板上市,成为中国协作机器人领域首家上市公司。
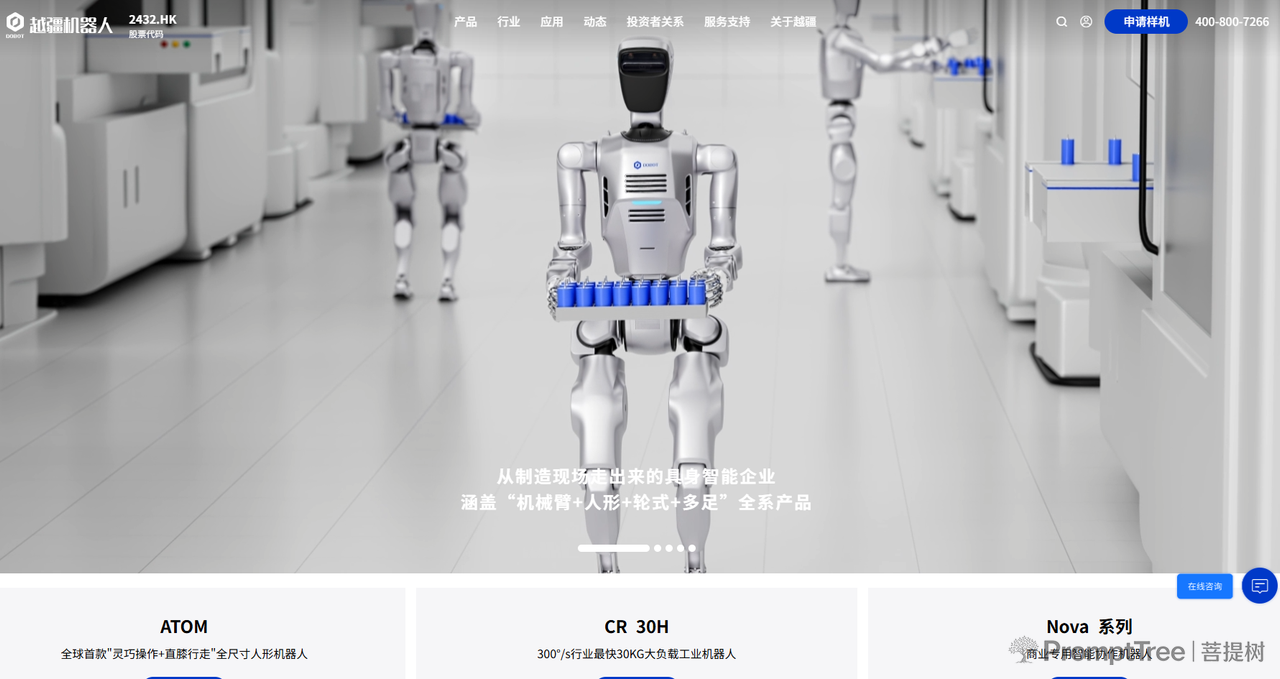
- 2025年3月:发布具身智能人形机器人Dobot Atom,身高1.53米,体重62公斤,全身配置41个自由度。
- 2025年11月:发布家庭智能体机器人Rover X1(四足轮腿一体机器狗)。
- 2026年8月:发布具身全栖人形机器人越疆鹿萌(DOBOT LUMO),面向家庭陪伴、教育科研、商业表演等场景。
在研发能力方面,截至2024年,公司累计申请知识产权1335项,其中专利973项,发明专利454项。已授权境内专利625项(含发明专利233项)、境外专利26项(含发明专利20项),软件著作权135项。公司参与起草3项工业机器人国家标准,牵头承担国家重点研发计划“智能机器人”重点专项等10余项国家、省、市级重大科研专项,获山东省技术发明奖一等奖。2024年12月,公司在山东省日照市及青岛市设有两个生产设施,建筑面积分别约3.4万平方米及2.2万平方米。
创始人与核心团队方面,创始人兼CEO刘培超获山东大学机械设计制造及其自动化学士学位及机械工程硕士学位,曾获中国青年创业奖、深圳市地方级领军人才等荣誉。公司核心成员来自山东大学、哈尔滨工业大学、中国科学院等高校,截至2025年末员工人数为768人。
三、产品中心
越疆科技官网公示的硬件产品覆盖协作机器人、具身智能机器人及配件等类别,具体如下。
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| CR系列(含CR3L、CR5、CR7、CR10、CR12、CR16等) | 六轴协作机器人 | 面向工业制造场景,应用于汽车零部件、3C电子、金属加工、食品包装、医疗健康及新零售等行业 | 负载3至20kg(7种负载能力);CR16:本体重量40kg,额定负载16kg,工作半径1000mm,重复定位精度±0.03mm,工作最大速度3m/s,IP54 |
| Nova系列(Nova 2 / Nova 5) | 六轴协作机器人 | 面向商业服务场景,如咖啡制作、拉花、理疗、自动售卖机饮品冲泡等 | Nova 2:本体重量11kg,额定负载2kg,工作半径625mm,工作最大速度1.6m/s,重复定位精度±0.05mm;Nova 5:本体重量14kg,额定负载5kg,工作半径850mm,工作最大速度2m/s,重复定位精度±0.05mm |
| Magician系列 | 四轴/六轴协作机器人 | 面向教育机构,用于STEAM课程教学,包括AI及编程、协作机器人应用培训及科研培训 | — |
| M系列(含MG400等) | 四轴协作机器人 | 面向轻工制造业及桌面级自动化应用,适用于3C电子、金属加工、食品包装等 | MG400:产品型号DT-MG400-4R075-01,机器人轴数4,有效负荷500g(最大750g),工作半径440mm,重复定位精度±0.05mm,本体重量8kg,通讯方式TCP/IP、Modbus TCP |
| 复合机器人 | 移动操作机器人 | 整合移动底座与协作机器人,面向码垛、焊接、移动操作及职业培训等场景 | — |
| ATOM系列(Atom双足人形机器人 / Atom-W轮式人形机器人) | 具身智能人形机器人 | 面向工业精细操作、工厂组装、餐饮、零售药房等场景 | Dobot Atom:身高1.53m,体重62kg,全身41个自由度,搭载7自由度工业级仿生协作臂,重复定位精度±0.05mm,臂长600mm |
| X-Trainer | 具身智能双臂机器人 | 通过遥操作数据采集与模仿学习,执行化妆品装盒、新能源电池收纳、线束端子插拔、汽车零部件泛化抓取等任务 | — |
| Rover X1 | 四足轮腿一体机器狗 | 面向消费市场,支持自主跟随拍摄、模块化载物、语音交互等功能,覆盖户外随行、露营载物、短视频跟拍、亲子娱乐等场景 | 长0.82m、宽0.48m、高0.18m,搭载双视觉跟踪系统与全地形轮腿结构 |
| 越疆鹿萌(DOBOT LUMO) | 具身全栖人形机器人 | 面向家庭陪伴、教育科研、商业表演等场景,提供具身智能教学与开发平台 | 身高近1.3m,支持面向K12、职业院校及本科院校的二次开发教学 |
| 配件 | 模块化部件 | 包括视觉传感器、力传感器及电动夹爪等,可连接CR系列、Nova系列及Magician系列使用 | — |
四、联系我们
- 公司名称:深圳市越疆科技股份有限公司
- 总部/办公地址:深圳市南山区桃源街道平山社区留仙大道4099号南山智造产业园4栋101
- 联系电话:(400)8007266;86-0755-26914102
- 电子邮箱:ir@dobot-robots.com
- 分支机构:在美国、德国、日本、泰国、马来西亚及国内多个重点城市设立分支机构