Preview
1 / 3
五指灵巧手
X Square灵巧手自变量机器人
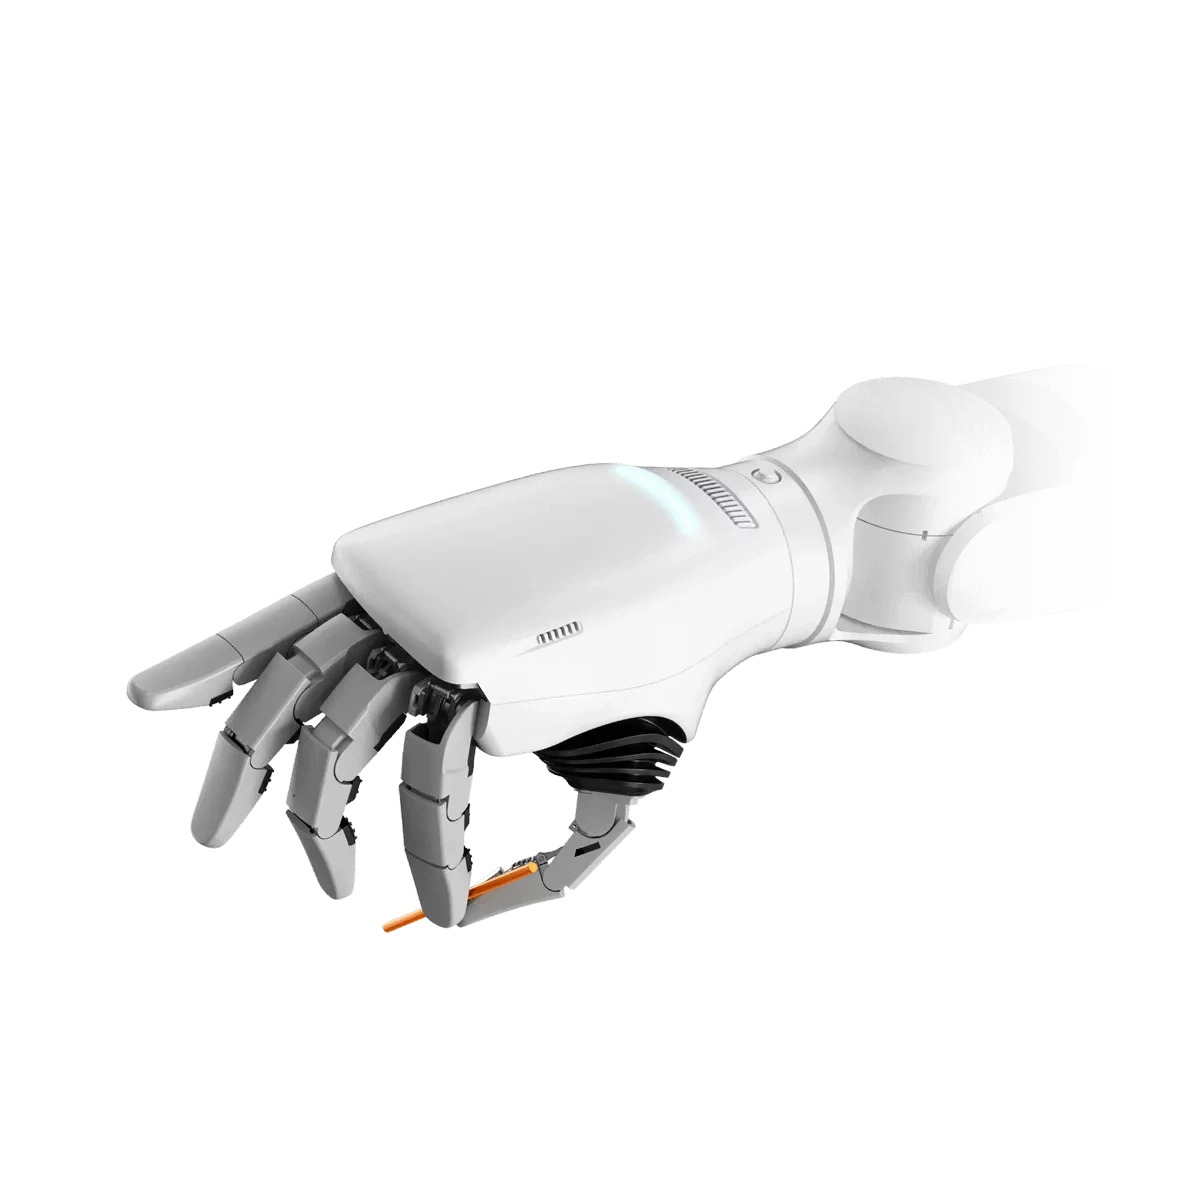
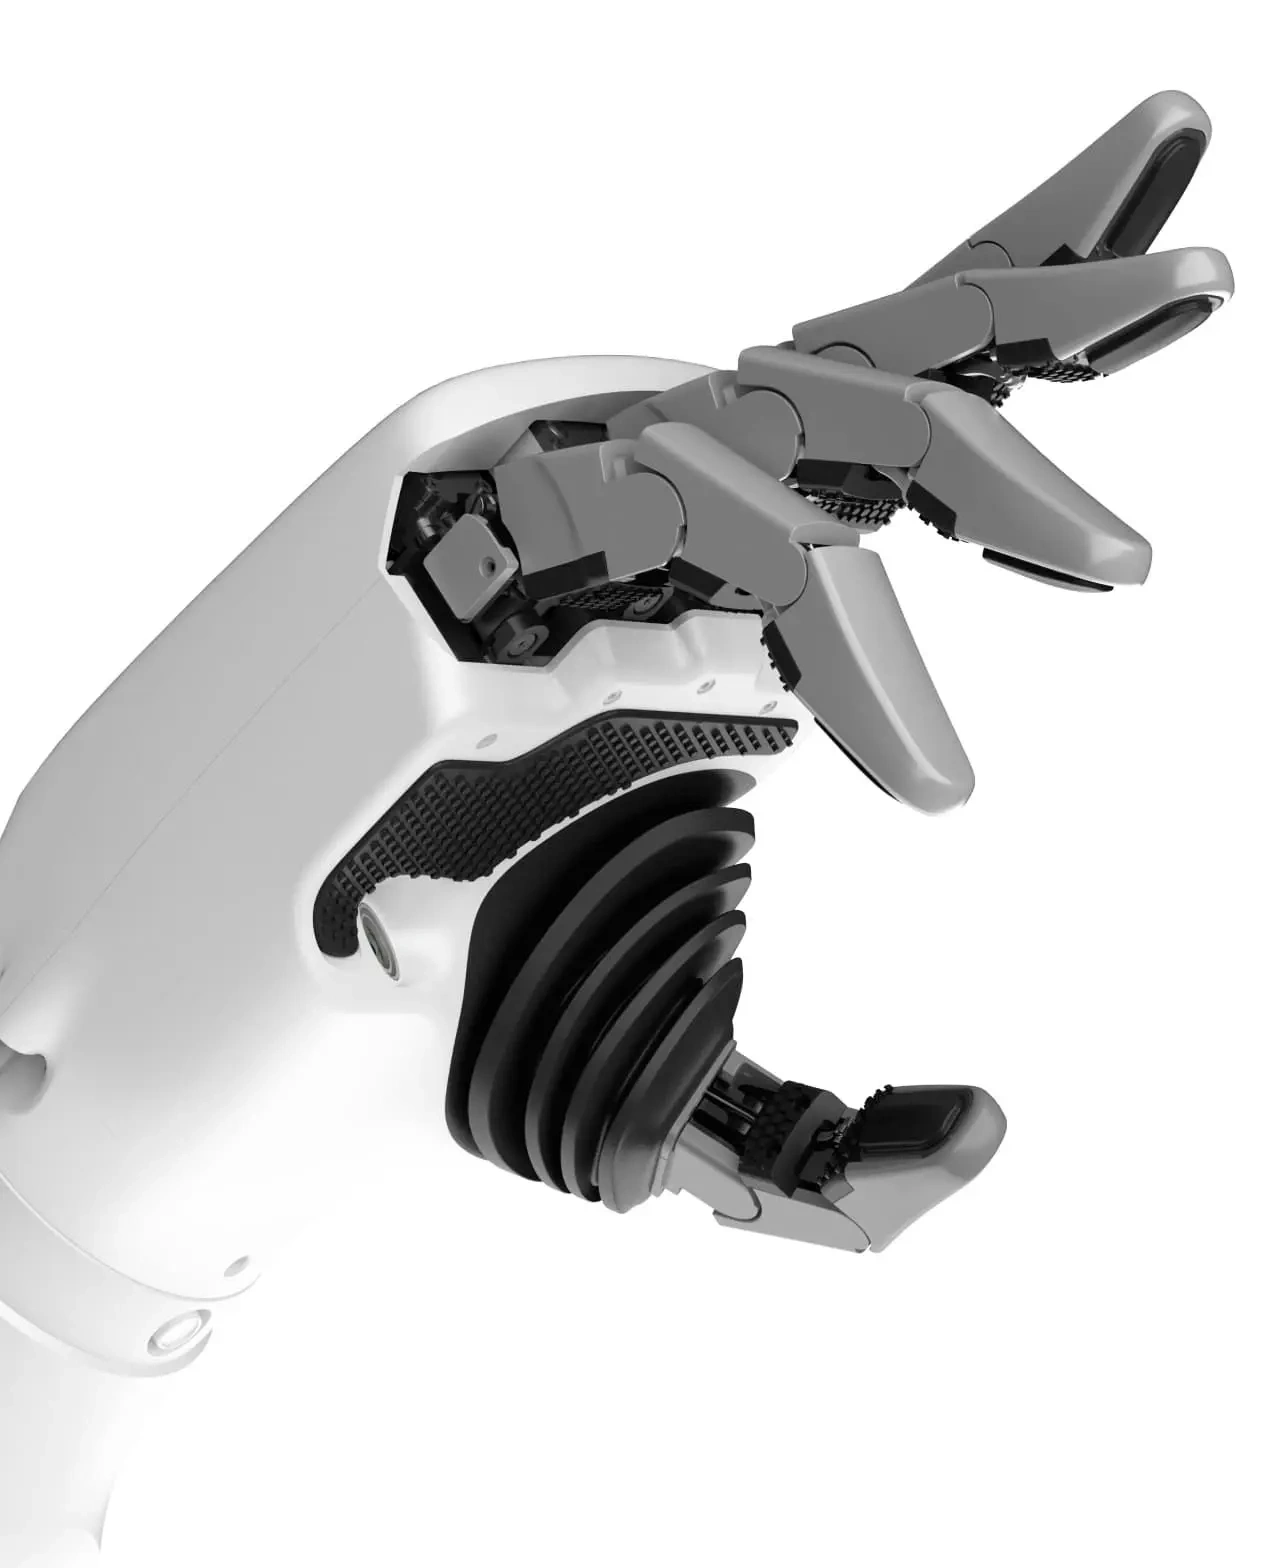
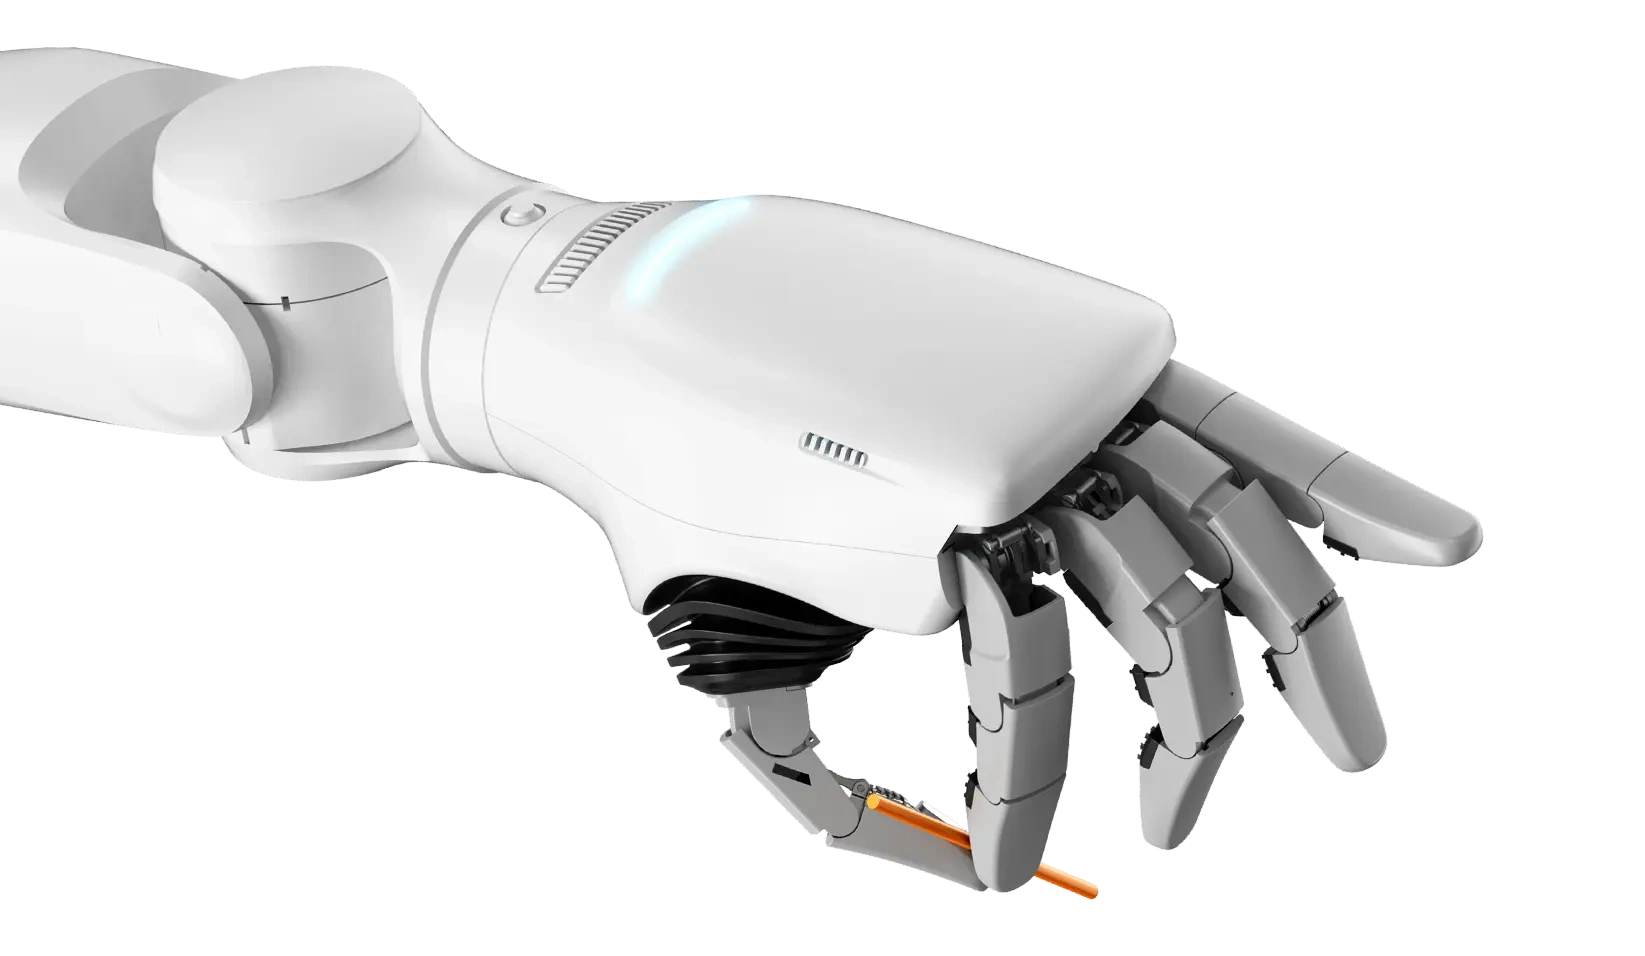
ArtiXon Hand 五指灵巧手是自变量机器人(XSquare)推出的一款高自由度仿生机械手,集卓越运动性能与精准触觉感知于一体。产品围绕自研 WALL-A 操作大模型,实现从感知、理解到动作控制的全流程智能统一,突破传统机器人依赖规则与编程的局限,在复杂环境中实现高精度、自主化作业。
0 0 2
更新于 2026-09-06 06:05
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
ArtiXon Hand 五指灵巧手是自变量机器人(XSquare)推出的一款高自由度仿生机械手,集卓越运动性能与精准触觉感知于一体。产品围绕自研 WALL-A 操作大模型,实现从感知、理解到动作控制的全流程智能统一,突破传统机器人依赖规则与编程的局限,在复杂环境中实现高精度、自主化作业。
产品报价
官方暂未公布定价。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 自由度 | 20 DOF | 整手总自由度 |
| 主动自由度 | 15 DOF | 主动驱动单元数量 |
| 自重 | < 1 Kg | — |
| 负载 | 3 – 5 Kg | — |
| 重复定位精度 | < 1 mm | — |
| 触觉感知能力 | 最小 0.1N 灵敏感知;法向力和切向力多维感知 | 指尖集成力传感器 |
| 力传感器检测范围 | 0.1N – 20N | 精度 ±0.1N |
| 传动方式 | 仿生腱绳 + 微型减速机 | — |
| 最小开合时间 | < 1 s | — |
| 通信方式 | USB | 高带宽 USB3.0 通信 |
| 控制频率 | 100 Hz | 实时闭环控制 |
| 使用寿命 | 100 万次 | — |
产品特色
-
高频智能控制:100Hz 实时闭环控制,搭配高带宽 USB3.0 通信,保障指令传输与执行的实时性。
- 手指开合响应时间 < 1s
- 可动态调整抓握力度
-
灵敏触觉感知:指尖集成高精度力传感器,实现微小压力变化的敏锐感知。
- 检测范围 0.1N – 20N,精度 ±0.1N
- 支持 1cm 距离感知
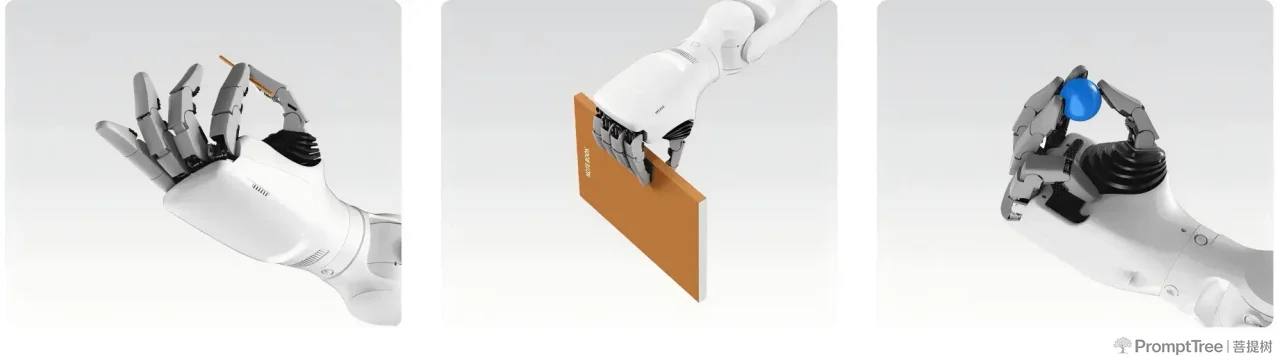
- 实现草莓无损抓取、纸张平整操控等柔性交互任务
-
仿生结构设计:20 个关节自由度 + 15 个主动驱动单元,实现类人手指灵活运动。
- 可流畅执行捏、夹、抓、扭等 31 种精细动作
-
节能自锁机制:抓取保持时自动锁定,降低 80% 静态功耗。
-
ROS 无缝集成:兼容 ROS1 / ROS2,提供即插即用的 SDK。
-
端到端架构:基于百亿级参数的自研 WALL-A 操作大模型,实现跨任务、跨场景泛化能力。
应用场景
- 具身智能研究与开发
- 精密操作与装配
- 柔性抓取与无损操控(如草莓采摘、纸张平整操控等)
- 复杂环境中的高精度自主化作业