Preview
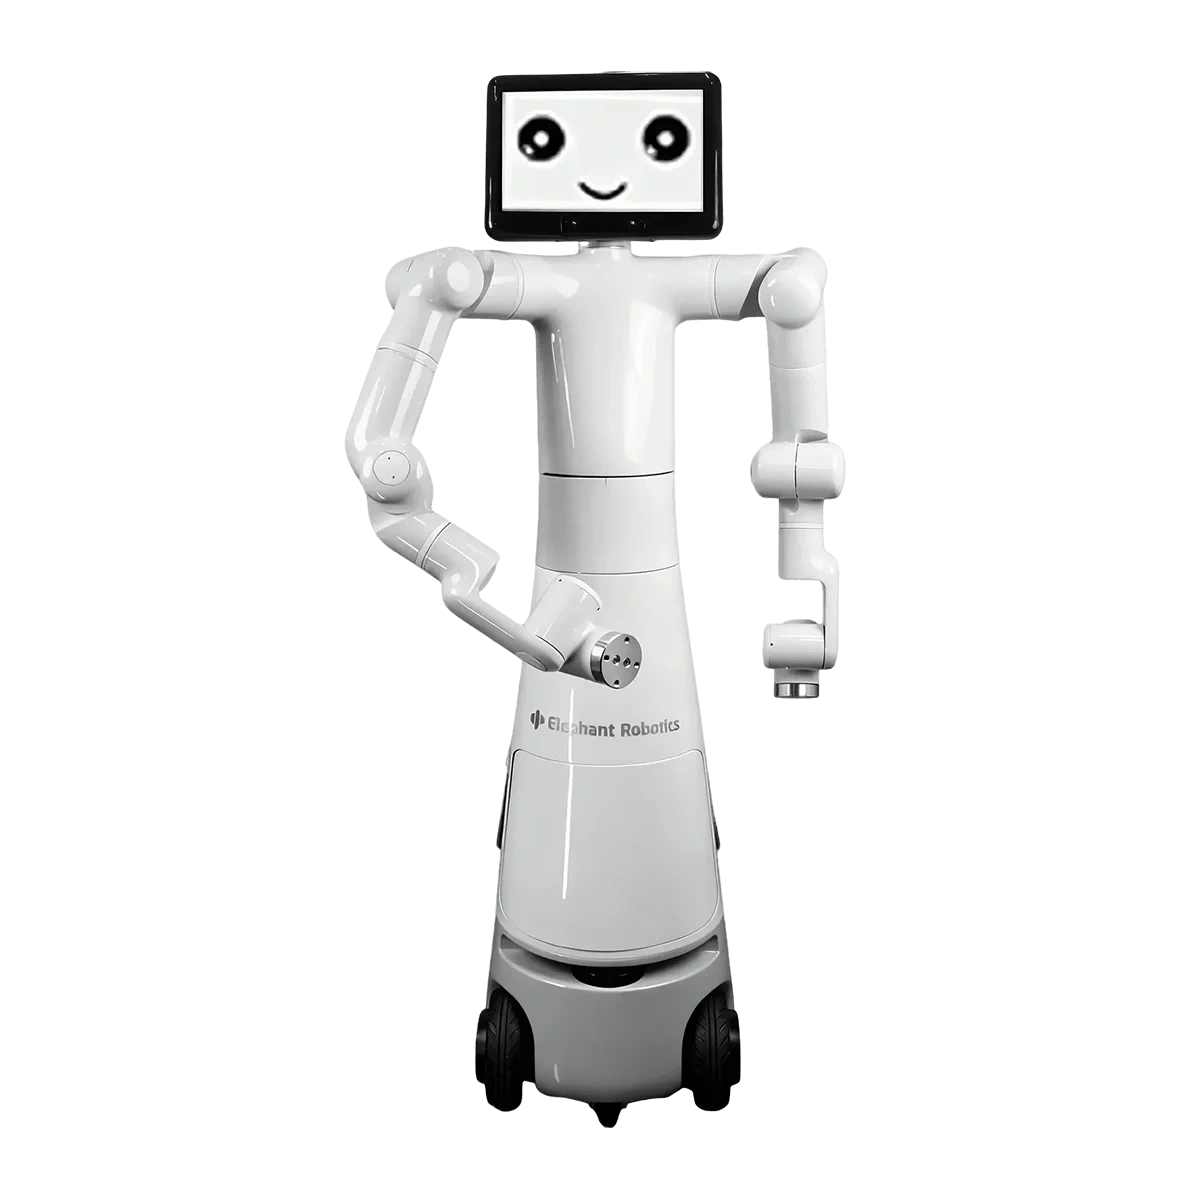
Mercury X1
Mercury X1轮式机器人轮式双臂机器人轮式人形机器人
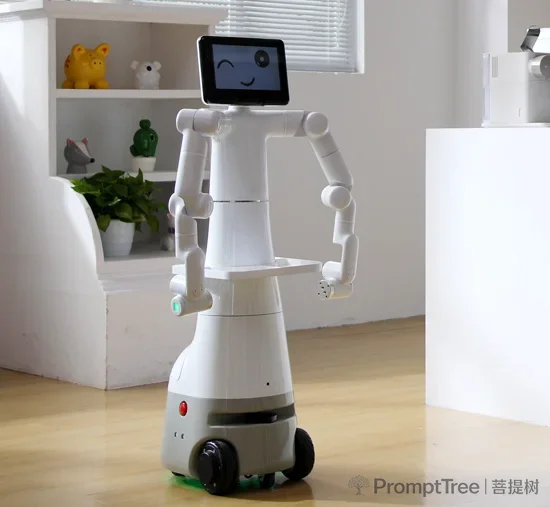
Mercury X1轮式人形双臂机器人,行走灵活、双手干活如真人。激光眼避障,续航8小时。Python编程一分钟教会新技能,可端盘子、拿快递、跑实验等,今天到手明天就能帮你干活,是你的智能搭档。
0 0 1
更新于 2026-08-05 08:32
↑
声明:文档由AI生成,仅作参考,最终功能和计费标准以官方为准。
产品概述
Mercury X1是大象机器人研发的轮式人形机器人,由Mercury B1双臂模组与高性能移动底座组合而成,搭载英伟达Jetson Orin Nano SUPER 8GB主控,集成多传感器、多套开发工具与七大智能算法,支持自主导航、双臂协同、二次开发与远程遥操作,面向教育、科研、商用服务等场景提供一体化具身智能硬件平台。
产品规格
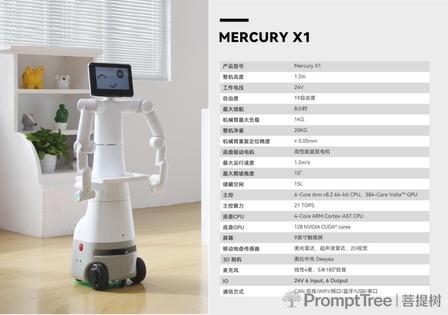
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 高度 | 1.18m | 整机垂直总高度 |
| 自由度 | 19自由度 | 双臂共17自由度,移动底座2自由度,实现仿人灵活运动 |
| 重量 | 55KG | 整机净重,包含移动底座与双臂模组 |
| 负载 | 1KG | 单臂最大额定抓取负载 |
| 工作半径 | 450mm | 单机械臂最大作业伸展范围 |
| 运行速度 | 1.2m/s | 移动底座最大直线行驶速度 |
| 续航时间 | 8小时 | 整机满电连续工作时长 |
| 重复定位精度 | ±0.05mm | 机械臂关节重复运动定位误差 |
| 最大爬坡高度 | 2CM | 底座可越过障碍物高度上限 |
| 最大爬坡角度 | 15° | 底座可稳定行驶的斜坡倾角上限 |
| 主控硬件 | 英伟达Jetson Orin Nano SUPER 8GB | 整机中央计算单元,AI算力67TOPS |
| 屏幕 | 9英寸触摸屏 | 头部交互显示与本地示教操作终端 |
| 工作电压 | 24V | 整机供电标准电压 |
| 底盘感知硬件 | 激光雷达、超声波传感器、2D视觉模组 | 用于SLAM导航、环境避障与空间感知 |
| 视觉拓展硬件 | 单目视觉、双目视觉、奥比中光3D相机 | 实现物体识别、目标抓取、三维重建 |
| 音频硬件 | 四麦线性阵列 | 5米180°拾音,支持语音识别交互 |
| 减速器类型 | 谐波减速器 | 机械臂关节传动部件,降低运动震动 |
| 通信接口 | CAN总线、WiFi、网口、蓝牙、USB串口 | 多通道数据传输与设备互联 |
| 仿真软件兼容 | ROS、Moveit、Gazebo、Mujoco | 支持机器人离线仿真、运动算法迭代 |
产品特色
- 一体化轮式人形硬件架构,自研轻量化大扭矩机械臂模组,搭配直驱移动底座,兼顾灵活操作与自主移动能力。
- 全栈开源开发生态,提供Python(pymycobot)、C++两套官方API,兼容主流机器人开发框架,支持自定义功能二次开发。
- 内置myPanel触摸屏示教工具、myBlockly图形化编程平台,无需额外设备即可快速编写双臂协同控制程序。
- 集成七大核心智能算法,包含七轴运动学、双臂协同、SLAM激光导航、单目/双目视觉、语音识别、ChatGPT大模型融合,实现多模态立体智能交互。
- 支持S570外骨骼控制器1:1动作复刻遥操作,可用于具身智能数据采集、远程精准操控作业。
- 完整硬件拓展生态,可适配各类机械夹爪、真空吸泵、2D/3D视觉设备,实现手眼协同作业。
- 多传感器融合感知系统,底座搭载多类型环境感知器件,支持3D SLAM室内自主建图、避障与定点导航。
应用场景
- 教育场景:高校机器人专业教学、自动化实训、编程实操教学,用于机械运动、机器视觉、自主导航课程实验。
- 科研场景:具身智能算法研究、双臂协同控制、大模型机器人融合、SLAM导航、人机交互数据采集实验。
- 商用服务场景:室内物品递送、商品分拣、接待引导、桌面自动化辅助作业。
- 娱乐交互场景:人机互动展示、仿生动作演示、远程沉浸式遥操作体验。
- 自动化作业场景:小型物料分拣、实验室试剂移取、标准化桌面操作任务。