
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
深圳市大象机器人科技有限公司是深圳市一家专注于机器人研发生产、平台软件开发及智能制造服务的高新技术企业,主营协作机器人、人形机器人及仿生机器人等产品,主要产品包括 myCobot 系列协作机械臂、水星 Mercury 系列人形机器人、MarsCat 仿生机器猫,成立于2016年。
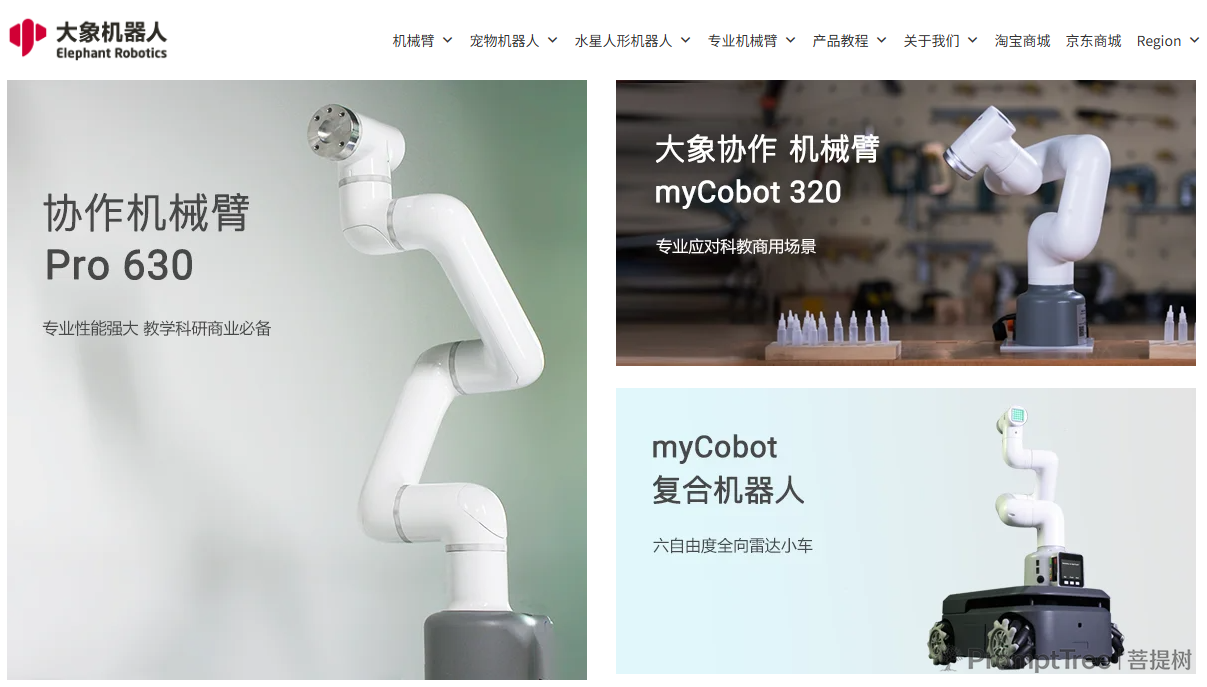
二、关于我们
深圳市大象机器人科技有限公司(SHENZHEN ELEPHANT ROBOTICS TECHNOLOGY COMPANY LIMITED)成立于2016年8月10日,属中外合资有限责任公司,法定代表人为伍祁林,总部位于深圳市。公司主要从事机器人软硬件、智能设备系统的设计研发与销售,业务覆盖工业自动化、商业应用及教育科研领域,获评国家高新技术企业、专精特新中小企业等资质。
公司核心团队由毕业于英国、美国、澳大利亚等海外高校的人员组成,并与墨尔本大学、俄罗斯国立核能研究大学、华南理工大学等高校建立联合实验室。公司自创立之初由全球硬件孵化器HAX孵化,先后获得云天使、SOSV、东方证券、深创投、真格、兆易创新等基金注资。两位创始人于2017年4月入选福布斯亚洲“30位30岁以下商业精英”。
公司产品线覆盖消费级协作机器人(myCobot / mechArm / ultraArm / myPalletizer / myBuddy / myArm / myAGV)、仿生陪伴机器人(MarsCat / metaCat / metaDog / metaPanda)、专业级协作机器人(Panda / Catbot / myCobot Pro及关节模组)以及人形机器人(Mercury系列)。公司为myCobot系列配套开发了RoboFlow操作系统及myStudio一站式平台,支持ROS、Python等多种开发环境。
发展历程:
- 2016年8月:公司正式成立,进入HAX孵化器并获得SOSV种子轮投资,开始研发Elephant S工业协作机器人。
- 2017年1月:获评“CES中国最具创新企业Top10”。
- 2017年4月:出席汉诺威工业博览会及韩国自动化展览会。
- 2017年7月:两位创始人入选福布斯亚洲“30位30岁以下商业精英”。
- 2017年10月:第五代单臂工业协作机器人Elephant S问世。
- 2018年4月:获得云天使基金天使轮投资。
- 2018年6月:首次公开亮相汉诺威世界工业博览会。
- 2018年11月:获得高工金球奖“最具投资企业奖”。
- 2019年4月:Catbot获“工业机器人创新奖”。
- 2019年9月:出席华为欧洲生态大会,成为华为生态伙伴。
- 2019年12月:与华南理工大学共建“智能机器人联合开发实验室”正式揭牌。
- 2019年12月:世界首款仿生机器猫MarsCat问世。
- 2020年10月:六轴协作机器人myCobot问世。
- 2021年3月:面向科研的myCobot Pro 320问世。
- 2021年7月:发布复合机器人底盘myAGV。
- 2021年9月:四轴机械臂myPalletizer问世。
- 2024年5月:完成由清辉投资领投、云卓资本跟投的Pre-B轮融资。
- 2024年:受邀参加联合国AI FOR GOOD全球峰会。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| myCobot 280 | 消费级六轴协作机器人 | 面向机器人及人工智能教育、科研与开发,支持ROS、Python等二次开发 | 自由度6,工作半径280mm,负载250g,净重800g,重复定位精度±0.5mm,电源DC 12V 5A,支持M5/树莓派/Arduino/Jetson Nano多种主控 |
| myCobot 320 | 消费级六轴协作机器人 | 面向教育及轻量商业场景的六轴协作操作 | 自由度6,工作半径320mm,负载1000g,自重3360g,重复定位精度±0.5mm |
| myCobot 600 | 六轴协作机器人 | 面向中等负载协作应用场景 | 自由度6 |
| myCobot Pro 320 | 专业级六轴协作机器人 | 面向商业与工业场景的自动化操作 | 负载1kg,工作半径320mm,自重3kg,重复定位精度约±2mm |
| myCobot Pro 630 | 专业级六轴协作机器人 | 面向教育及商业环境的重复性任务自动化 | 自由度6,负载2kg,工作半径630mm |
| mechArm 270 | 消费级六轴协作机器人 | 面向教育与开发的紧凑型六轴机械臂,支持ROS仿真 | 自由度6,工作半径270mm,负载250g,自重1kg,重复定位精度±0.5mm,电源8~12V 5A,最大运动速度120°/s |
| myPalletizer 260 | 消费级四轴码垛机械臂 | 面向创客与教育的全包裹式四轴机械臂,适用于码垛与分拣 | 自由度4,工作半径260mm,负载250g,自重960g,重复定位精度±0.5mm,电源8.4~12V 5A |
| ultraArm P340 | 消费级三/四轴机械臂 | 面向教育与轻量自动化应用的桌面级机械臂 | 自由度3/4,重复定位精度±0.1mm |
| myBuddy 280 | 消费级双臂协作机器人 | 双六轴类人体构型协作机器人,适用于教育与科研 | 双臂工作半径各280mm,双臂负载各250g,重复定位精度±0.5mm,自重3kg,CPU Broadcom BCM2711四核1.5GHz,内存4GB,配7英寸交互显示屏 |
| myArm 300 | 消费级机械臂 | 面向教育与开发场景的机械臂 | — |
| myAGV | 移动机器人底盘 | 复合机器人移动底盘,支持移动操作 | — |
| Mercury A1 | 人形机器人七轴协作机械臂 | 轻量级7自由度协作机械臂,可作为人形机器人组件 | 自由度7 |
| Mercury B1 | 人形机器人半人形双臂机器人 | 双臂半人形协作机器人,支持单臂独立操作与双臂协同 | 自由度17(双7轴A1臂),负载1kg,自重8kg,高度537mm,配备NVIDIA Jetson Xavier AI控制器(21 TOPS)、9英寸触控屏、3D相机 |
| Mercury X1 | 人形机器人轮式双臂通用人形机器人 | 轮式移动底盘配双臂人形上身,面向科研与服务场景 | 自由度19,负载1kg,自重55kg,高度1.18m,速度1.2m/s,续航8小时,主控NVIDIA Jetson Orin Nano 8GB |
| MarsCat | 仿生陪伴机器人 | 仿生机器猫,具备触觉感知与视觉交互能力 | 自由度16,配备6个电容式触控传感器、500万像素前置摄像头、树莓派3B主控、16个伺服电机,续航2~4小时 |
| metaCat | 仿生陪伴机器人 | 仿生机器猫 | — |
| metaDog | 仿生陪伴机器人 | 仿生机器狗 | — |
| metaPanda | 仿生陪伴机器人 | 仿生熊猫 | — |
重点产品说明
myCobot 280系列
myCobot 280为大象机器人核心消费级六轴协作机器人系列,提供M5、树莓派、Arduino、Jetson Nano等多种主控版本。以myCobot 280 Jetson Nano版本为例,搭载Jetson Nano 2GB主控,CPU为四核ARM A57 @ 1.43GHz,GPU为128核NVIDIA Maxwell,支持ROS、Python、myblockly、myStudio、串口控制协议、TCP/IP等多种开发与控制方式,支持轨迹录制、无线控制,外壳材质为金属,关节活动范围达±165°(J6为±179°),配备12位磁编码器。myCobot 280 M5版本净重800g,配备2.0英寸LCD显示器,电源接口为DC 12V 5A TypeC。
myBuddy 280
myBuddy 280为双六轴类人体构型协作机器人,自带7英寸可交互式显示屏,内置20余种动态表情,配备双200万像素高清相机,提供标准3.3V扩展IO接口和乐高扩展接口,可安装吸泵、夹爪等多种适配器,支持ROS/moveIt等开发系统及myBuddy APP操作软件。
Mercury X1
Mercury X1为轮式双臂通用人形机器人,配备19个自由度,搭载NVIDIA Jetson Orin Nano 8GB主控,身高1.18m,自重55kg,最大负载1kg,最大移动速度1.2m/s,续航时间8小时,适用于教育、科研与服务等场景。
四、联系我们
- 公司名称:深圳市大象机器人科技有限公司
- 总部地址:深圳市福田区华强北街道深南中路2070号电子科技大厦D座智方舟国际智能硬件创新中心D403、D504、D505室
- 联系电话:+86 (0755) 8696 8565
- 电子邮箱:support@elephantrobotics.com(客服)、sales@elephantrobotics.com(商务合作)、marketing@elephantrobotics.com(品牌推广)
- 营业时间:工作日9:30-18:30(北京时间 GMT+8)