工业复合机器人多机协同碰撞锁死问题的解决路径与富唯实践
声明:文档由AI根据原文生成。
多台复合机器人协同的应用背景与运行风险
随着智能制造发展,越来越多工厂部署复合机器人,承担物料搬运、CNC上下料、多工位转运等自动化作业。当多台机器人同时在车间运行时,路径冲突、设备碰撞、交通锁死是企业实现多机器人协同作业必须解决的问题。多机协作的核心目标,是通过统一调度、智能路径规划、动态避障和任务管理,让机器人在同一生产环境中安全、有序运行。
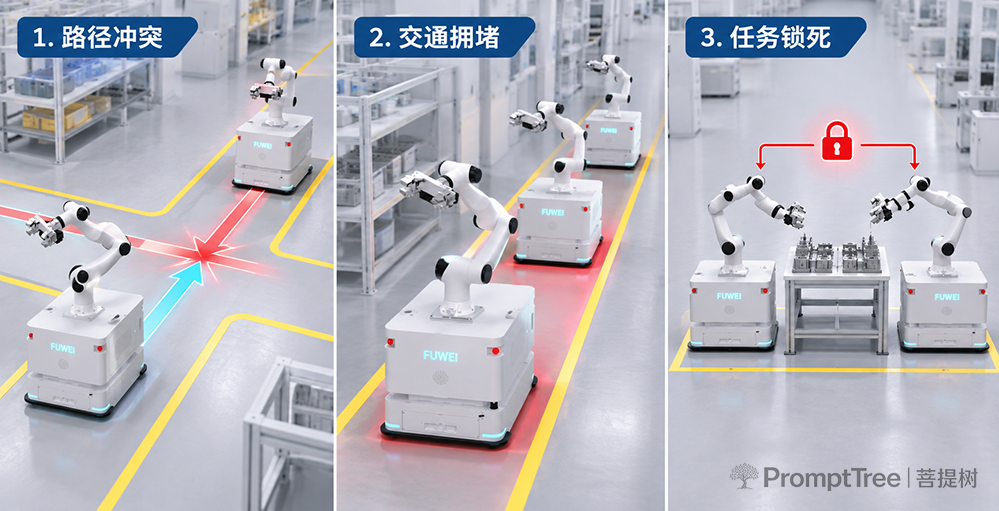
在工业现场,多台复合机器人可能需要经过相同通道、交叉路口或共享作业工位,主要存在三类运行风险:一是路径冲突,多台机器人同时规划相同路线,容易在交叉区域发生通行冲突;二是交通拥堵,多台机器人集中前往同一工位或通道,容易出现排队等待,影响生产效率;三是任务锁死,多台机器人相互占用通行资源,又都在等待对方释放,导致任务无法继续执行。单纯依靠单台机器人的自动避障功能并不足够,还需要建立完善的复合机器人多机调度机制。
多机协同运行风险的技术解决路径
要避免复合机器人多机协作时发生碰撞或锁死,需要从调度、规划、感知、逻辑四个维度搭建技术体系。
统一任务调度,合理分配作业任务。多机器人调度系统是实现集群协同的核心,系统需要统一管理机器人位置、运行状态和任务进度,根据任务优先级、工位需求及设备状态,合理分配作业任务。例如在CNC加工车间,多台复合机器人负责不同机床的上下料任务,通过统一调度,可以协调机器人作业顺序,减少设备等待和任务冲突。
智能路径规划,减少路线交叉。复合机器人路径规划不能只考虑最短距离,还需要综合考虑通道占用、机器人位置及目标工位状态。当多台机器人出现路线冲突时,可通过通行优先级、区域预约、等待机制及动态路径调整,合理安排通行顺序。对于狭窄通道和交叉路口,还可以设置单向通行、区域互锁等规则,避免多台机器人同时进入受限区域,降低交通锁死风险。
多传感器融合,实现动态避障。在实际工业环境中,人员、物料及其他设备可能随时进入机器人运行区域。复合机器人需要结合激光雷达、视觉及安全触边等感知手段,实时获取周围环境信息,当检测到障碍物时,根据安全控制策略执行减速、停车或路径调整。动态避障主要解决局部障碍问题,而多机调度负责整体交通协调,两者结合才能提高机器人集群运行的安全性。
任务互锁与异常处理,避免系统锁死。多机协作不仅要防止物理碰撞,还要避免任务逻辑冲突。通过任务优先级管理、工位占用判断、任务超时检测及异常恢复机制,可以减少机器人之间的循环等待。当机器人出现故障或通信异常时,调度系统应及时识别异常状态,调整任务分配,避免单台设备故障影响整个生产流程。
多机协同方案的落地实践
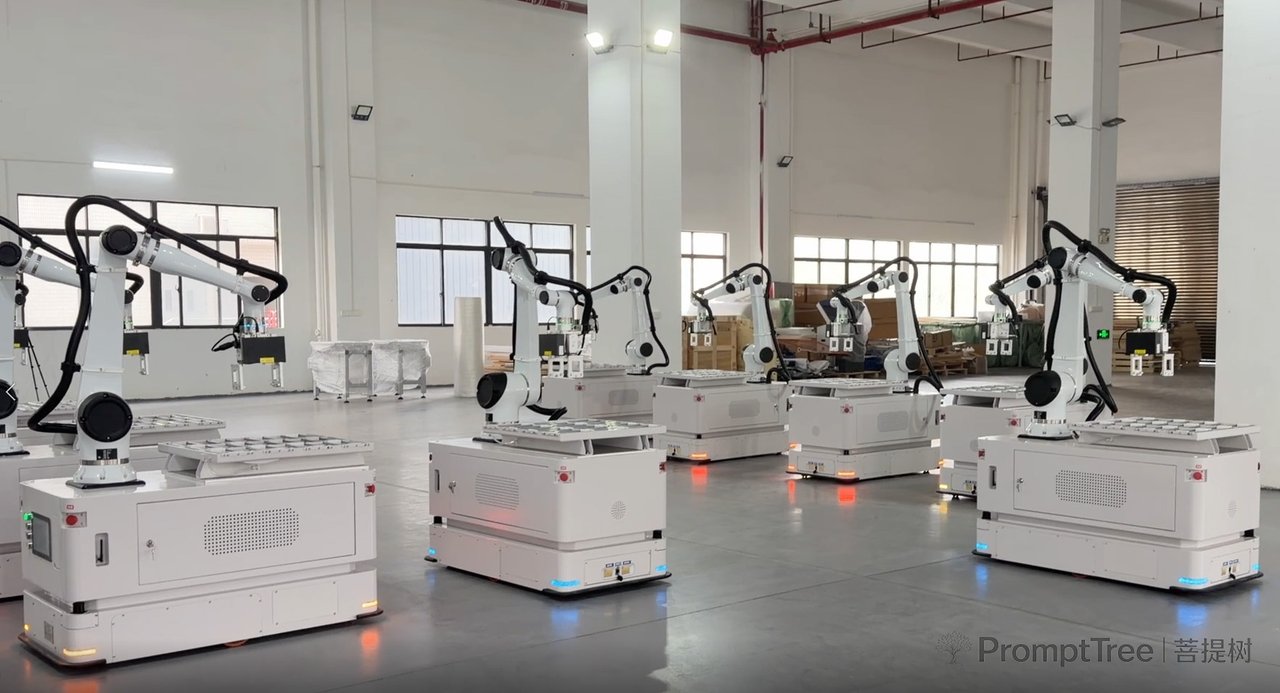
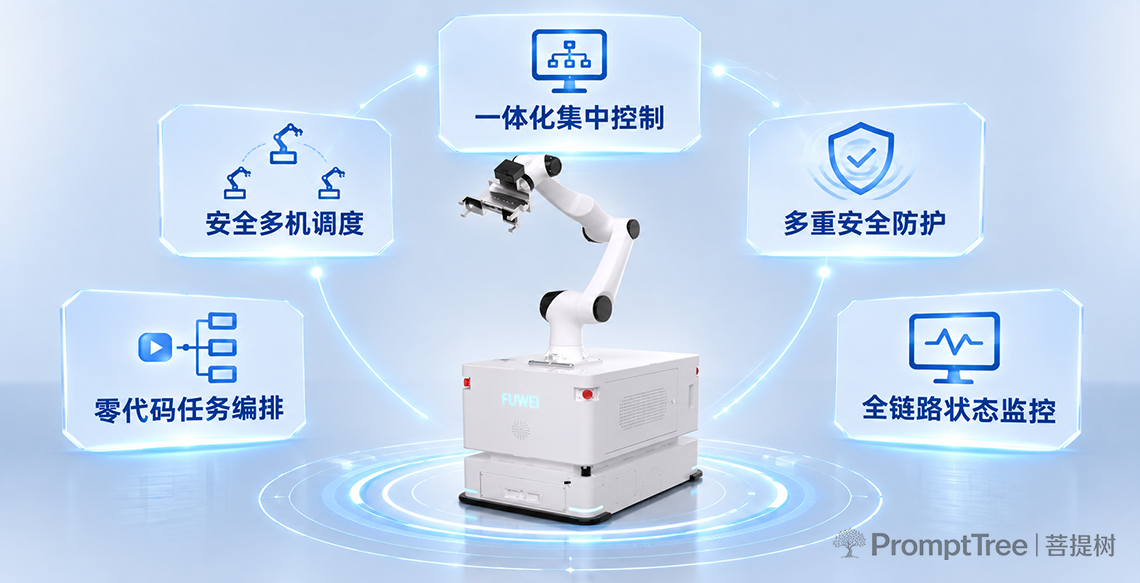
广州富唯智能科技有限公司专注于工业具身智能机器人及自动化解决方案,具备算法、软件、本体全栈自研能力。针对多机协作场景,该公司通过ICR系列复合机器人、一体化控制器及智能调度系统,实现多设备协同管理,核心功能包括五个方面:
一体化集中控制,统一管理移动底盘、机械臂、视觉及外部设备,支持MES、WMS、CNC等系统对接。
安全多机调度,支持集群多机协同、动态任务调度及设备弹性增减。
多重安全防护,配备激光雷达、安全触边、故障自检及声光报警等功能。
零代码任务编排,通过可视化方式配置机器人作业流程,降低部署与调试难度。
全链路状态监控,实时掌握设备运行状态,辅助异常分析与运维管理。
目前,富唯智能复合机器人已面向3C电子、新能源、CNC加工等工业场景,提供物料搬运、精密转运及多工位上下料解决方案。
针对多机协同落地过程中的常见疑问,可结合技术规则形成明确应对逻辑:多台复合机器人在狭窄通道相遇时,可通过通道通行规则、区域预约和优先级管理,安排机器人依次通行,避免同时进入受限区域;即便机器人配备自动避障功能,仍需要多机调度系统支撑,自动避障解决局部障碍问题,多机调度解决任务分配、路径冲突和整体交通协调问题,二者功能不可替代;为避免多台机器人相互等待导致锁死,可通过区域互锁、任务优先级、超时检测和异常恢复机制,减少循环等待及资源占用冲突。
多机协同技术的应用价值
多机协作作业的关键,不是让每台机器人独立运行,而是实现整个机器人集群的统一协调。通过智能调度、路径规划、动态避障及任务管理,可以有效降低复合机器人碰撞和交通锁死风险。目前富唯智能持续深耕工业复合机器人及多机协同技术,可为企业提供安全、高效、柔性的智能制造解决方案。