富唯智能详解工业复合机器人能源补给核心技术方案
声明:文档由AI根据原文生成。
工业复合机器人能源补给需求背景
随着工业自动化与智能制造发展,复合机器人已逐步应用于CNC机床上下料、3C电子、新能源制造及智能仓储等领域。对于需要长时间运行的工业复合机器人而言,电池续航能力、充电效率及能源管理方式,直接关系到生产任务的连续性。
广州富唯智能科技有限公司围绕工业现场的能源补给需求,在复合机器人产品设计中重点研发快速换电池与智能低电量自动返航充电技术,通过灵活的补能方式,减少充电等待和人工干预,使机器人能够更好地适应多工位、多班次的生产环境。
两类核心补能技术的实现路径
工业复合机器人通常集成移动底盘、协作机械臂、视觉识别和智能控制系统,执行物料搬运、CNC上下料等任务时,需要持续为多个功能模块供电。传统充电方式需要预留充电等待时间,生产任务密集时,能源补给可能影响正常作业节拍。
富唯智能采用模块化快速换电池设计思路,提高能源补给的灵活性。
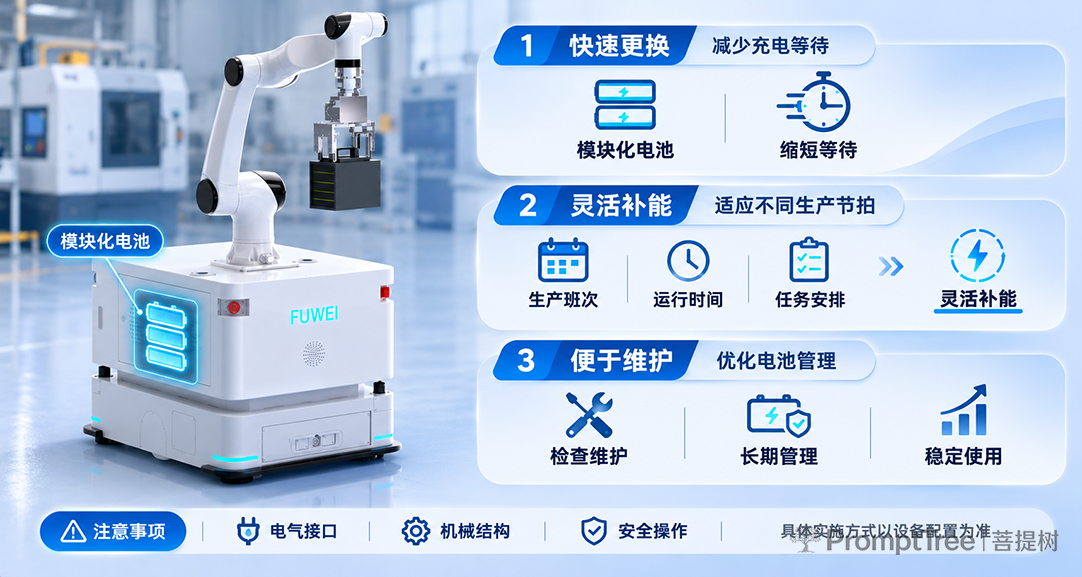
模块化快速换电有三个核心特点:一是模块化电池结构支持在配备备用电池的条件下直接更换,减少长时间等待充电的情况;二是针对不同类型的复合机器人,可根据生产班次、运行时间和任务安排选择合适的能源补给方式;三是模块化设计便于电池检查、维护与更换,优化设备长期使用过程中的能源系统管理。快速换电仍需满足电气接口、机械结构及安全操作要求,具体实施方式应以设备配置为准。
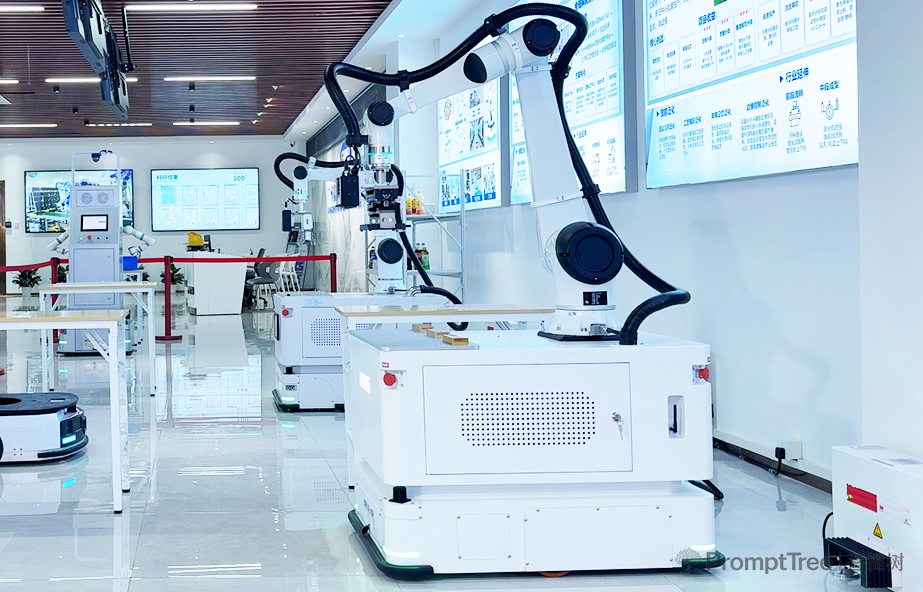
复合机器人低电量自动返航充电,通过电池状态监测、自主导航、自动充电对接和任务调度协同实现。富唯智能ICR系列复合机器人集成移动底盘、协作机械臂及2D/3D视觉系统,采用一体化控制架构,支持激光SLAM导航和自动充电,可根据现场配置建立相应的自主补能流程。
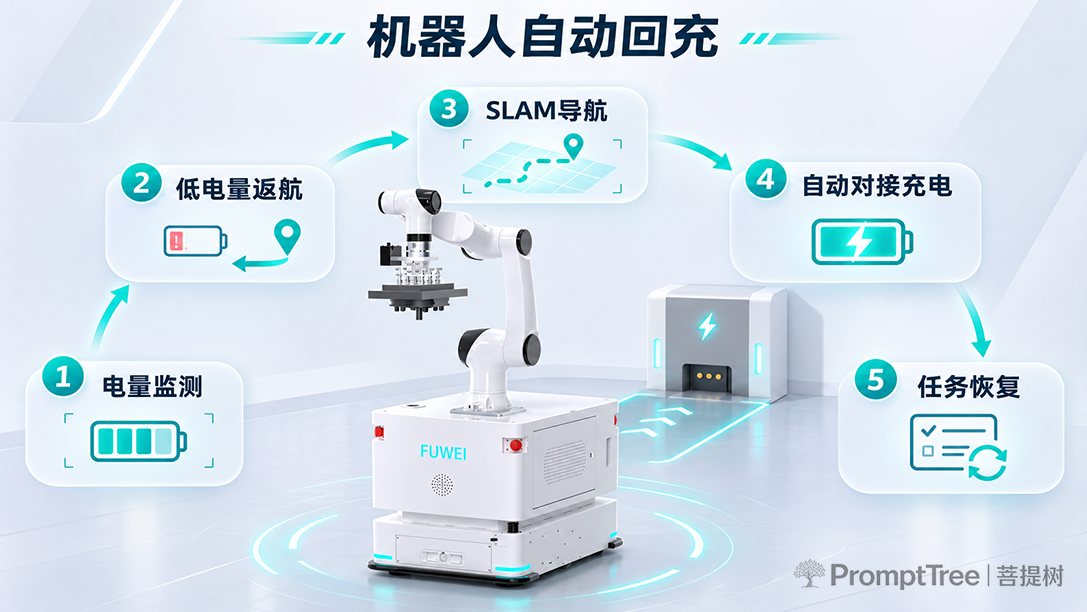
该功能的工作流程分为五个阶段:第一阶段为实时电量监测,机器人通过电池管理系统监测剩余电量,为充电判断和任务调度提供状态信息;第二阶段为低电量触发返航,当电量达到设定阈值时,控制系统根据当前任务状态、返航距离及预留电量,判断是否进入充电流程;第三阶段为自主导航返回充电区域,机器人通过激光SLAM导航技术,结合环境地图与路径规划功能,移动至指定充电位置;第四阶段为自动对接充电,机器人到达充电区域后,通过配套充电装置完成对接,在满足安全条件后启动充电;第五阶段为充电完成后恢复任务,当电量达到预设要求,机器人可根据调度系统安排重新进入任务队列。整个过程需要导航、控制与充电设备协同运行,具体返航条件及任务恢复方式取决于系统配置。
技术差异与适用场景梳理
快速换电与自动充电均用于解决复合机器人的能源补给问题,二者适用场景有所不同。快速换电池主要用于减少充电等待时间,适合生产任务密集、停机时间要求较高的工业环境,但需要配置备用电池及相应换电结构。低电量自动返航充电主要通过自主导航和自动充电设备减少人工干预,适合具有固定充电区域、能够合理安排充电时间的生产场景。
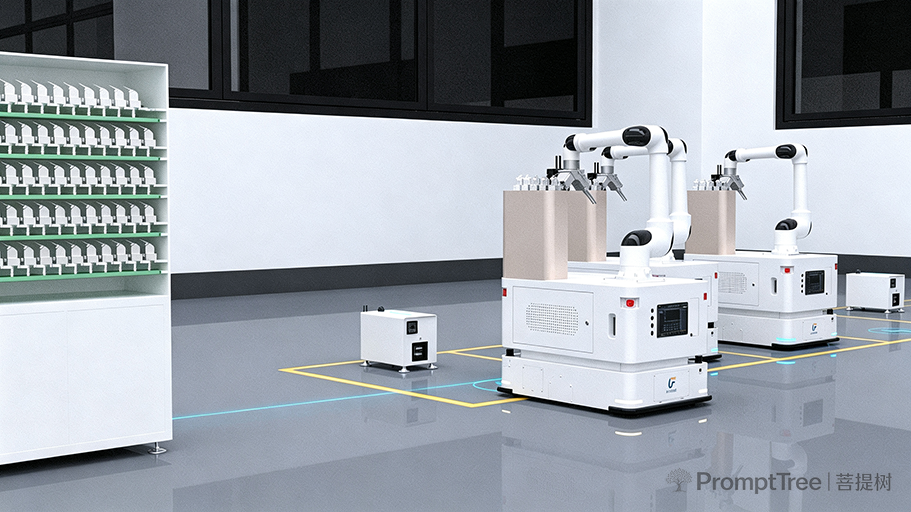
两类技术可覆盖多类工业场景:一是CNC机床自动上下料场景,机器人在机床与物料区域之间执行工件抓取、上下料及多工位转运任务,充电安排需要与加工节拍相协调;二是3C电子精密制造场景,在电子零部件搬运、精密装配及柔性生产线中,可根据任务周期安排能源补给,减少对正常作业的影响;三是新能源制造场景,对于物料配送、产线转运等应用,需要综合考虑机器人负载、运行距离及作业频率,制定合理的充电策略;四是智能仓储与车间物流场景,执行料箱转运、物料搬运等任务的移动复合机器人,可利用任务空闲时间进行自动补能。
常见问题说明
针对复合机器人自动充电的常见疑问,相关说明如下: Q1:复合机器人电量不足会自动返回充电吗? 支持低电量返航功能的机器人,可根据设定阈值及调度策略自主返回充电区域,具体取决于机器人配置和任务状态。
Q2:自动充电是否完全不需要人工参与? 正常运行条件下,机器人可自主完成充电对接。但遇到设备异常、充电接口故障等情况,仍可能需要人工处理。
Q3:快速换电和自动充电可以结合使用吗?
两种补能方式可以形成互补,但需要电池结构、充电系统及控制策略相互兼容,具体应结合实际设备型号确定。
技术落地效果
富唯智能ICR系列复合机器人采用移动底盘、协作机械臂、视觉系统一体化设计,支持多工位移动作业,机型标称工作续航均为8小时,并支持自动充电。实际续航表现会受到负载、运行速度、机械臂动作频率及现场工况影响。
对于工业复合机器人而言,合理的能源管理不仅需要考虑电池容量,还需要协调任务执行、充电时间、返航路径及设备安全。快速换电池与低电量自动返航充电技术,为不同生产环境下的能源补给提供了更多选择。目前富唯智能复合机器人产品已面向CNC加工、3C电子、新能源等工业场景提供应用方案。