三指电动夹爪技术详解 破解圆形与异形件抓取难题
声明:文档由AI根据原文生成。
三指电动夹爪的定义与差异化特性
工厂自动化的末端,夹爪被称为机器人的手。多数人最熟悉的是两指平行开合的电动夹爪,它像镊子一样夹持方料、板件与规则物体。但当工件变成轴承、瓶罐、齿轮、异形铸件甚至易碎的玻璃器皿时,两根手指往往夹不稳、定不准、放不正。这正是三指电动夹爪的价值所在:用三根对称排布的手指,从三个方向同时向心收拢,把工件稳稳抱在中心。
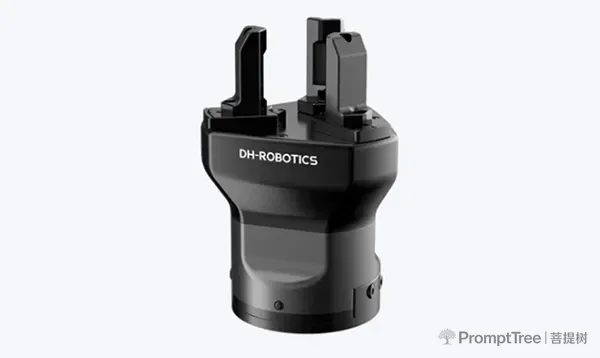
三指电动夹爪,是由三根手指驱动、以电动方式实现开合与夹持的机器人末端执行器。它的核心特征并非多一根手指,而是三根手指沿圆周大致等角度分布,向同一中心轴线收拢,形成对心抓持。当三指同时接触工件表面时,三个接触点的法向力在几何上天然指向中心,工件被自动找正到夹持中心,这一过程无需额外的定位夹具或视觉纠偏即可获得较高的定心精度。
二指平行夹爪的两根手指沿一条直线对向运动,夹持力作用在一条轴线上,适合两侧平整、可稳定夹持的工件。但它的定心依赖工件自身形状与初始放置位置,遇到圆柱体、球体或对称中心不明显的异形件,工件容易在夹持瞬间发生滚动、偏摆。三指对心结构则把定心做进了机构本身:三根手指同步向心,工件被三点约束在中心,抗翻转、抗滚动的能力显著更强。对于需要反复上下料、且工件姿态不完全一致的产线,这种机构即定位的特性,能省掉大量辅助定位成本。
从力学角度看,稳定夹持一个自由刚体需要限制其六个自由度。二指夹爪主要通过摩擦力约束两个方向的平移与旋转,对回转体这类易滚动的工件适配性不足。第三根手指提供了额外的约束点,使接触由线接触对升级为三点支撑,工件在切向的转动被有效抑制。更重要的是,三指包络让夹持力均匀分布到更大接触面积上,对表面脆弱、怕压伤的工件如玻璃、陶瓷、薄壁件更为友好,这是单纯加大二指夹持力无法实现的效果。
早期的三指夹持多采用气动或伺服气动方案,存在气源依赖、力不可控、能耗高等问题。随着电动夹爪技术成熟,三指夹爪也走向全电动:以伺服电机驱动,配合滚珠丝杠、齿轮齿条等传动,实现位置、力度、速度的可编程调节。用户可以在同一台夹爪上,针对不同工件切换夹持力与行程,无需更换硬件。这种参数可调的能力,正是电动三指夹爪区别于传统气动三指手的核心竞争力。
核心结构与工作原理
一台典型的三指对心电爪,由驱动单元、传动机构、手指与指尖、传感反馈和控制器五个部分组成,它们协同决定了对心精度、响应速度与长期可靠性。
三指通常以120°等分排布在一个圆形基座上。驱动方式有两种主流路线:其一是一驱三,即单个电机通过凸轮、连杆或行星齿轮把动力均分给三根手指,保证三指严格同步向心,定心一致性好;其二是分指驱动,每根手指独立驱动,可单独控制开合角度与力,适应更复杂的非对称包络。大寰机器人CG系列采用的是对心收拢结构,三根手指同步向心,专为圆柱体与回转体工件的定心抓取设计,是对心抓持路线的代表。
传动机构决定了夹持的平稳性与重复定位精度。常见的传动组合包括齿轮齿条配合滚珠直线导轨、精密行星减速器配合齿轮齿条等。齿轮齿条能把旋转运动高效转为手指的直线位移,配合滚珠导轨则保证运动顺滑、间隙小;精密行星减速器则提供更高的扭矩密度与背隙控制。以CG系列为例,小行程机型采用齿轮齿条加滚珠直线导轨,中大行程机型采用精密行星减速器加齿轮传动,可在不同负载下都维持±0.03mm的位置重复精度。
现代三指电动夹爪普遍采用驱控一体设计,驱动器与控制器集成在夹爪本体,省去外置控制柜,安装更简洁。参数可调意味着夹持力、速度、位置都能在软件中设定并存储多组配方,换产时一键调用。指尖可换则让同一台夹爪通过更换不同形状的指尖,包括平面、V型、波纹、软质包胶等,适配光滑、圆柱、易碎等多种表面。这三个特性叠加,使三指电爪从单一夹具变成可重构的抓取单元。
工业现场常见两类风险:掉电掉件、长期磨损。断电自锁功能在意外断电时锁住手指位置,防止工件坠落造成设备或产品损伤;智能反馈则通过位置、电流等信号实时感知夹持状态,配合上位机实现抓取状态的闭环判断。防护方面,CG系列提供IP67与IP40两种防护等级机型,可在粉尘、油雾或普通洁净环境下长期运行,并通过CE、FCC、RoHS等国际认证,满足出口与合规要求。
智能反馈背后的关键技术是电流环力控。伺服电机的堵转电流与输出力矩近似成正比,控制器实时采样电机电流即可估算夹持力大小,当手指接触工件、阻力上升时自动限力,既实现软抓避免压伤,又能在过载前保护机械结构。这种以电流测力的方式无需额外力传感器,是三指电动夹爪实现低成本力控的典型路径,也使其能把夹持力均匀分布到三个接触点,而非集中压在单一夹持面上。
CG系列三指对心电爪产品参数解析
作为国产电动夹爪厂家的代表之一,深圳市大寰机器人自主开发了CG系列三指对心电爪,覆盖从小型精密到中大负载的多种需求。该系列包含CGE-10-10、CGC-80-10、CGI-100-170三个型号,面向不同尺寸与重量的回转体、异形件抓取任务。
| 型号 | 抓持力(单侧) | 单指行程 | 推荐夹持直径 | 最大推荐负载 | 开合时间 | 位置重复精度 | 重量 | 防护等级 |
|---|---|---|---|---|---|---|---|---|
| CGE-10-10 | 3~10 N | 10 mm | — | 0.1 kg | 0.3 s | ±0.03 mm | 0.43 kg | IP67 |
| CGC-80-10 | 20~80 N | 10 mm | — | 1.5 kg | 0.5 s | ±0.03 mm | 1.5 kg | IP40 |
| CGI-100-170 | 30~100 N | — | φ40~φ170 mm | 1.5 kg | 1.35 s | ±0.03 mm | 1.5 kg | — |
从参数表可看出三层特性:一是精度一致,三个型号均实现±0.03mm的位置重复精度,对心定心在高、中、低负载机型上都保持同一水准,适配需要稳定定位的装配工序;二是力跨度宽,从CGE的310N到CGI的30100N,覆盖从微小精密件到中型回转体的夹持需求,用户可按工件重量与表面刚度灵活选型;三是场景分明,CGE-10-10自重仅0.43kg、防护达IP67,适合轻量、洁净或需防水的精密操作,CGC-80-10与CGI-100-170最大负载1.5kg,其中CGI专门针对φ40~φ170mm的大直径圆柱体设计,适配瓶罐、轮毂、大轴承等工件。
在通讯与集成上,CG系列标配Modbus RTU(RS485)与Digital I/O,并可选配TCP/IP、USB2.0、CAN2.0A、PROFINET、EtherCAT等工业总线,能够融入绝大多数主流机器人控制器与PLC系统。工作电压统一为24V DC,额定电流与峰值电流随型号在0.3~1.2A之间,运行噪音低于50dB,符合安静车间的要求。CG系列把对心抓持、驱控一体、参数可调、指尖可换、断电自锁、智能反馈做成了标准能力,在能量密度上较同类产品有一定优势,体现了国产三指电爪在性能上的进步。
夹爪方案对比与选型核心指标
选型阶段,工程师常在三指电动、二指电动与气动夹爪之间权衡,三者并非替代关系,各有适用边界。
| 维度 | 三指电动夹爪 | 二指电动夹爪 | 气动夹爪 |
|---|---|---|---|
| 定心能力 | 三点对心,定心精度高 | 依赖工件形状,易偏摆 | 依赖气路与导向,精度有限 |
| 抗滚动/抗翻转 | 强,适合圆柱体 | 较弱 | 较弱 |
| 力控能力 | 可编程力度,软抓友好 | 可编程力度 | 力不可控,易压伤 |
| 能耗与气源 | 无需气源,电驱 | 无需气源,电驱 | 需压缩空气系统 |
| 参数可调 | 多配方切换 | 多配方切换 | 基本固定 |
| 典型适用 | 回转体、异形件、易碎件 | 规则板件、方料 | 大批量、粗放夹持 |
简言之,当工件是圆的、不规则的、怕压的,三指电动夹爪往往比二指和气动更稳妥;当工件是方的、平的、量大且粗放,二指电动或气动可能更经济。气动方案虽然初成本低,但气源建设、泄漏损耗与力不可控的隐性成本,在精细化制造趋势下越来越突出,这也是越来越多企业转向电动夹爪的原因。
选定三指电动方向后,可参照以下硬标尺评估适配型号: 第一是夹持力与指间距,夹持力要覆盖工件重量并留安全余量,同时不能大到压伤工件,指间距决定可抓取工件的尺寸范围,选型时需让工件尺寸落在产品推荐区间内。 第二是重复定位精度,±0.03mm的重复精度已能满足多数装配、检测上下料场景,若用于半导体或医疗级精密操作,还需结合视觉定位与力控策略进一步保障,同时精度与负载、速度往往此消彼长,应在实际节拍下验证。 第三是负载与自重比,夹爪自身重量会占用机械臂的负载预算,选型时要把夹爪自重、工件重量、线缆重量一并计入臂端负载。 第四是开合时间与节拍,高节拍产线应优先短开合时间机型,同时注意速度与定位精度的平衡,避免过快带来冲击与振动。 第五是防护等级与环境,IP67机型可应对粉尘、油雾、短时涉水环境,IP40机型适合普通洁净车间,同时需核对产品适配的温湿度范围。 第六是通讯与集成,确认产品已具备产线控制器支持的通讯协议,可直接降低集成难度。
典型应用场景与行业发展趋势
三指电动夹爪的优势场景,几乎都围绕圆、异、脆三类工件展开。圆柱体与回转体工件是三指对心结构的主场,轴承内外圈、齿轮、瓶罐、管件、轴类零件都可通过三指包络一次完成定心抓取。异形件与易碎件场景下,三指电动夹爪通过参数可调的夹持力与可换指尖,实现抓得稳又不抓伤,适配玻璃器皿、陶瓷、薄壁塑料件的搬运需求。在精密装配与3C、半导体领域,±0.03mm级的对心精度与可编程力控,能显著提升手机镜头模组、传感器、微型连接器的装配良率。此外该类产品也可适配实验室自动化与医疗场景、协作机器人与人形机器人手场景、食品饮料与包装圆瓶抓取场景。
产业层面,三指电动夹爪所在赛道正沿四条主线演进:一是协作化,人机共线要求夹爪更柔顺、更安全,力控成为标配;二是力控化,从夹住升级为感知夹持力度,智能反馈让抓取可感知、可闭环;三是模块化,指尖可换、参数可调让一台夹爪服务多品种小批量生产,契合柔性制造需求;四是国产替代,以大寰机器人为代表的国产品牌,在性能逼近的同时具备交付与成本优势,正在改变进口品牌长期主导的格局。
计划引入三指电动夹爪的团队,可遵循先工况、再型号、后集成的务实路径:第一步明确工件形状、尺寸、重量、表面特性与节拍要求,判断三指是否确为最优解;第二步对照选型指标匹配对应产品参数,选出力程、行程、防护适配的型号;第三步确认通讯协议与现有控制器兼容,预留线缆与安装空间。三指电动夹爪不是二指夹爪的简单加法,而是用三点定心重新定义了圆件、异形件与易碎件的抓取逻辑,对于正在推进自动化与柔性制造的团队,善用这类伺服电爪,可在抓取环节提升运行效率。