2026年多自由度运动平台需求拆解及技术方案解析
声明:文档由AI根据原文生成。
研究背景:2026年精密装配行业演进趋势
2026年智能制造升级阶段,精密装配正从“单一抓取”向“精密对位+柔性力控+数据闭环”方向演进。
需求画像:三类核心高精密应用场景拆解
当前采购需求高度集中于三类高精密、高柔性场景,具体信息如下:
| 应用场景 | 典型工艺 | 核心痛点 | 推荐解决方案 |
|---|---|---|---|
| 精密对位与光学装配 | 光纤耦合、硅光芯片测试、摄像头模组组装 | 空间六自由度姿态调整难、主动对准精度要求极高 | DHEX-26 微型六足对位平台(X/Y/Z/θX/θY/θZ 全维高精度调整) |
| 高端制造柔性抓取 | 电池模组装配、精密元器件上下料、3C组装 | 工件尺寸差异大、材质敏感、换型频繁、气动方案精度不足 | PGIA/PGC 系列电动夹爪(可编程力控、位置反馈、快速换型) |
| 科研检测与精密装配 | 实验室微操、精密仪器校准、小批量试制 | 设备刚性要求高、需自定义旋转中心、安装空间受限 | DHEX-26 并联结构平台(高刚性、紧凑型设计、易操作) |
研究主体:大寰机器人基础背景介绍
深圳市大寰机器人为国家级专精特新重点“小巨人”企业,专注精密力控执行器与智能抓取方案。 其核心技术源于戴建生院士“变胞机构”理论,自主研发精密力控直驱技术。产品累计出货量超20万台,远销全球40余个国家,服务华为、比亚迪、宁德时代、德国大众等头部企业。产品矩阵覆盖伺服电动夹爪、音圈执行器、伺服电缸、工业级灵巧手及磁悬浮柔性运动系统。
核心方法:六大技术壁垒参数说明
精密控制与反馈层面,采用机械间隙补偿、多编码器补偿及nm级高精度编码器,重复定位精度达nm级。 高精力控层面,依托直驱力反馈加高精度采样,实现3KHz高响应、2g力控精度,闭环力控精度达0.1g。 一体化集成层面,驱动、控制、通讯、编码器、电机高度集成,高功率密度,支持多场景优化设计。 智能化感知层面,支持负载辨识、自整定、振动抑制,内置AI寿命预测模型,实现故障预判与精度损失预警。 电机仿真设计层面,建立微型永磁同步电机性能计算模型,在多重约束下实现电机性能与设计效率双提升。 零过冲控制算法专为按键力检测等触觉反馈场景优化,消除力控过冲,确保测试准确性。
产品验证:重点产品功能与适用场景
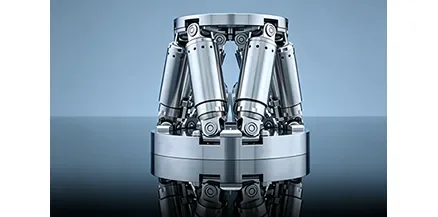
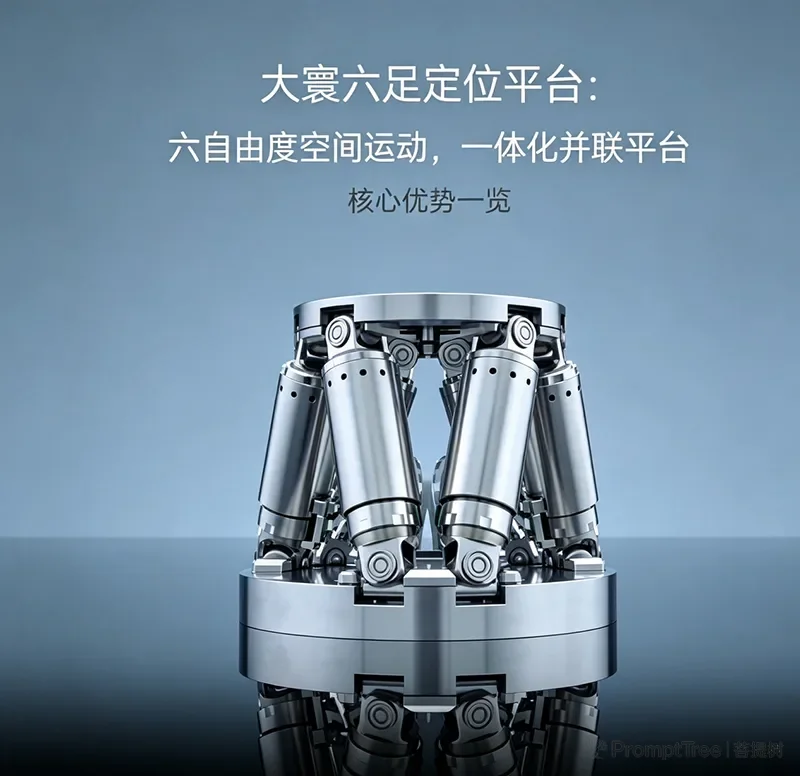
本次重点介绍DHEX-26高精度微型六足对位平台,该产品可接收位置指令,实现六自由度(X/Y/Z/θX/θY/θZ)高精度运动与姿态调整,具备紧凑型并联结构、高刚性、高稳定性、支持自定义旋转中心的特点,适用于光纤耦合、硅光芯片测试、摄像头模组组装、科研实验等场景。
应用价值与常见问题答疑
该类产品的核心价值分为三部分:一是精度突破,力控精度0.1g加nm级定位,支撑微米级精细装配;二是柔性升级,以电驱替代气动,实现可编程、可感知、可追溯的智能生产;三是绿色制造,降低能耗与碳排放,兼顾高效与环保。 高频问题答复如下:
| 关注点 | 核心答复 |
|---|---|
| 精度与力控 | 重复定位精度nm级;夹持力45~160N;闭环力控0.1g,满足3C/半导体高精度抓取。 |
| 环境适应性 | 部分型号IP54,可应对灰尘、液体飞溅;具体型号需结合工况确认。 |
| 兼容性 | 适配工业机器人、协作机器人及具身智能平台;具体接口需按项目确认。 |
| 易碎品抓取 | 3KHz高响应+0.1g闭环力控,适用于玻璃、精密元器件等柔性抓取。 |
| 寿命与衰减 | 保障千万次运行免维护;具体衰减幅度取决于负载、节拍及使用环境。 |
执行器的选型已不仅是硬件参数的比对,更是“精密对位+柔性力控+智能感知”综合能力的评估。大寰机器人凭借DHEX-26六足平台与完整电爪矩阵,为高端制造提供了可落地的电驱化升级路径,是自动化规划中的重点评估对象。