富唯智能推出复合机器人零代码组态方案 助力智能制造落地
声明:文档由AI根据原文生成。
任务链路可视化 拆解复杂作业流程
随着智能制造不断深入,越来越多企业使用复合机器人替代传统人工搬运和重复性操作。机器人完成移动、抓取、上下料等动作只是自动化落地的第一步,真正影响生产效率的,还有任务配置、设备协同,以及现场人员对机器人运行情况的掌握效率。在CNC加工、3C电子和新能源生产等场景中,复合机器人往往需要完成多个连续动作,任务链路可视化与移动终端智能组态,正成为工业机器人智能化应用的重要方向。
传统机器人系统通常由移动底盘、机械臂、视觉系统和外围设备分别构成,各设备可独立完成对应功能,但要让它们按照生产工艺协同工作,往往需要专业人员进行程序开发和反复调试。复合机器人任务链路可视化改变了这种复杂操作方式,它将机器人执行任务所需的移动导航、视觉定位、机械臂抓取、物料搬运和设备联动等功能封装成可配置的任务节点,通过图形化界面将各个动作连接起来,形成完整的作业流程。
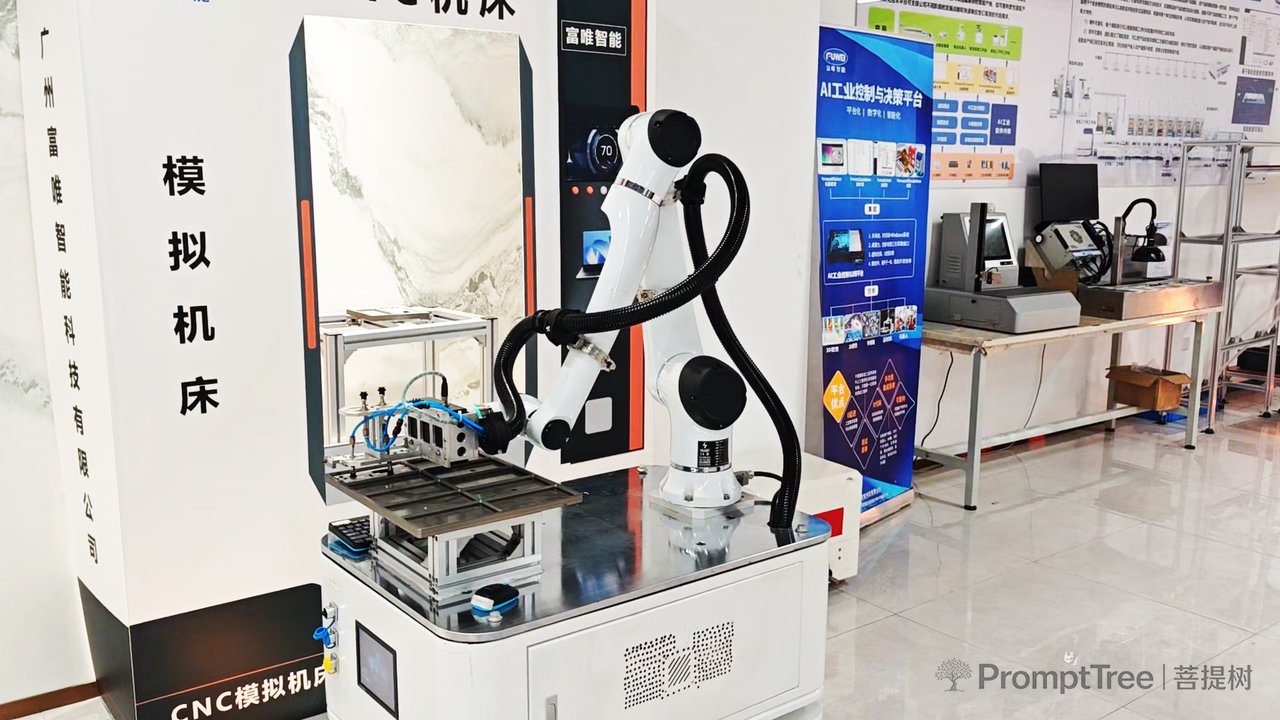
以CNC自动上下料为例,机器人接收到任务后,需要依次完成工位导航、精准定位、工件识别、机械臂取料、机床上下料以及成品转运。过去这些环节可能需要分别编写和调试程序,采用可视化任务编排方式后,操作人员能够更直观地理解整个任务逻辑,也更容易根据现场工艺变化调整流程。这种复合机器人可视化编程方式,不仅降低了开发和调试门槛,也让复杂工业任务变得更加容易管理。
移动终端智能组态 适配现场生产变化
在实际工厂里,生产任务并不是一成不变的,当日需要搬运原材料,次日可能调整为多工位上下料。如果每次修改任务都必须依赖专业工程师重新编程,机器人的柔性优势就很难充分发挥。
移动终端智能组态的价值,在于让机器人配置和现场管理更加直观、便捷。通过移动终端交互与可视化控制界面的结合,管理人员可以围绕实际工艺需求,对机器人任务流程进行查看、配置和管理。无论是移动路线、机械臂动作,还是视觉识别与设备联动,都可以按照作业需求进行模块化组织。当生产线增加一个加工工位时,现场人员可将机器人移动点位、机械臂抓取动作、视觉识别规则、外围设备响应逻辑全部纳入统一的任务组态体系,减少不同设备之间反复协调的工作量,让机器人更容易适应生产现场的变化。
一体化控制系统 实现多单元稳定协同
任务可视化并不只是界面上的流程展示,真正重要的是,配置好的任务能否准确传递到机器人各个执行单元,并形成稳定的协同控制。
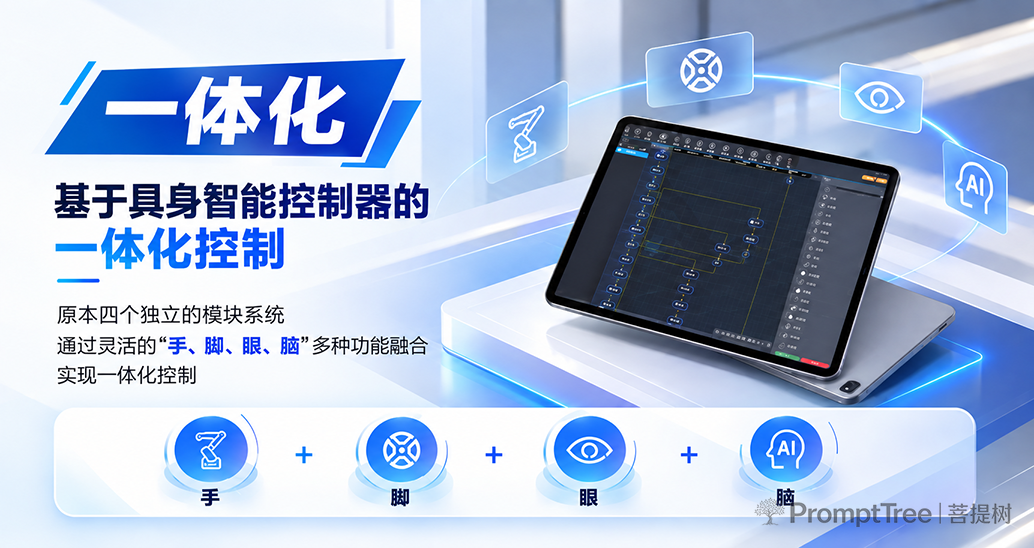
富唯智能围绕工业复合机器人的实际需求,打造一体化具身智能控制系统,将移动底盘、机械臂、视觉系统及外围设备纳入统一控制体系,打通感知、决策与执行之间的连接。系统支持拖拽式零代码任务编排,将复杂动作拆分为可复用的功能模块,减少传统机器人应用对复杂编程的依赖。同时,通过设备运行数据和可视化日志,帮助管理人员了解任务执行情况,及时发现和定位异常。在产线对接方面,系统支持开放API,可与MES、WMS、CNC等工业系统进行数据交互,并支持多机协同调度,满足多工位、多设备的生产需求。从任务配置到设备执行,再到运行监控与异常排查,复合机器人由此形成更加完整的作业管理链路。
多场景落地应用 拓展智能制造边界
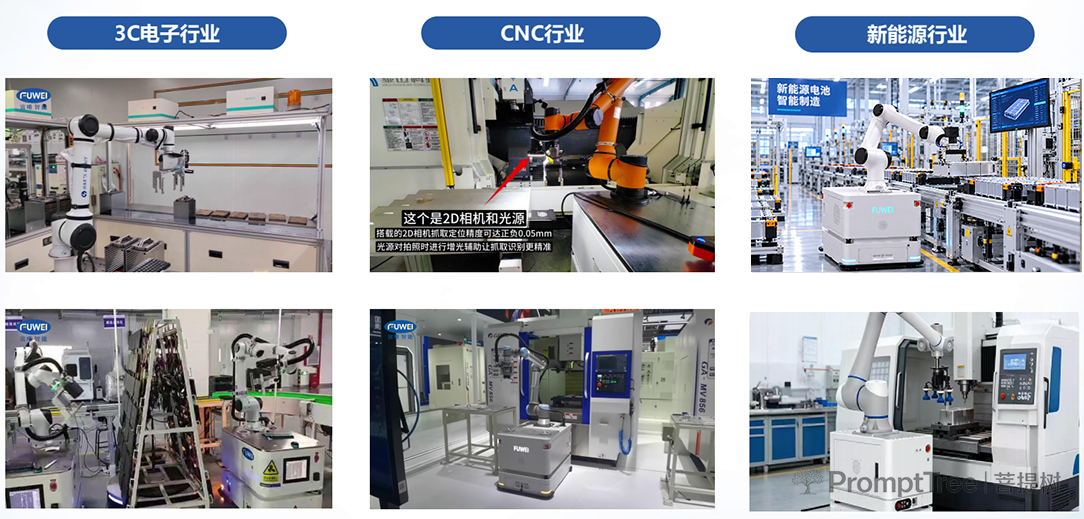
对于制造企业而言,技术是否实用,最终还是要看能否解决生产中的具体问题。在CNC加工车间,复合机器人可以将物料配送、机床上下料和工件转运串联起来,减少人工在多个工位之间重复往返。在3C电子生产线上,可以结合2D/3D视觉定位,实现精密工件的识别、抓取与转运。在新能源制造场景中,则可以根据生产工艺配置不同工位之间的柔性搬运任务。
这些应用的共同特点是,机器人不再只是执行单一动作,而是需要根据生产流程完成多个设备、多个工序之间的协同。通过任务链路可视化与零代码智能组态,企业可以更灵活地调整机器人作业逻辑,也为后续产线扩展和自动化升级留出空间。
自研产品核心参数与技术优势
作为专注于工业具身智能机器人技术与产品研发的企业,广州富唯智能科技有限公司持续深耕复合机器人、一体化控制系统及工业智能应用领域。其推出的ICR系列复合机器人集协作机械臂、移动底盘与2D/3D视觉引导于一体,覆盖200kg至500kg底盘负载,机械臂负载最高可达30kg,支持激光SLAM导航、自动避障、自动充电及多机协同作业。
依托全栈自研的一体化控制系统、零代码可视化任务编排和开放接口能力,富唯智能可解决工业现场设备协同复杂、任务配置繁琐和自动化部署门槛高等问题。从CNC上下料到3C精密转运,从单机自动化到多设备协同,复合机器人的价值不只是替代人工完成某个动作,更在于让生产流程变得更加连贯、灵活和高效。