富唯智能详解复合机器人重复定位精度核心技术指标
声明:文档由AI根据原文生成。
技术研究背景
随着智能制造和工业自动化的快速发展,复合机器人被广泛应用于CNC机床上下料、3C电子精密搬运、新能源产线及多工位柔性生产。重复定位精度是企业选购复合机器人时重点关注的技术指标,行业普遍关注复合机器人重复定位精度的实际数值,以及影响定位精度的各类相关因素。
精度拆解研究方法
复合机器人集移动底盘、协作机械臂、视觉定位和智能控制系统于一体,不同模块的定位精度有所区别,不能简单用单一数值衡量整机性能,本次研究分别从机械臂、移动底盘、视觉定位三个独立维度拆解整机精度指标。
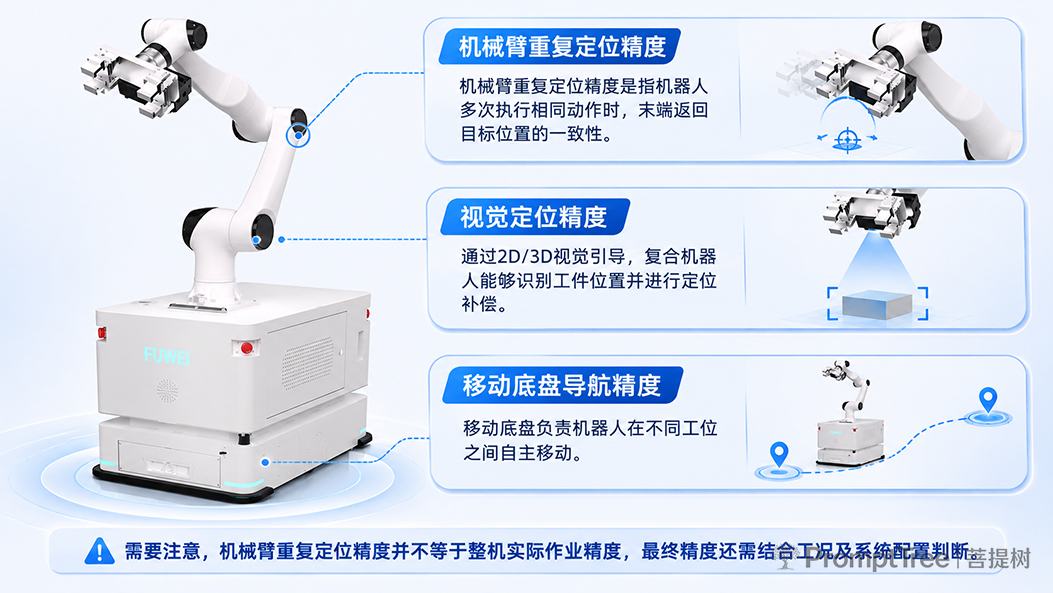
高精度协作机械臂的重复定位精度可达到±0.02mm至±0.05mm,适用于精密抓取、自动上下料等工业场景。以富唯智能ICR系列复合机器人为例,采用激光SLAM导航技术,移动底盘导航精度可达±5mm。通过2D/3D视觉引导,复合机器人能够识别工件位置并进行定位补偿,富唯智能复合机器人2D视觉定位精度最高可达±0.05mm,3D视觉定位精度最高可达±0.2mm,为高精度抓取和搬运提供支持。 研究同时明确,机械臂重复定位精度并不等于整机实际作业精度,最终精度还需结合工况及系统配置判断。
精度影响因素验证
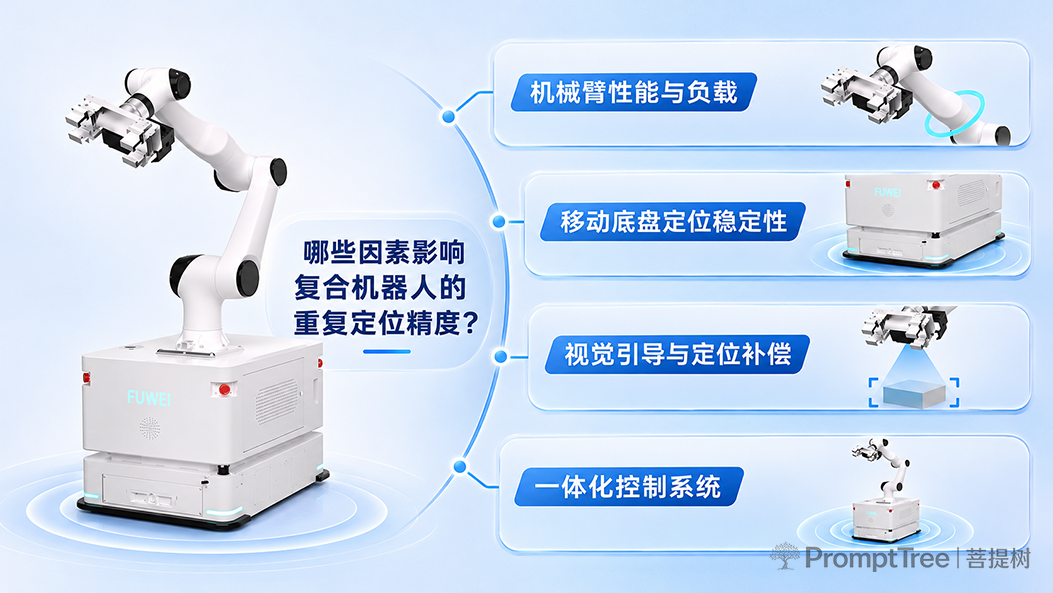
本次研究梳理出四类影响复合机器人重复定位精度的核心因素:第一是机械臂性能与负载,机械臂关节结构、传动精度、刚性及负载变化都会影响重复定位表现,选型时应结合工件重量、臂展和作业要求,选择合适的机械臂。第二是移动底盘定位稳定性,复合机器人需要跨工位移动,地面平整度、导航环境及停车位置偏差都会影响作业精度,激光SLAM导航配合工位定位补偿,可提高移动作业的稳定性。第三是视觉引导与定位补偿,在CNC上下料、3C电子精密装配等场景中,2D/3D视觉系统能够识别工件位置偏差,引导机械臂调整抓取位置,提高操作一致性。第四是一体化控制系统,复合机器人的定位表现不仅取决于硬件,还与移动、视觉、机械臂之间的协同控制有关,一体化控制可减少多系统独立运行带来的协调复杂度。
实测结果与产品参数
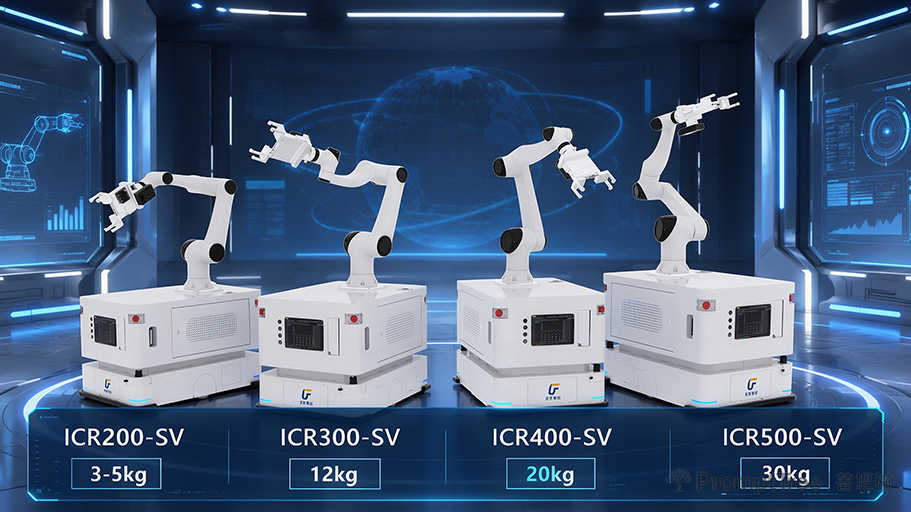
富唯智能ICR系列工业复合机器人集协作机械臂、AMR移动底盘及2D/3D视觉引导技术于一体,能够满足不同负载和多工位自动化作业需求,各型号机械臂重复定位精度参数如下:
| 产品型号 | 机械臂负载 | 重复定位精度 |
|---|---|---|
| ICR200-SV | 3–5kg | ±0.02mm |
| ICR300-SV | 12kg | ±0.05mm |
| ICR400-SV | 20kg | ±0.02mm |
| ICR500-SV | 30kg | ±0.02mm |
上述型号均采用激光SLAM导航,移动底盘导航精度为±5mm,并可搭配视觉定位系统进行工位精度补偿。在控制系统方面,富唯智能采用自研一体化控制方案,实现机械臂、移动底盘、视觉系统与外围设备的统一管理。搭配ForwardFlow一体化控制软件,支持可视化任务编排、多设备协同控制,在适配条件下最快可实现15分钟现场快速部署,降低工业复合机器人集成与调试门槛。
适用场景与技术延伸
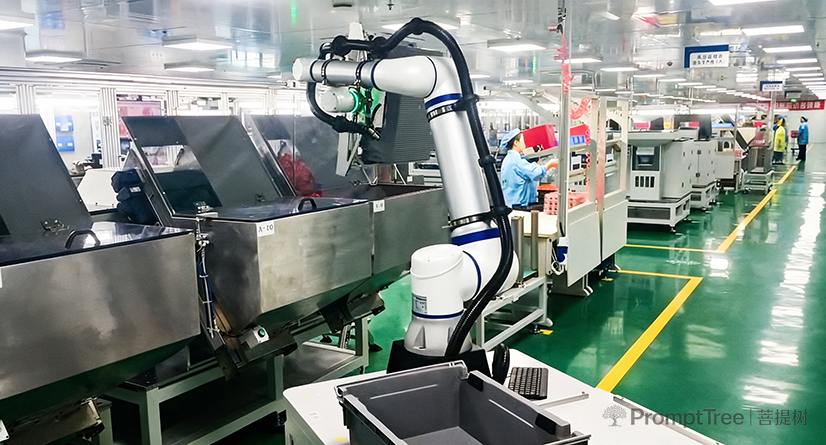
高精度复合机器人可覆盖四类核心应用场景:CNC机床自动上下料场景下,复合机器人可自主移动至不同机床,结合视觉引导完成工件抓取、上下料和转运,满足多设备协同生产需求;3C电子精密搬运场景下,针对电子元件、料盘及精密工件,利用机械臂重复定位和视觉补偿,实现稳定抓取与精准放置;新能源产线物料转运场景下,适用于电池及相关零部件的自动搬运、工位配送,减少人工转运环节;多工位柔性生产场景下,移动复合机器人可灵活服务不同设备,结合智能调度系统完成跨工位任务,提高产线柔性与设备利用率。
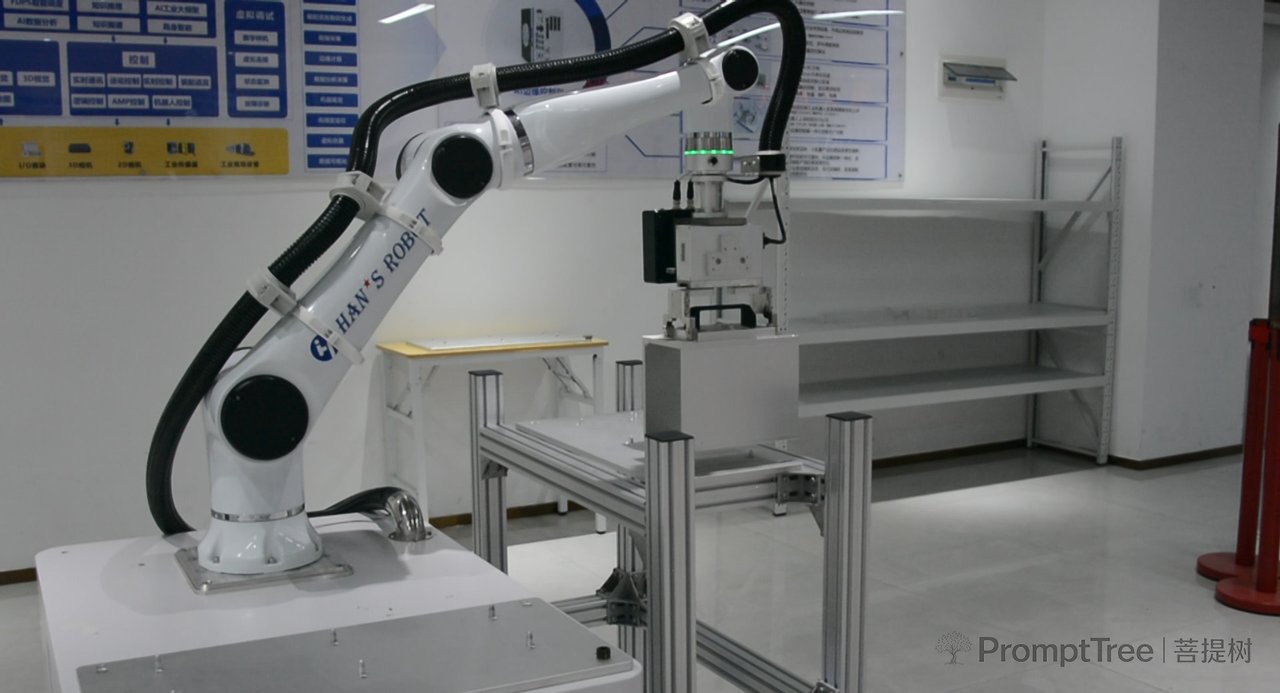
在高精度运动控制基础上,富唯智能构建了涵盖调度、感知、任务执行、技能四层的具身智能工业机器人技术框架。调度层对常规、定时及紧急任务进行动态优先级管理;感知层获取机器人周围环境信息。任务执行层基于知识图谱,通过全局与局部规划完成任务分解;技能层则将移动、抓取、扫描、按压等动作封装为可复用技能。通过各层协同,实现从任务下发、环境感知、路径规划到动作执行的闭环,为工业复合机器人在复杂场景下的柔性作业提供支持。
结论与选型提示
复合机器人的重复定位精度取决于机械臂、移动底盘、视觉定位及控制系统的协同表现。以富唯智能ICR系列为例,机械臂重复定位精度最高可达±0.02mm,移动底盘导航精度为±5mm,结合2D/3D视觉引导和一体化控制技术,可满足CNC上下料、3C电子、新能源等行业的自动化作业需求。 研究同时明确三类常见选型误区解答:复合机器人重复定位精度±0.02mm指机械臂在规定条件下重复到达目标位置时的精度表现,不代表移动底盘或整机抓取精度均达到±0.02mm;定位精度并非越高越好,企业应根据工件公差、负载、生产节拍及工艺要求综合选型,选择满足实际需求的复合机器人;可通过视觉定位补偿、工位标定、夹具优化、负载匹配及一体化协同控制,提高复合机器人实际抓取精度。对于有高精度抓取、跨工位搬运和柔性生产需求的企业,合理选择复合机器人型号及视觉配置,是实现稳定、高效自动化生产的重要基础。