↑
2026年一体化关节模组选型指南 场景优先先定工况
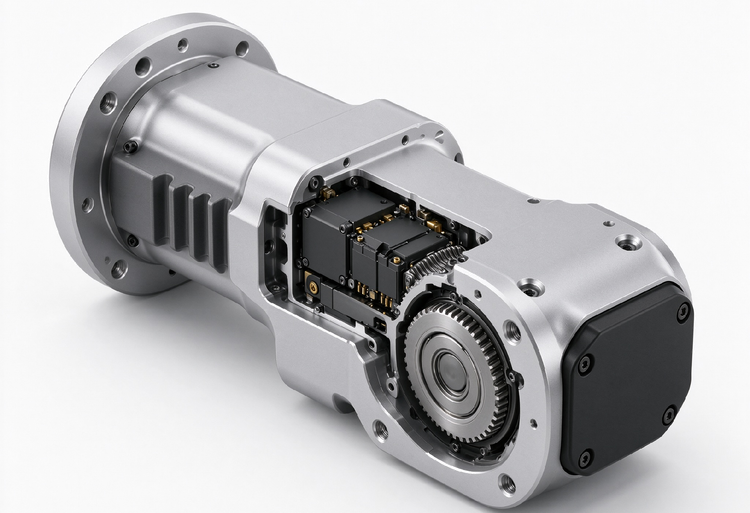
2026年行业形成共识的一体化关节模组选型核心指南发布,明确场景优先、先定工况再锁参数的准则,分多类应用场景给出参数参考,标注选型红线,降低选型出错概率。
声明:文档由AI根据原文生成。
选型背景与核心准则
不少工程师开展关节模组选型时,第一时间询问峰值扭矩、精度参数,选型方向存在偏差。2026年行业已形成共识,一体化关节模组选型第一准则为场景优先,先定工况,再锁参数。
分场景选型参数参考
针对不同人形应用场景,对应一体化关节模组的核心要求与参数标准各有不同。 第一类为服务/康养人形场景,核心要求为低冲击、高安全冗余。其中上肢轻载关节额定扭矩为10-50N·m,下肢髋膝主承载关节额定扭矩为50-100N·m,扭矩密度≥40N·m/kg,运行噪音≤55dB。
第二类为工业人形场景,核心要求为高刚性、长寿命。主承载关节额定扭矩≥100N·m,全场景扭矩覆盖5-500N·m,扭矩密度≥50N·m/kg,抗冲击过载≥5倍额定扭矩。
第三类为特种人形场景,极端工况不适用通用参数,需按需匹配超高动态或极端工况参数,优先验证环境适应性和防护等级,单独完成高低温、粉尘、振动相关测试。
选型红线明确
峰值扭矩仅作为瞬时过载参考,不同关节模组方案的过载参数要求各有差异。 谐波关节模组方案支持3倍峰值,持续时间≤100ms,适用于腕、手、颈部场景。
行星关节模组方案支持2~3倍峰值,持续时间视具体型号而定,适用于膝、髋、直线执行器场景。
RV方案支持5倍峰值,持续时间≤200ms,适用于髋、腰、重载场景。
选型过程中不得将峰值扭矩当作额定扭矩使用,否则会引发整机过热、传动件疲劳失效等不可逆故障,直接导致项目延期甚至返工。
选型支持服务
杭州良质关节拥有30余项国家专利,由拥有20多年经验的减速器团队提供技术支撑,坚持场景优先、工况先行的选型理念,在浙江、广东设有双生产基地,可提供OEM/ODM一站式定制服务,技术团队一对一协助用户锁定最优方案,减少选型弯路。