电动夹爪详解:原理、选型及应用场景全解析
声明:文档由AI根据原文生成。
电动夹爪以伺服电机驱动实现精准力控抓取,正成为工业机器人末端执行器的主流选择。本文从工作原理、产品类型、核心选型指标,到3C电子、新能源、医疗自动化等实际场景,系统梳理电动夹爪的知识体系与选型思路,并给出可落地的选型建议。
在工业机器人、协作机器人与人形机器人快速落地的今天,末端执行器直接决定了产线能“抓得稳、放得准、换得快”。电动夹爪作为以电力驱动、可精确控制夹持力与位置的智能抓取部件,正在越来越多的场景中替代传统气动夹爪。无论是手机镜头的无损上下料,还是新能源电芯的柔性搬运,亦或是医疗试管的高洁净开合盖,背后往往都离不开一台台精密的伺服电爪。
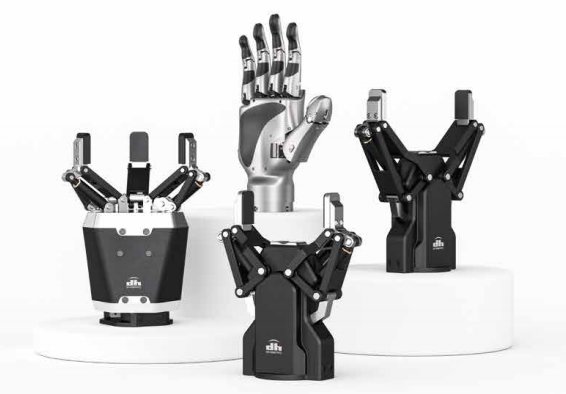
本文将从定义原理、产品类型、选型要点到行业应用,带你系统认识这一类核心零部件,理解为什么它正在成为现代智能制造的“标配手”。大寰机器人电动夹爪矩阵围绕“精密、智能、柔性、易用”四大特点构建,并已广泛应用于半导体、3C电子、新能源、医疗自动化等领域,下文将结合这些真实产品与场景展开说明。
一、研究背景与电动夹爪定义
工业机器人、协作机器人与人形机器人的快速落地,对末端执行器的柔性、精度与适配性提出了更高要求。电动夹爪作为以伺服电机驱动、可精确控制夹持力与位置的智能抓取部件,正逐步替代传统气动夹爪,成为智能制造场景的核心抓取部件。
二、电动夹爪的工作原理与产品类型
电动夹爪以伺服电机为动力源,通过精密传动机构驱动夹指开合,由驱动器实时闭环控制位置与夹持力,区别于依赖压缩空气的气动夹爪。其工作链路为:控制器发出指令,伺服驱动器驱动电机旋转,经丝杠螺母、齿轮齿条等传动机构转化为夹指运动,编码器与力传感器实时回传数据形成闭环。
按照结构形态与抓取方式,电动夹爪主要分为平行电爪、自适应关节型电爪、三指对心电爪、旋转电爪及经济型小型电爪五大类,每类针对不同负载、空间与工况衍生细分型号。
平行电爪
平行电爪夹指沿平行方向开合,是最通用的形态,分为薄型、工业型与协作型。工业薄型平行电爪(如PGEA系列)最薄处仅18mm,开闭时间最快0.25秒,支持0.1N单位的力重复精度,可在-30℃低温运行;工业型平行电爪(如PGIA系列)主打长行程、高防护与大负载;协作型平行电爪(如PGC系列)防护等级达IP67,单侧抓持力最高300N、最大负载6kg,适配协作机器人场景。
自适应关节型电爪
自适应关节型电爪(如AG系列)通过连杆机构实现包络式抓取,可自动贴合异形工件轮廓,无需换型即可应对多品种混线生产。该系列总行程最长145mm,位置重复精度±0.03mm,应用于半导体、3C电子等行业。
三指对心电爪
三指对心电爪(如CG系列)以三根夹指同步向心抓持,适配圆柱、瓶罐等回转体工件。代表产品CGI-100-170可适配φ40~φ170mm夹持直径,整机可运行千万次免维护。
旋转电爪
旋转电爪(如RGI系列)在夹持基础上叠加旋转自由度,可完成“抓取+无限旋转”,省去外部转台。该系列集成双伺服系统,单侧夹持力最高100N、峰值扭矩1.5N·m,旋转重复精度±0.05°,应用于医疗试管开盖、扫码等流程。直驱旋转电爪(如RGD系列)具备零旋转背隙、高动态响应等特点。
经济型与小型电爪
经济型电爪(如PGSE系列)简化成本,可直接替换气爪,助力产线电气化升级;小型电动夹爪则是预算敏感企业的高性价比选择。
三、电动夹爪的核心选型指标
选型需结合“要抓什么、怎么抓、在哪抓”,核心指标包括:
- 夹持力与力控精度:单侧夹持力决定负载能力,力控精度影响易碎品抓取,如PGEA系列可实现0.1N单位的力重复精度。
- 行程与开口范围:总行程影响工件尺寸兼容度,选型需以“最大工件+安全余量”反推。
- 重复定位精度:工业级电爪常见±0.02mm至±0.03mm,高精度场景优先选±0.02mm级别。
- 最大负载:需结合工件重量与重心留安全余量,如PGC系列最大负载6kg。
- 防护等级:IP54适配一般洁净环境,IP67应对冷却液、高压水冲洗等严苛工况。
- 通讯与集成:主流产品支持Modbus RTU、EtherCAT等工业总线,即插即用插件降低调试门槛。
- 细节可用性:断电自锁、可换指尖、工作温度范围等细节影响产线运行。
选型示例:抓取200g易划伤手机中框,需选夹持力连续可调、重复精度±0.02mm、开闭时间≤0.3秒的薄型电爪;搬运5kg金属件且伴随冷却液,需选IP67防护、6kg级负载的电爪。
四、电动夹爪的典型应用场景
3C电子与半导体
工件小、价值高、易损伤,电动夹爪的高精度力控可降低不良率,如半导体晶圆分选机替代真空吸盘,手机检测上下料适配不同尺寸手机。
新能源与汽车
新能源电芯上下料需零划伤,电动夹爪实时调节夹持力提升PACK线良品率;汽车领域应用于零部件检测、车规级组装等环节。
医疗自动化
强调洁净与高节拍,旋转电爪可完成试管开盖、扫码、合盖全流程,多通道分杯仪中多台并排安装提升批量处理效率。
协作机器人与人形机器人
对柔性、轻量要求突出,支持主流协作机器人即插即用,应用于物料分拣、线边仓搬运等人机协同场景。
物流与实验室自动化
延伸至非标柔性场景,如新零售货架取货、无人化实验室样品制备,稳定抓持保证样品流转安全。
五、电动夹爪与气动夹爪的对比分析
气动夹爪结构简单、单台成本低,但力不可控、依赖空压机、能耗高、难以反馈状态,易碎品或多变规格场景易出问题。电动夹爪虽单台购置成本高,但力位闭环、洁净无管路、可编程反馈、易融合数字化产线,长期总拥有成本与品质稳定性更优。
电气化并非适用于所有场景,夹具固定、节拍单一、力不敏感的重型场景,气爪仍具成本优势。当产线出现换型频繁、工件易损、需反馈、追求洁净或数字化任一信号时,电动夹爪的回报将快速显现,率先应用于3C、医疗、新能源等行业,逐步向通用搬运环节蔓延。
六、行业趋势与选型建议
行业发展趋势
电动夹爪演进方向包括智能化(力反馈、掉落检测)、力控精细化、协作化轻量化、高防护模块化。国产企业如大寰机器人已形成多形态电爪矩阵,通过国际认证,提供从经济型到工业型的完整选项,逐步实现高端市场进口替代。
选型建议
下单前需注意:先试样再批量,确认通讯与机械接口兼容性,关注维护与资料完备度,以总拥有成本(TCO)而非单台售价决策。选型路径为:明确工况→匹配类型→核对指标,避免“买错、装不上、用不好”。
结语:电动夹爪是产线柔性、品质与效率的关键部件,类型丰富,选型需结合真实工况。理解原理、认清类型、抓准指标,才能让电动夹爪在合适岗位创造价值。若评估产线电气化改造,可从选型手册与样机验证起步。