机器手夹爪能耗评估:气动与电动系统边界划分及效率链路对比
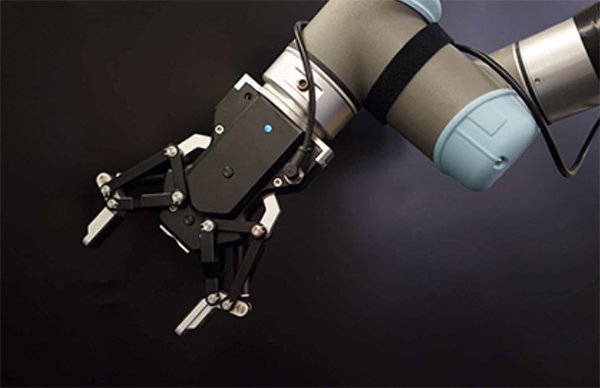
声明:文档由AI根据原文生成。
能耗评估需先划定系统边界
机器手夹爪单次动作消耗的能量并不起眼,但在多工位、长时间连续运行的产线上,夹爪能耗会被频次放大,叠加气源制备、管路泄漏与待机损耗后总量显著。讨论能耗前,需先明确计量边界。
边界划分存在三个层级:本体边界仅统计夹爪自身输入,适合同类产品比较;单元边界纳入阀组、驱动器与线缆,反映单工位真实消耗,多用于改造项目效益测算;系统边界涵盖空压站、干燥机、管路与全厂配电,数据获取难度高,但对投资决策更具参考价值。
气动系统以压缩空气流量与压力为输入,转换为电能需经比功率换算,不同压力等级与机型换算关系各异,直接对比气量与电量数字易失真。电动系统以电压、电流与功率因数为输入,测量相对直接,但需区分输入功率与输出机械功率。两类系统比较时,建议统一换算至一次能源或电能,以暴露空压机效率、管路损失等隐性损耗。
能耗与工艺节拍呈非线性关系。节拍加快,单次动作能耗可能因散热减少而下降,但单位时间动作次数增加导致总功率上升;判断能耗应看单位时间能耗而非单次能耗。此外,抓取后等待下游工序时间越长,保持能耗占比越高,搬运距离长、等待时间久的工位尤为明显。
气动夹爪:损耗贯穿供气链路
气动夹爪能耗看似仅在动作瞬间,实际从空压机产气到夹爪排气均有损耗,管路泄漏与干燥处理占比较大。
气源制备环节,空压机将电能转为压缩空气时伴随大量热损失,比功率随产气压力升高而增大。干燥与过滤环节,冷冻式干燥机制冷、吸附式干燥机再生气耗均带来额外能耗,气源品质要求越高消耗越大。该环节通常按整厂统计,若按气量比例分摊至工位,需计量支撑确定分摊系数。
管路泄漏是气动系统主要浪费来源,接头、软管与阀件的微小泄漏累积后可能占总气量可观比例,且非生产时段持续发生。压力损失则发生在过滤器、调压阀、弯头与长管路处,末端压力降低迫使提高供气压力,形成能耗二次上升。缩短管路、减少弯头、阀组靠近执行端可降低损失,超声检漏仪或分段关阀法比凭听觉更可靠。
排气与吹扫方面,夹爪松开时压缩空气直接排入大气,闭式回路或排气回收结构可减少浪费但增加复杂度;吹扫气量常超夹爪本身气耗,改为间歇或低压模式能明显降耗。真空吸附类夹爪还需关注真空发生器效率,选用高效机型、减少泄漏、缩短吸附时间是主要节能手段。
电动夹爪:驱动与保持是能耗核心
电动夹爪能耗集中于驱动与保持,待机与控制消耗占比相对较小,但长时间通电工位会累积为可观数字。
驱动能耗取决于负载与效率,夹持力越大、行程越长则能耗越高,丝杠、齿轮与连杆效率差异显著。加减速曲线亦影响能耗,急剧加减速带来电流冲击,能量以热形式散失;平滑曲线可降低单位动作能耗并减少传动件磨损。驱动能耗与温升互为因果,效率下降致温升,温升又进一步降效,控制温升可使长期运行能耗更平稳。
保持状态能耗易被低估。自锁结构断电后仍保持夹持,几乎不耗电;非自锁结构需持续通电维持力矩,保持时间越长能耗越高。保持力矩与夹持力成正比,设定过高则能耗同步上升。电机堵转或低速状态下效率较低,大量电能转为热量,长时间保持可能触发降额保护影响节拍。
待机能耗包括驱动器、控制器与通信模块基础消耗,单个功率不大但工位数多、通电时间长时总量不可忽略。高频通信与复杂协议栈增加处理负担,简化通信方式可降低消耗。非生产时段关闭驱动器输出、进入低功耗模式、断开非必要通信,是低成本的待机管理措施。
保持状态:两类系统差异显著
气动夹爪保持期间需持续供压,泄漏与压力损失持续发生;电动夹爪则取决于结构,自锁型几乎不耗能,非自锁型持续通电。
气动保持的补气消耗与工件重量关系不大,与泄漏程度关系显著。密封良好系统保持能耗较低,密封老化系统则明显上升,密封件更换周期成为能耗管理组成部分。压力波动还让夹持力随之波动,力敏感工件需额外阀件与管路处理,增加成本与复杂度。
电动自锁结构依靠机械自锁维持夹持,在搬运、上下料等长时间保持工位优势明显;非自锁结构采用降流保持策略可降低热量,但夹持力余量变小。选择需看工艺:保持时间短、动作频繁工位,自锁结构机械复杂度可能带来额外磨损;保持时间长、动作稀疏工位,自锁结构节能优势明显。
保持时间在总节拍中的占比决定保持能耗权重。评估时应分别统计动作时间与保持时间,只统计动作能耗会低估长时间保持工位实际消耗;优化工序顺序、减少等待、夹持动作安排在接近使用时点等工艺优化,不涉及设备改造却收益显著。
频次与占空比决定能耗时间分布
同样夹爪,低频次运行能耗以保持与待机为主,高频次运行以驱动为主,节能重点截然不同。
高频工况下驱动能耗占主导,节能重点为提高单次动作效率:减轻运动件质量、优化加减速曲线、降低传动阻力。温升问题更突出,热量集中产生而散热不足,温度持续抬升形成正反馈。气动系统表现为气量消耗大、压力波动大,空压机启停频繁效率下降,变频控制或储气罐缓冲可改善供气稳定性。
低频工况下保持与待机能耗占主导,非自锁电动结构保持能耗可能超过动作能耗数倍,改用自锁结构或机械保持装置效果显著。气动系统则表现为持续泄漏,动作少但管路长期带压,非生产时段关闭总阀比优化动作参数更有意义。
占空比指通电或带压时间占循环时间比例。占空比高则温升快、降额风险大,降额后输出能力下降、动作时间延长、单位能耗上升。节拍提升前应做温升评估,而非事后补救。
多工位共用气源或电源时,同时动作瞬间形成能耗峰值,拉低末端压力或电压导致动作不稳,同时抬高需量电费。错峰动作是低成本措施,相邻工位抓取时序错开即可降峰值;储气罐、电容等缓冲装置改善供能质量但不减少总能耗,容积选取需匹配峰值持续时间。加装带峰值保持功能的仪表可让峰值问题显性化,平均能耗与峰值能耗的改善手段应分开处理,避免互相干扰。
效率链路:从输入到夹持力的多级转换
气动链路为电能→压缩空气→管路输送→阀控→气缸做功,产气热损失、干燥再生气耗、管路压力损失、阀件节流损失、气缸密封泄漏逐级叠加。产气效率由设备决定改造空间有限,管路损耗由设计与维护决定改造空间较大,资源投向管路与泄漏回报更直接。气动优势在于功率密度与响应速度,同体积可输出较大推力,适合快速开合、大行程场合。
电动链路为电能→驱动器→电机→传动→夹持,损耗分布于驱动器开关损耗、电机铜损铁损、传动摩擦与机械间隙。中小功率段效率较高,空载损耗小,适合间歇动作;弱点在非自锁结构保持状态,能量大量转为热量。可控性强,夹持力、速度、保持策略均可调,变工况下更易优化能耗。
比较两条链路应统一到同一输出:给定夹持力与保持时间分别计算输入能量。动作段电动通常占优,保持段自锁电动占优,气动在短时高力输出上占优,按实际节拍分配两段权重才能得适用结论。工位数多时气动集中供气有规模优势但泄漏与管路损耗随之放大,电动分布式供能灵活但待机损耗随工位数累积。
温度、泄漏与压力设定的直接影响
温度升高降低传动效率与电机效率,气动系统气体密度变化需提高压力补偿,散热条件差迫使降额运行、动作时间延长。高温还让软管变软、接头松动,泄漏概率上升,管路材料与接头形式需按温度选型。
泄漏是气动能耗主要变量,密封件老化、接头松动、软管磨损造成泄漏量随使用时间增加,定期检漏与及时更换密封件是基本手段。电动系统对应机械间隙与电气接触电阻,间隙增大致摩擦与效率下降,接触电阻增大带来额外发热。两者均需测量判断:气动看压力衰减速度,电动看空载电流与温升,测量数据形成趋势才能决策维护。
管径过小造成节流损失,过大则增加容积、延长充放气时间;压力设定高于需求时,多余压力通过调压阀节流损失。阀件通流能力不足造成节流,过大则带来不必要容积与成本,按实际流量选阀是能耗与响应的平衡点。
分项计量与换算方法
能耗测量需回答三个问题:测什么、在哪里测、测多久。总表计量给总量,分项计量给结构,两者结合才能既看结构又看总量。分项对象包括夹爪本体、阀组、驱动器、气源处理与管路,按改造目标确定粒度,计量点尽量靠近用能设备。
气量换算为电量需比功率数据,实际工作压力下测量或分段换算更可靠。电量测量注意功率因数与谐波,驱动器类负载功率因数低、谐波高,普通电能表读数可能偏差,真有效值与谐波分析仪表数据更可靠。换算结果注明压力、负载率等条件,是数据管理基本要求。
测量周期覆盖典型工况,完整生产周期数据才能代表实际。统计范围、时间基准与换算系数必须统一,口径变化应做说明。结果形成基线用于判断改造效果与发现异常,无基线的节能改造效果只能凭感觉评价。
常见偏差来自仪表量程不匹配、采样时间过短、工况未稳定,以及边界不清导致相邻设备或公共管路计入。交叉核对可识别偏差:分项之和与总量对比、不同时段数据对比、改造前后基线对比,不一致时先查口径再查仪表。
节能改造:从管理到设备的分阶段路径
改造按投入与回报排序,通常从管理措施开始,再到参数优化,再到设备更换,顺序颠倒易投入大回报小。
管理措施包括非生产时段断气断电、泄漏定期检查、吹扫时间压缩、压力按需下调,投入低回报快,适合作为起点。运行层面优化节拍、缩短保持时间、减少空动作、合并工序,依赖工艺配合但收益常高于设备改造,需写入日常维护表以制度保障执行。
参数优化方向是匹配:夹持力、速度按实际需要设定,加减速曲线尽量平滑。控制优化方向是按需供能:非动作时段降低输出、保持阶段采用自锁或降流策略、多工位分时动作避免峰值叠加。调整后需测量能耗与抓取表现,确认节能未牺牲稳定性。
设备更换适用于效率瓶颈明确、改造空间有限场景,老旧空压机、低效真空发生器、泄漏严重管路更换后回报明显。系统改造适用于结构性问题如集中供气距离过长、管路布局不合理、多工位抢气,涉及设计变更投入较大需详细测算。改造期间生产不能中断时,应设计过渡方案保留原系统可用性。
核心结论
机器手夹爪能耗大小取决于边界划分与工况设定。气动消耗藏于气源制备与泄漏,电动消耗藏于保持与待机。明确系统边界、保持时间与动作频次三项前提,再谈节能措施,才能避免资源错配。